Sistema de referència i sistema de referència de l'eina
RoboDK proporciona algunes utilitats per calibrar sistemes de referència i sistemes de referència de l'eina. Aquestes eines es poden accedir des de Utilitats ➔ Calibrar sistema de referència i Utilitats ➔ Calibrar sistema de referència de l'eina, respectivament.
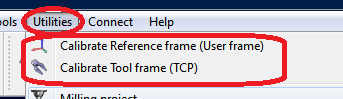
Per calibrar un sistema de referència o una eina que no s'ha calibrat automàticament (també coneguts com a sistema de referència d'usuari i TCP, respectivament), necessitem algunes configuracions de robot que toquin 3 o més punts. Aquestes configuracions de robot poden ser valors de les articulacions o coordenades cartesianes (amb dades d'orientació en alguns casos). Es recomana utilitzar els valors de les articulacions en lloc de les coordenades cartesianes, ja que és més fàcil comprovar la configuració real del robot a RoboDK (copiant i enganxant les articulacions del robot a la pantalla principal de RoboDK).
Calibratge de l'eina
Seleccioneu Utilitats → Calibrar eina per calibrar el TCP amb RoboDK. Podeu utilitzar tants punts com vulgueu, amb diferents orientacions. Com més punts i canvis d'orientació més grans, millor, ja que obtindrem una millor estimació del TCP, així com una bona estimació de l'error del TCP.
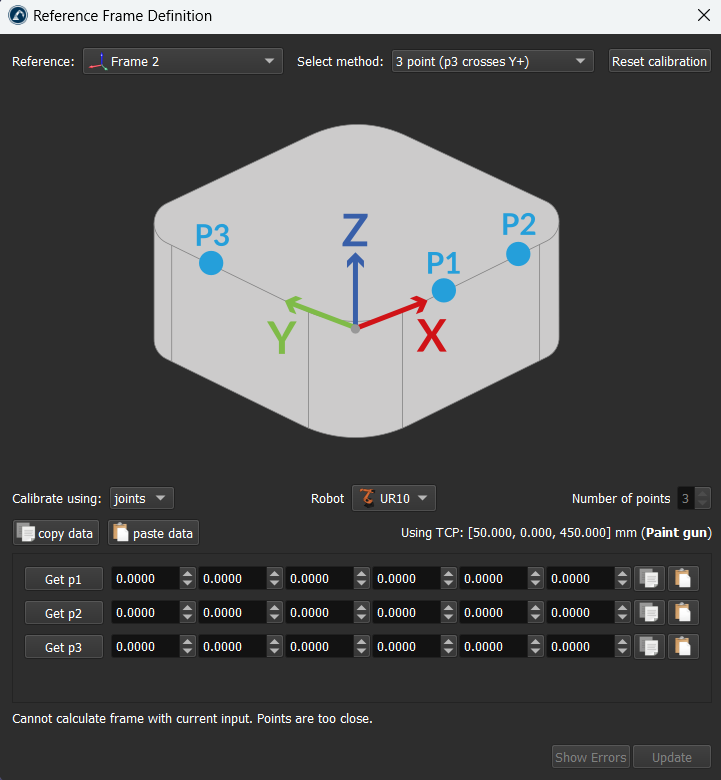
Calibratge del sistema de referència
Seleccioneu Utilitats➔Calibra referència per calibrar un sistema de referència. És possible establir un sistema de referència mitjançant diferents mètodes. En l'exemple de la figura, un sistema de referència es defineix per tres punts: els punts 1 i 2 defineixen la direcció de l'eix X i el punt 3 defineix l'eix Y positiu.