RoboDK TwinTrack
RoboDK TwinTrack us permet imitar i reproduir fàcilment els moviments humans amb un robot per a una automatització ràpida i fiable. Podeu ensenyar manualment al vostre robot la trajectòria a seguir de la mateixa manera que realitzaríeu manualment una operació de fabricació amb les mans; la podeu seguir i reproduir amb un robot.
Introducció
RoboDK TwinTrack ofereix una manera d'ensenyar robots per demostració i es pot utilitzar per a aplicacions de fabricació com ara pintura, polit, desbarbat, dosificació, soldadura, etc.
Un avantatge d'utilitzar un mètode d'ensenyament per demostració com TwinTrack és que podeu imitar l'operació de fabricació amb les mans i el robot reproduirà el mateix moviment. Aquest mètode de programació de robots no requereix l'ús de models 3D. Tampoc no requereix que un operador utilitzi un ordinador. Això us permetrà estalviar una quantitat significativa de temps i començar a programar robots més ràpidament.
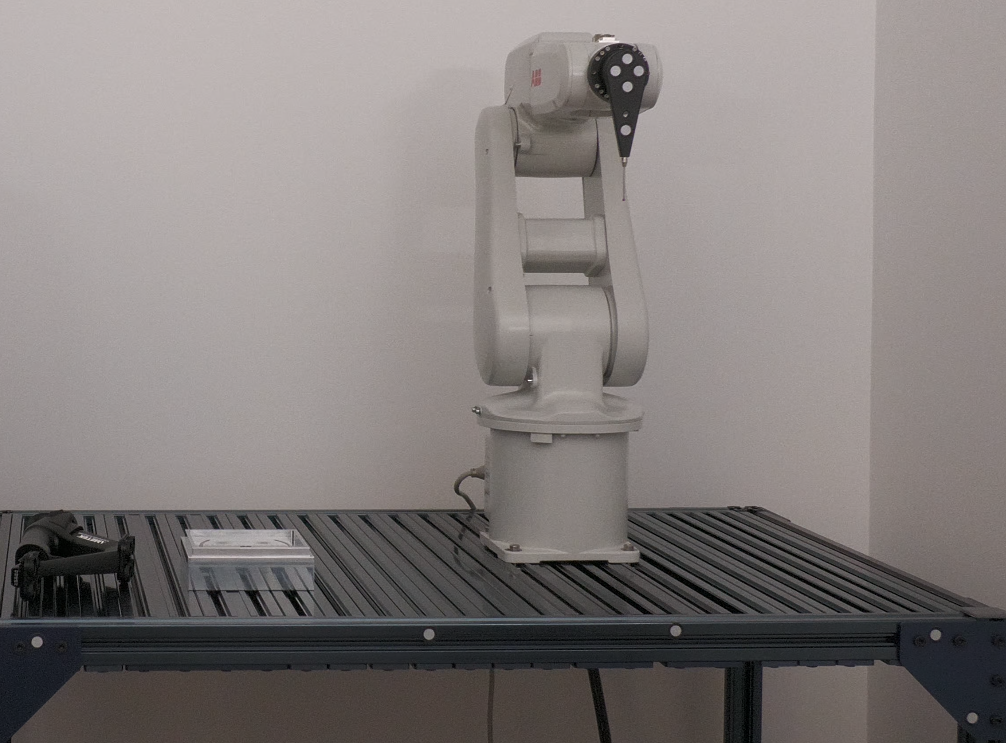
RoboDK TwinTrack requereix un sistema de mesurament 6D i una sonda portàtil o una eina de fabricació portàtil que us permeti imitar l'operació de fabricació amb les mans.
RoboDK és compatible amb més de 1.000 models de robots de més de 80 fabricants. Això significa que podeu programar qualsevol braç robotitzat compatible amb RoboDK. També podeu crear els vostres propis robots i mecanismes.
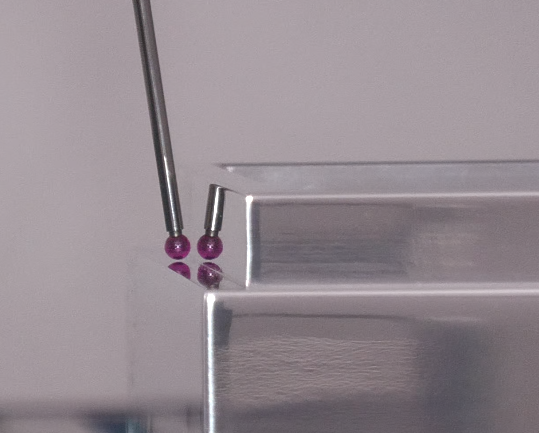
Amb les eines de calibratge TwinTrack i de RoboDK podeu crear programes de robot d'alta precisió. Amb un bon sistema de mesurament, podeu assolir una precisió de posició de fins a 0,150 mm. El nivell de precisió depèn en gran mesura de la qualitat i la mida del robot. Fent servir les eines de calibratge de RoboDK, podeu crear amb precisió el vostre bessó digital.
Requisits
Cal instal·lar l'Add-in RoboDK TwinTrack i tenir un sistema de mesurament compatible per utilitzar les eines TwinTrack.
Assegureu-vos de tenir el següent:
1.Un o més braços de robot industrial.
2.Un sistema de mesurament compatible (6 DOF). Els sistemes de mesurament compatibles inclouen (només els sistemes de grau metrològic, com els rastrejadors làser, són adequats per al calibratge de robots):
a.Rastrejador làser amb capacitat de 6 DOF i controladors RoboDK compatibles (incloent-hi rastrejadors Leica i Faro).
b.Creaform C-Track.
c.Sistema de càmeres OptiTrack (es recomana utilitzar 4 PrimeX13 per a la millor precisió).
d.HTC Vive Trackers o rastrejadors compatibles amb Valve/SteamVR.
1.El programari RoboDK ha d'estar instal·lat i s'ha d'instal·lar una llicència adequada per a TwinTrack.
2.Es recomanen controladors de robot compatibles per al controlador del vostre robot si voleu executar programes de robot automàticament. Alternativament, podeu utilitzar un postprocessador compatible per al vostre controlador.
3.Instal·leu l'Add-in TwinTrack per a RoboDK:
a.Descarregueu l'Add-in TwinTrack (fitxer .rdkp).
b.Feu doble clic al fitxer per instal·lar l'Add-in i obriu-lo a RoboDK.
c.Si no veieu el menú TwinTrack, seleccioneu Eines➔Gestor d'Add-ins i feu doble clic a TwinTrack per veure el menú TwinTrack a la part superior dreta.
Configuració amb SteamVR i rastrejadors HTC Vive
Aquesta secció us guia a través dels passos per configurar SteamVR. Podeu utilitzar una eina personalitzada amb un rastrejador per imitar les vostres operacions de fabricació amb la mà, de manera que el vostre robot pugui reproduir el mateix moviment.
RoboDK TwinTrack és compatible amb sistemes de realitat virtual i amb tots els rastrejadors compatibles amb SteamVR, inclosos els rastrejadors HTC Vive de la versió 1 a la 3.
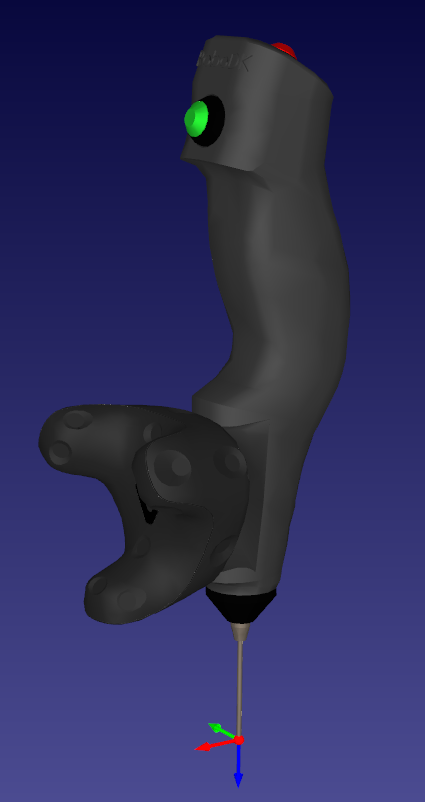
Seguiu aquests passos per configurar el vostre sistema SteamVR per a TwinTrack:
1.Instal·leu Steam si encara no ho heu fet; pot ser que hàgiu de crear un compte a Steam.
2.Instal·leu SteamVR, que és una extensió de Steam que afegeix suport per a la realitat virtual i el seguiment 6D.
3.Elimineu la necessitat de tenir un casc de realitat virtual si no en teniu o no el necessiteu seguint aquests passos:
a.Edita el fitxer següent amb un editor de text:
C:/Program Files (x86)/Steam/steamapps/common/SteamVR/drivers/null/resources/settings/
default.vrsettings
I estableix:
"enable": true, (el valor per defecte és false)
b.Edita el següent fitxer amb un editor de text:
C:/Program Files (x86)/Steam/steamapps/common/SteamVR/resources/settings/
default.vrsettings
I establiu:
"requireHmd": false, (per defecte és true)
"forcedDriver": "null", (per defecte és buit "")
"activateMultipleDrivers": true, (per defecte és false)
Tanca SteamVR i torna a obrir-lo.
4.Obriu SteamVR i seguiu les instruccions per configurar el vostre sistema. Podeu acceptar tots els paràmetres predeterminats si no utilitzeu un casc de realitat virtual.
5.Emparelleu un rastrejador com a sonda:
a.Mantingueu premut el botó d'encesa del rastrejador durant 2 segons per encendre'l (la llum del rastrejador hauria de posar-se blava si no està emparellat)
b.Obriu el menú➔Dispositius➔Emparella controlador
c.Seleccioneu l'opció: HTC ViveTracker. El rastrejador s'hauria d'emparellar automàticament i el llum del rastrejador s'hauria de posar verd.
Per a desparellar-lo, mantingueu premut el botó d'encesa durant 2 segons i el llum hauria de tornar-se blau (pot parpellejar).
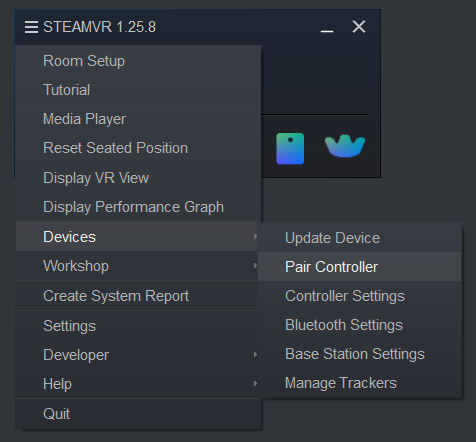
6.Establiu el paper del rastrejador com a "Agafat a la mà".
a.Seleccioneu el menú de SteamVR→Configuració
b.Seleccioneu Controllers
c.Seleccioneu Gestiona rastrejadors
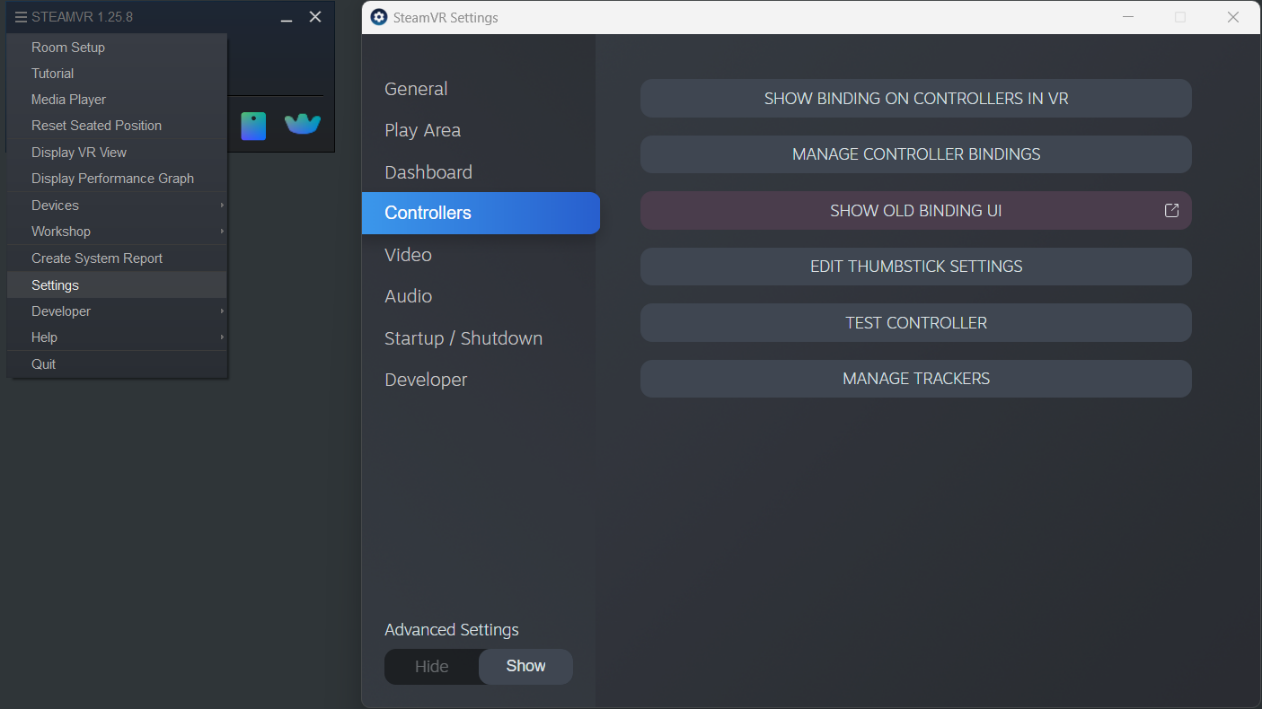
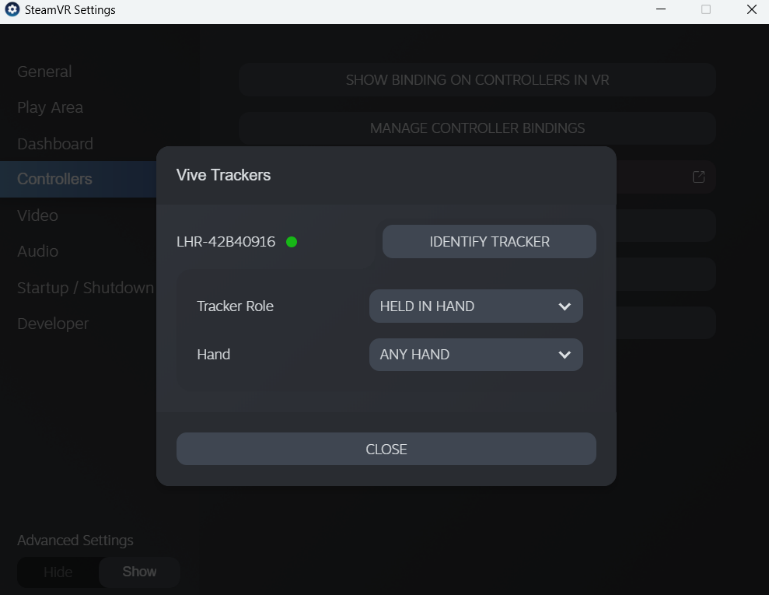
d.Establiu el paper del rastrejador ➔ Agafat a la mà
e.Establiu a Qualsevol mà (per defecte)
7.Personalitzeu els vincles del controlador:
a.Seleccioneu SteamVR➔Configuració
b.Establiu Configuració avançada➔Mostra
c.Seleccioneu Controllers
d.Seleccioneu Mostra la IU de vincles antics
e.Seleccioneu RoboDK
f.Seleccioneu el controlador actual i establiu-lo a Vive Tracker a la mà (tret que ja estigués establert)
g.Seleccioneu Edita en el vincle actual
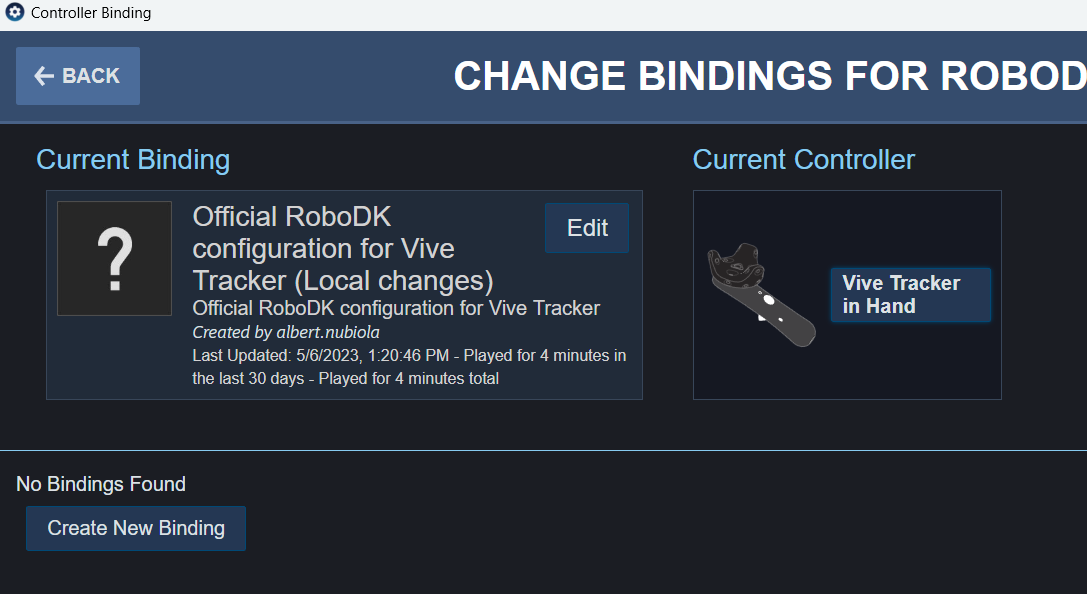
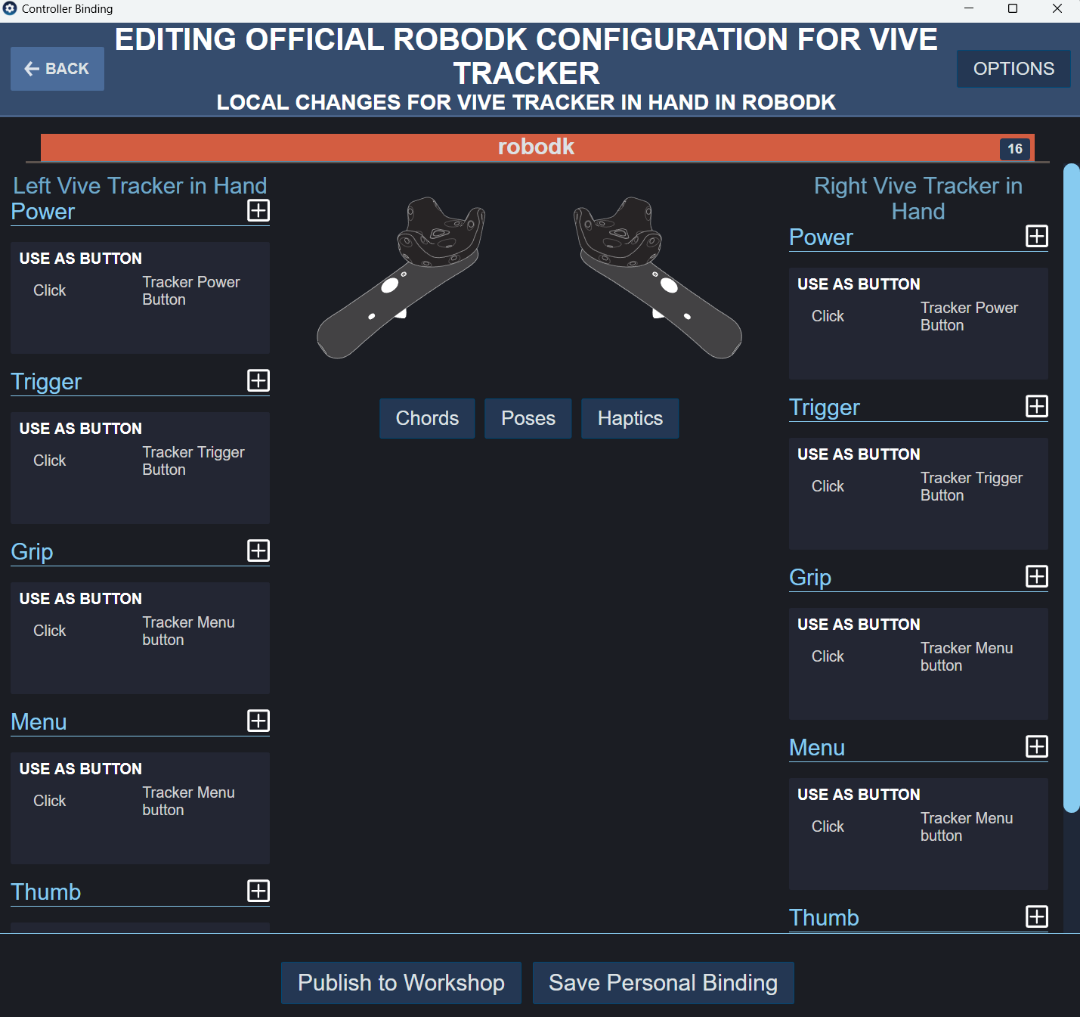
h.Hauríeu de veure els vincles predeterminats per al rastrejador.
Configuració
Per utilitzar el sistema TwinTrack, heu de carregar el vostre robot a RoboDK i connectar-vos tant al robot com al sistema de mesurament. Opcionalment, podeu modelar la cel·la afegint els models 3D dels objectes i les eines. Això ajudarà a prevenir col·lisions.
8.Carregueu el robot:
a.Seleccioneu Fitxer→Obre la biblioteca en línia. La biblioteca en línia apareixerà a RoboDK.
b.Utilitzeu els filtres per trobar el vostre robot.
c.Seleccioneu Descarrega per carregar automàticament el robot a la vostra estació de RoboDK.
d.Alternativament, descarregueu el fitxer del robot directament des de la biblioteca en línia i obriu el fitxer amb RoboDK (fitxer .robot).
9.Connecteu el sistema de mesurament:
a.Connecteu el sistema de mesurament al vostre ordinador.
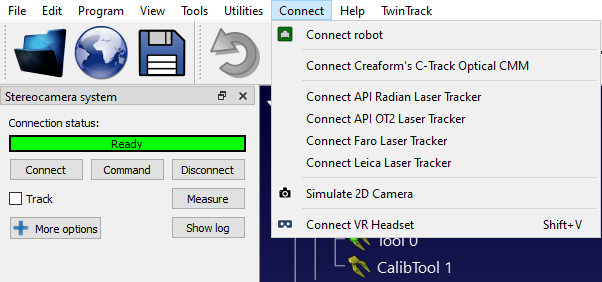
b.Seleccioneu Connecta i connecteu-vos al vostre sistema de mesurament. Assegureu-vos que el programari necessari també estigui instal·lat. És possible que hàgiu d'introduir la IP del rastrejador, segons el sistema de mesurament que utilitzeu.
10.Connecteu el robot:
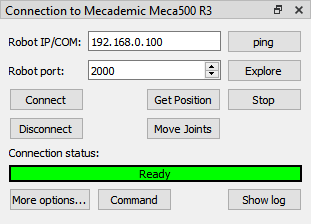
a.Seleccioneu Connecta➔Connecta el robot.
b.Introduïu la IP i el port del robot.
c.Seleccioneu Connecta.
Calibratge del sistema
Aquesta secció us guiarà per calibrar la sonda i, opcionalment, el vostre robot, i com fer coincidir el sistema de mesurament amb la vostra configuració real.
Aquests passos només cal fer-los una vegada, però són importants per obtenir resultats precisos.
Si el vostre sistema de mesurament no és prou precís per calibrar un robot (com els seguidors de la HTC Vive), heu d'ometre el pas de calibratge del robot. No obstant això, assegureu-vos de seguir els passos de la secció Configuració per a la programació fora de línia.
Calibratge del robot
Aquesta secció descriu com calibrar automàticament el vostre robot utilitzant RoboDK TwinTrack i el vostre sistema de mesurament. El calibratge del robot us permet millorar la precisió del robot fins a 0,150 mm quan genereu programes fora de línia o utilitzeu les eines d'aprenentatge per demostració de TwinTrack a RoboDK (el nivell de precisió depèn en gran mesura de la qualitat i la mida del robot).
Es recomana realitzar el calibratge del robot després de muntar la vostra cel·la robòtica o de fer modificacions importants (com ara canviar la càrrega útil de l'eina). Això ajuda a obtenir la millor precisió.
Abans de començar el calibratge, podeu modelar la vostra cel·la a RoboDK per evitar col·lisions automàticament. Podeu utilitzar geometries bàsiques com ara plans o cubs per evitar zones no desitjades. També podeu limitar l'espai articular del robot.
Podeu seleccionar TwinTrack→Calibrar robot per iniciar el procediment de calibratge del robot.
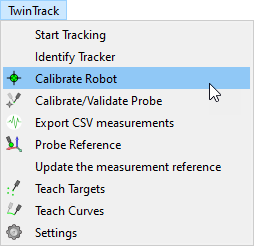
Aquesta operació us guiarà per calibrar el robot, incloent-hi la generació automàtica de punts per al calibratge i la validació. RoboDK pot generar automàticament punts que són visibles per al rastrejador.
El procediment de calibratge del robot requereix prendre al voltant de 200 mesuraments. El procediment comença prenent alguns mesuraments al voltant de la posició d'inici del robot.
Un cop la configuració estigui a punt i la comunicació amb el robot s'hagi establert correctament, el procediment de calibratge hauria de trigar entre 15 i 30 minuts.
El sistema no requereix cap fixació ni accessori especial; simplement fa el seguiment de la posició de l'eina respecte a la referència del rastrejador.
No passa res si us perdeu alguns mesuraments perquè els objectius no són visibles.
Calibratge de la sonda
És important calibrar correctament la punta de la sonda i assegurar-se que sigui precisa dins de les toleràncies desitjades.
El calibratge de la punta de la sonda es realitza movent-la al voltant d'un punt estàtic.
Seleccioneu TwinTrack➔Calibrate/Validate Probe Tip per iniciar el calibratge de l'eina.
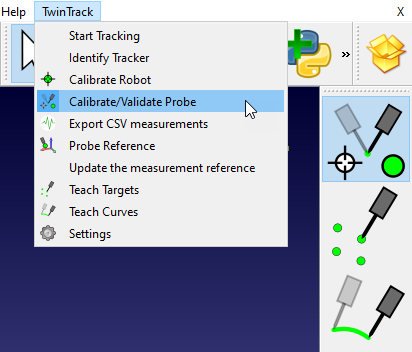
En aquest cas, com que fem servir la Creaform HandyProbe, podeu calibrar la sonda amb el programari Creaform VXElements i validar-la amb RoboDK.
Per validar la punta de la vostra sonda, només cal que la desplaceu al voltant d'un punt estàtic i RoboDK mostrarà la precisió.
Configuració per a programació fora de línia
Aquesta secció us guia pel procediment per fer coincidir el sistema de mesurament real amb la vostra simulació fora de línia. Això us permet crear un bessó digital que comparteix un sistema de referència comú entre la vostra simulació i la configuració real.
Podeu utilitzar les funcions d'aprenentatge per demostració de TwinTrack sense un robot calibrat o fins i tot sense un robot real. Això significa que podeu simular i programar el vostre robot fora de línia només amb el vostre sistema de mesurament abans d'accedir al robot real.
Només necessiteu una peça amb un sistema de coordenades ben definit que pugueu utilitzar com a referència. La referència ha de ser la mateixa tant fora de línia com en la configuració real.
Un cop tingueu el sistema de mesurament i la peça a punt (reals o simulats), podeu seguir aquests passos per definir el sistema de coordenades del vostre dispositiu de mesurament:
1.Definiu el sistema de coordenades de la peça amb el vostre robot real utilitzant l'opció "Define Reference Frame" del menú "Utilities". Si no teniu un robot real, utilitzeu una posició aproximada del sistema de coordenades a la vostra simulació de RoboDK. Podeu repetir aquest procediment més tard amb una configuració real.
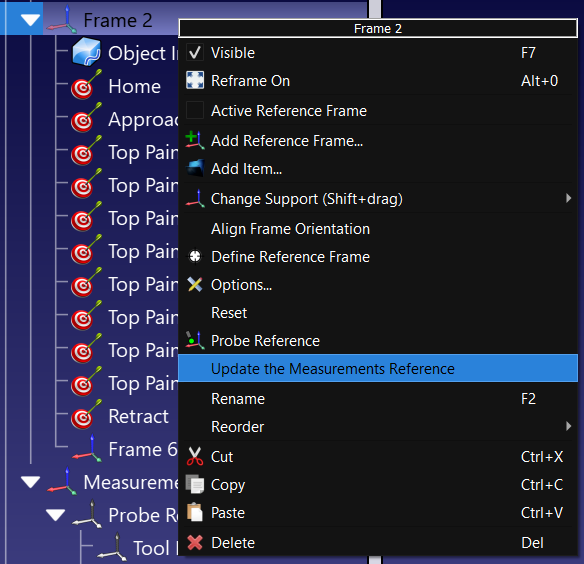
2.Feu clic amb el botó dret al sistema de coordenades de la vostra peça (o al sistema de coordenades al qual està fixada la plantilla/utillatge).
3.Seleccioneu Actualitza la referència de les mesures.
4.Seguiu les instruccions de la pantalla per ensenyar 3 punts de la vostra peça real amb la sonda. Aquests 3 punts defineixen el sistema de coordenades en l'ordre correcte: l'origen, un punt a X+ i un punt a Y+.
El sistema de mesurament s'actualitzarà en conseqüència i podreu procedir a ensenyar punts, corbes o altres sistemes de coordenades.
Ensenyar objectius
Amb RoboDK TwinTrack podeu crear objectius per al robot manualment ensenyant punts amb la sonda.
Podeu iniciar el mode d'aprenentatge d'objectius seleccionant TwinTrack➔Ensenyar objectius. Aquest botó també està disponible per defecte a la barra d'eines de TwinTrack.
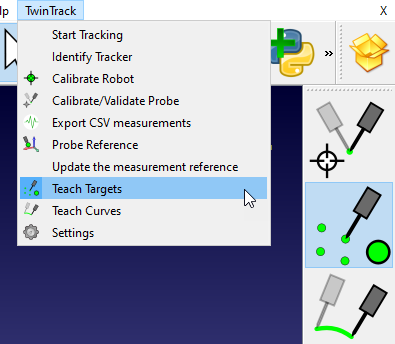
RoboDK calcula i mostra la posició del robot en temps real en funció de la posició de la vostra mà. Podeu veure fàcilment quines àrees són accessibles al vostre robot.
Amb l'opció Crea objectius, ensenyareu un objectiu amb cada pulsació d'un botó. Quan vulgueu crear un programa, podeu prémer el segon botó de la vostra sonda i RoboDK simularà el programa:
●Primer botó: ensenyar objectius.
●Segon botó: crea i simula el programa a RoboDK.
●Mantingueu premut el segon botó: executeu el programa al robot.
Ensenyar corbes
Amb RoboDK TwinTrack podeu crear manualment trajectòries o corbes per al robot amb la vostra sonda.
Podeu iniciar el mode d'aprenentatge d'objectius seleccionant TwinTrack➔Ensenyar corbes. Aquest botó també està disponible per defecte a la barra d'eines de TwinTrack.
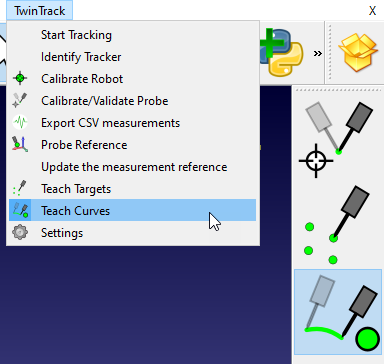
RoboDK calcula i mostra la posició del robot en temps real en funció de la posició de la vostra mà. Podeu veure fàcilment quines àrees són accessibles per al vostre robot.
Podeu crear una corba mantenint premut el primer botó de la vostra sonda. Quan vulgueu crear un programa, podeu prémer el segon botó de la vostra sonda i RoboDK crearà i simularà el programa:
●Mantingueu premut el primer botó: ensenyar corbes/trajectòries.
●Segon botó: crea i simula el programa a RoboDK.
●Mantingueu premut el segon botó: executeu el programa al robot.
Ensenyar un sistema de coordenades
Amb RoboDK TwinTrack podeu sondar i localitzar els vostres sistemes de coordenades (o sistemes de referència) per localitzar objectes a l'espai de treball del robot.
Feu clic amb el botó dret al vostre sistema de coordenades i seleccioneu "Probe Reference".
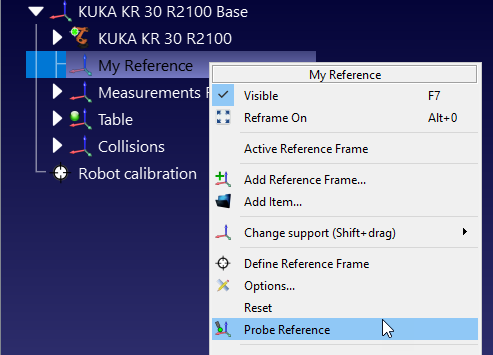
A continuació, hauríeu de sondar 3 punts en l'ordre següent:
1.Primer punt a l'origen.
2.Segon punt al llarg de l'eix X positiu.
3.Tercer punt al llarg de l'eix Y positiu.
En configurar correctament el vostre sistema de coordenades, podeu programar robots de forma remota. Per exemple, si teniu una fixació definida correctament, quan vulgueu programar una peça nova, simplement ho podeu fer des de l'oficina o des de casa, sense ni tan sols haver d'estar a prop del vostre robot.
Ensenyar corbes en moviment
Podeu crear corbes, objectius i sistemes de coordenades en un objecte en moviment si el vostre sistema de mesurament admet el seguiment de diversos objectes alhora. Això es pot fer seguint el mateix procediment que si fossin estàtics.
La principal diferència és que cal fer el seguiment de l'objecte en moviment en temps real (utilitzant un rastrejador o objectius reflectants). Per exemple, si utilitzeu el sistema de mesurament Creaform C-Track, heu d'especificar el model a la secció de referència de la peça i enllaçar-lo al sistema de coordenades que representa.
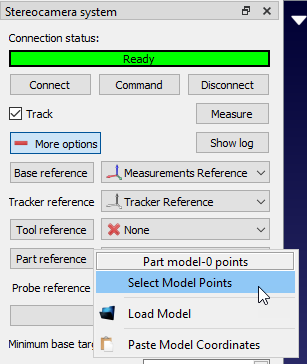
Cal definir la dependència correcta dels sistemes de coordenades i dels objectes a RoboDK perquè pugueu definir nous sistemes de coordenades en relació amb el vostre objectiu en moviment.
Aquest mètode de programació de peces pot no ser tan precís com quan les peces són estàtiques.
Configuració
Aquesta secció descriu la configuració de TwinTrack que us permet personalitzar millor el comportament predeterminat de les accions de TwinTrack.
Seleccioneu TwinTrack ➔Configuració per obrir la finestra de configuració que es mostra a la imatge següent.
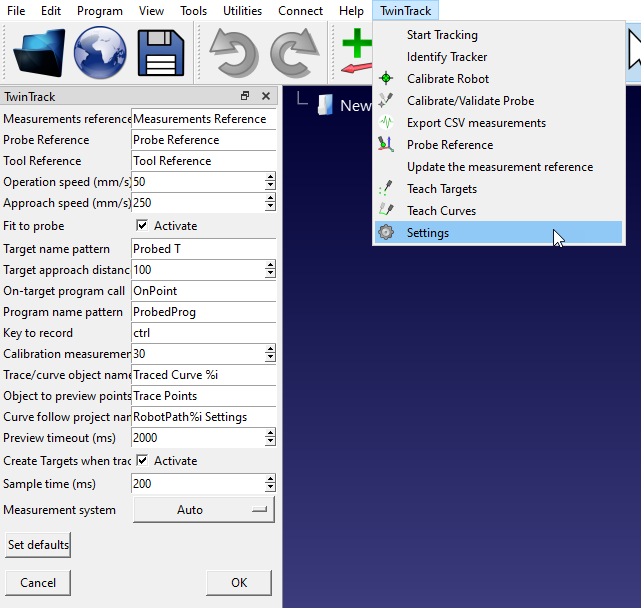
Entre altres coses, podeu canviar els noms per defecte que s'utilitzen per mostrar el dispositiu portàtil i els marcs de referència. També podeu personalitzar la velocitat d'aproximació i la distància d'aproximació.
Filtratge de programes
Un cop el robot ha estat calibrat, hem d'assegurar-nos de generar programes filtrats o de tenir en compte els paràmetres calibrats del robot per aprofitar el calibratge del robot.
Hauríem de seguir un i només un dels mètodes següents per programar robots amb precisió després del calibratge:
1.Utilitzeu RoboDK per a programació fora de línia per generar programes precisos (els programes generats ja estan filtrats). Aquesta és l'opció de programació fora de línia recomanada per obtenir els millors resultats de precisió.
2.Calibreu els paràmetres del controlador del robot (com ara les longituds dels enllaços, els paràmetres DH-DHM i/o els paràmetres de masterització).
Programació fora de línia precisa
Quan un robot s'ha calibrat amb RoboDK, tenim l'opció d'activar la cinemàtica precisa fent clic amb el botó dret al robot i seleccionant «Use accurate kinematics».
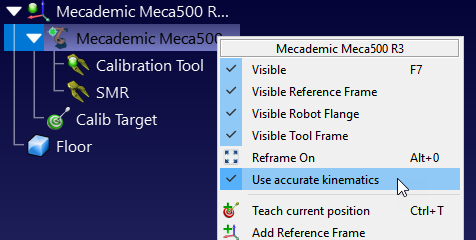
Si la precisió està activa, veurem un punt verd; si no està activa, veurem un punt vermell.
Aquesta és l'opció recomanada per obtenir resultats de precisió òptims. Amb l'opció de precisió del robot activada a RoboDK, tots els programes generats per RoboDK es filtraran automàticament. Això significa que totes les coordenades cartesianes es modificaran lleugerament per compensar els errors del robot.
Aquesta és l'opció més adequada si teniu previst utilitzar els vostres robots per a mecanitzat robotitzat, programar robots a partir de fitxers NC o utilitzar qualsevol dels connectors CAD/CAM compatibles amb RoboDK.
Calibrar els paràmetres del robot
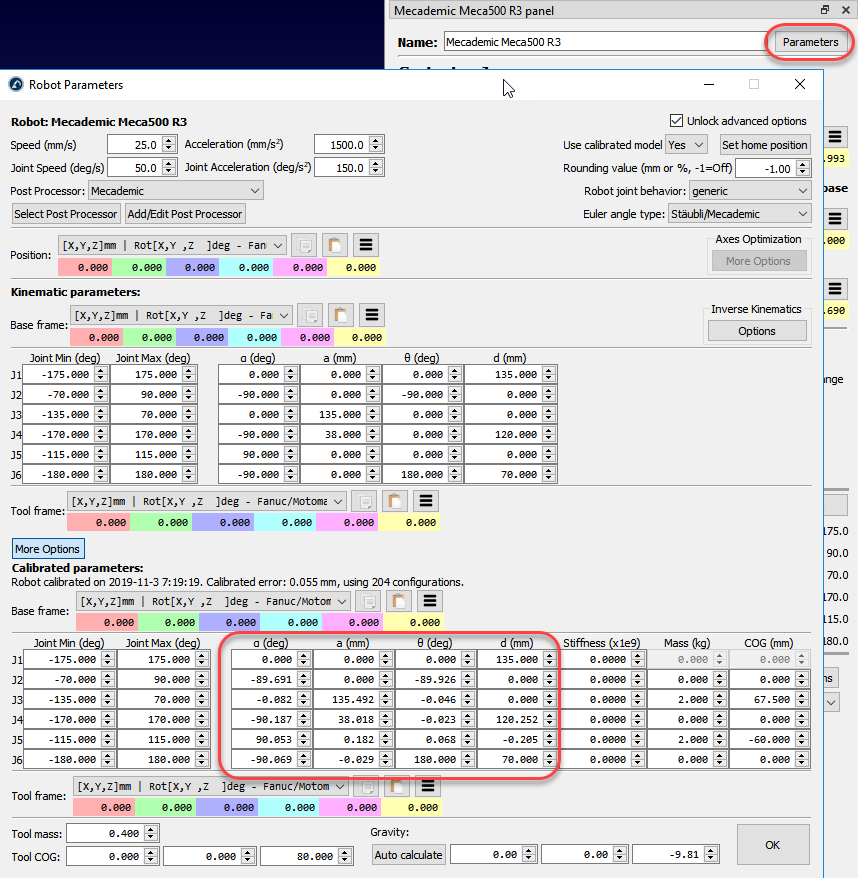
Podeu accedir als paràmetres calibrats al menú Paràmetres un cop s'ha calibrat un robot. Alguns controladors de robot permeten modificar certs paràmetres del robot.
Sistema de referència i sistema de referència de l'eina
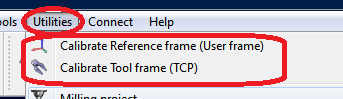
RoboDK proporciona algunes utilitats per calibrar sistemes de referència i sistemes de referència de l'eina. Aquestes eines es poden accedir des de Utilitats ➔ Calibrar sistema de referència i Utilitats ➔ Calibrar sistema de referència de l'eina, respectivament.
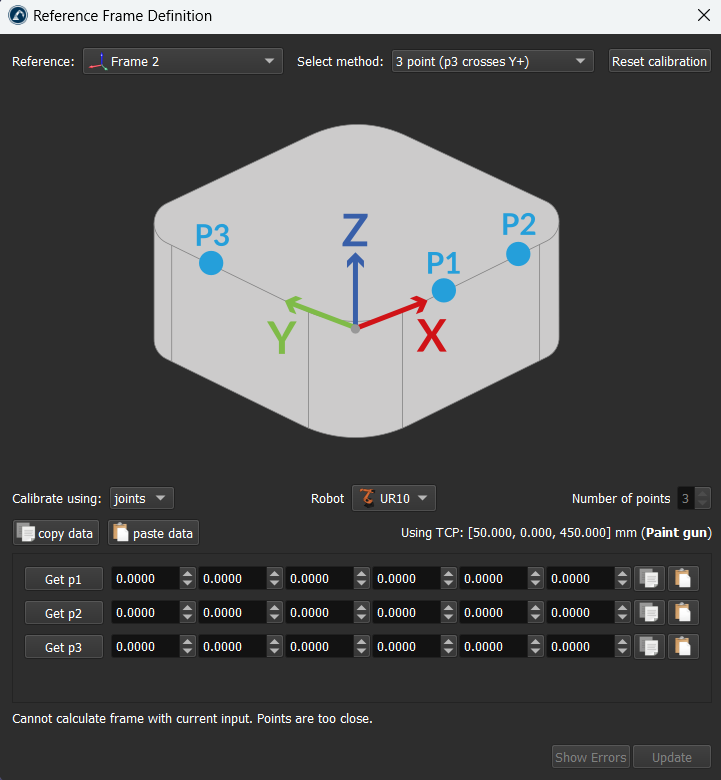
Per calibrar un sistema de referència o una eina que no s'ha calibrat automàticament (també coneguts com a sistema de referència d'usuari i TCP, respectivament), necessitem algunes configuracions de robot que toquin 3 o més punts. Aquestes configuracions de robot poden ser valors de les articulacions o coordenades cartesianes (amb dades d'orientació en alguns casos). Es recomana utilitzar els valors de les articulacions en lloc de les coordenades cartesianes, ja que és més fàcil comprovar la configuració real del robot a RoboDK (copiant i enganxant les articulacions del robot a la pantalla principal de RoboDK).
Calibratge de l'eina
Seleccioneu Utilitats → Calibrar eina per calibrar el TCP amb RoboDK. Podeu utilitzar tants punts com vulgueu, amb diferents orientacions. Com més punts i canvis d'orientació més grans, millor, ja que obtindrem una millor estimació del TCP, així com una bona estimació de l'error del TCP.
Calibratge del sistema de referència
Seleccioneu Utilitats➔Calibra referència per calibrar un sistema de referència. És possible establir un sistema de referència mitjançant diferents mètodes. En l'exemple de la figura, un sistema de referència es defineix per tres punts: els punts 1 i 2 defineixen la direcció de l'eix X i el punt 3 defineix l'eix Y positiu.
Sonda TwinTrack personalitzada
Aquesta secció mostra com podeu construir la vostra sonda TwinTrack personalitzada per ensenyar robots per demostració. Una sonda personalitzada us permet fer que els vostres robots imitin les operacions de fabricació ensenyades per un humà.
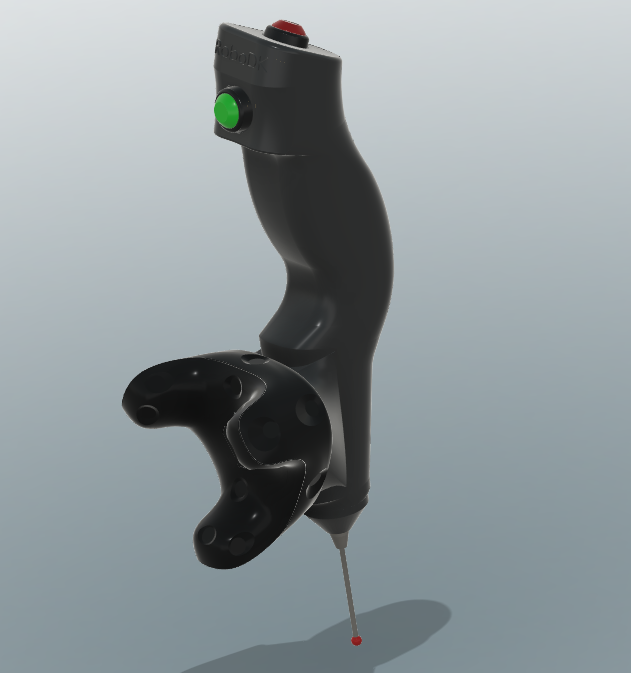
Components de maquinari
La llista següent de components de maquinari us permet construir una sonda personalitzada per utilitzar amb RoboDK TwinTrack.
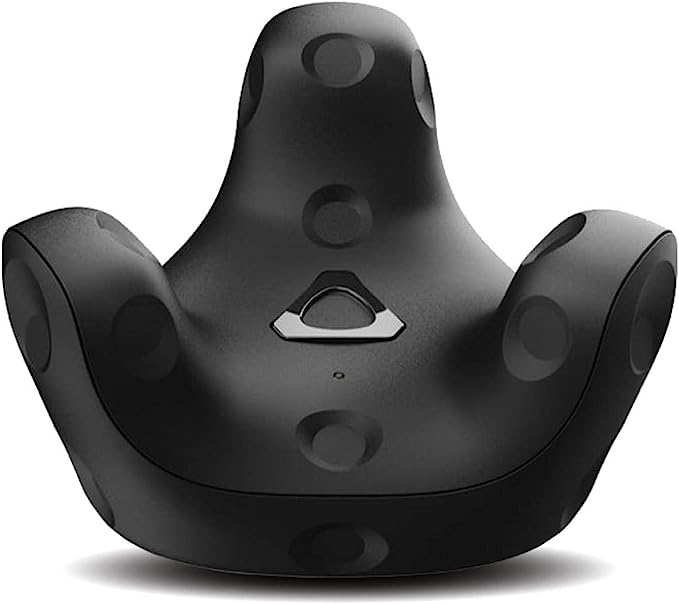
1.Un HTC Vive Tracker (qualsevol versió compatible, es recomana la 3.0): HTC Vive Tracker 3 a Amazon. Preu estimat: 200 EUR.
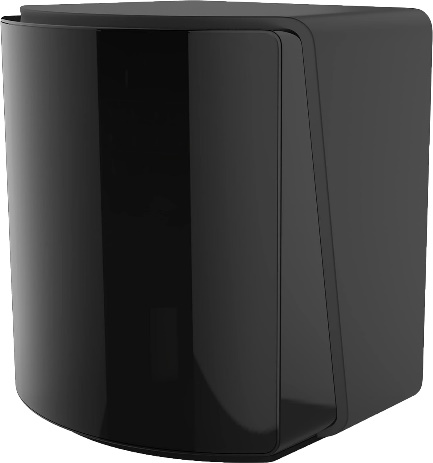
2.Dues estacions base de Valve Index. De fet, qualsevol versió hauria de funcionar sempre que sigui compatible amb el HTV Vive Tracker corresponent. Estacions base de Valve a Amazon. Preu estimat: 500 EUR per a les dues unitats.
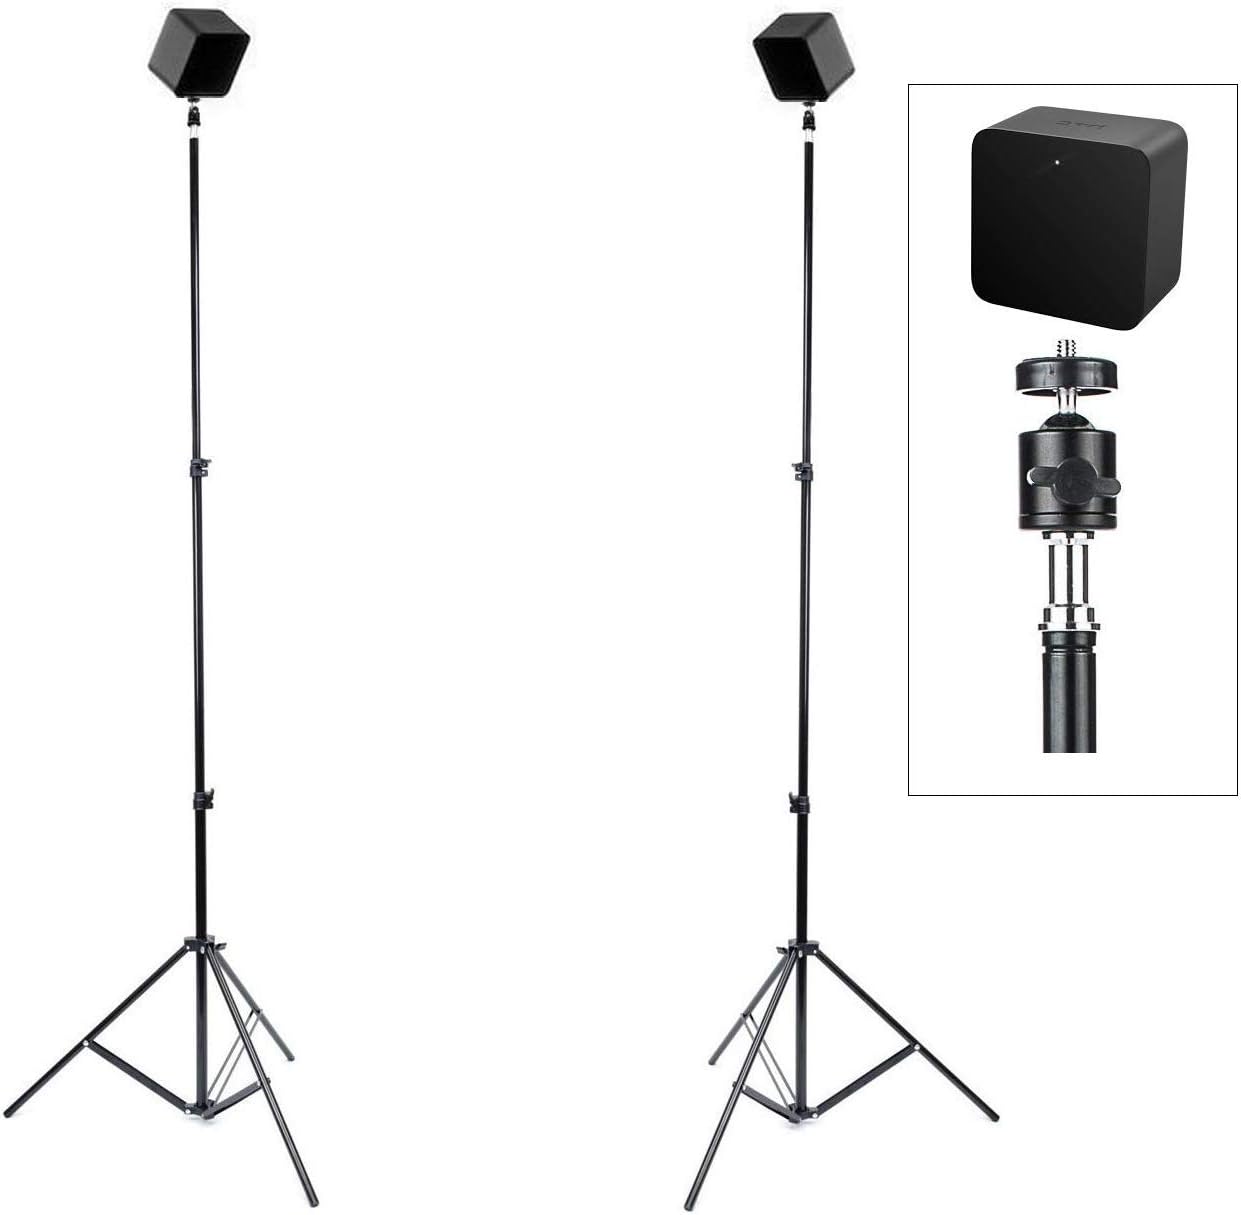
3.Dos trípodes per a les estacions base de Valve. Part de mostra a Amazon. Preu estimat: 100 EUR.
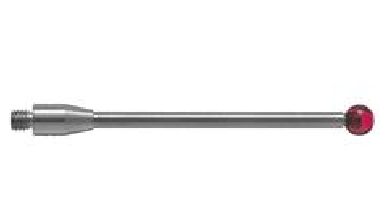
4.Una bola de rubí Renishaw de 40 mm de longitud i 4 mm de diàmetre. Com ara la A-5003-0060. Preu estimat: 80 EUR.
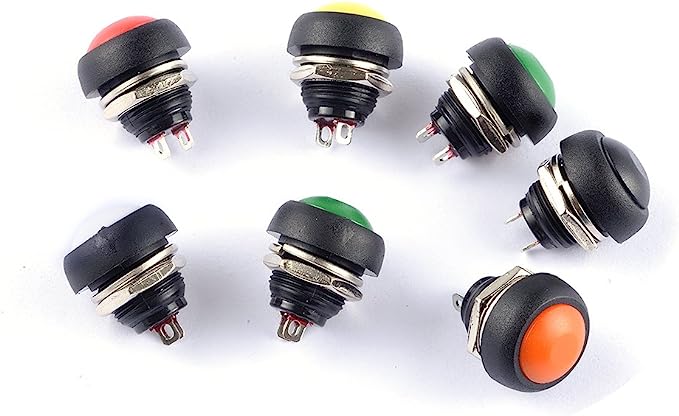
5.Dos interruptors de botó, un vermell i un verd, de 12 mm de diàmetre. En prémer el botó s'encén (es tanca el circuit), i en deixar-lo anar s'apaga (s'obre el circuit): Producte d'exemple a Amazon. Preu estimat: 15 EUR.
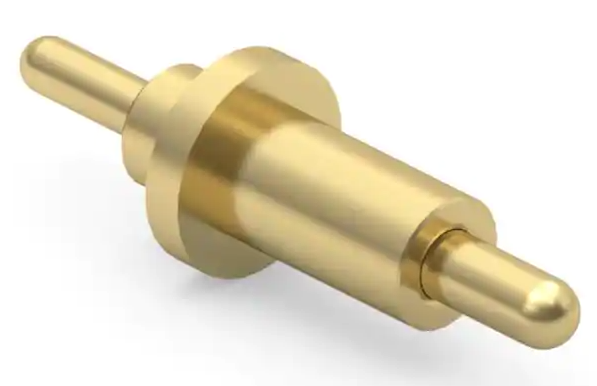
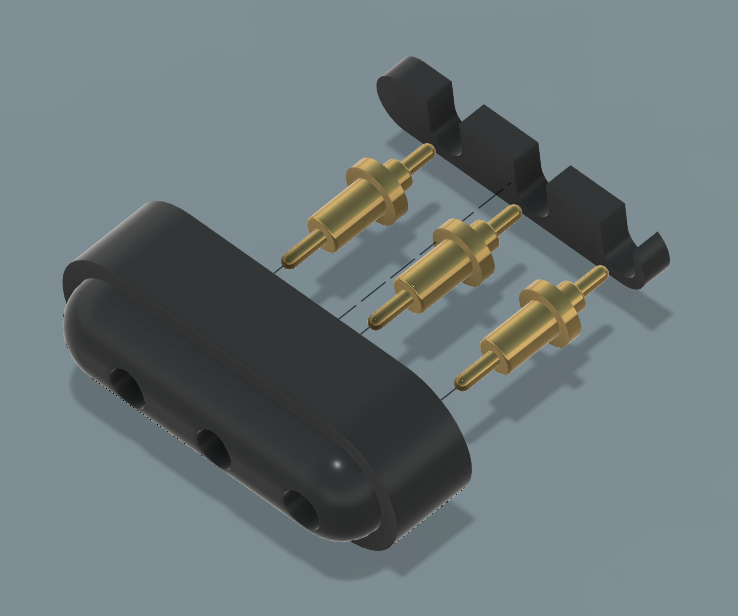
6.Tres pogo pins amb ressort 0856-0-15-20-82-14-11-0 (3 unitats). Producte de mostra de DigiKey. Preu estimat: 20 EUR.
7.Cable elèctric per connectar els interruptors (menys de 1 m). Comanda de mostra a Amazon. Preu estimat: 25 EUR.
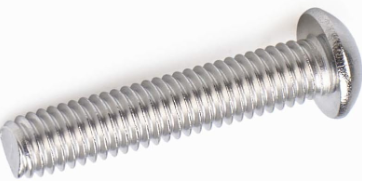
8.Un cargol de cap bombat amb hexàgon interior ¼-20 x 1": producte de mostra a Amazon. Preu estimat: 10 EUR.
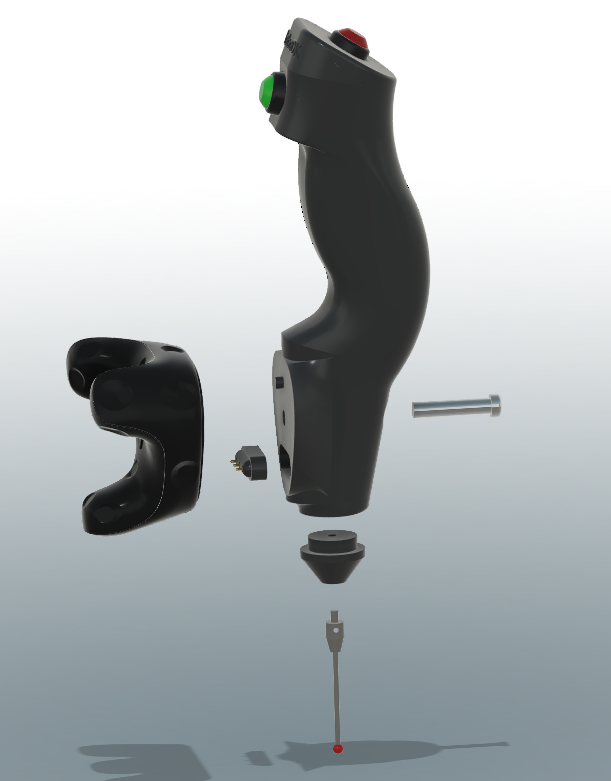
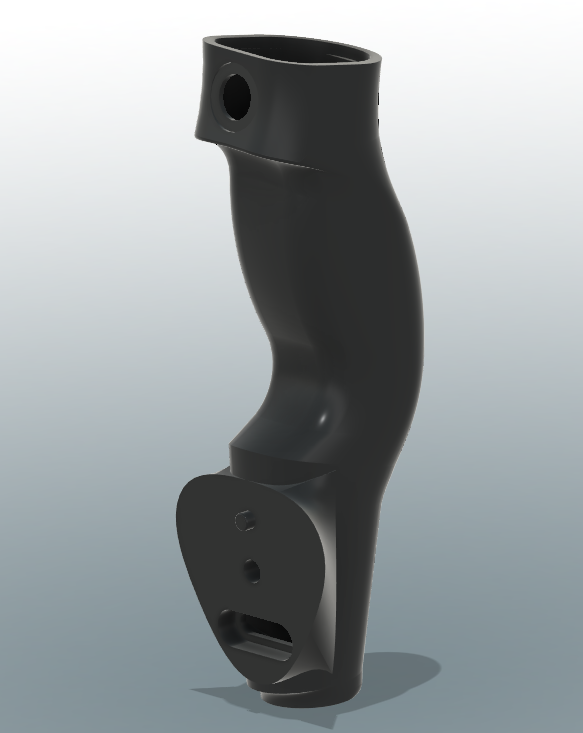
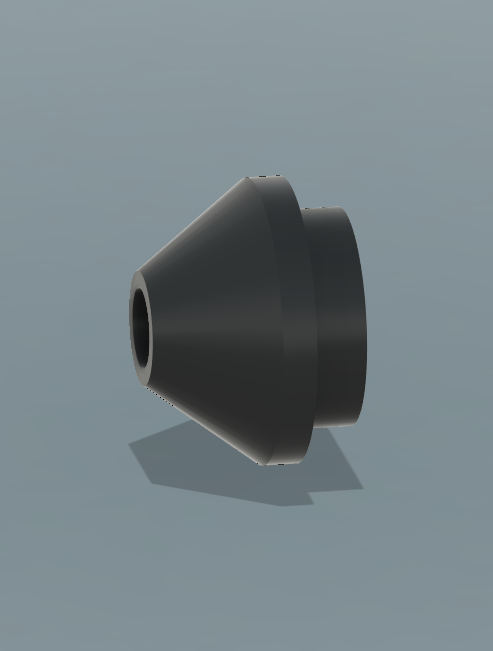
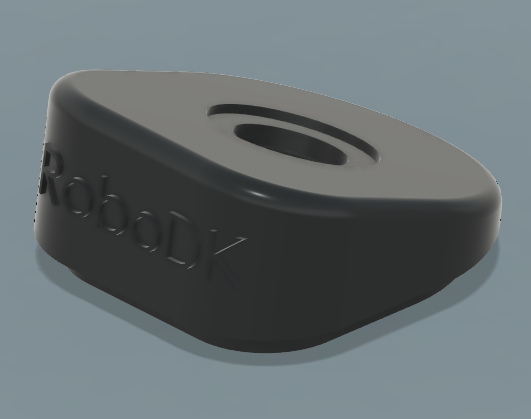
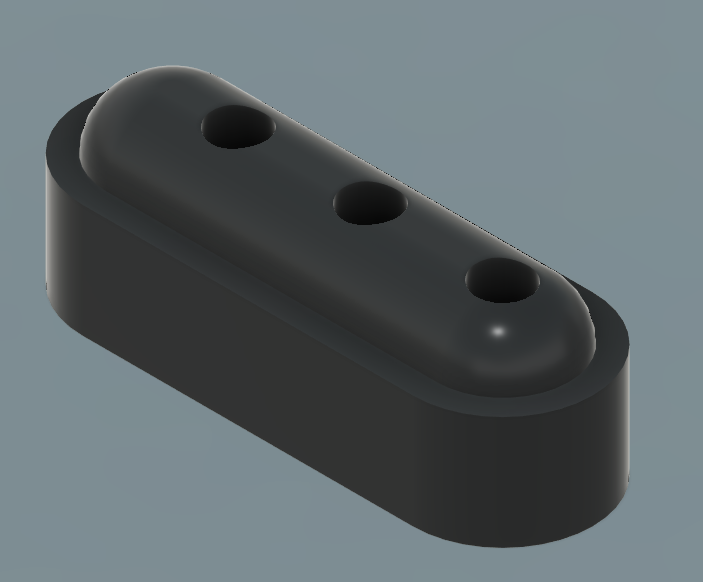
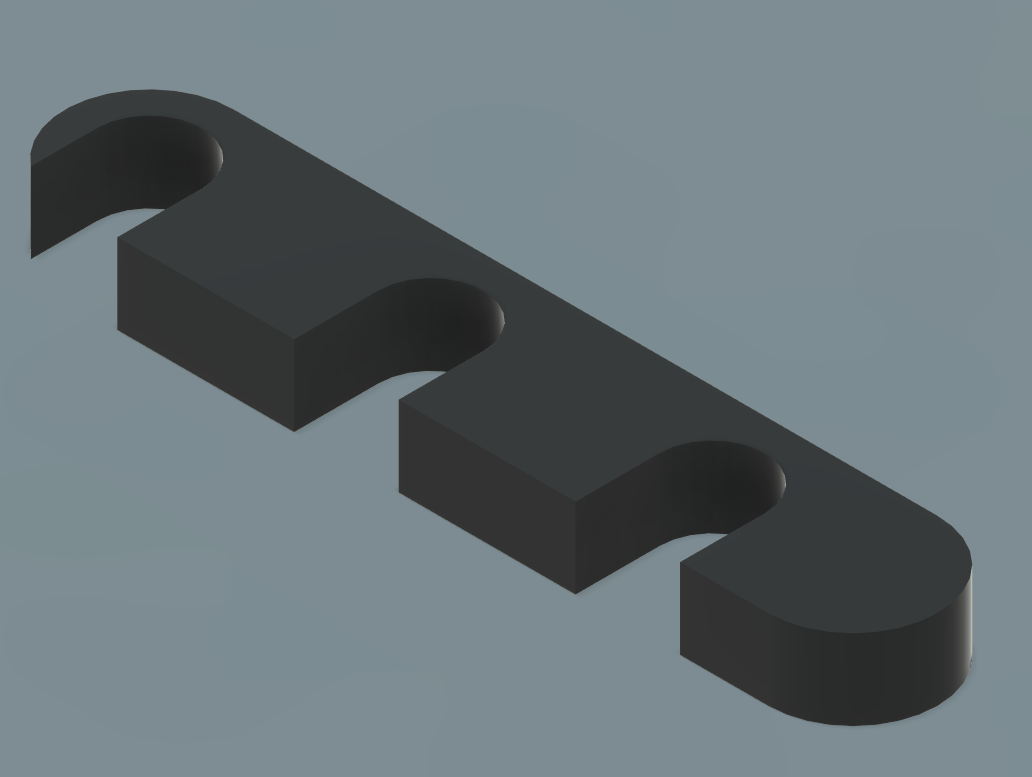
9.Cinc peces impreses en 3D: el cos principal, el suport de la sonda, la sonda superior, el connector del rastrejador i la tapa del connector. Podeu descarregar les peces impreses en 3D necessàries per construir la sonda TwinTrack aquí. Les peces impreses en 3D de la sonda TwinTrack també estan disponibles a GrabCad i Thingiverse.
Muntatge de la sonda
Aquesta secció explica com podeu muntar la sonda per a RoboDK TwinTrack. Necessitareu les peces requerides per construir la sonda descrita a la secció anterior. També necessitareu un joc de soldador.
Seguiu aquests passos per muntar la sonda:
1.Monteu el connector de la manera següent i enganxeu les peces impreses.
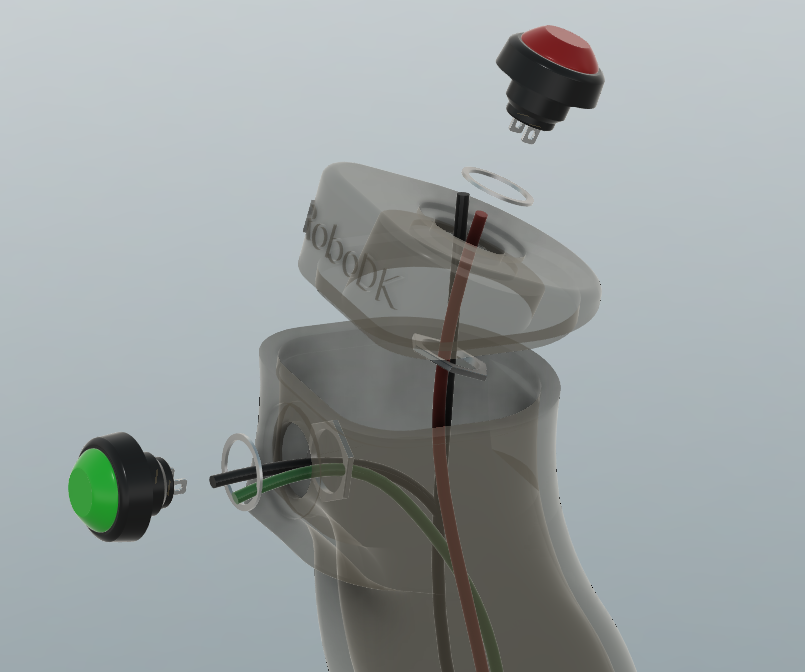
2.Instal·leu els cables dins del cos principal i a través de la peça superior, com es mostra a la imatge següent. Tingueu en compte que el cable de massa està connectat a ambdós interruptors.
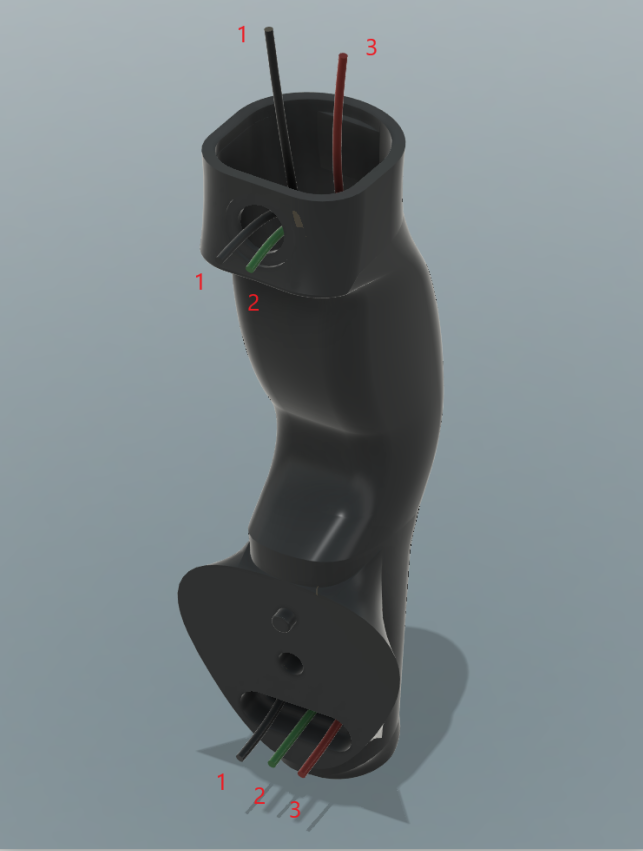
3.Connecteu els cables als interruptors. Els 2 parells de cables han de passar per les femelles dels interruptors. A més, el cable de l'interruptor vermell ha de passar per la part superior. A continuació, haureu de soldar els interruptors (en aquest ordre).
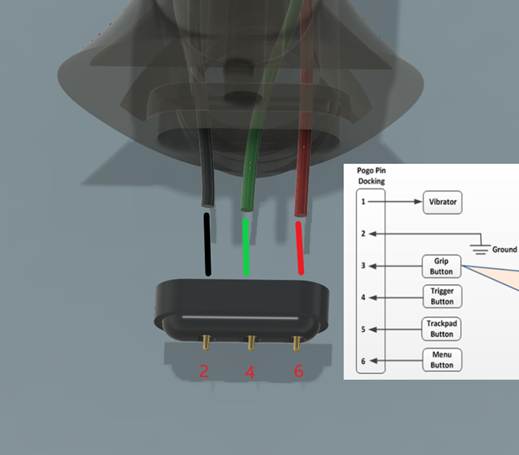
4.Soldeu el connector als cables correctes. Assegureu-vos de col·locar els cables als connectors correctes.
5.Monteu la resta de la sonda tal com es mostra a la imatge següent.