Erstellen eines Antastprojekts
Richten Sie Ihre RoboDK-Station mit dem Roboter, dem Messtaster und dem zu vermessenden Werkstück ein. Das Werkstück muss zu einem dedizierten Bezugssystem gehören: Platzieren Sie das Objekt direkt unter diesem Bezugssystem, lassen Sie es genau am Ursprung des Bezugssystems liegen und stellen Sie sicher, dass das Bezugssystem nicht die Roboterbasis ist. Die Kalibrierung erfolgt durch Verschieben dieses Bezugssystems, daher darf das Werkstück selbst keine eigene Pose aufweisen.
Wählen Sie in der Menüleiste „Probing“ ➔„Probe Reference Frame Project“ aus oder klicken Sie auf die entsprechende Schaltfläche in der Symbolleiste. RoboDK fügt dem Stationsbaum den Eintrag „ProbeFrame1“ hinzu und öffnet dessen Editorfenster.
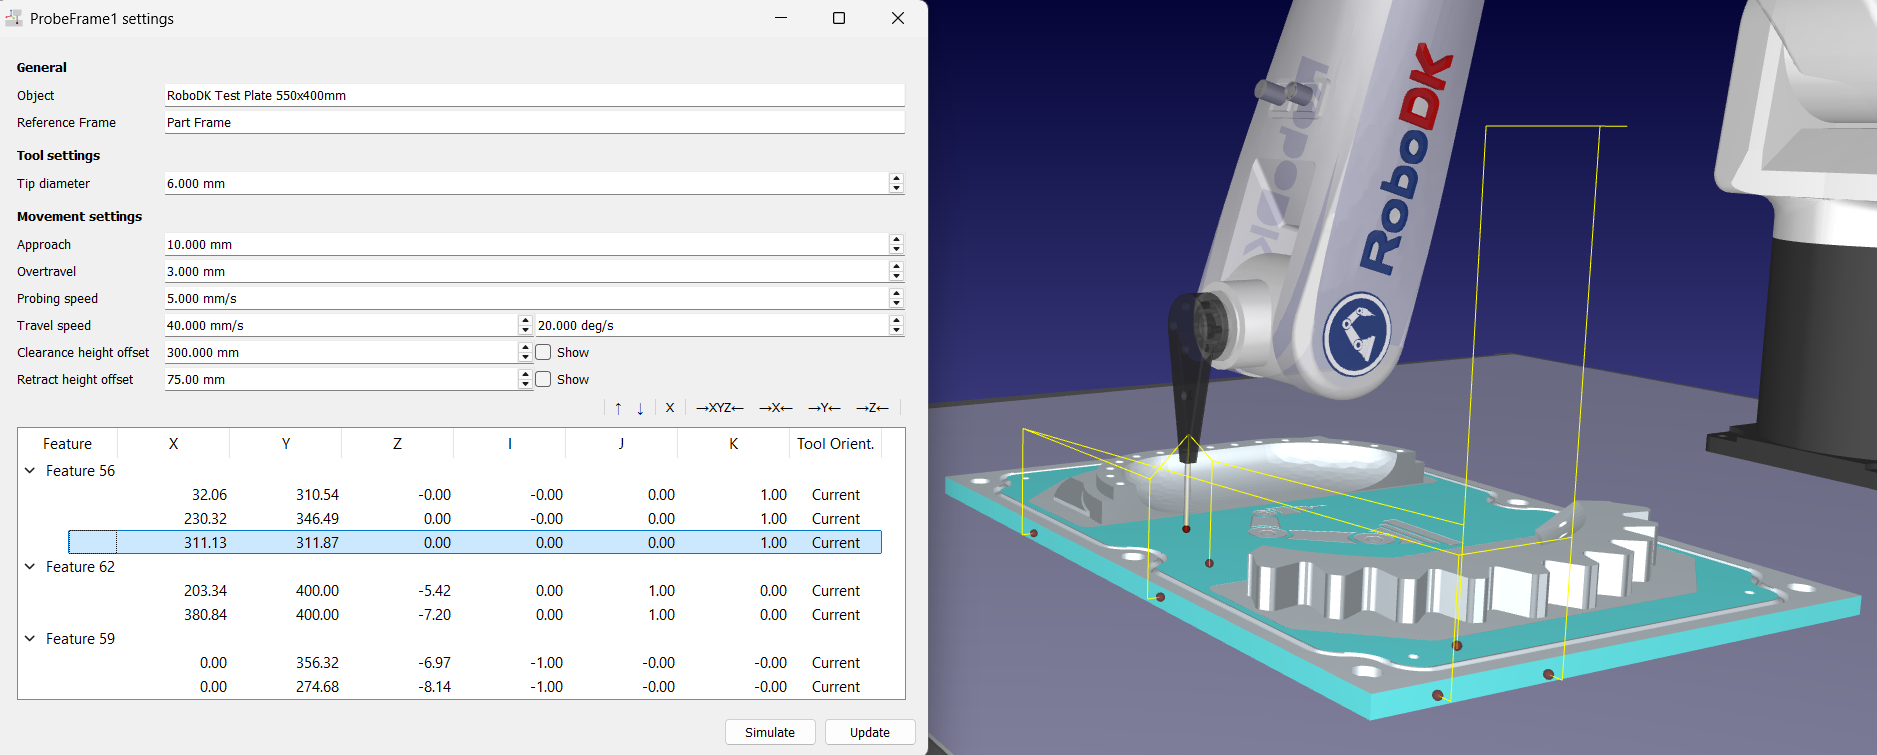
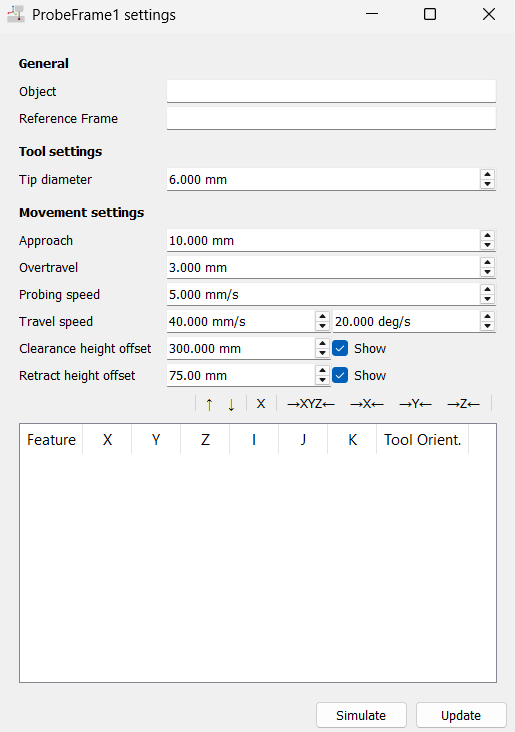
Der Editor gruppiert die Einstellungen für die Antastsequenz in drei Abschnitte:
1.„Allgemein“ zeigt das anzutastende Objekt und dessen Bezugssystem an. Beide Felder sind schreibgeschützt; sie werden automatisch ausgefüllt, wenn Sie auf das Werkstück klicken, um Ihren ersten Antastpunkt hinzuzufügen.
2.Unter „Werkzeugeinstellungen“ wird der „Spitzendurchmesser“ angegeben, d. h. der Durchmesser des Rubins an der Spitze Ihres Taststifts (standardmäßig 6 mm). Geben Sie den genauen Wert ein: RoboDK versetzt jeden Punkt der Oberfläche um die Hälfte dieses Wertes entlang der Oberflächennormalen, um den Werkzeugkontaktpunkt zu ermitteln; ein falscher Durchmesser verschiebt daher jede Messung.
3.„Bewegungseinstellungen“ enthält die Abstände, Geschwindigkeiten und Höhen, die um jeden Punkt herum verwendet werden:
a.„Annäherung“ (standardmäßig 10 mm, 2 bis 100 mm) ist der Abstand vor der Oberfläche, an dem der Taster von der Verfahrgeschwindigkeit auf die Antastgeschwindigkeit umschaltet.
b.Der Überlauf (standardmäßig 3 mm, 0 bis 100 mm) gibt an, wie weit der Taster über den erwarteten Kontaktpunkt hinaus weiter sucht, damit der Kontakt auch dann noch hergestellt wird, wenn das tatsächliche Werkstück leicht von seiner Nennposition abweicht.
c.Die Antastgeschwindigkeit (standardmäßig 5 mm/s) ist die langsame Lineargeschwindigkeit, die bei der Kontaktsuche verwendet wird. Halten Sie diesen Wert niedrig, um den Taster zu schonen und die Wiederholgenauigkeit zu verbessern.
d.Die Verfahrgeschwindigkeit (standardmäßig 40 mm/s und 20 Grad/s) wird für die Bewegungen im freien Raum zwischen den Punkten verwendet.
e.Der Freiraum-Höhenversatz (standardmäßig 300 mm) ist die Höhe, in der sich der Roboter vor dem ersten Punkt und nach dem letzten Punkt der gesamten Sequenz bewegt.
f.Der Rückzugs-Höhenversatz (standardmäßig 75 mm) ist die Höhe, auf die sich der Taster zwischen zwei Punkten zurückzieht, sowohl innerhalb eines Merkmals als auch zwischen verschiedenen Merkmalen.
Hinweis: Bei beiden Höhen handelt es sich um absolute Z-Versätze, die im Bezugssystem des Werkstücks gemessen werden, nicht um Versätze von den einzelnen Oberflächen aus. Stellen Sie sicher, dass die Freiraumhöhe den höchsten Halter oder die höchste Klemme am Werkstück überragt.
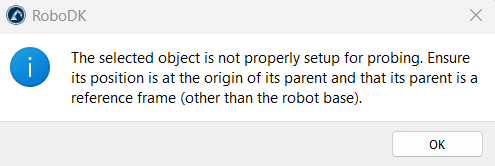
Hinweis: Wenn das Werkstück nicht ordnungsgemäß eingerichtet ist, lehnt das Add-in den Klick ab und erinnert Sie an die Anforderungen: Das Objekt muss am Ursprung seines übergeordneten Objekts liegen, und dessen übergeordnetes Objekt muss ein anderes Bezugssystem als die Roboterbasis sein.
Klicken Sie auf Ihr Objekt, z. B. ein Teil oder eine Halterung, um einen ersten Antastpunkt zu erstellen. Dadurch werden die beiden schreibgeschützten Felder „Allgemein“ im Einstellungsfenster „ProbeFrame1“ ausgefüllt:
1.Objekt
2.Bezugssystem
Hinweis: Die Felder unter „Allgemein“ sind nicht editierbar. Die einzige Möglichkeit, das Zielobjekt und dessen Bezugssystem einzutragen, besteht darin, auf die Oberfläche des Werkstücks zu klicken, um diesen ersten Antastpunkt hinzuzufügen.