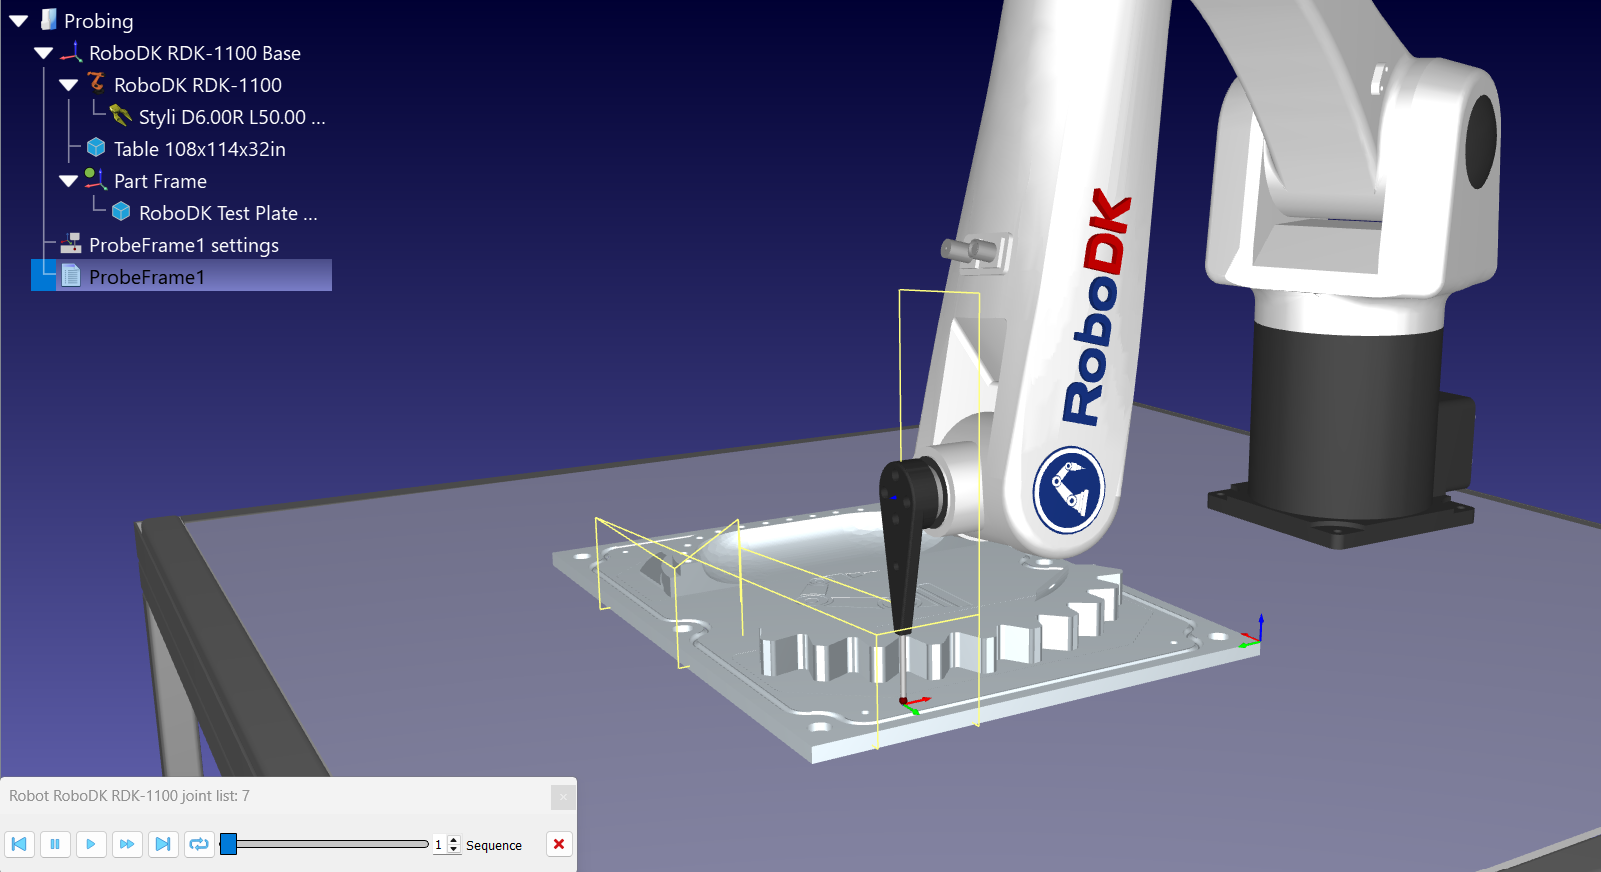
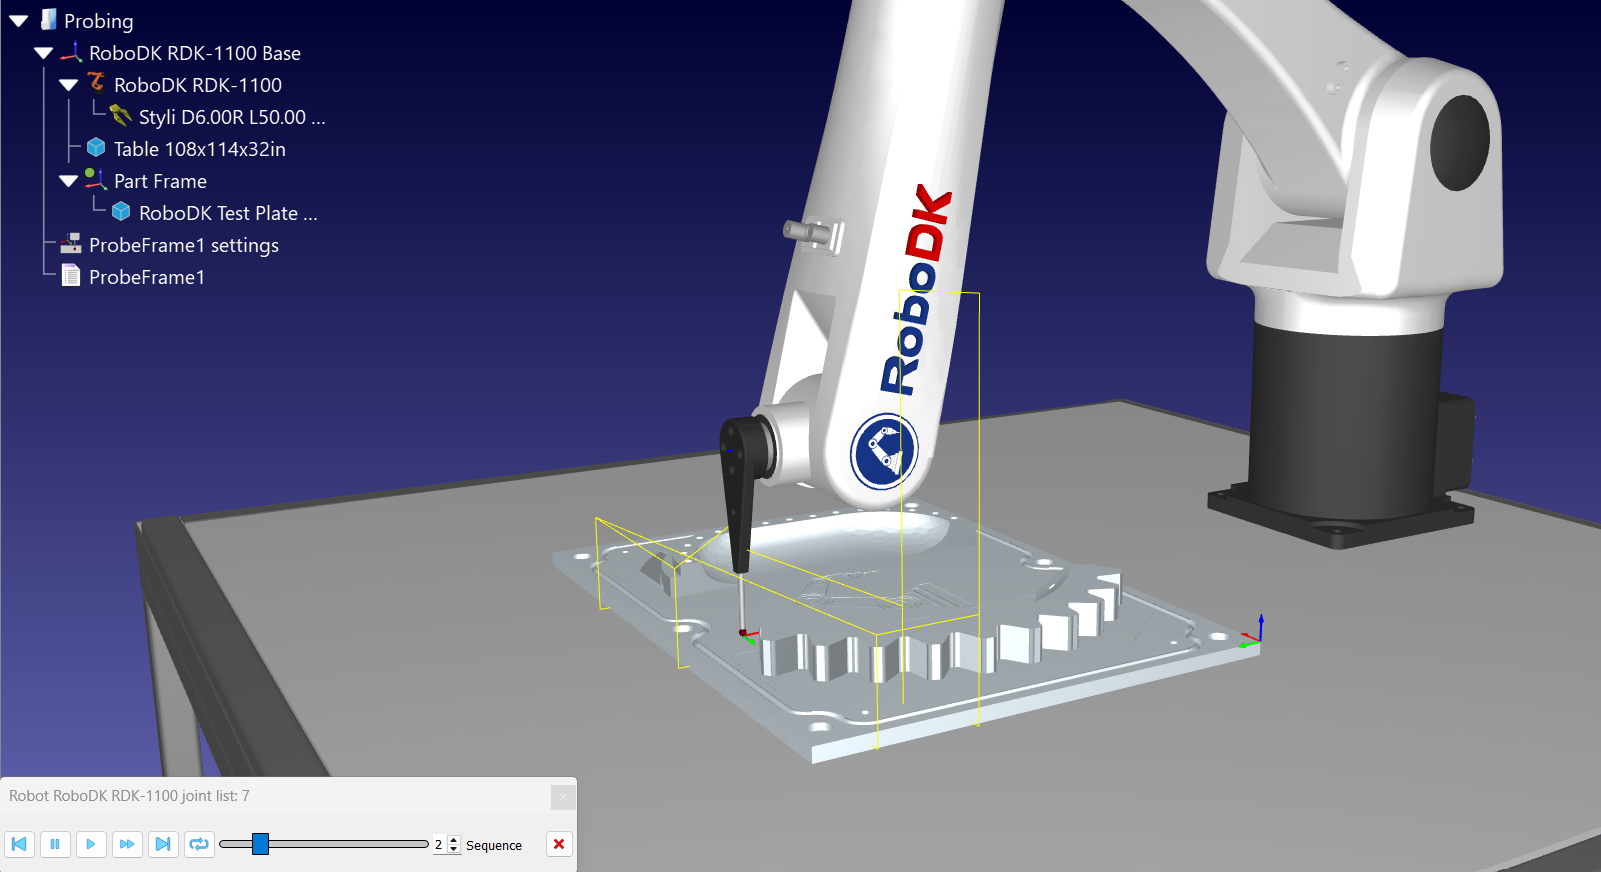
Optimierung des Antastprojekts
Das Add-in erkennt die Geometrie unter jeder Oberfläche, auf die Sie klicken, und passt sie bestmöglich als Bezugselement ein: einen Punkt, eine Linie, eine Ebene, einen Zylinder oder eine Kugel. Jeder Typ benötigt eine Mindestanzahl an Kontaktpunkten, bevor seine Geometrie ermittelt werden kann: 1 für einen Punkt, 2 für eine Linie, 3 für eine Ebene, 4 für eine Kugel und 5 für einen Zylinder. Ein Bezugssystem benötigt drei Bezugselemente, die in der Reihenfolge berücksichtigt werden, in der sie in der Merkmalsliste erscheinen. Dies sind die Kombinationen, die RoboDK in ein Bezugssystem umwandeln kann:
1.Ebene, Linie, Punkt: 3 Punkte auf einer Fläche, 2 Punkte entlang einer Kante und 1 Punkt zur Festlegung des Ursprungs. Dies ist die klassische 3-2-1-Ausrichtung und die am schnellsten zu erfassende.
2.Ebene, Ebene, Ebene: 3 Punkte auf jeder der drei Flächen, die nicht parallel zueinander sind.
3.Ebene, Ebene, Punkt: 3 Punkte auf jeder der beiden Flächen sowie 1 Punkt für die verbleibende Komponente des Ursprungs.
4.Ebene, Zylinder, Zylinder: 3 Punkte auf einer Fläche und 5 Punkte innerhalb jeder der beiden Bohrungen.
5.Kugel, Kugel, Kugel: Je 4 Punkte auf jeder der drei Kalibrierungskugeln.
Hinweis: Bei jeder ebenenbasierten Kombination muss das erste Bezugselement eine Ebene sein; deren Normale wird zur Z-Achse des Bezugssystems. Wenn die fixierten Bezugselemente keine dieser Kombinationen bilden, meldet RoboDK, dass kein Bezugssystem definiert werden kann, und fordert Sie bei der Aktualisierung des Programms auf, mindestens drei Bezugselemente zu fixieren.
Merkmalsteuerung
Klicken Sie einfach auf die Oberfläche des Objekts, um neue Punkte hinzuzufügen. Sie können außerdem:
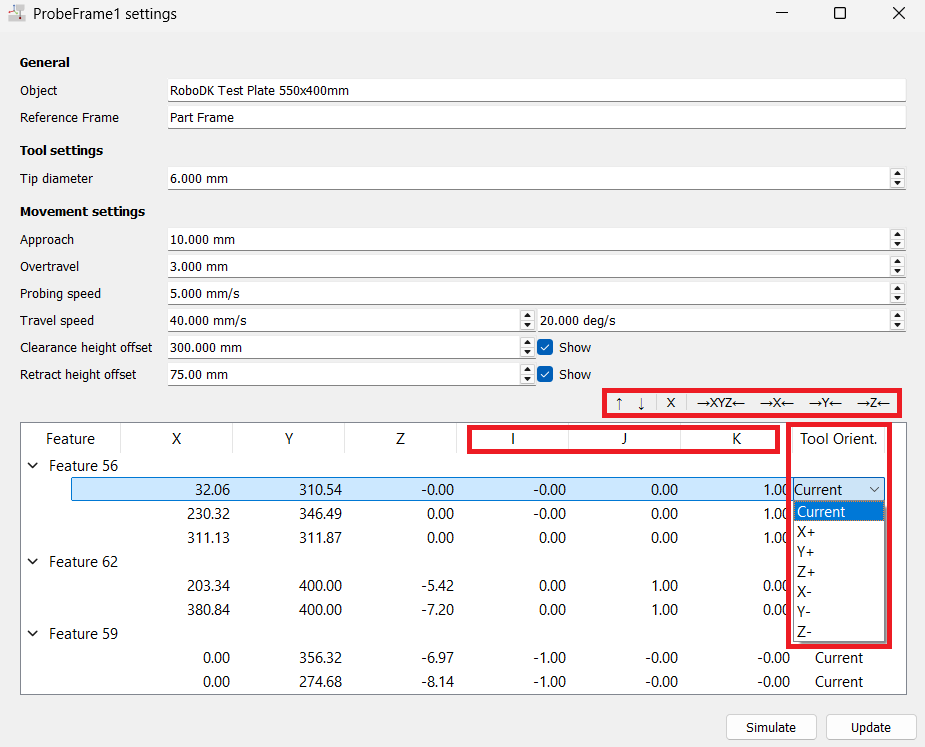
1.Punkte mithilfe der Auf-/Ab-Pfeile neu anordnen. Dies ändert die Abtastsequenz und kann dem Roboter helfen, die effizienteste Bahn zu wählen.
2.Einen vorhandenen Punkt oder ein Merkmal mithilfe der Schaltfläche „X“ aus der Liste löschen.
3.Den Punkt auf der Oberfläche entlang der X-, Y- oder Z-Achse oder aller drei Achsen zentrieren.
4.Richtungsvektoren (IJK) anpassen.
5.In der Spalte „Werkzeugausrichtung“ die Orientierung des Werkzeugs festlegen, die bei der Annäherung an jeden Punkt verwendet wird. „Aktuell“ ist die Standardeinstellung und behält die Orientierung bei, die der Roboter zum Zeitpunkt der Programmerstellung hat; „X+“, „X-“, „Y+“, „Y-“, „Z+“ und „Z-“ richten die jeweilige Werkzeugachse an der Abtastrichtung aus, was Sie für Punkte auf einer Seitenfläche benötigen.
Visuelle Rückmeldung
Während Sie auf Ihr 3D-Modell klicken, um Punkte hinzuzufügen, liefert RoboDK visuelles Echtzeit-Feedback, indem es die Farbe der Oberflächen ändert:
1.Rot: Die Oberfläche wurde als Merkmal erkannt, verfügt jedoch noch nicht über genügend Kontaktpunkte, um ihre Geometrie zu bestimmen. Fügen Sie weitere Punkte hinzu.
2.Grün: Das Merkmal ist aufgelöst. RoboDK konnte seine Geometrie anhand Ihrer Punkte optimal anpassen, sodass es sich um einen gültigen Bezugspunkt handelt. Fahren Sie mit dem nächsten Merkmal fort.
3.Cyan: Das Merkmal ist einer der drei Bezugspunkte, die RoboDK tatsächlich zur Erstellung des Bezugssystems verwendet. Sobald drei Merkmale cyanfarben sind, ist die Abfolge gültig, und Sie können sie simulieren und das Programm generieren.
Hinweis: Wenn Sie auf ein Merkmal oder einen Punkt klicken, zeigt RoboDK eine transparente Vorschau des Roboters an dieser Position an, sofern diese erreichbar ist. Für die Vorschau muss genau ein Roboterarm in der Station sichtbar sein; blenden Sie daher in einer Mehrroboter-Zelle die anderen Roboter aus.
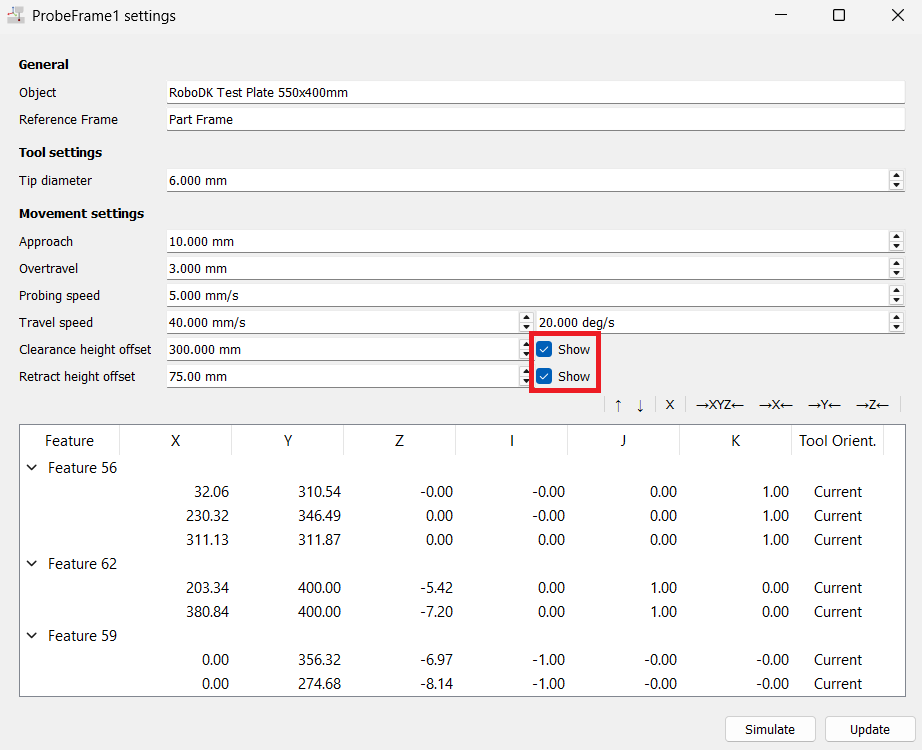
Aktivieren Sie das Kontrollkästchen „Anzeigen“ neben „Freiraum-Höhenversatz“ oder „Rückzugs-Höhenversatz“, um die entsprechende Ebene in der 3D-Ansicht zu zeichnen. Dies ist der schnellste Weg, um sicherzustellen, dass sich der Roboter oberhalb aller Spannvorrichtungen und Halterungen am Werkstück bewegt.
Sobald das Programm ausgeführt wurde – entweder auf dem realen Roboter über den Treiber oder in der Simulation mit der oben genannten aktivierten Option – markiert RoboDK jeden „Search Linear“-Befehl (SearchL), der einen Kontakt erfasst hat, mit einem grünen Punkt. Der grüne Punkt bedeutet, dass der Befehl einen Kontaktpunkt enthält; Sie können diese Punkte daher in der 3D-Ansicht anzeigen oder die Gelenkwerte auslesen, bei denen der Roboter angehalten hat. Ein „Search Linear“-Befehl ohne grünen Punkt hat niemals eine Berührung registriert; genau dies wird durch die Fehlermeldung „Kein Kontaktpunkt/Ziel unerreichbar“ angezeigt.
Wenn Sie das generierte Programm überprüfen, möchten Sie möglicherweise genau sehen, wo die Sonde das Werkstück berührt, ohne den Editor erneut zu öffnen. Klicken Sie mit der rechten Maustaste auf das Programm „ProbeFrame1“ und wählen Sie „Show Program Contact Points“ aus. Diese Option ist nur nach einem Durchlauf sinnvoll, da sie die tatsächlich aufgezeichneten Kontaktpositionen wiedergibt.
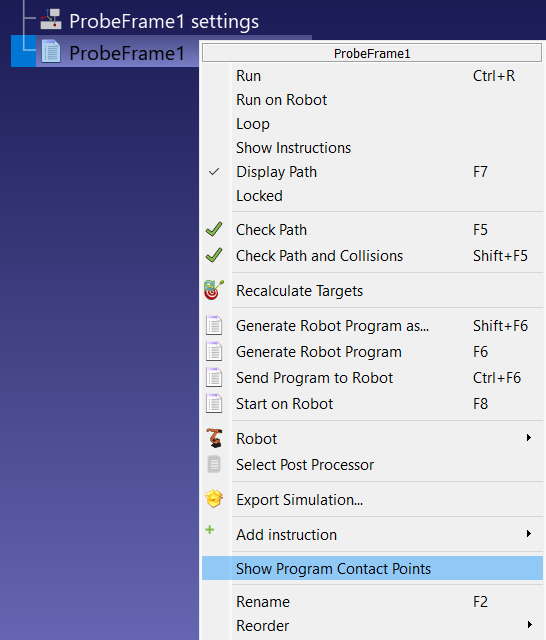
Diese Option zeigt im RoboDK-Fenster einen Schieberegler an, mit dem Sie den Abstand und die Ausrichtung jedes einzelnen Punktes nacheinander überprüfen können.