Zusätzliche Optionen und Einstellungen
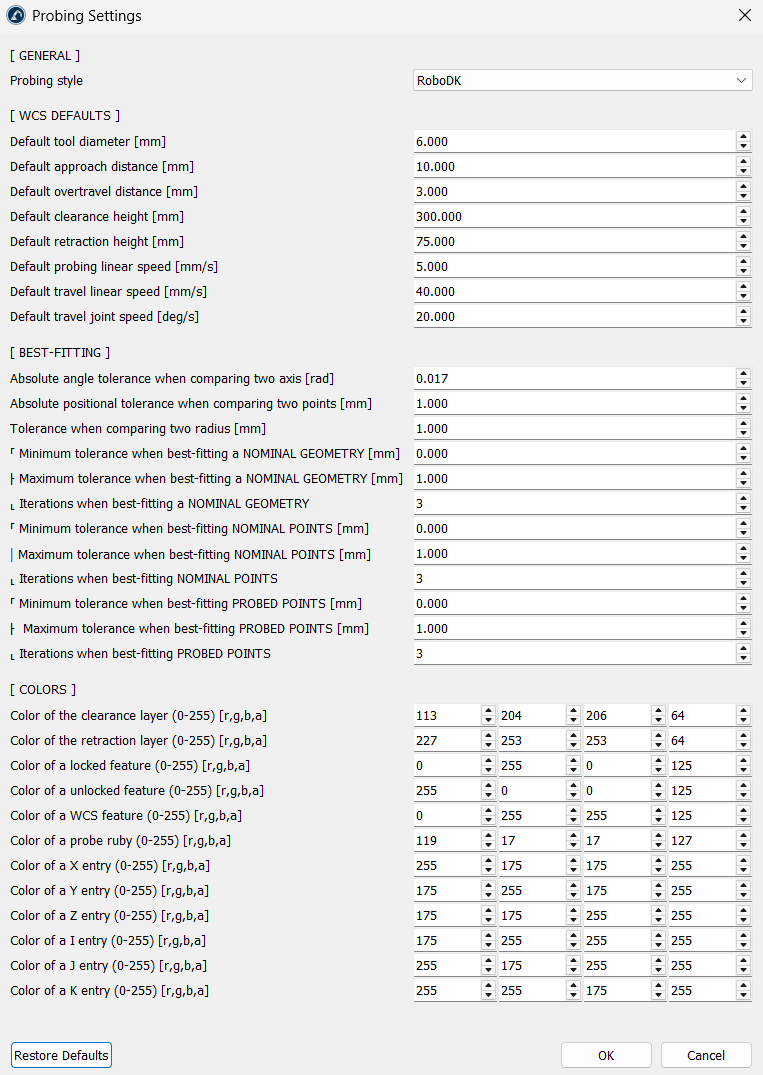
RoboDK bietet ein globales Fenster „Probing-Einstellungen“. Wählen Sie „Probing“ ➔„Einstellungen“, um es zu öffnen. Die hier festgelegten Werte dienen als Standardwerte, die bei jedem Start eines neuen Antastprojekts verwendet werden; bereits vorhandene Projekte werden dadurch nicht verändert. Klicken Sie auf „Standardwerte wiederherstellen“, um zu den Standardwerten zurückzukehren.
Allgemein
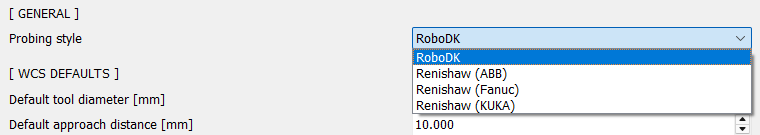
Unter „Antaststil“ wird festgelegt, wie Antastroutinen geschrieben werden. „RoboDK“ ist die Standardeinstellung und generiert Suchbefehle, die über einen Robotertreiber ausgeführt werden. Die sechs Renishaw-Einträge (für ABB, Fanuc, KUKA, Yaskawa, Mitsubishi und Staubli) generieren Renishaw-Daytona-Makroaufrufe für die jeweilige Steuerung.
WCS-Standardwerte
Anstatt Abstände und andere Parameter bei jeder Projekterstellung manuell zu bearbeiten, werden diese Werte automatisch in Ihre Projekteinstellungen übernommen:
1.Standard-Werkzeugdurchmesser [mm]: Der Rubin-Durchmesser an der Tasterspitze. Standard: 6 mm.
2.Standard-Annäherungsabstand [mm]: Der Abstand, bei dem der Taster vor einer Oberfläche abbremst. Standard: 10 mm.
3.Standard-Überlaufabstand [mm]: Die zusätzliche Suchtiefe jenseits der erwarteten Oberfläche. Standard: 3 mm.
4.Standard-Sicherheitshöhe [mm]: Die Sicherheitshöhe, die vor dem ersten Punkt und nach dem letzten Punkt verwendet wird. Standard: 300 mm.
5.Standard-Rückzugshöhe [mm]: Die Höhe, auf die sich der Taster zwischen den Punkten zurückzieht. Standard: 75 mm.
6.Standard-Lineargeschwindigkeit beim Antasten [mm/s]: Die Suchgeschwindigkeit beim Antasten. Standard: 5 mm/s.
7.Standard-Lineargeschwindigkeit bei der Fahrt [mm/s]: Die Lineargeschwindigkeit im freien Raum. Standard: 40 mm/s.
8.Standardgeschwindigkeit des Gelenks bei Verfahrbewegungen [Grad/s]: Die Geschwindigkeit des Gelenks bei Verfahrbewegungen. Standardwert: 20 Grad/s.
Best-Fitting
Diese Parameter steuern, wie RoboDK gemessene Punkte mathematisch an die Soll-CAD-Geometrie ausrichtet:
1.Absolute Winkel-Toleranz beim Vergleich zweier Achsen [rad]: Die maximal zulässige Winkelabweichung beim Abgleich von Merkmals-Achsen.
2.Absolute Positionstoleranz beim Vergleich zweier Punkte [mm]: Der maximal zulässige Positionsfehler zwischen den gemessenen und den Sollpunkten.
3.Toleranz beim Vergleich zweier Radien [mm]: Die maximal zulässige Abweichung beim Abgleich der gemessenen Loch- oder Kugelradien mit den CAD-Modellen.
4.Best-Fitting-Toleranzen und -Iterationen: Diese legen die Mindesttoleranz, die Höchsttoleranz und die Iterationsgrenze beim Best-Fitting von Sollgeometrie, Sollpunkten und gemessenen Punkten fest.
Farben
Hinweis: Der Abschnitt „Farben“ wird nur angezeigt, wenn der Entwicklermodus in RoboDK aktiviert ist. Ist er verfügbar, können Sie den RGBA-Wert (0–255) jedes visuellen Elements festlegen, das das Add-in in der 3D-Ansicht zeichnet:
1.Freiraum- und Rückzugsebenen: Sie können die Transparenz und Farbe der sicheren Bewegungsebenen anpassen.
2.Merkmalszustände: Sie können außerdem die Farben für gesperrte, entsperrte und WCS-Merkmale anpassen.
3.Tasterrubin: Sie können die Farbe der Tasterspitze ändern.
4.Koordinaten- und Vektoranzeigen: Sie können den X-, Y- und Z-Positionen sowie den Feldern des Annäherungsvektors I, J und K, die in der Einstellungstabelle sichtbar sind, unterschiedliche Farben zuweisen.


