Verknüpfen Sie den Roboter
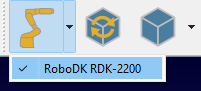
Verwenden Sie den Abwärtspfeil auf der Schaltfläche „Roboter verknüpfen“, um ein Menü mit verfügbaren Robotern aufzurufen und die Simulation mit einem davon zu verknüpfen. Wenn die Schaltfläche ausgewählt ist (der Roboter ist verknüpft), wird durch Drücken der Schaltfläche die Verknüpfung des Roboters mit der Simulation getrennt.
Die Verknüpfung zwischen dem Roboter und der Simulation kann auch über das Kontextmenü im Stationsbaum vorgenommen werden.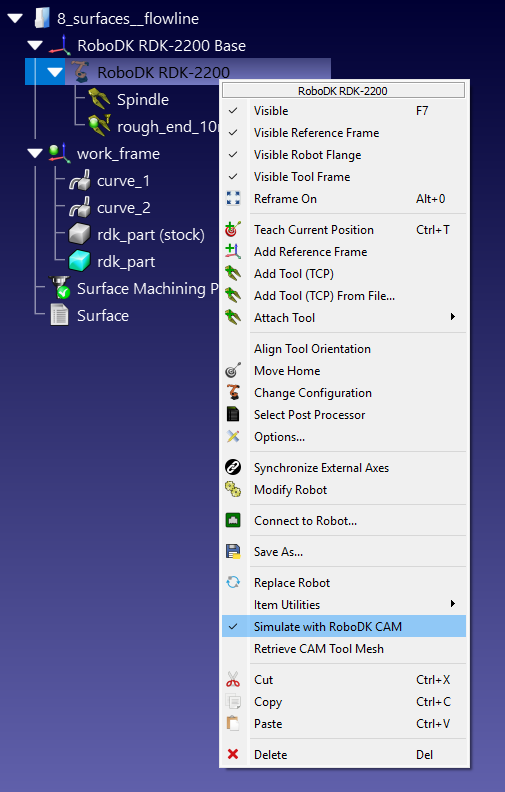
Sobald der Roboter mit der Simulation verknüpft ist, werden alle Roboterbewegungen im RoboDK-Fenster vom Simulator als Werkzeugbewegungen wiederholt, unabhängig davon, woher diese Bewegung stammt: aus einem RoboDK-Programm, einem Python-Skript oder einer manuellen Bewegung mit der Maus.
Hinweis: Der Befehl zum Verknüpfen des Roboters ist auch im Menü „CAM-Roboter verknüpfen“ verfügbar.


