Kollisionserkennung
Wählen Sie „Extras“➔
Befolgen Sie diese Schritte, um ein Programm sicher auf Kollisionen zu prüfen:
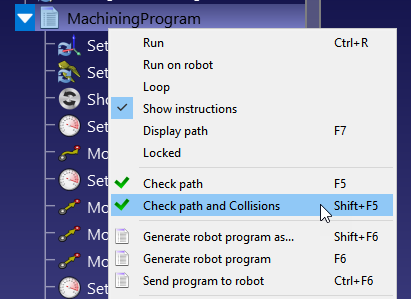
1.Klicken Sie mit der rechten Maustaste auf ein Programm.
2.Wählen Sie Bahn und Kollisionen prüfen (Umschalt+F5). Mit dieser Option wird schnell geprüft, ob die Bahn durchführbar ist (wie Bahn prüfen – F5), und dann validiert, dass es keine Kollisionen gibt.
Hinweis: Wenn Sie es vorziehen, die Simulation eines Programms fortzusetzen, auch wenn eine Kollision erkannt wird, können Sie zum Menü Werkzeuge➔Optionen➔Bewegung gehen und die Option Roboterbewegungen stoppen, wenn eine Kollision erkannt wird, deaktivieren.
Kollisionskarte
Sie können festlegen, ob die Interaktion zwischen beliebigen Objektpaaren auf Kollisionen überprüft werden soll.
Wählen Sie „Extras“➔
Standardmäßig prüft RoboDK Kollisionen zwischen allen beweglichen Objekten in der Station, einschließlich aller Roboterglieder, Objekte und Werkzeuge. Als Ausnahme werden aufeinander folgende Robotergelenke nicht auf Kollisionen geprüft, da sie sich immer berühren können.
Schnellere Kollisionserkennung
Die Geschwindigkeit der Kollisionserkennung hängt stark von den folgenden Faktoren ab:
1.Die Anzahl der in der Kollisionskarte definierten Prüfpaare. Eine Kollisionskarte mit weniger Prüfungen ist schneller.
2.Der für die Prüfung der Kollision verwendete Roboter-Schritt. Der Schritt zur Prüfung der Kollision kann im Menü „Werkzeuge ➔ Optionen ➔ Bewegung“ angepasst werden. Bei linearen Bewegungen wird der Schritt in Millimetern verwendet, bei Bewegungen mit Gelenken in Grad. Ein größerer Schritt sorgt für eine schnellere Prüfung der Kollision, das Ergebnis ist jedoch möglicherweise weniger genau.
3.Der für die Kollisionsprüfung verwendete Roboterschritt. Der Kollisionsschritt kann im Menü Extras➔Optionen➔Bewegung geändert werden. Lineare Bewegungen verwenden den Schritt in Millimetern und Gelenkbewegungen verwenden den Schritt in Grad. Ein größerer Schritt ermöglicht eine schnellere Kollisionsprüfung, aber das Ergebnis kann weniger genau sein.
4.Computerleistung: Mehr Computerleistung (schnellere CPU) und mehr Verarbeitungs-Threads ermöglichen Ihnen eine schnellere Kollisionsprüfung.
5.Die Komplexität der 3D-Dateien. Geometrien mit höherer Detailgenauigkeit, wie beispielsweise abgerundete Bereiche, erfordern in der Regel mehr Rechenleistung. Durch die Vereinfachung dieser Geometrien und die Reduzierung der Anzahl der Dreiecke können Sie die Geschwindigkeit der Kollisionsprüfung erhöhen.
6.Die Komplexität der 3D-Dateien. Geometrien mit einem höheren Detaillierungsgrad, wie z. B. abgerundete Bereiche, erfordern in der Regel mehr Rechenleistung. Die Vereinfachung dieser Geometrien und die Reduzierung der Anzahl der Dreiecke hilft Ihnen, die Kollisionsprüfung zu beschleunigen.
7.Stellen Sie sicher, dass sich kollisionsspezifische Objekte in der Umgebung befinden: Duplizieren Sie Objekte und entfernen Sie nicht erreichbare Oberflächen oder importieren Sie eine Version mit einfacheren Geometrien (z. B. konvexe Hüllen). Verwenden Sie das Originalobjekt ausschließlich zu visuellen Zwecken und schließen Sie es aus der Karte der Kollision aus.
8.Vermeiden Sie die Verwendung der Funktion „Objekt vereinfachen…“, die Sie unter Werkzeuge ➔ Optionen ➔ Anzeige finden. Diese Funktion fasst alle Oberflächen zu einem einzigen Element zusammen, was zu einem einzigen, sehr großen Begrenzungsrahmen führt, was dem vorherigen Punkt widerspricht.
9.Um falsch gruppierte Elemente zu identifizieren, aktivieren Sie die Vorschau der Begrenzungsrahmen über Werkzeuge ➔ Optionen ➔ Sonstiges ➔ Begrenzungsrahmen zeichnen (wenn die Kollisionsprüfung aktiviert ist). Stellen Sie sicher, dass die Begrenzungsrahmen nicht mehrere separate Elemente umfassen.
1.Verwenden Sie das Addin „Simplify Mesh“, um komplexe Geometrien automatisch zu vereinfachen: https://robodk.com/addins.
2.Vereinfachen Sie die Geometrie so weit wie möglich.
3.Aktualisieren Sie mithilfe der API die Kollisionskarte dynamisch oder blenden Sie Elemente aus, wenn sie nicht Teil der Kollisionserkennung sein sollen.


