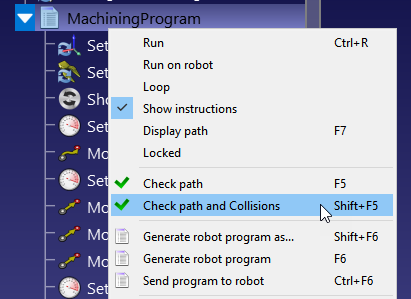
Sie können festlegen, ob die Interaktion zwischen beliebigen Objektpaaren auf Kollisionen überprüft werden soll.
Wählen Sie „Extras“➔ „Kollisionskarte“, um die Beziehungen zwischen allen beweglichen Objekten in Ihrer Zelle und den Status der Kollisionsprüfung anzuzeigen. Doppelklicken Sie auf eine Zelle, um die Kollisionsprüfung für diese Beziehung zu aktivieren oder zu deaktivieren. Wählen Sie „Standardauswahl festlegen“, um automatisch eine konservative Auswahl einzurichten.
Standardmäßig prüft RoboDK Kollisionen zwischen allen beweglichen Objekten in der Station, einschließlich aller Roboterglieder, Objekte und Werkzeuge. Als Ausnahme werden aufeinander folgende Robotergelenke nicht auf Kollisionen geprüft, da sie sich immer berühren können.
Tipp: Doppelklicken Sie auf das Feld in der Diagonale, um die Kollisionsprüfung für ein bestimmtes Objekt mit allen anderen Objekten zu aktivieren/deaktivieren.
Tipp: Wenn die Simulation wegen der Kollisionsprüfung verlangsamt wird, kann es besser sein, die Anzahl der Prüfungen zu reduzieren, um weniger Rechnerleistung für die Kollisionsprüfung zu verbrauchen.