Kollisionserkennung
Die Kollisionsprüfung mit RoboDK kann Ihnen helfen, Kollisionen in Ihrer realen Umgebung zu vermeiden. Die Kollisionsprüfung kann auf verschiedene Weise eingesetzt werden, z. B. zur visuellen Überprüfung von Kollisionen, zur automatischen Vermeidung von Kollisionen bei Roboterbearbeitungsprojekten oder zur Erstellung einer kollisionsfreien Karte, um automatisch kollisionsfreie Programme zu erstellen.
Dieser Abschnitt behandelt die folgenden Themen:
●Wie Sie die Kollisionsprüfung für Ihre Simulationen aktivieren.
●Wie Sie eine Karte zur Kollisionserkennung definieren.
●Wie Sie die automatische Kollisionserkennung und -vermeidung für Roboterbearbeitungsprojekte aktivieren.
●Wie Sie automatisch kollisionsfreie Programme erstellen, um verschiedene Ziele oder andere Programme mit Hilfe eines PRM-Algorithmus zu verbinden.
Kollisionserkennung
Wählen Sie „Extras“➔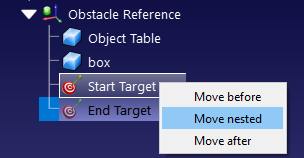
Befolgen Sie diese Schritte, um ein Programm sicher auf Kollisionen zu prüfen:
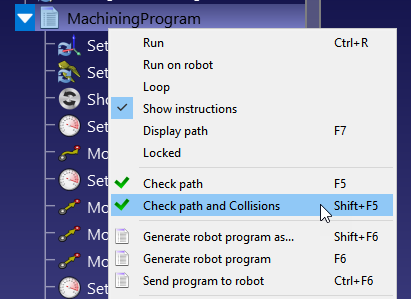
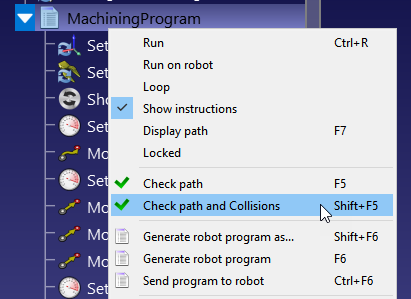
1.Klicken Sie mit der rechten Maustaste auf ein Programm.
2.Wählen Sie Bahn und Kollisionen prüfen (Umschalt+F5). Mit dieser Option wird schnell geprüft, ob die Bahn durchführbar ist (wie Bahn prüfen – F5), und dann validiert, dass es keine Kollisionen gibt.
Hinweis: Wenn Sie es vorziehen, die Simulation eines Programms fortzusetzen, auch wenn eine Kollision erkannt wird, können Sie zum Menü Werkzeuge➔Optionen➔Bewegung gehen und die Option Roboterbewegungen stoppen, wenn eine Kollision erkannt wird, deaktivieren.
Kollisionskarte
Sie können festlegen, ob die Interaktion zwischen beliebigen Objektpaaren auf Kollisionen überprüft werden soll.
Wählen Sie „Extras“➔
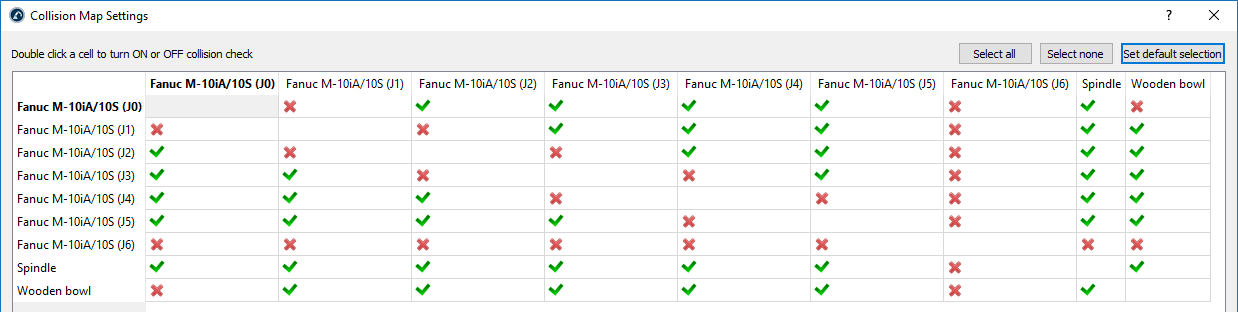
Standardmäßig prüft RoboDK Kollisionen zwischen allen beweglichen Objekten in der Station, einschließlich aller Roboterglieder, Objekte und Werkzeuge. Als Ausnahme werden aufeinander folgende Robotergelenke nicht auf Kollisionen geprüft, da sie sich immer berühren können.
Schnellere Kollisionserkennung
Die Geschwindigkeit der Kollisionserkennung hängt stark von den folgenden Faktoren ab:
1.Die Anzahl der in der Kollisionskarte definierten Prüfpaare. Eine Kollisionskarte mit weniger Prüfungen ist schneller.
2.Der für die Prüfung der Kollision verwendete Roboter-Schritt. Der Schritt zur Prüfung der Kollision kann im Menü „Werkzeuge ➔ Optionen ➔ Bewegung“ angepasst werden. Bei linearen Bewegungen wird der Schritt in Millimetern verwendet, bei Bewegungen mit Gelenken in Grad. Ein größerer Schritt sorgt für eine schnellere Prüfung der Kollision, das Ergebnis ist jedoch möglicherweise weniger genau.
3.Der für die Kollisionsprüfung verwendete Roboterschritt. Der Kollisionsschritt kann im Menü Extras➔Optionen➔Bewegung geändert werden. Lineare Bewegungen verwenden den Schritt in Millimetern und Gelenkbewegungen verwenden den Schritt in Grad. Ein größerer Schritt ermöglicht eine schnellere Kollisionsprüfung, aber das Ergebnis kann weniger genau sein.
4.Computerleistung: Mehr Computerleistung (schnellere CPU) und mehr Verarbeitungs-Threads ermöglichen Ihnen eine schnellere Kollisionsprüfung.
5.Die Komplexität der 3D-Dateien. Geometrien mit höherer Detailgenauigkeit, wie beispielsweise abgerundete Bereiche, erfordern in der Regel mehr Rechenleistung. Durch die Vereinfachung dieser Geometrien und die Reduzierung der Anzahl der Dreiecke können Sie die Geschwindigkeit der Kollisionsprüfung erhöhen.
6.Die Komplexität der 3D-Dateien. Geometrien mit einem höheren Detaillierungsgrad, wie z. B. abgerundete Bereiche, erfordern in der Regel mehr Rechenleistung. Die Vereinfachung dieser Geometrien und die Reduzierung der Anzahl der Dreiecke hilft Ihnen, die Kollisionsprüfung zu beschleunigen.
7.Stellen Sie sicher, dass sich kollisionsspezifische Objekte in der Umgebung befinden: Duplizieren Sie Objekte und entfernen Sie nicht erreichbare Oberflächen oder importieren Sie eine Version mit einfacheren Geometrien (z. B. konvexe Hüllen). Verwenden Sie das Originalobjekt ausschließlich zu visuellen Zwecken und schließen Sie es aus der Karte der Kollision aus.
8.Vermeiden Sie die Verwendung der Funktion „Objekt vereinfachen…“, die Sie unter Werkzeuge ➔ Optionen ➔ Anzeige finden. Diese Funktion fasst alle Oberflächen zu einem einzigen Element zusammen, was zu einem einzigen, sehr großen Begrenzungsrahmen führt, was dem vorherigen Punkt widerspricht.
9.Um falsch gruppierte Elemente zu identifizieren, aktivieren Sie die Vorschau der Begrenzungsrahmen über Werkzeuge ➔ Optionen ➔ Sonstiges ➔ Begrenzungsrahmen zeichnen (wenn die Kollisionsprüfung aktiviert ist). Stellen Sie sicher, dass die Begrenzungsrahmen nicht mehrere separate Elemente umfassen.
1.Verwenden Sie das Addin „Simplify Mesh“, um komplexe Geometrien automatisch zu vereinfachen: https://robodk.com/addins.
2.Vereinfachen Sie die Geometrie so weit wie möglich.
3.Aktualisieren Sie mithilfe der API die Kollisionskarte dynamisch oder blenden Sie Elemente aus, wenn sie nicht Teil der Kollisionserkennung sein sollen.
Kollisionsvermeidung für Roboterbearbeitung
Sie können die automatische Kollisionsvermeidung für Roboterbearbeitungsprojekte aktivieren. RoboDK dreht das Werkzeug automatisch, um eine kollisionsfreie Bahn zu finden.
Befolgen Sie diese Schritte, um die automatische Kollisionsprüfung und Kollisionsvermeidung für Roboterbearbeitungsprojekte zu aktivieren:
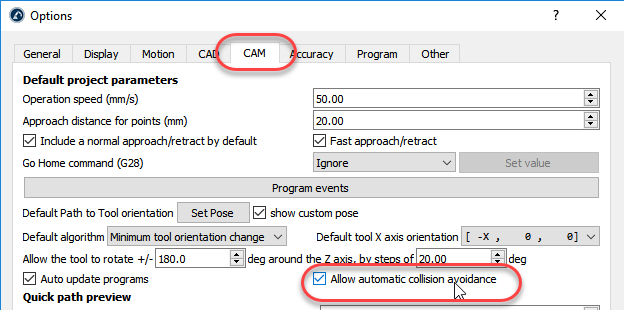
1.Wählen Sie Werkzeuge➔Optionen➔CAM
2.Aktivieren Sie Automatische Kollisionsvermeidung zulassen
3.Doppelklicken Sie auf Ihr Roboterbearbeitungsprojekt, 3D-Druck-, Kurvenfolge- oder Punktfolgeprojekt.
4.... Stellen Sie sicher, dass der Fräser des Werkzeugs nicht auf Kollisionen mit dem Werkstück geprüft wird. ... (eines zur Kollisionserkennung und ein weiteres mit zusätzlichen Visualisierungsinformationen, wie z.B. dem Fräser).
Kollisionsfreier Bewegungsplaner
Die Bewegungsplanungsfunktion erzeugt automatisch kollisionsfreie Bahnen innerhalb des Arbeitsbereichs des Roboters. In RoboDK verwendet diese Funktion einen Bewegungsplanungsalgorithmus, der als "probabilistische Roadmaps" (PRM) bezeichnet wird.
Zunächst wird eine Karte des freien Raums im Arbeitsbereich des Roboters erstellt. Diese Karte wird dann verwendet, um während der Roboterprogrammierung schnell kollisionsfreie Trajektorien zu erzeugen.
PRM-Algorithmen sind durch die folgenden zwei Eigenschaften gekennzeichnet:
●Probabilistisch: Die Punkte im "Konfigurationsraum" (d.h. die Menge der Punkte, die der Planer verwendet, um zu wissen, wohin sich der Roboter in seinem Arbeitsbereich bewegen kann) werden vom Planer zufällig ausgewählt. Dadurch sind die PRM-Algorithmen schneller als andere Bewegungsplanungsalgorithmen, die versuchen, den gesamten Arbeitsbereich gleichmäßig abzudecken.
●Roadmap: PRM-Algorithmen arbeiten, indem sie zunächst eine "Roadmap" des gesamten Roboterarbeitsbereichs erstellen.
Eine allgemeinere Einführung in die Bewegungsplanung von Robotern finden Sie in diesem Blogbeitrag.
Verwendung des PRM-Bewegungsplaners
Bei der Verwendung der PRM-Bewegungsplanung gibt es zwei verschiedene Phasen. Diese werden in RoboDK getrennt durchgeführt, wodurch die Effizienz der Funktion verbessert wird. Die langsamere "Konstruktionsphase" muss nur einmal durchgeführt werden, während die schnellere "Abfragephase" viele Male wiederholt werden kann.
Die zwei Phasen sind:
- Konstruktionsphase (langsam) - Der PRM-Algorithmus platziert zufällig Punkte innerhalb des freien Arbeitsbereichs des Roboters. Er versucht dann, diese Punkte miteinander zu verbinden, um eine Roadmap kollisionsfreier Bahnen innerhalb des Arbeitsbereichs zu erstellen.
- Abfragephase (schnell) - Der Planer versucht anhand der in der Konstruktionsphase erstellten Roadmap die kürzeste kollisionsfreie Bahn zwischen zwei Zielpunkten zu finden.
Weitere Informationen über die Funktionsweise des RoboDK PRM-Algorithmus finden Sie in diesem Blogbeitrag.
Dieser Abschnitt zeigt, wie diese beiden Phasen in einem RoboDK-Programm verwendet werden können. Ein Beispiel für eine Schweißkonfiguration wird verwendet, um die Funktionalität zu demonstrieren.
Einrichtung für Bewegungsplanung
Um den Bewegungsplaner nutzen zu können, muss es einen Roboter geben, idealerweise mit einem Werkzeug. Es ist auch sinnvoll, mindestens ein Objekt innerhalb des Arbeitsraums zu haben, da sonst keine Kollisionsvermeidung erforderlich ist. Es kann hilfreich sein, mindestens zwei Ziele zugeordnet zu haben, die als Start- und Endposition für die erzeugte kollisionsfreie Bahn dienen.
Die Beispielschweißkonfiguration kann mit dem folgenden Verfahren erstellt werden:
1.Wählen Sie einen Roboter aus:
a.Wählen Sie „Datei“➔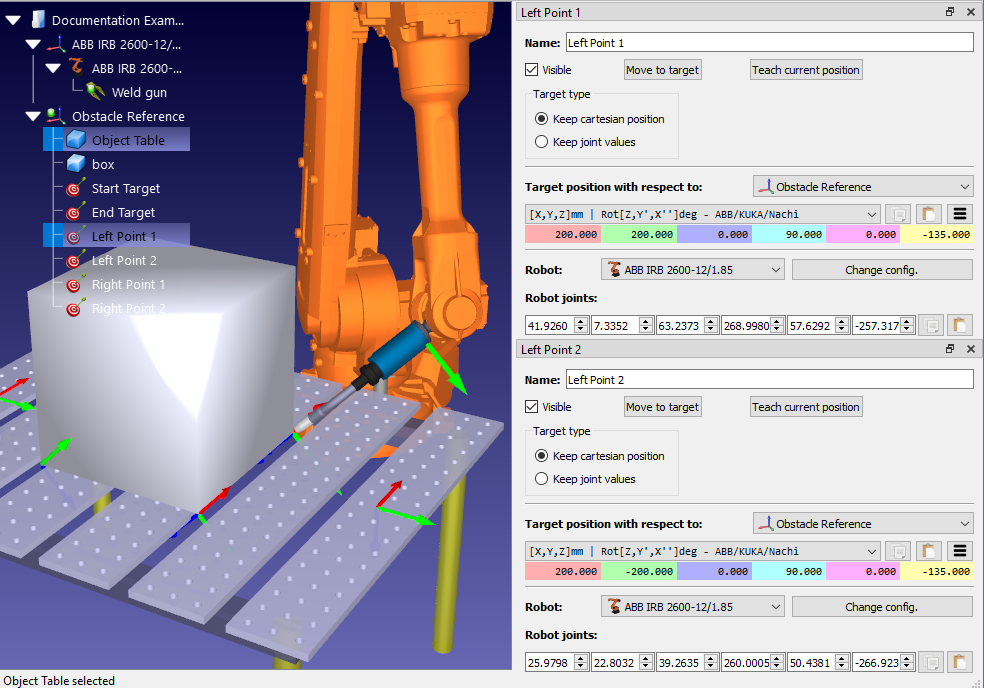
b.Verwenden Sie die Filter, um Ihren Roboter zu finden. Wählen Sie z. B. den ABB IRB 2600-12/1.85 (wählen Sie die folgenden Filter: ABB (Marke), 10-20 kg Nutzlast und 1500-2000 mm Reichweite).
c.Wählen Sie Herunterladen, und der Roboter sollte automatisch auf dem Hauptbildschirm erscheinen.
2.Wählen Sie ein Werkzeug aus:
a.Filtern Sie in derselben Online-Bibliothek nach Typ➔Werkzeug (klicken Sie zuerst auf Filter zurücksetzen, um die vorherigen Filter zu entfernen)
b.Laden Sie ein Werkzeug herunter, z.B. die "Schweißpistole".
c.Das Werkzeug sollte automatisch am Roboter angebracht werden.
d.Sobald das Werkzeug geladen ist, kann die Online-Bibliothek geschlossen werden
3.Fügen Sie ein Bezugssystem hinzu:
a.Wählen Sie „Programm“➔
b.Wählen Sie das neue Bezugssystem in der Baumstruktur aus und drücken Sie F2, um es in "Hindernisreferenz" umzubenennen.
4.Fügen Sie einige Objekte hinzu:
a.Wählen Sie „Datei“➔
b.Wählen Sie ein Objekt aus, z. B. "Object Table.wrl".
c.Ziehen Sie das Objekt per Drag & Drop auf die Hindernisreferenz innerhalb des Stationsbaums.
d.Wählen Sie ein anderes Objekt, z.B. "box.stl", und ziehen Sie dieses ebenfalls auf die Hindernisreferenz.
e.Bewegen Sie den Tisch vor den Roboter, indem Sie wie folgt vorgehen:
i.Klicken Sie mit der rechten Maustaste auf die Hindernisreferenz und wählen Sie "Optionen" (oder doppelklicken Sie einfach auf die Referenz im Baum), um das Fenster "Details des Bezugssystems" aufzurufen.
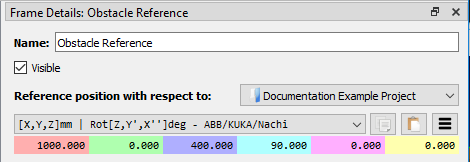
ii.Geben Sie die folgenden Werte in das Feld mit dem Namen Referenzposition in Bezug auf ein: Projekt: 1000, 0, 400, 90, 0, 0
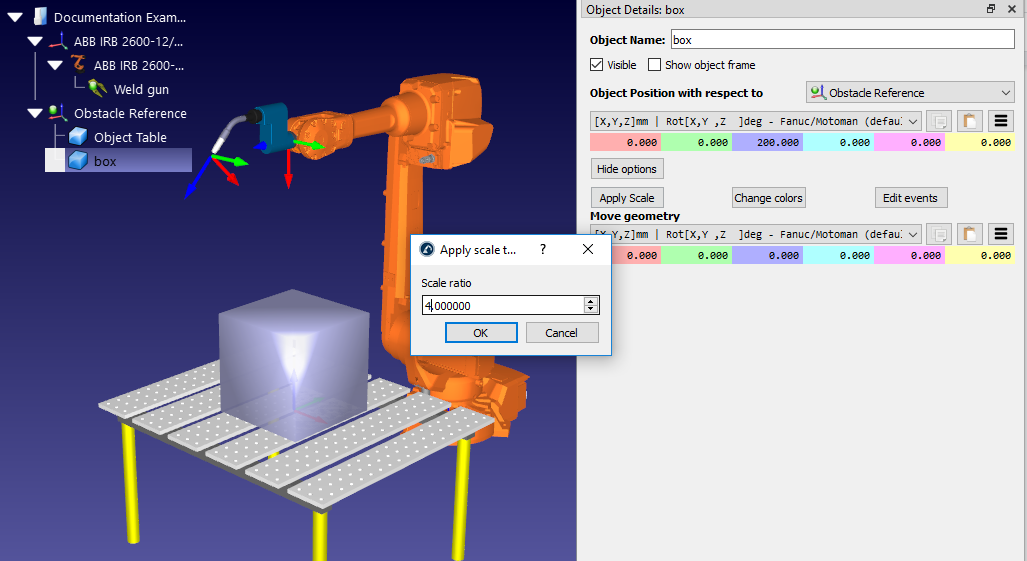
f.Passen Sie gegebenenfalls die Größe und Position Ihres Objekts (z. B. der "Box") an, indem Sie die folgenden Schritte durchführen:
iii.Klicken Sie mit der rechten Maustaste auf das Objekt im Stationsbaum und wählen Sie Optionen (oder doppelklicken Sie einfach auf das Objekt im Baum), um das Fenster Objektdetails aufzurufen.
iv.Skalieren Sie die Box, indem Sie auf Weitere Optionen… ➔ Skalierung anwenden klicken, und geben Sie "4.0" im Feld Skalierungsfaktor ein.
v.Verschieben Sie die Box auf den Tisch, indem Sie die folgenden Werte in das Feld mit dem Namen Objektposition in Bezug auf Hindernisreferenz eingeben: 0, 0, 200, 0, 0, 0
5.Ziele erstellen:
a.Wählen Sie „Programm“➔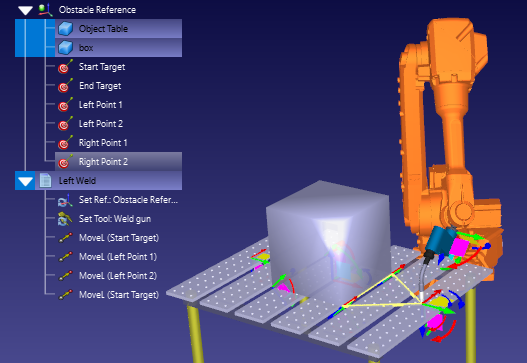
b.Wählen Sie das neue Ziel im Stationsbaum und wählen Sie F2, um es in Startziel umzubenennen
c.Verschieben Sie das Ziel wie folgt:
vi.Klicken Sie mit der rechten Maustaste auf das Ziel im Stationsbaum und wählen Sie Optionen (oder drücken Sie F3), um das Fenster Startziel aufzurufen.
vii.Geben Sie die folgenden Werte im Feld Zielposition in Bezug auf Hindernisreferenz ein: 500, 0, 0, 90, 0, 180
d.Erstellen Sie auf die gleiche Weise ein zweites Ziel und benennen Sie es in "Endziel" um. Verschieben Sie es auf die gleiche Weise wie zuvor an die Position: -500, 0, 0, 90, 0, 180
Gemeinsame Begrenzungen einschränken
Es ist ungewöhnlich, dass eine Aufgabe den gesamten Arbeitsbereich des Roboters in Anspruch nimmt. Beim Erstellen einer PRM-Karte ist es oft eine gute Idee, die Gelenkgrenzen des Roboters einzuschränken. Dies beschleunigt den Prozess der Kartenerstellung und stellt sicher, dass die Punkte innerhalb dieser Karte an der besten Stelle liegen.
Bei 6-achsigen Robotern sind die beiden Gelenke, die am häufigsten eingeschränkt sind:
1.Gelenk 1 (das Basisgelenk) - Die Einschränkung dieses Gelenks verhindert, dass sich der Roboter zu weit zu beiden Seiten des Arbeitsbereichs bewegt.
2.Gelenk 3 (das Ellenbogengelenk) - Die Einschränkung dieses Gelenks hindert den Roboter daran, zwischen den Konfigurationen Ellenbogen oben und Ellenbogen unten zu wechseln.
Ändern Sie die Gelenkgrenzen mit dem folgenden Verfahren:
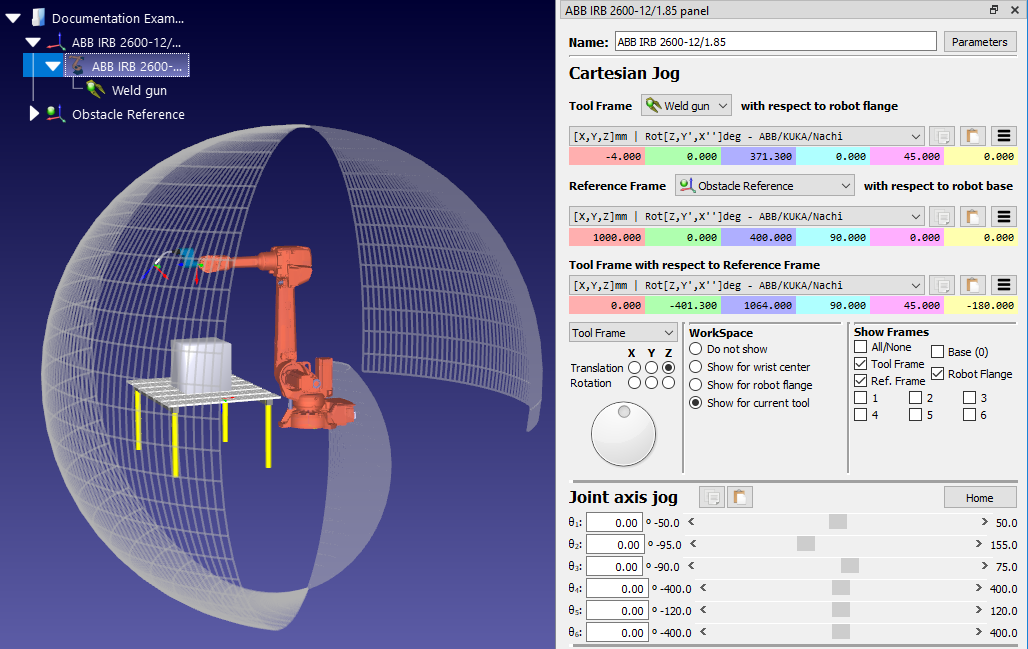
1.Klicken Sie mit der rechten Maustaste auf das Robotermodellsymbol innerhalb des Stationsbaums (z.B. ABB IRB 2600-12/1.85) und wählen Sie Optionen..., um das Roboterpanel zu öffnen. Alternativ doppelklicken Sie einfach auf den Roboternamen im Stationsbaum.
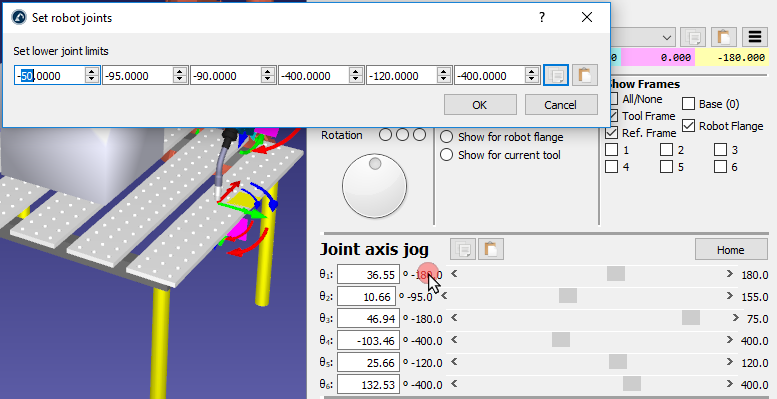
2.Bewegen Sie im Abschnitt Bewegung der Gelenkachse die Schieberegler der Robotergelenke, die Sie einschränken möchten (z.B. θ1 und θ3), um herauszufinden, wo die unteren Gelenkgrenzen liegen sollen.
3.Doppelklicken Sie auf eine der unteren Gelenkgrenzen innerhalb der Bewegung der Gelenkachse. Wenn zum Beispiel die Gelenkgrenze von θ1 gegenwärtig -180 beträgt, doppelklicken Sie auf die Zahl -180. Dadurch wird das Panel Untere Gelenkgrenzen festlegen eingeblendet.

4.Setzen Sie die unteren Gelenkgrenzen auf θ1 = -50 und θ3 = -90.
5.Ändern Sie die Gelenkgrenzen und klicken Sie auf OK.
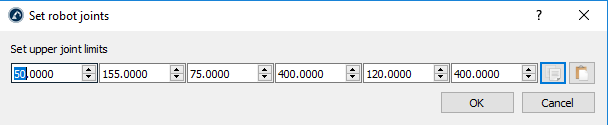
6.Unter Verwendung desselben Verfahrens mit den oberen Gelenkgrenzen setzen Sie θ1 = 50.
Diese Änderung ist an der Ansicht des erreichbaren Arbeitsbereichs des Roboters erkennbar. Zeigen Sie den Arbeitsbereich an, indem Sie die Option Für aktuelles Werkzeug anzeigen im Abschnitt WorkSpace des Roboterpanels wählen. Es wird nur der Teil des Arbeitsbereichs angezeigt, der jetzt mit den neuen Gelenkgrenzen erreichbar ist.
Wählen Sie die PRM-Parameter
Der PRM-Algorithmus generiert eine Roadmap der erreichbaren Positionen unter Verwendung der folgenden drei Parameter:
1.Anzahl der Proben - Die Karte besteht aus einer Anzahl von zufällig platzierten Positionen (Proben) im gesamten erreichbaren Arbeitsbereich des Roboters. Diese Anzahl bestimmt die Anzahl der Proben. Die Standardeinstellung ist 100 Proben.
2.Kanten pro Probe - Der Algorithmus versucht, jede Probe in der Karte mit einer Anzahl anderer Proben zu verbinden. Die Linie, die zwei Proben miteinander verbindet, wird als „Kante“ bezeichnet und kennzeichnet eine kollisionsfreie Bahn zwischen diesen beiden Positionen. Diese Eigenschaft gibt die maximale Anzahl von Kanten an, die pro Probe erstellt werden. Die Standardeinstellung ist 25 Kanten pro Probe.
3.Roboterschritt (Grad) - Wenn geprüft wird, ob eine potenzielle Kante kollisionsfrei ist, stoppt der Algorithmus in regelmäßigen Abständen entlang dieser Kante, um sie auf Kollisionen zu prüfen. Der Abstand zwischen diesen Intervallen wird durch den Roboterschritt bestimmt. Die Standardeinstellung ist 4 Grad.
Diese drei Parameter bestimmen, wie detailliert die generierte Roadmap sein wird. Sie beeinflussen auch, wie lange es dauert, die Roadmap während der Aufbauphase zu generieren.
Eine größere Anzahl von Proben und mehr Kanten pro Probe ergibt eine feinkörnigere Roadmap, deren Erstellung länger dauern wird. Ein größerer Roboterschritt erzeugt eine Karte schneller, kann aber möglicherweise potenzielle Kollisionen nicht erkennen.
Mit den Standardwerten kann eine Roadmap in der Regel innerhalb von 15 Minuten erstellt werden, abhängig von der Einrichtung des Arbeitsbereichs und den Eigenschaften des Roboters.
Siehe die Tipps am Ende dieses Abschnitts für bewährte Verfahren bei der Einstellung dieser Parameter.
Roadmap erzeugen
Die "Konstruktionsphase" des Bewegungsplaners wird durch den folgenden Prozess erreicht, der eine Roadmap des Arbeitsbereichs des Roboters generiert:
1.Öffnen Sie das Fenster „Kollisionsfreier Bewegungsplaner“, indem Sie entweder das Menü „Dienstprogramme“ aufrufen➔Kollisionsfreier Bewegungsplaner➔Erstellen Sie eine kollisionsfreie Karte oder klicken Sie auf den kleinen Pfeil neben „Kollisionen prüfen“
2.Geben Sie neue Parameter ein oder behalten Sie die Standardeinstellungen bei.
3.Klicken Sie auf Karte aktualisieren, um die Roadmap zu generieren.
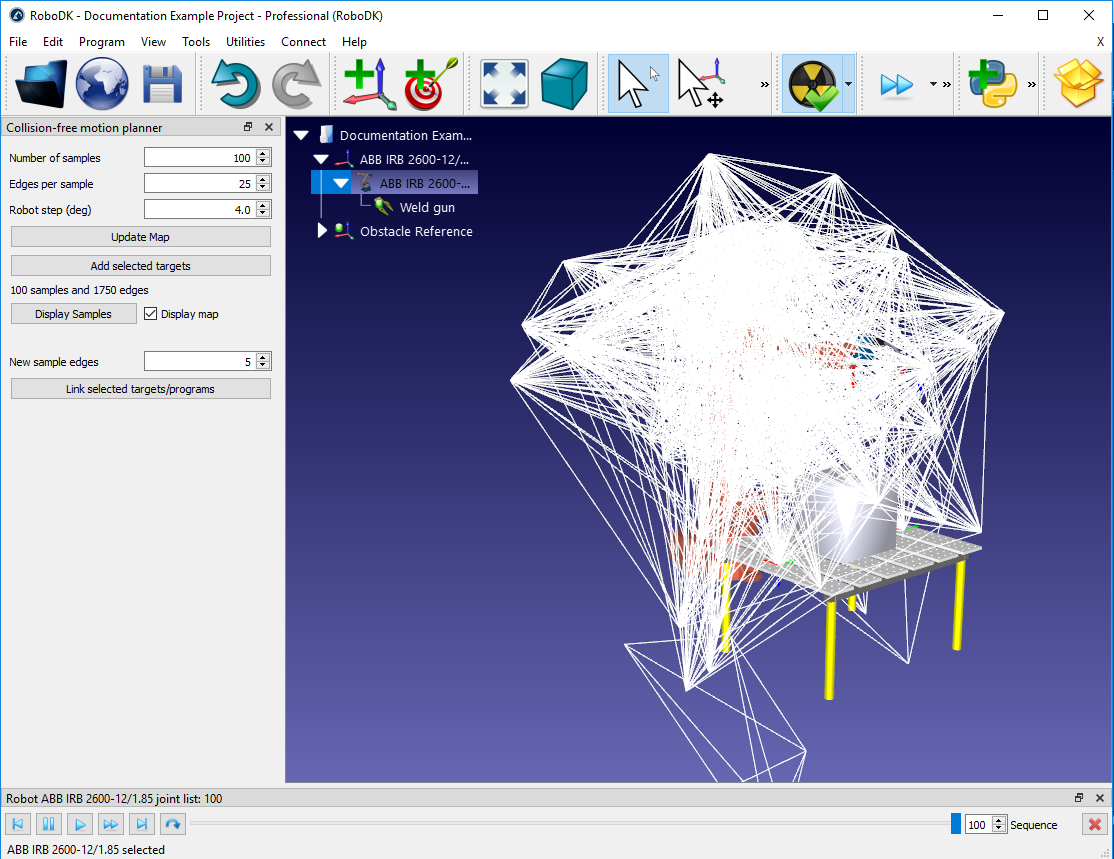
Der PRM-Algorithmus generiert dann unter Verwendung der gewählten Parameter eine Roadmap. Wenn sie fertig ist, kann die generierte Roadmap angezeigt werden, indem Sie das Kästchen Karte anzeigen markieren. Wenn Sie auf Muster anzeigen klicken, bewegt sich der Roboter durch alle Stichproben (Abtastpunkte) innerhalb des Arbeitsbereichs.

Ziele verknüpfen
Auf die "Abfragephase" des Bewegungsplaners wird zugegriffen, wenn zwei Ziele oder Programme miteinander verknüpft werden.
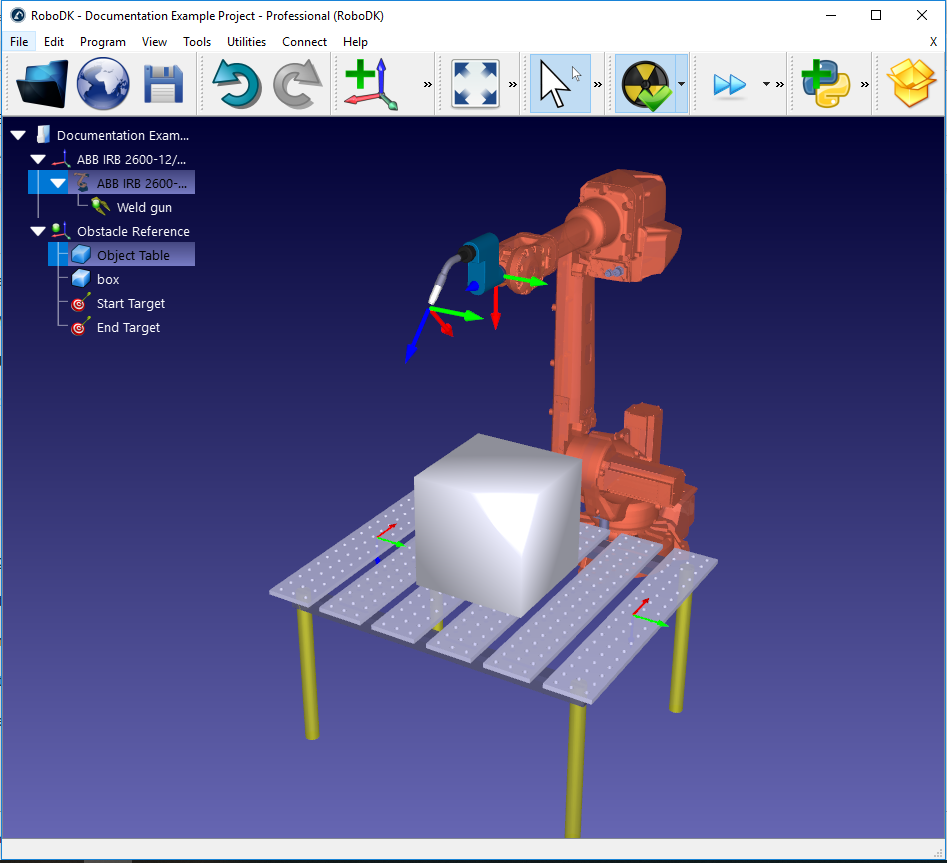
Um zwei Ziele zu verknüpfen, wählen Sie sie zunächst im Stationsbaum aus. Es gibt zwei Möglichkeiten, die Ziele auszuwählen und zu verknüpfen:
1.Mit der Strg-Taste:
a.Klicken Sie mit der linken Maustaste auf das Ziel, das die Bewegung starten soll (im Beispiel das Ziel mit dem Namen "Startziel").
b.Halten Sie die Strg-Taste gedrückt.
c.Klicken Sie mit der linken Maustaste auf das Ziel, an dem die Bewegung enden soll (z.B. "Endziel").
d.Klicken Sie mit der rechten Maustaste auf eines der beiden Ziele und wählen Sie Ausgewählte Ziele verknüpfen. Alternativ dazu können Sie bei geöffnetem kollisionsfreiem Bewegungsplaner-Panel auf die Schaltfläche Ausgewählte Ziele/Programme verknüpfen klicken.
2.Mit der Umschalttaste:
a.Ordnen Sie die beiden Ziele übereinander im Stationsbaum an, wobei das Startziel über dem Endziel liegt. Ein Ziel kann durch Ziehen und Ablegen mit der rechten Maustaste im Baum verschoben werden. Wenn Sie das Ziel fallen lassen, erscheint ein Menü, in dem Sie auswählen können, wo sich das Ziel befinden soll.
b.Klicken Sie mit der linken Maustaste auf eines der beiden Ziele.
c.Halten Sie die Umschalttaste gedrückt.
d.Klicken Sie mit der linken Maustaste auf das andere Ziel.
e.Klicken Sie mit der rechten Maustaste auf eines der beiden Ziele und wählen Sie Ausgewählte Ziele verknüpfen. Alternativ dazu können Sie bei geöffnetem kollisionsfreiem Bewegungsplaner-Panel auf die Schaltfläche Ausgewählte Ziele/Programme verknüpfen klicken.
Beide Methoden erzeugen ein neues Programm, das die beiden Ziele anhand der gespeicherten Roadmap verbindet. Um eine Bewegung in die entgegengesetzte Richtung zu erzeugen, wählen Sie die Ziele in umgekehrter Reihenfolge aus, d.h. indem Sie Endziel vor Startziel mit der Strg-Methode wählen oder die Ziele im Stationsbaum für die Umschalttasten-Methode neu anordnen.
Programme verknüpfen
Der Bewegungsplaner kann auch zwei verschiedene Programme auf ähnliche Weise miteinander verbinden. Dadurch wird eine kollisionsfreie Bahn zwischen den beiden Programmen erzeugt und ein neues Hauptprogramm erstellt.
Erstellen Sie für das Schweißbeispiel zwei Dummy-Programme nach folgendem Verfahren:
1.Erstellen Sie vier Zielpunkte als untergeordnete Elemente des Bezugssystems „Objektreferenz“ (klicken Sie mit der rechten Maustaste im Stationsbaum auf „Objektreferenz“ und aktivieren Sie „Aktives Bezugssystem“). Erstellen Sie anschließend vier Zielpunkte, indem Sie viermal „Programm“ 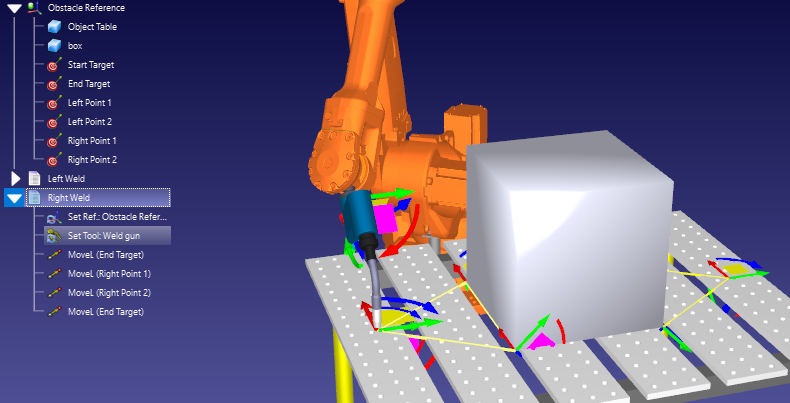
2.Wählen Sie jedes neue Ziel im Stationsbaum und geben Sie die folgenden Namen und Werte ein. Um den Zielnamen zu ändern, drücken Sie die Taste F2 oder klicken Sie mit der rechten Maustaste auf das Ziel und wählen Sie Umbenennen. Um die Zielwerte zu ändern, drücken Sie die Taste F3, um das Zielpanel aufzurufen, oder klicken Sie mit der rechten Maustaste auf das Ziel und wählen Sie Optionen. Geben Sie die neuen Werte im Abschnitt Zielposition in Bezug auf: Objektreferenz ein.
a.Name: "Linker Punkt 1" Werte: 200, 200, 0, 90, 0, -135
b.Name: "Linker Punkt 2" Werte: 200, -200, 0, 90, 0, -135
c.Name: "Rechter Punkt 1" Werte: -200, 200, 0, 90, 0, 135
d.Name: "Rechter Punkt 2" Werte: -200, -200, 0, 90, 0, 135
3.Erstellen Sie das erste Programm:
a.Gehen Sie zu Programm➔ Programm hinzufügen
b.Benennen Sie das Programm in "Left Weld" um, indem Sie zunächst das Programm im Stationsbaum auswählen und entweder F2 drücken oder mit der rechten Maustaste klicken und Umbenennen wählen.
c.Fügen Sie die folgenden Ziele als lineare Befehle hinzu, indem Sie zunächst das Ziel in der Station auswählen und dann „Programm“➔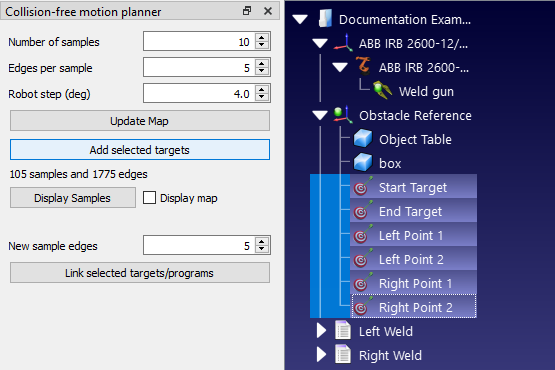
4.Erstellen Sie das zweite Programm mit dem Namen "Right Weld" auf die gleiche Weise, diesmal mit den folgenden Zielen: Endziel, Rechter Punkt 1, Rechter Punkt 2, Endziel.
Beachten Sie, dass diese beiden Dummy-Programme keine Befehle zum Aktivieren/Deaktivieren der Schweißpistole enthalten. In einem echten Programm müssten diese Befehle enthalten sein.
Um zwei beliebige Programme mit Hilfe des Bewegungsplaners zu verknüpfen, verwenden Sie das folgende Verfahren:
1.Wählen Sie beide Programme mit einer der beiden im vorigen Abschnitt (Ziele verknüpfen) beschriebenen Methoden aus.
2.Klicken Sie mit der rechten Maustaste auf eines der Programme und wählen Sie Ausgewählte Programme verknüpfen. Wenn das kollisionsfreie Bewegungsplaner-Panel geöffnet ist, kann dasselbe durch Klicken auf Ausgewählte Ziele/Programme verknüpfen erreicht werden.
Es wird ein neues Programm namens "MainSafe" erstellt, das das erste Programm ausführt, eine kollisionsfreie Bewegung macht und dann das zweite Programm ausführt. Dieses Hauptprogramm kann wie jedes andere Programm geändert und umbenannt werden.
Neue Ziele zur Karte hinzufügen
Jedes neue Ziel kann der PRM-Roadmap hinzugefügt werden, ohne dass die gesamte Karte neu erstellt werden muss. Das bedeutet, dass die Roadmap nur dann vollständig neu generiert werden muss, wenn dem Arbeitsbereich neue Objekte hinzugefügt oder bestehende Objekte verschoben werden.
Wenn der Roadmap ein neues Ziel hinzugefügt wird, versucht der PRM-Algorithmus, dieses mit einer Reihe von bestehenden Punkten, die sich bereits in der Roadmap befinden, durch eine Reihe neuer Kanten zu verbinden. Es ist möglich, für neue Ziele eine andere Standardanzahl von Kanten festzulegen als die für die anfängliche Konstruktion der Roadmap gewählte Anzahl.
Die maximale Anzahl von Kanten für neue Ziele kann nach folgendem Verfahren festgelegt werden:
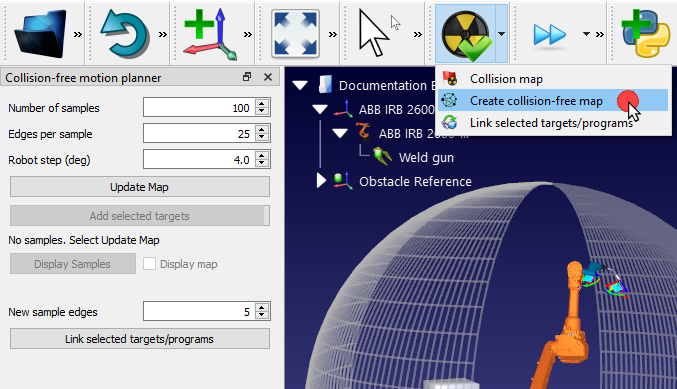
1.Öffnen Sie das Fenster „Kollisionsfreier Bewegungsplaner“, indem Sie entweder das Menü „Dienstprogramme“ aufrufen➔Kollisionsfreier Bewegungsplaner➔Erstellen Sie eine kollisionsfreie Karte oder klicken Sie auf den kleinen Pfeil neben „Kollisionen prüfen“ und wählen Sie „Kollisionsfreie Karte erstellen“.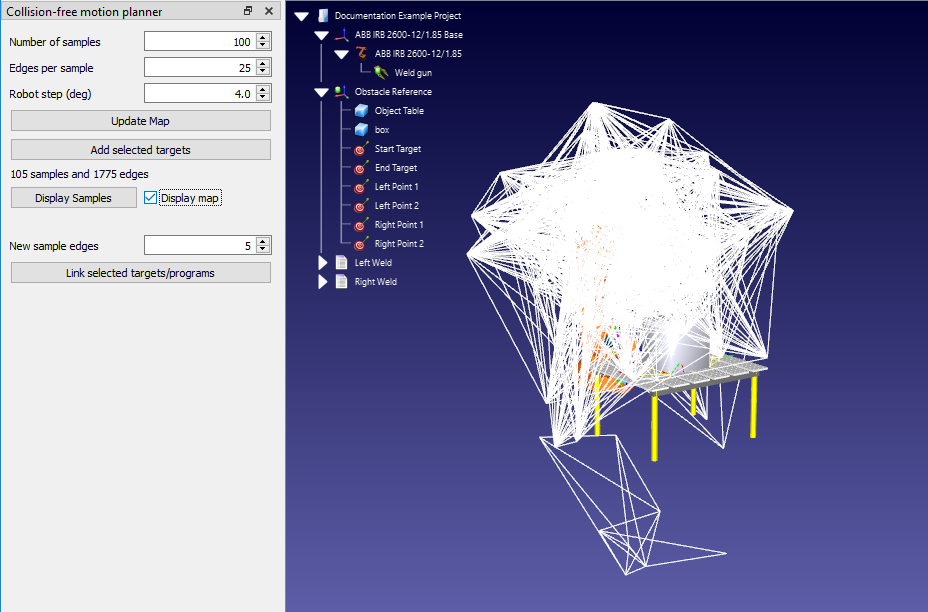
2.Geben Sie die Anzahl der Kanten in das Feld Neue Probenkanten ein. Die Voreinstellung ist 5.
Es gibt zwei Möglichkeiten, der Roadmap neue Ziele hinzuzufügen:
1.Wählen Sie die Ziele im Stationsbaum aus. Mehrere benachbarte Ziele können auf einmal ausgewählt werden, indem Sie auf das höchste Ziel klicken, die Umschalttaste gedrückt halten und dann auf das niedrigste Ziel klicken. Mehrere nicht benachbarte Ziele können ausgewählt werden, indem Sie die Strg-Taste gedrückt halten. Klicken Sie dann im Bereich Kollisionsfreier Bewegungsplaner auf Ausgewählte Ziele hinzufügen.
2.Verwenden Sie einfach die gleiche Methode, um ausgewählte Ziele zu verknüpfen oder ausgewählte Programme zu verknüpfen, die in den vorhergehenden Abschnitten (Ziele verknüpfen und Programme verknüpfen) beschrieben wurden. Jedes Ziel, das nicht bereits in der Roadmap vorhanden ist, wird automatisch hinzugefügt.
Tipps und bewährte Verfahren
Der Bewegungsplaner ist einfach zu bedienen, aber es gibt einige bewährte Verfahren, die den Programmierungsablauf verbessern werden.
Die Bauphase kann sehr lange dauern. Dies kann in den frühen Phasen der Programmierung, wenn sich das Layout der Roboterzelle ständig ändert, umständlich werden. Jedes Mal, wenn ein Objekt zum Arbeitsbereich hinzugefügt oder verschoben wird, muss die gesamte Roadmap neu generiert werden.
Um die Wartezeit bis zur Erstellung der Roadmap zu verkürzen, ist es ratsam, zunächst kleinere Parameter zu verwenden.
Beispielsweise können Sie mit den folgenden Parametern in der Regel innerhalb von 10-15 Sekunden eine kollisionsfreie Karte erzeugen:
1.Anzahl der Proben: 10
2.Kanten pro Probe: 5
3.Roboterschritt (Grad): 4.0
Dies führt zwar nicht zu den effizientesten kollisionsfreien Bewegungen, ermöglicht aber eine wesentlich schnellere Änderung des Zellendesigns.
Wenn die Standorte aller Objekte in der Zelle festgelegt sind, kann eine größere Karte erzeugt werden (z.B. mit den Standardparametern 100, 25, 4.0).
Schließlich kann es eine gute Idee sein, vor der Generierung des Roboterprogramms eine noch größere Roadmap zu erstellen (z.B. mit Parametern von 500, 50, 2.0). Die Generierung dauert zwar lange, führt aber zu den effizientesten Bewegungen.
Die Festlegung der Robotergelenkgrenzen (wie im vorherigen Abschnitt Gelenkgrenzen einschränken beschrieben) hat einen doppelten Nutzen. Erstens kann dadurch in einigen Fällen die Bauphase beschleunigt werden. Zweitens stellt es sicher, dass die Roadmap tatsächlich Orte enthält, die für das Roboterprogramm nützlich sind. Es ist leicht, diesen wichtigen Schritt zu vergessen.
Die Kollisionserkennung wird ausgelöst, wenn 2 Objekte kollidieren. Sie können die Korrelation zwischen jedem sich bewegenden Objekt in den Einstellungen der Kollisionskarte festlegen. Wenn Sie die Anzahl der Interaktionen (grüne Häkchen) reduzieren, wird die Kollisionsprüfung beschleunigt.
Die Zeit, die benötigt wird, um kollisionsfreie Bahnen zu berechnen, hängt hauptsächlich von der Zeit ab, die für die Kollisionsprüfung erforderlich ist. Daher sollten Sie die im Abschnitt Kollisionserkennung beschriebenen bewährten Verfahren für eine schnellere Kollisionsprüfung befolgen. Unter anderem können Sie den Roboterschritt für die Kollisionsprüfung erhöhen, die Gelenkgrenzen einschränken oder die 3D-Geometrie vereinfachen, um die Kollisionsprüfung zu beschleunigen.
Der Begriff "Kollisionsvermeidung" legt nahe, dass der Bewegungsplaner Kollisionen in allen Situationen immer vermeiden wird. Dies ist in der Simulationsumgebung sicherlich richtig. In der realen Welt kann der Roboter jedoch immer noch mit Objekten kollidieren, wenn er ihnen zu nahe kommt. Dies geschieht in der Regel aufgrund geringfügiger Unterschiede zwischen dem simulierten Roboter und dem physischen Roboter.
Ein häufiges Beispiel für solche Kollisionen ist, wenn der Roboter die Kante eines Objekts "streift", wenn er sich von einer Aufgabe entfernt. Dies kann normalerweise vermieden werden, indem ein "Versatz" in das Programm eingefügt wird. In diesem Blog-Artikel finden Sie weitere Informationen über die effektive Verwendung von Versätzen.
Nicht alle Bereiche des Arbeitsbereichs des Roboters sind gleich. Der Roboter wird in einigen Bereichen seines Arbeitsbereichs mehr "Erreichbarkeit" haben als in anderen. In Bereichen mit hoher Erreichbarkeit wird der Roboter in der Lage sein, Punkte aus vielen Ausrichtungen zu erreichen. In Bereichen mit geringer Erreichbarkeit kann der Roboter nur von einer oder zwei Ausrichtungen aus auf Punkte zugreifen.
Manchmal gelingt es dem Bewegungsplaner nicht, eine Bahn zwischen zwei Zielen im Arbeitsbereich zu finden. Oft lässt sich dieses Problem lösen, indem man einfach die Anzahl der Proben in der Roadmap erhöht, aber nicht immer.
Wenn es dem Bewegungsplaner immer wieder nicht gelingt, Ziele zu verbinden, stellen Sie sicher, dass sich die Aufgabe in dem Bereich des Arbeitsbereichs des Roboters befindet, der am besten erreichbar ist. Zeigen Sie den Arbeitsbereich des Roboters an, indem Sie das Roboterpaneel öffnen (klicken Sie mit der rechten Maustaste auf den Roboter im Stationsbaum und wählen Sie Optionen) und für das aktuelle Werkzeug im Abschnitt Arbeitsbereich Anzeigen wählen.


