3-Achsen-Roboterbearbeitung einer Form
Um das Projekt zu starten, müssen Sie zunächst das RoboDK-Beispiel für die 3-Achsen-Formzerspanung in der Standardbibliothek auswählen.
RoboDK Einstellungen
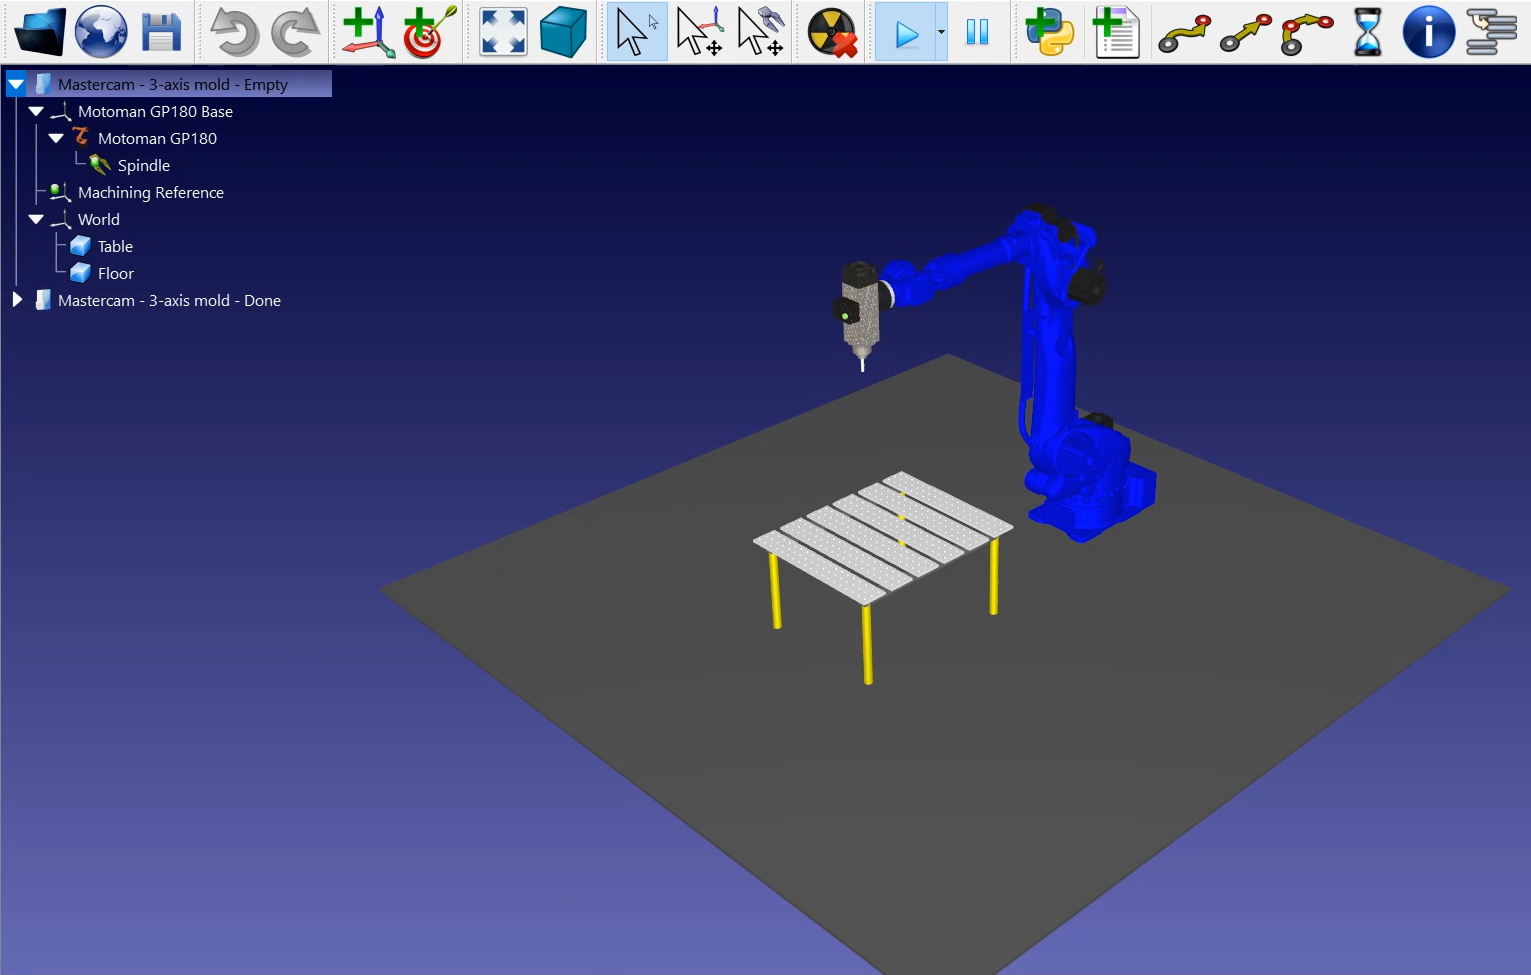
Dieses Beispiel verwendet den Motoman GP180 Roboter, ein auf einer Spindel montiertes Schneidewerkzeug und einen Tisch, um das Teil zu fixieren.
Laden Sie die Station:
1.Wählen Sie Datei → Öffnen
2.Suchen Sie das Beispiel für die 3-Achsen-Zerspanung von Formen aus dem Beispielbereich von RoboDK:
C:/RoboDK/Examples/ Plugin-Mastercam-3-Axis-Mold-Machining.rdk.
Nachdem Sie nun die Station geladen haben, können Sie Mastercam öffnen und das Projekt aus C:/RoboDK/Other/Plugin-Mastercam/Examples/Mold.mcam laden.
Werkzeugbahn für die Zerspanung in Mastercam
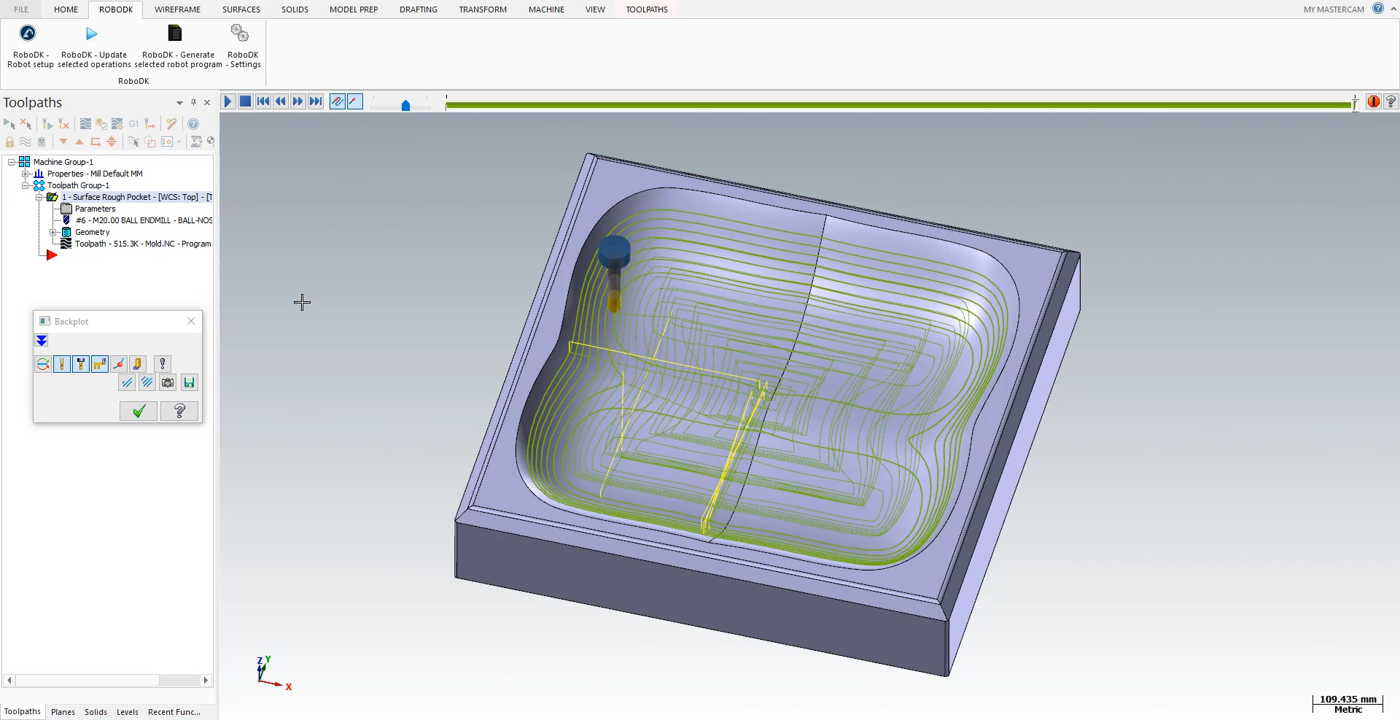
Öffnen Sie Ihr 3D-Objekt in Mastercam und starten Sie die Schnittsimulation. In diesem Beispiel handelt es sich bei dem 3D-Objekt um ein Formteil aus Metall mit einer bereits mit Mastercam-Werkzeugen erstellten Schneidbahn.
Um dieses Beispiel zu vereinfachen, wurde die Anzahl der Durchgänge, die zur Zerspanung dieses Teils erforderlich sind, stark reduziert. In Wirklichkeit hätten Sie viel mehr Linien oder Schneidbahnen in der Form, so viele, dass Sie das Werkzeug nicht wirklich in Aktion sehen könnten.
Die Mastercam-Schnittsimulation zeigt Ihnen jede Bewegung, die das Werkzeug während des Programms ausführen muss.
Folgen Sie den nächsten Schritten, um Ihr Teil in RoboDK zu laden:
1.Wählen Sie die Registerkarte RoboDK und wählen Sie RoboDK – Robotereinrichtung.
2.Wählen Sie Teil laden.
Sie sollten das Teil im aktiven Bezugssystem (Machining Reference) auf dem Tisch der RoboDK-Station geladen sehen.
Der nächste Schritt besteht darin, die Schneidbahn aus Mastercam in RoboDK zu importieren.
1.Wählen Sie in Mastercam die Registerkarte RoboDK.
2.Wählen Sie RoboDK – Ausgewählte Vorgänge aktualisieren.
3.Gehen Sie zu RoboDK.
Roboterbearbeitung in RoboDK
Sobald die Roboterbearbeitungsbahn in RoboDK importiert wurde, sollten Sie sehen, dass die Werkzeugbahn der Roboterbearbeitung an die Formreferenz Ihrer RoboDK-Station angehängt ist. Vergewissern Sie sich unter Mold Settings, dass Sie den richtigen Roboter, das richtige Bezugssystem und das richtige Werkzeug auswählen.
Sie können auch den Wert der Annäherungs- und Rückzugsbewegungen vor und nach der Schneidbahn anpassen. Ein Wert von 100 mm sollte in diesem Beispiel in Ordnung sein. Wenn die Gefahr von Kollisionen besteht, können Sie die Werte innerhalb des Arbeitsbereichs des Roboters beliebig erhöhen.
Im nächsten Schritt überprüfen Sie, ob die Reihenfolge, in der die Bahnabschnitte ausgeführt werden, korrekt ist, indem Sie Mold Settings➔ Update➔ Simulate wählen. In diesem Beispiel ist es nicht notwendig, die Reihenfolge zu ändern.
Hinweis: Sie können eine Simulation in RoboDK ganz einfach beschleunigen, indem Sie die Leertaste gedrückt halten oder die Schaltfläche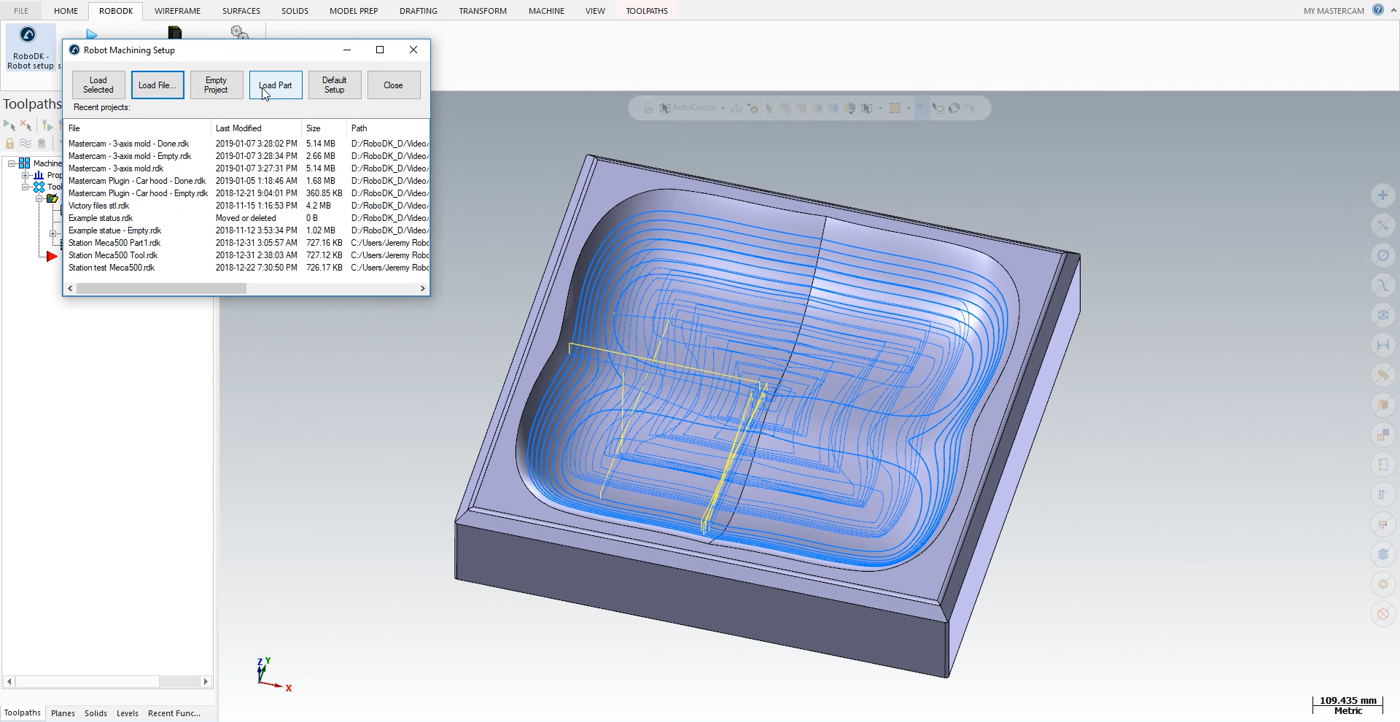
Hinweis: Sie können die Orientierung Ihres Werkzeugs entlang der Bahn anpassen. In diesem Beispiel ist die einzige Änderung, die Sie wünschen könnten, eine Rotation des Werkzeugs um seine Z-Achse, aber die Standardorientierung wird empfohlen.
Folgen Sie diesen Schritten, um die Orientierung des Werkzeugs anzupassen:
1.Doppelklicken Sie auf Mold Settings.
2.Wählen Sie Bevorzugte Werkzeugbahn anzeigen. Es erscheinen einige Geisterwerkzeuge, wie in der Abbildung unten gezeigt. Diese stellen die Position Ihres Werkzeugs entlang der Bahn dar.
3.Ändern Sie den Wert für rotz (0), indem Sie das Mausrad bis 90 Grad nach oben drehen. Sie werden sehen, wie sich der rotz-Wert ändert und die Position der Geisterwerkzeuge sich mit ihm ändert.
4.Wählen Sie Aktualisieren➔ Simulieren.

Um Ihr Roboterprogramm zu erstellen, müssen Sie den richtigen Postprozessor verwenden. Doppelklicken Sie auf den Roboter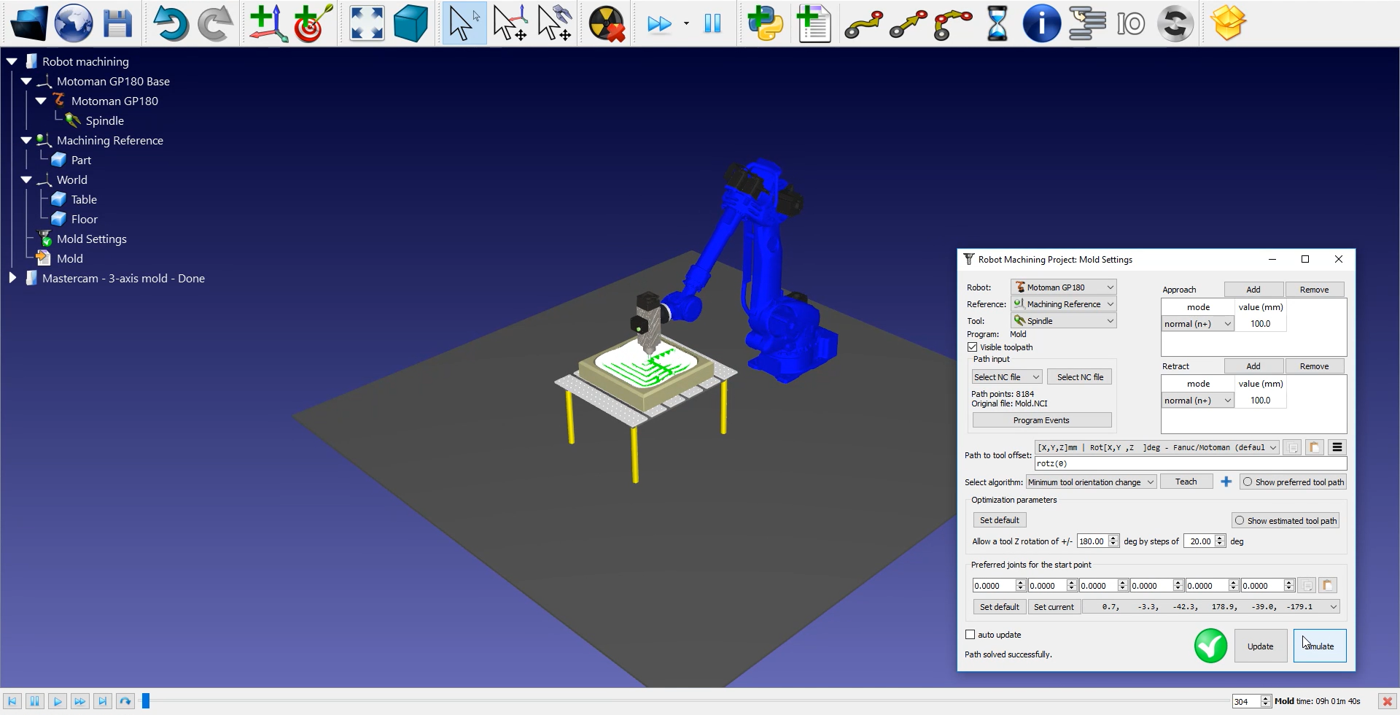
Klicken Sie schließlich mit der rechten Maustaste auf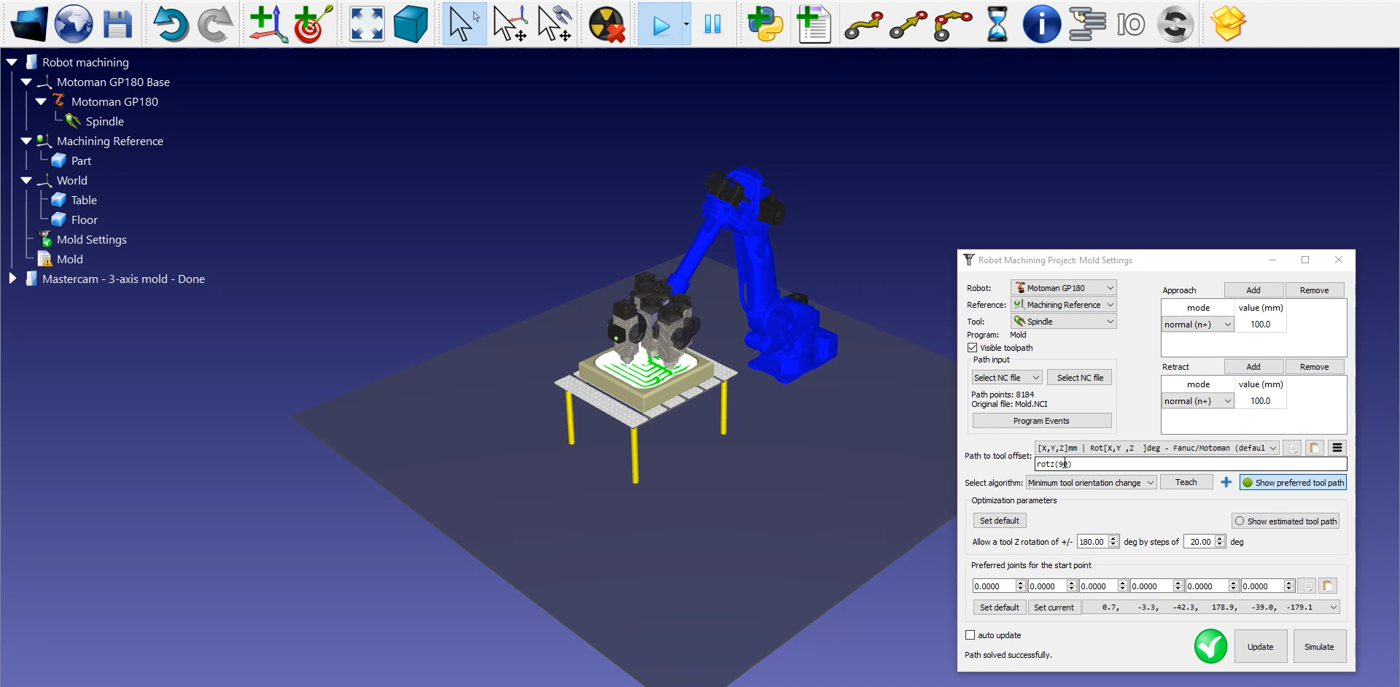
Die Motoman JBI-Datei ist nun bereit, auf Ihre Robotersteuerung übertragen zu werden.