Anpassen der Werkzeugorientierung
Die meisten Bearbeitungs- oder Fertigungsvorgänge beinhalten eine 5-Achsen-Beschränkung. Während die Position des Werkzeugs (TCP) und die Schneidachse definiert sind, haben Sie bei Verwendung eines 6-achsigen Roboterarms einen zusätzlichen Freiheitsgrad festzulegen. Dieser Freiheitsgrad ermöglicht es Ihnen, sich um die Schneidachse zu drehen und automatisch Singularitäten und Achsenbegrenzungen zu vermeiden.
Am einfachsten können Sie die Werkzeugorientierung anpassen, indem Sie im Roboterbearbeitungsprojekt die Schaltfläche Einlernen wählen. Indem Sie Einlernen wählen, teilen Sie RoboDK mit, dass Sie der aktuellen Werkzeugorientierung folgen möchten, sodass die Einstellungen an diese Orientierung angepasst werden.
Wenn Sie die Option Bevorzugte Werkzeugbahn anzeigen wählen, können wir eine Vorschau der Werkzeugorientierung anzeigen, der der Roboter zu folgen versucht.
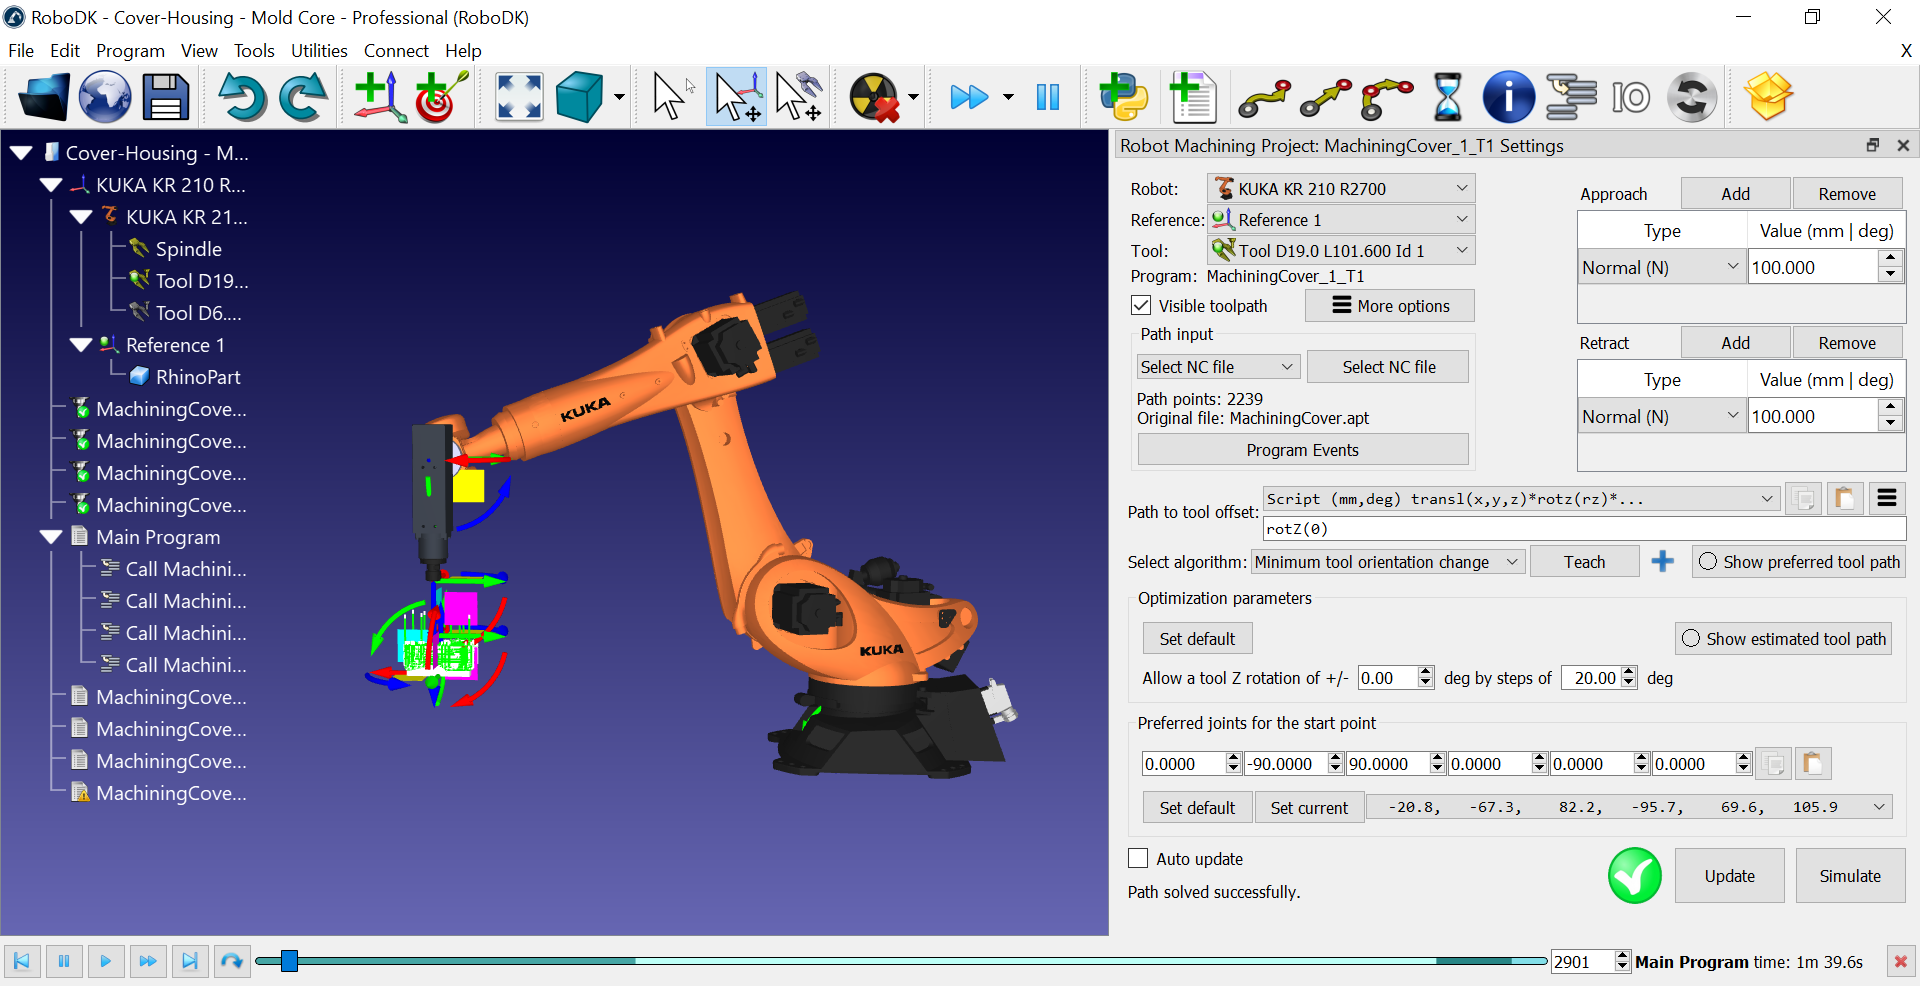
Sie können Aktualisieren und Simulieren wählen, um das Ergebnis zu sehen.
Die Optimierungsparameter ermöglichen es dem Roboter, die Werkzeugorientierung automatisch zu ändern, wenn der Roboter die bevorzugte Orientierung nicht erreichen kann. Dieser Parameter ist wichtig, wenn Sie ein großes Teil haben, wenn Sie in der Nähe einer Singularität oder an den Grenzen des Roboterarbeitsbereichs arbeiten. Wenn Sie eine rote Markierung sehen, bedeutet dies, dass der Roboter die Operation nicht durchführen kann.
Wenn Sie Geschätzte Werkzeugbahn anzeigen wählen, sollten Sie die erreichbaren Positionen in Grün sehen. Dies gibt Ihnen einen Hinweis darauf, wie die Orientierung aussehen wird, damit die Bahn machbar ist. Das bedeutet, dass wir den zusätzlichen Freiheitsgrad nutzen, um automatisch Roboter-Singularitäten und Achsenbegrenzungen zu vermeiden.


