Schneid-Werkzeugbahn in Mastercam
Öffnen Sie Ihr 3D-Objekt in Mastercam und starten Sie die Schnittsimulation. Sie können sehen, dass die Software die Orientierung des Werkzeugs an die Schnittoberfläche angepasst hat.
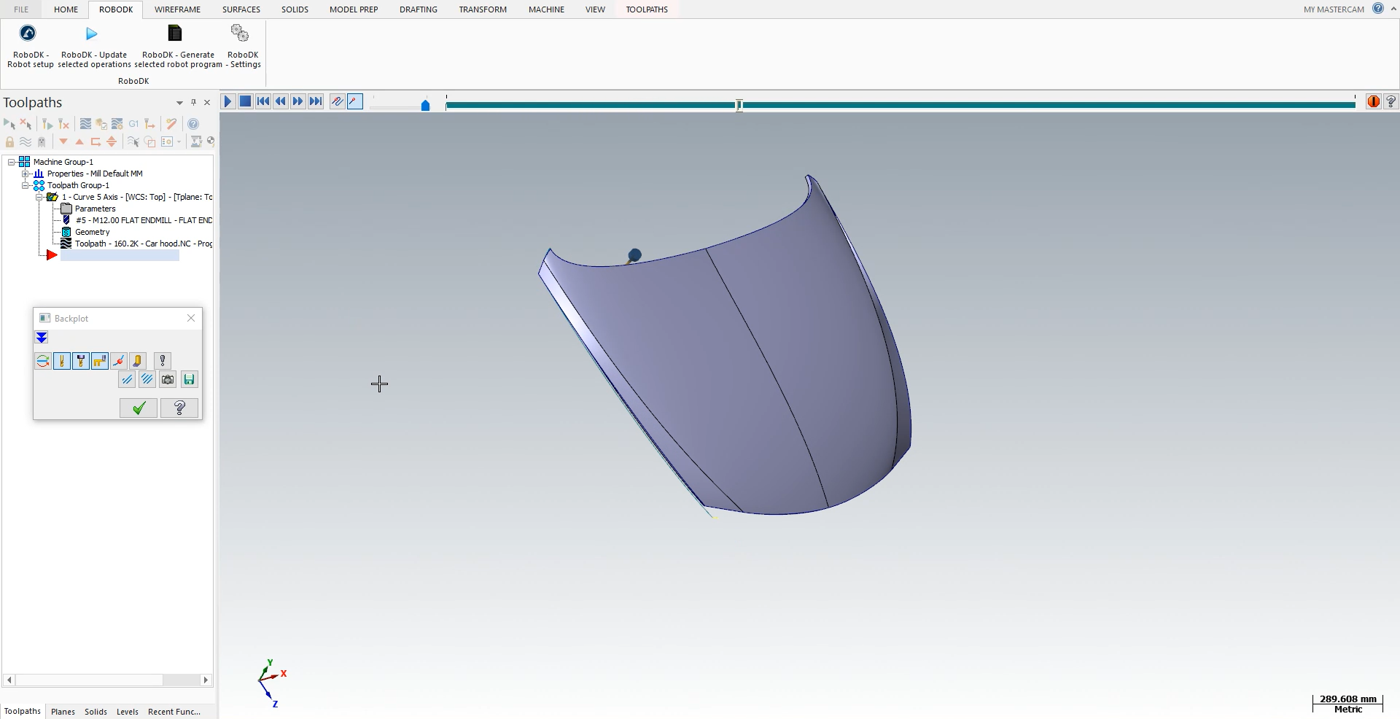
Folgen Sie den nächsten Schritten, um Ihr Teil in RoboDK zu laden:
1.Wählen Sie die Registerkarte RoboDK und wählen Sie RoboDK - Robotereinrichtung.
2.Wählen Sie Teil laden.
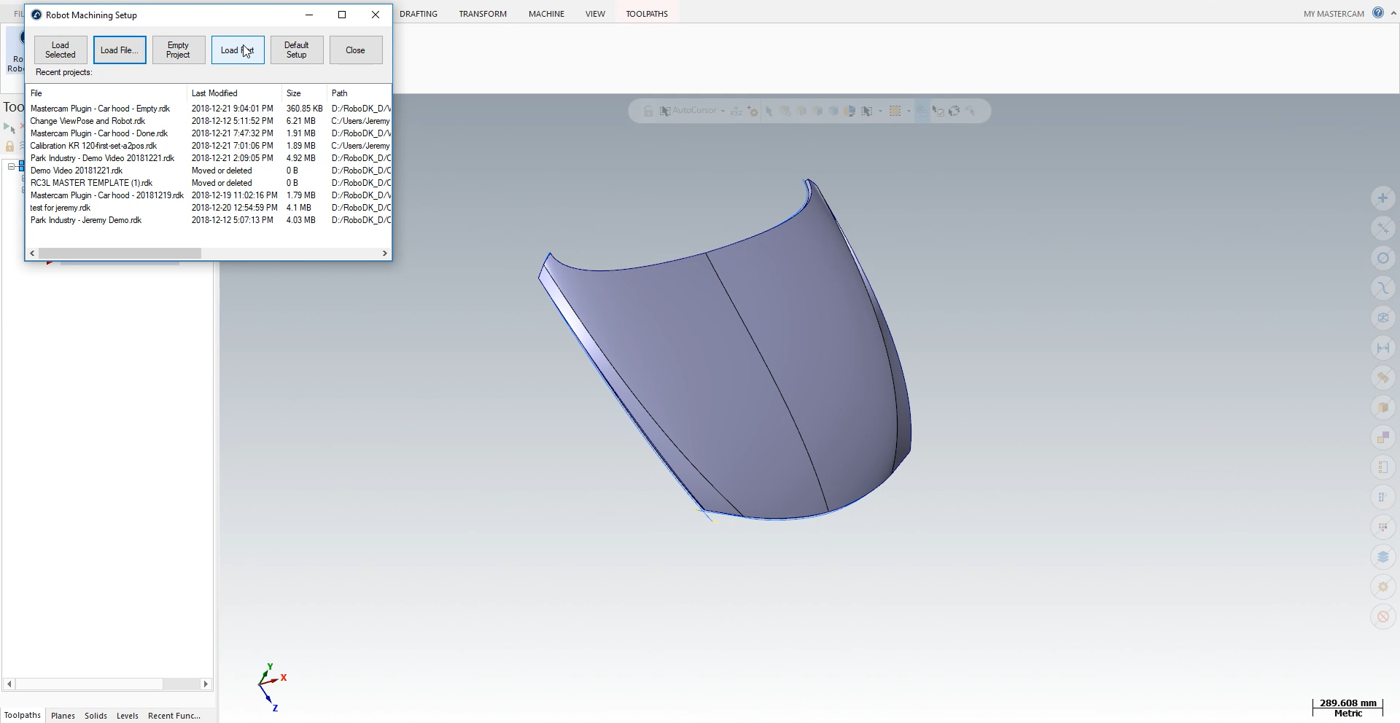
Sie sollten sehen, dass das Teil auf dem aktiven Bezugssystem (Bearbeitungsreferenz) auf der Vorrichtung der RoboDK Station geladen ist.
Hinweis: Um Ihr Teil an der richtigen Position zu importieren, müssen Sie die Bearbeitungsreferenz an einer bestimmten Position einrichten. Klicken Sie mit der rechten Maustaste auf Bearbeitungsreferenz ➔ Sichtbar, um das Bezugssystem einzublenden. Legen Sie beim Erstellen Ihres Teils in Mastercam den Ursprung genau an dieser Position fest. Wenn Sie das Teil importieren, gleicht RoboDK den Ursprung des Teils mit dem Ursprung der Bearbeitungsreferenz ab.
Der nächste Schritt besteht darin, die Schneidbahn von Mastercam in RoboDK zu importieren.
1.Wählen Sie in Mastercam die Registerkarte RoboDK.
2.Wählen Sie RoboDK – Ausgewählte Vorgänge aktualisieren.
3.Gehen Sie zu RoboDK.


