Anpassen der Werkzeugorientierung
Sie können die Werkzeugorientierung in Ihrem Roboterbearbeitungsprogramm leicht anpassen, indem Sie die bevorzugte Orientierung einlernen.
In diesem Beispiel könnten wir die Werkzeugorientierung für die letzten 2 Bearbeitungsvorgänge verbessern:
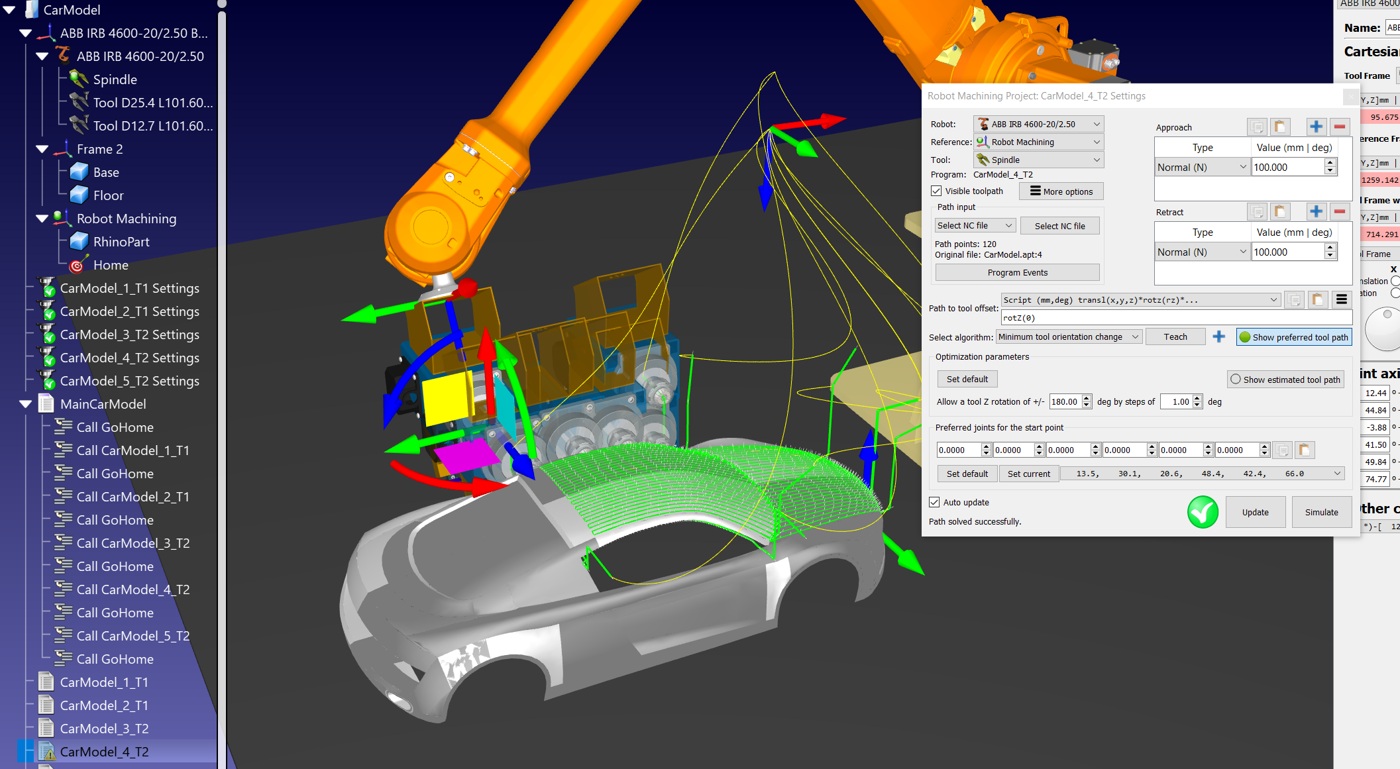
1.Doppelklicken Sie auf die vierte Bearbeitung, um die Roboterbearbeitungseinstellungen für diese Bearbeitung zu öffnen.
2.Wählen Sie Simulieren oder führen Sie das entsprechende Programm aus und halten Sie den Roboter an einem Punkt entlang der Bearbeitungsbahn an.
3.Wählen Sie die Schaltfläche Bevorzugte Werkzeugbahn anzeigen, um die Werkzeugorientierung zu sehen, die RoboDK den Roboter folgen zu lassen versucht.
4.Halten Sie die Alt-Taste gedrückt, um das Roboterwerkzeug zu greifen, und greifen Sie den blauen runden Pfeil, um um die Z-Achse des Werkzeugs zu drehen. Bewegen Sie das Werkzeug in eine Orientierung, der Sie folgen möchten.
5.Wählen Sie im Menü Roboterbearbeitung die Option Einlernen, um diese Orientierung entlang der Bahn zu berücksichtigen. Wenn Sie Einlernen auswählen, teilen Sie RoboDK mit, dass Sie der aktuellen Werkzeugorientierung folgen möchten, so dass die Einstellungen an diese Orientierung angepasst werden.
6.Wählen Sie Aktualisieren, um die Bahn neu zu berechnen.
Wählen Sie Simulieren, um die Simulation auszuführen (oder doppelklicken Sie auf das generierte Programm).
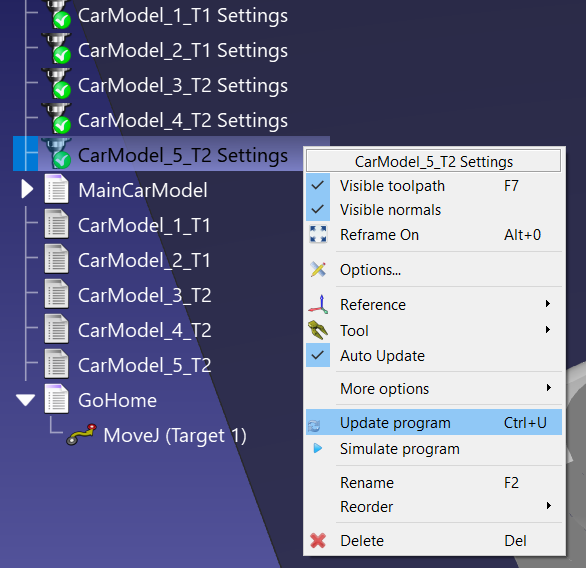
7.Wenn das Ergebnis Ihren Erwartungen entspricht, können Sie die Einstellungen kopieren und in eine andere Werkzeugbahn einfügen: Klicken Sie mit der rechten Maustaste auf die Roboterbearbeitungseinstellungen und wählen Sie Einstellungen kopieren. Klicken Sie dann mit der rechten Maustaste auf die neuen Roboterbearbeitungseinstellungen und wählen Sie Einstellungen einfügen. Klicken Sie erneut mit der rechten Maustaste auf dieses letzte Roboterbearbeitungsprojekt und wählen Sie Programm aktualisieren, um das mit diesem Roboterbearbeitungsauftrag verbundene Programm zu aktualisieren.