Laser Cutting
Einführung
Dieser Abschnitt hilft Ihnen bei der Erstellung eines Basisprojekts in RoboDK für die Robotersimulation und Offline-Programmierung. In diesem Beispiel wird ein Motoman-Roboter simuliert und für eine Laserschneidanwendung mit Fusion 360 und RoboDK programmiert.
Sie können zwischen zwei verschiedenen Methoden wählen: Eine mit der Feature-Extraktionsmethode und eine mit den Laserschneidfunktionen von Fusion 360.
Mit dem RoboDK-Plug-in für Fusion 360 können Sie 3D-Modelle, die in Fusion 360 erstellt wurden, einfach in RoboDK laden. Mit diesem Plug-in können Sie über 1.000 Robotermodelle von mehr als 80 Herstellern direkt aus Autodesk Fusion 360 programmieren.
Das RoboDK-Plug-in für Fusion 360 ist kostenlos, wenn Sie eine RoboDK-Lizenz besitzen.
Beispiel für Laserschneiden
Um das Projekt zu starten, müssen Sie zunächst das RoboDK Beispiel für Laserschneiden in der Standardbibliothek auswählen.
Einrichtung
Dieses Beispiel verwendet den Motoman MH50-35 Roboter, einen Laserschneidkopf, ein gestanztes Metallstück und einen Laserschneidtisch.
Laden Sie die Station:
1.Wählen Sie Datei ➔
2.Suchen Sie das Beispiel Laser-Cutting aus dem Abschnitt Beispiele von RoboDK:
C:/RoboDK/Examples/Plugin-Fusion-360-Laser-Cutting.rdk.
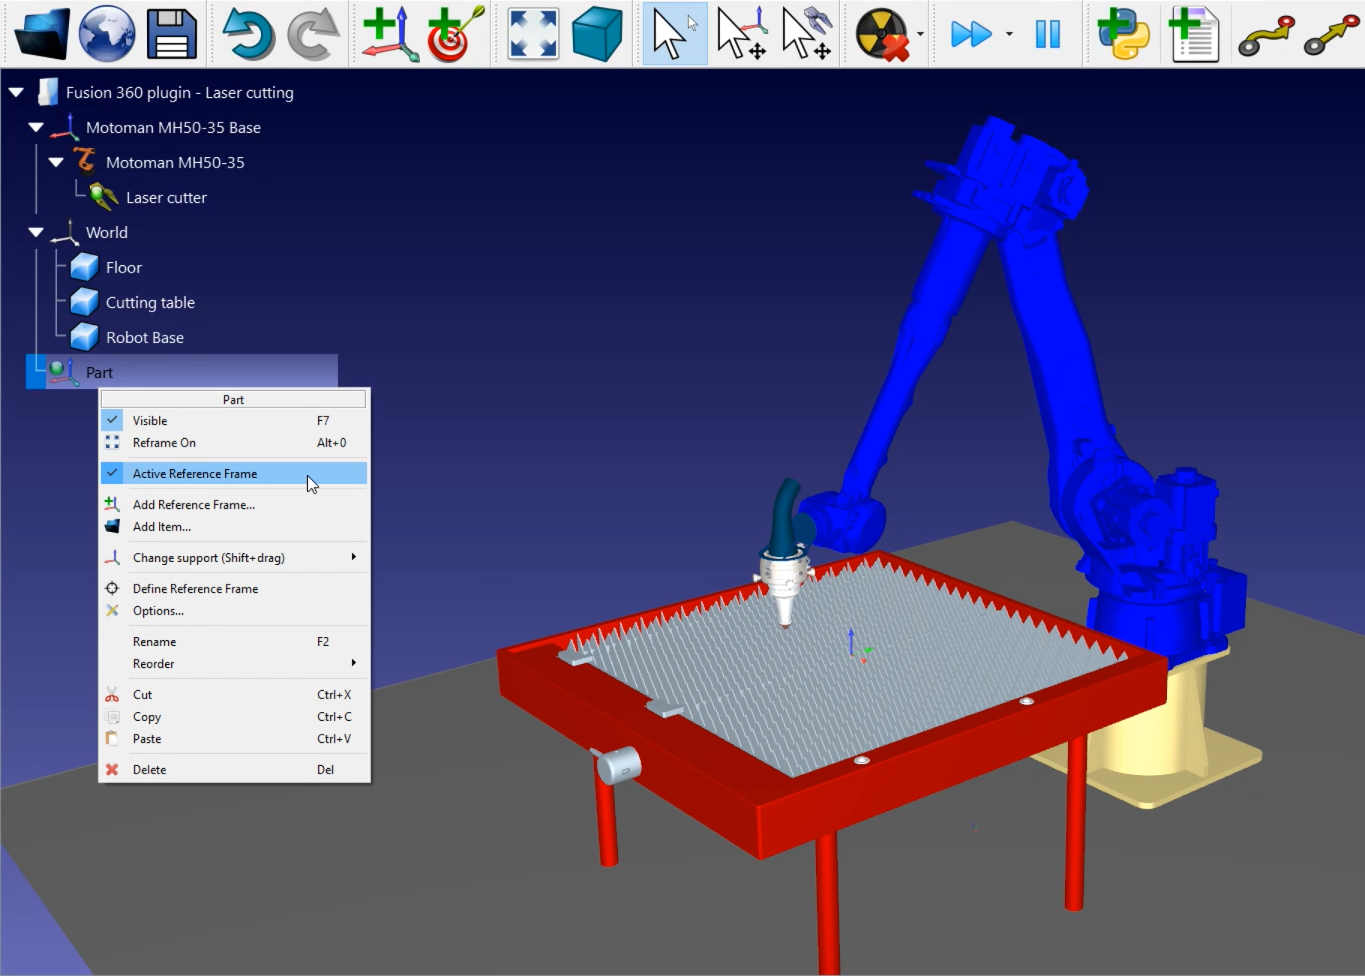
Beachten Sie, dass das Bezugssystem mit der Bezeichnung "Teil" in der Mitte des Tisches dasjenige ist, in das das Teil importiert werden soll. Stellen Sie sicher, dass dieses Bezugssystem aktiviert ist, indem Sie mit der rechten Maustaste auf Bezugssystem➔ Aktives Bezugssystem klicken.
Jetzt, wo Sie die Station geladen haben, können Sie Fusion 360 öffnen.
Methode 1: Merkmalsextraktion
Öffnen Sie Ihr 3D-Objekt in Fusion 360. In diesem Beispiel ist das 3D-Objekt ein gestanztes Stück Metall
Das Ziel dieses Projekts ist es, automatisch ein Roboterprogramm zu erstellen, das all diese Löcher mit einem Laserschneider schneidet. Das Programmieren per Hand würde zu lange dauern.
1.Wählen Sie in Fusion in der oberen linken Ecke den Bereich Design.
2.Wählen Sie die Registerkarte Tools. Hier finden Sie das RoboDK-Plug-in.
3.Klicken Sie auf die Schaltfläche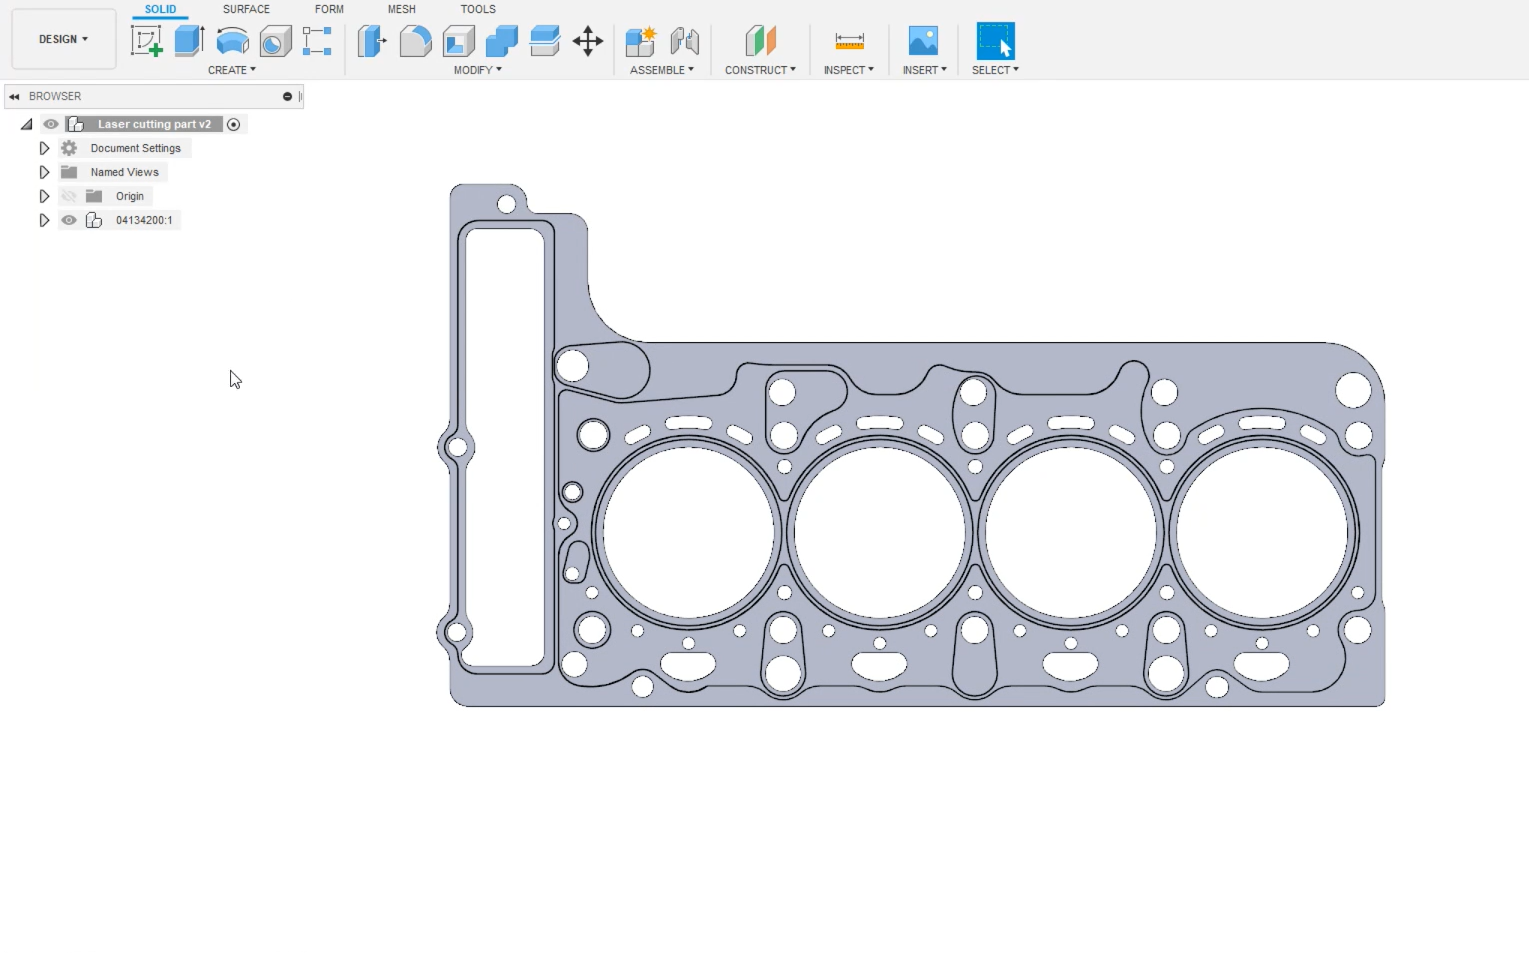
Das Teil wurde in das aktive Bezugssystem Ihrer RoboDK-Station importiert. Vergewissern Sie sich, dass das Teil in der richtigen Orientierung importiert wurde. In diesem Beispiel müssen Sie die Orientierung des Teils ändern.
Hinweis: Die Orientierung Ihres Teils wird durch die Orientierung definiert, in der das Teil in Fusion 360 entworfen wurde.
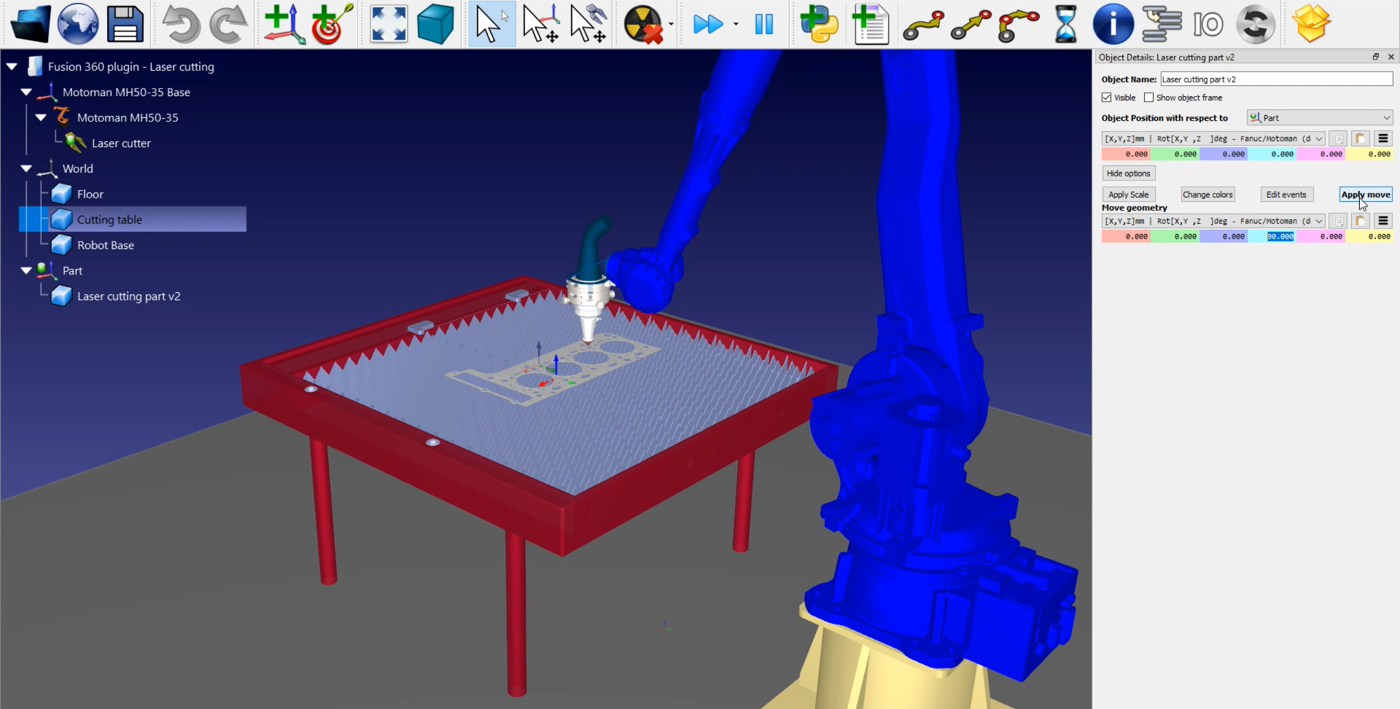
Folgen Sie den nächsten Schritten, um die Orientierung Ihres Teils zu ändern:
1.Doppelklicken Sie auf das
2.Klicken Sie im geöffneten Menü auf Mehr Optionen.
3.Gehen Sie zu Geometrie verschieben und geben Sie in der X-Achse (hellblau) 90 ein, wie in der Abbildung oben gezeigt.
4.Klicken Sie auf Verschieben anwenden, um die Orientierung zu speichern.
Das RoboDK-Plug-in verfügt über eine weitere Funktion in Fusion 360, mit der Sie Ihre Schneidbahn in RoboDK importieren können.
1.Gehen Sie zurück zu Fusion 360.
2.Wählen Sie im RoboDK-Plug-in-Menü die Option Kurve(n) laden.
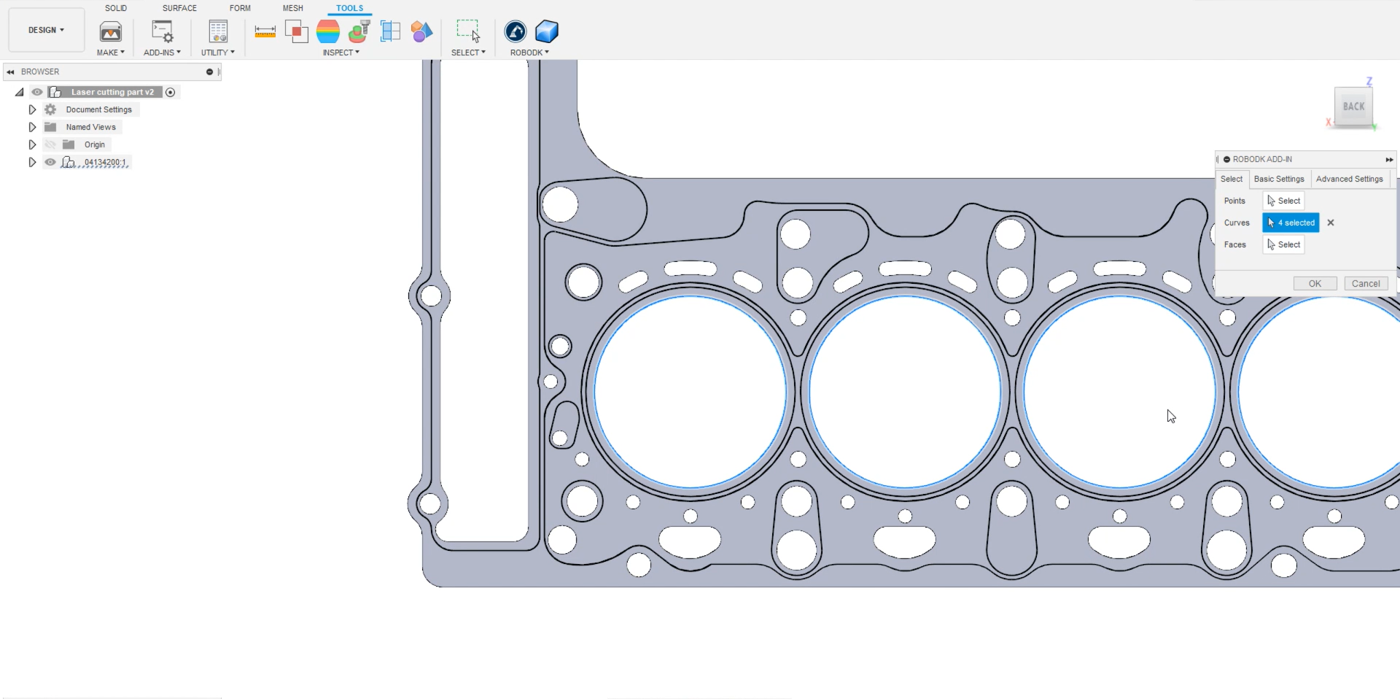
3.Wählen Sie Kurven im geöffneten Menü.
4.Wählen Sie die Kanten der vier großen Kreise aus, wie in der Abbildung unten gezeigt.
Jetzt müssen Sie RoboDK eine Orientierung für das Roboterwerkzeug geben.
1.Wählen Sie im geöffneten Menü Flächen.
2.Wählen Sie die Flächen aus, zu denen das Werkzeug normal (senkrecht) ausgerichtet sein soll, wie in der Abbildung unten gezeigt.
Jetzt können Sie die Einstellungen konfigurieren:
1.Gehen Sie im gleichen Menü auf Grundeinstellungen.
2.Deaktivieren Sie das Kontrollkästchen Fusion-Thema verwenden, wenn Sie RoboDK in seinem Standardverhalten belassen möchten.
3.Geben Sie einen Objektnamen ein, um Ihre Bahn zu benennen. In diesem Beispiel wird es Pfad 1 sein.
4.Geben Sie einen Referenznamen ein, unter dem die Datei exportiert werden soll. In diesem Beispiel heißt es Part, genau wie in der RoboDK Station.
5.Wählen Sie Aktualisieren in der Programmaktualisierungsebene, um anschließend mehr Optionen zu haben, wie in der Abbildung oben gezeigt. Dies ist optional.
6.Klicken Sie auf OK.
Hinweis: Auf der Registerkarte Erweiterte Einstellungen finden Sie die Lineare Toleranz, die die Anzahl der Punkte steuert, die Sie an RoboDK senden. Je kleiner die Zahl ist, desto höher ist die Anzahl der Punkte und damit die Präzision der Bahn.
Sie sollten nun die importierte Bahn in RoboDK sehen können. In diesem Beispiel ist die Orientierung wieder falsch und Sie müssen die Orientierung ändern, wie Sie es bereits bei dem Teil getan haben.
1.Doppelklicken Sie auf Ihren Pfad, in diesem Beispiel ist es
2.Klicken Sie im geöffneten Menü auf Mehr Optionen.
3.Gehen Sie zu Geometrie verschieben und geben Sie in der X-Achse (hellblau) 90 ein.
4.Klicken Sie auf Verschieben anwenden, um die Orientierung zu speichern.
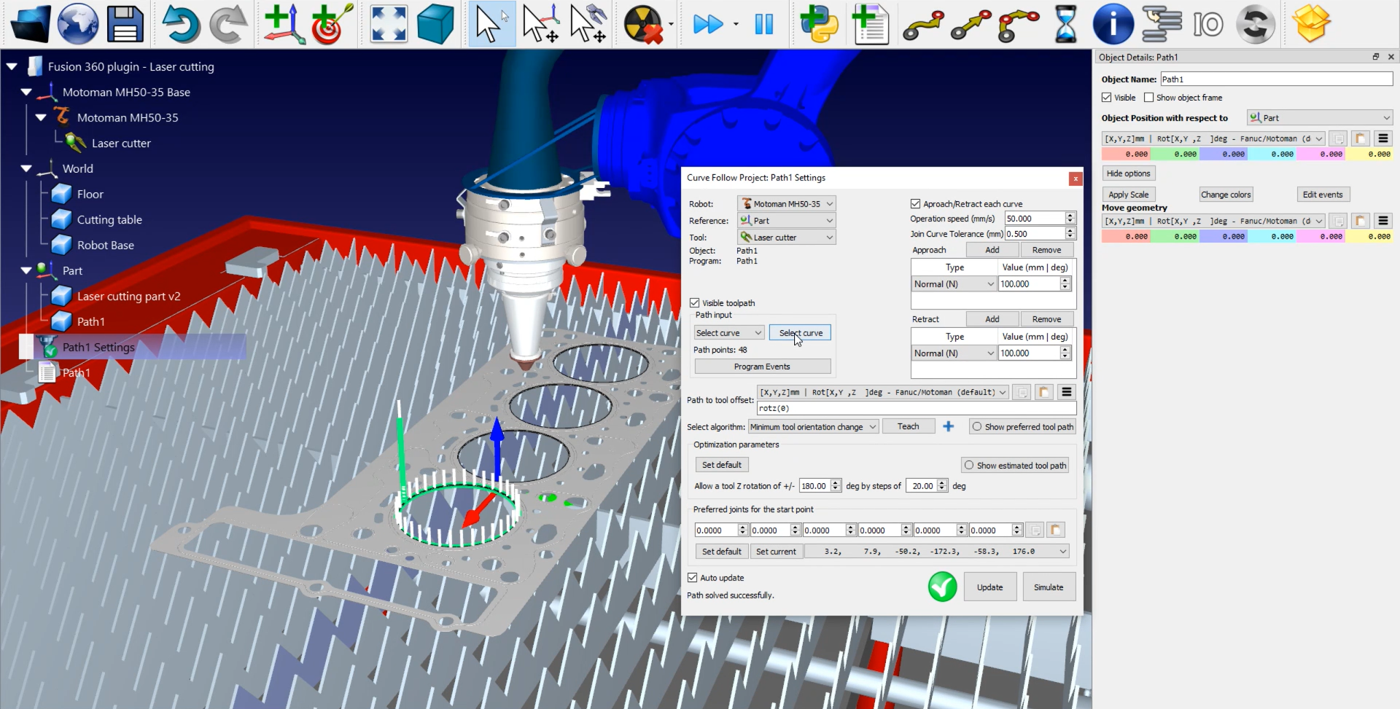
Im nächsten Schritt überprüfen Sie, ob die Reihenfolge, in der die Bahnabschnitte ausgeführt werden, korrekt ist, indem Sie Pfad1 Einstellungen➔ Aktualisieren➔ Simulieren wählen. In diesem Beispiel wurde nur einer der vier Kreise ausgewählt, wie in der Abbildung unten zu sehen ist.
1.Doppelklicken Sie auf Ihre Pfadeinstellungen, hier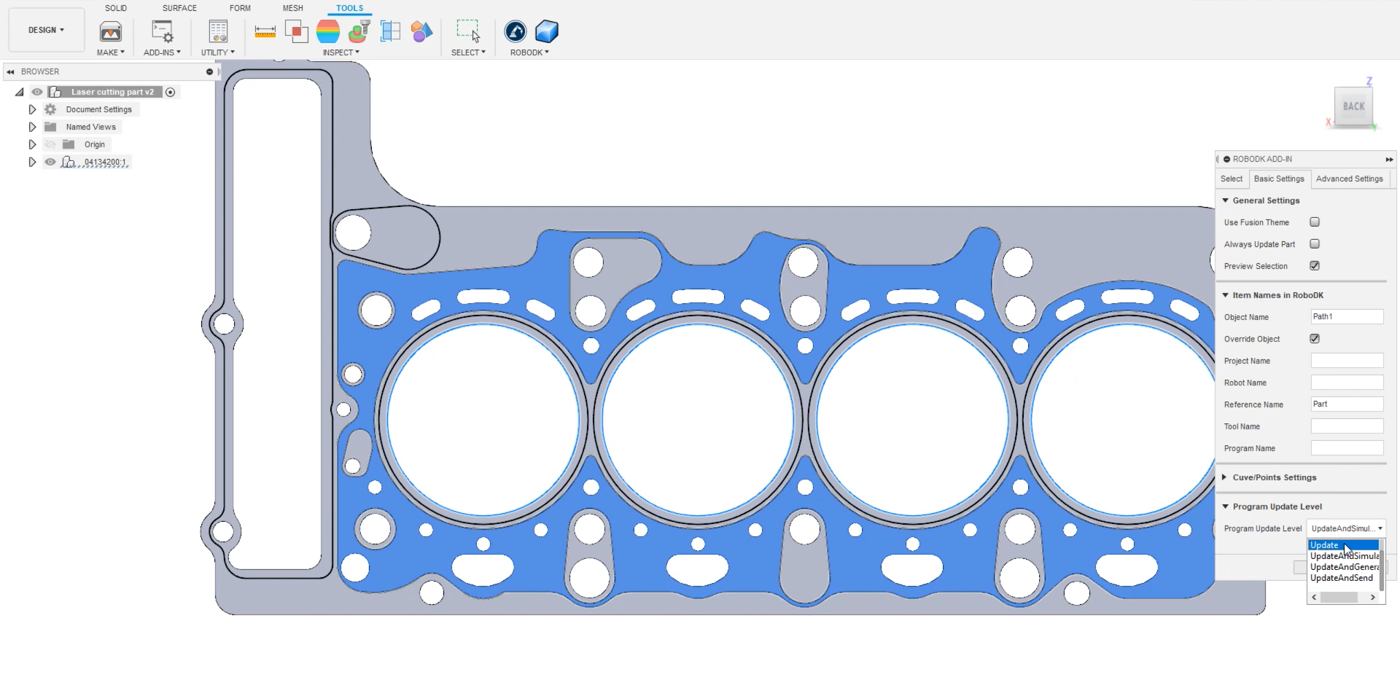
2.Stellen Sie sicher, dass der Roboter, die Referenz und das Werkzeug die richtigen sind.
3.Klicken Sie auf Kurve auswählen.
4.Wählen Sie die anderen Kreise aus.
5.Klicken Sie auf
Hinweis: Sie können die Richtung der Bahn ändern, indem Sie mit der rechten Maustaste darauf klicken und Sinn ändern wählen.
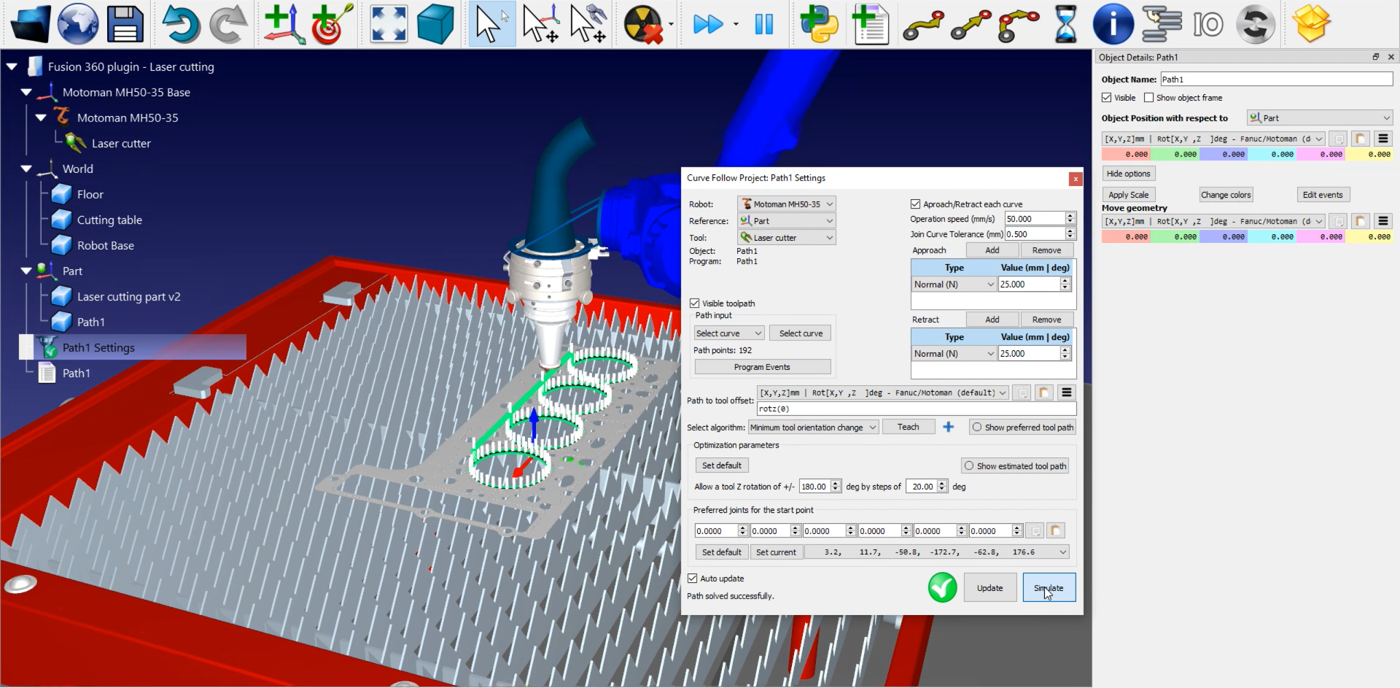
Sie können nun feststellen, dass die Annäherungs- und Rückzugsbewegungen etwas zu lang sind.
Sie können diese Werte leicht ändern, indem Sie:
1.Doppelklicken Sie auf Ihre Pfadeinstellungen, hier
2.Geben Sie einen kleineren Wert in die Felder Annäherung und Rückzug ein. In diesem Beispiel können Sie 25 mm eingeben.
3.Klicken Sie auf Aktualisieren➔ Simulieren.
Der nächste Schritt besteht darin, den Radius des Lasers zu berücksichtigen. In diesem Beispiel schneidet der Laser zu viel Material.
Wie Sie Ihren Laserradius einrichten:
1.Gehen Sie zurück zu Fusion 360.
2.Gehen Sie auf die Registerkarte Solid➔ Skizze erstellen, um Ihre Skizze zu erstellen.
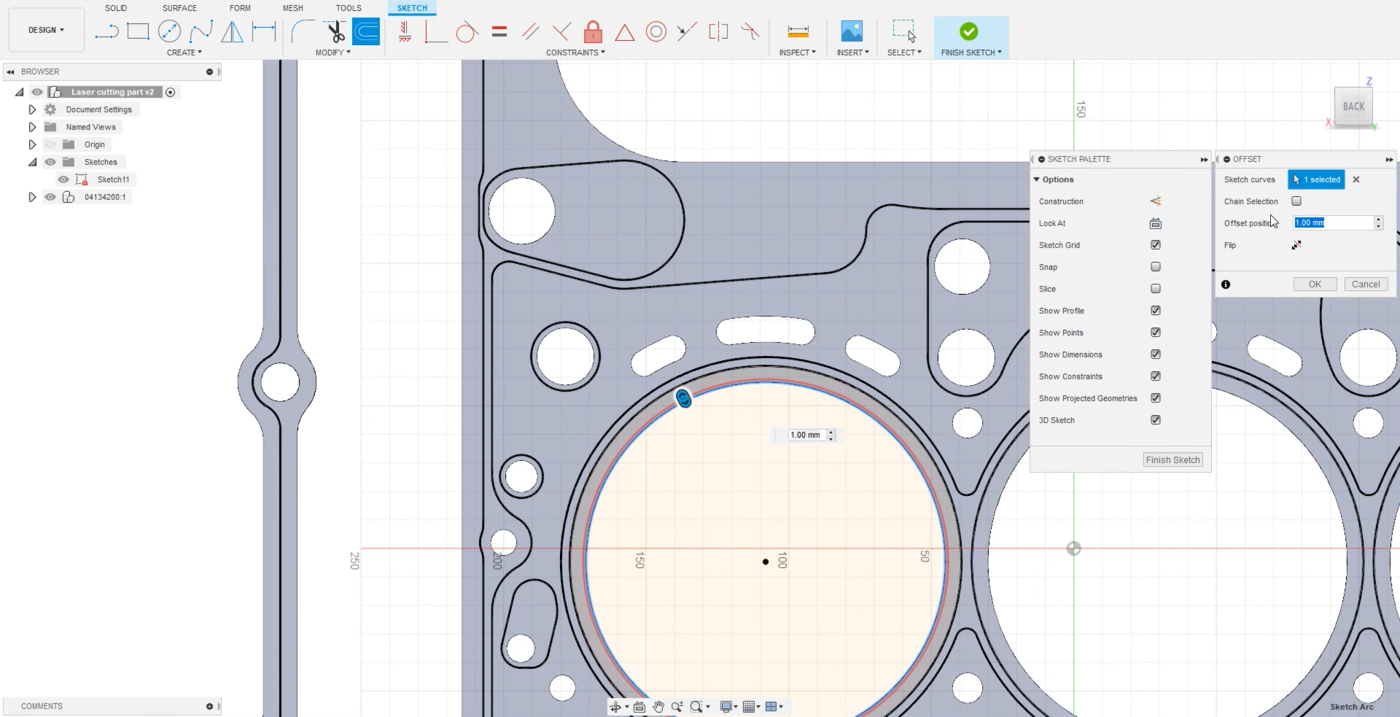
3.Wählen Sie einen Kreis aus und klicken Sie im oberen Menü auf Offset, um eine neue Bahn zu erstellen.
4.Wenn der Durchmesser des Laserstrahls 2 mm beträgt, ist der Radius 1 mm. Geben Sie 1 in das Feld Offsetposition ein, wie in der Abbildung unten gezeigt.
5.Wiederholen Sie diese Schritte für die 3 anderen Kreise.
6.Klicken Sie auf Ok.
Sie können nun die Kurven in RoboDK laden.
1.Gehen Sie auf die Registerkarte Tools.
2.Klicken Sie auf RoboDK → Kurve(n) laden.
3.Wählen Sie Kurven und klicken Sie auf die Skizze in jedem Kreis.
4.Wählen Sie Flächen und klicken Sie auf die Fläche, zu der das Werkzeug normal ausgerichtet sein soll.
5.In diesem Beispiel lautet der Objektname (Grundeinstellungen) Pfad2.
6.Klicken Sie auf Ok, um die Bahn in RoboDK zu importieren.
Sie können die Orientierung von Pfad2 wie oben beschrieben ändern. Wenn Sie näher kommen, können Sie den Unterschied zwischen den beiden Bahnen sehen. Sie können nun den Pfad1 löschen.
Im nächsten Schritt überprüfen Sie, ob die geladenen Bahnabschnitte korrekt sind:
1.Wählen Sie Pfad2 Einstellungen➔ Aktualisieren, um sicherzustellen, dass sich die Bahn an der richtigen Position befindet.
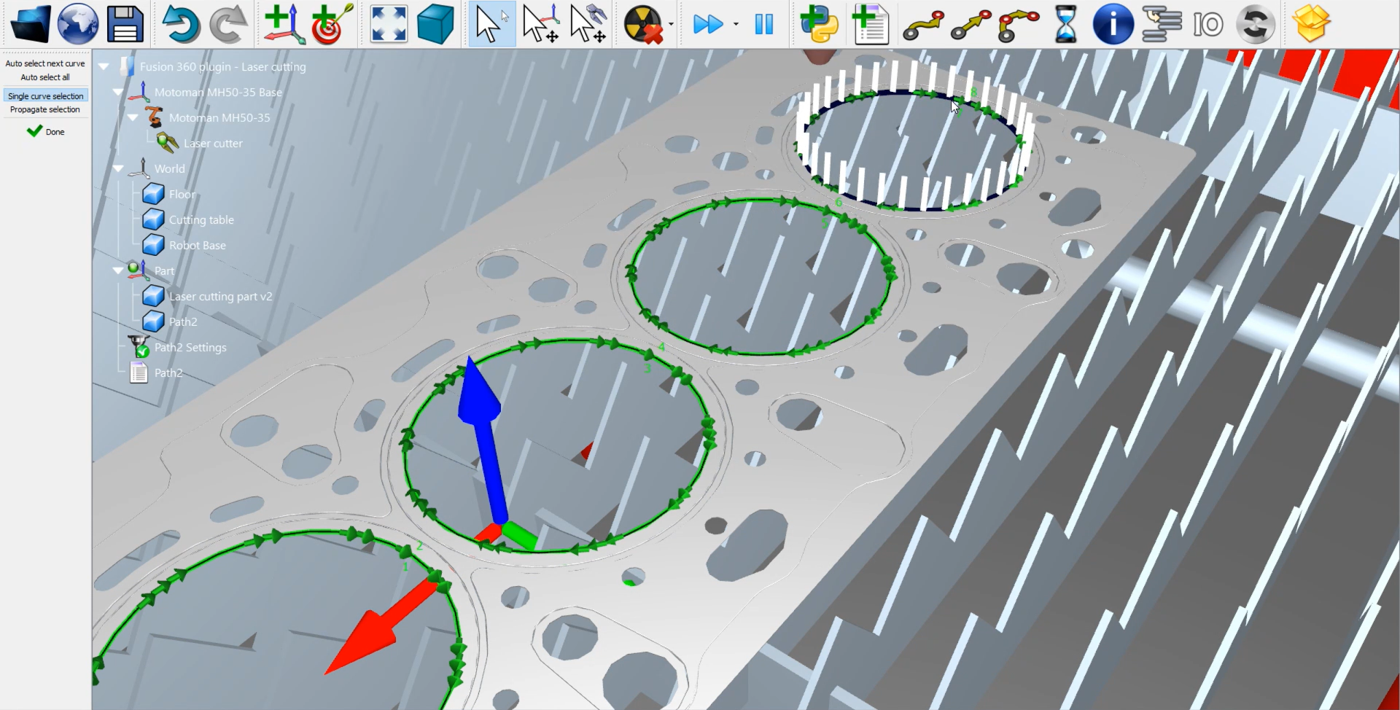
2.Klicken Sie auf Kurve auswählen und wählen Sie die anderen Kreise aus, wie in der Abbildung unten gezeigt.
3.Wählen Sie Fertig.
Sie können die Annäherungs- und Rückzugsbewegungen wie oben beschrieben verkürzen. In diesem Beispiel können Sie wieder 25 mm eingeben. Vergessen Sie nicht, Ihr Kurvenfolgeprojekt mit Aktualisieren ➔ Simulieren zu aktualisieren, um Ihre Einstellungen zu speichern. Sie könnten dieselben Schritte für alle anderen Löcher dieses Teils durchführen.
Diese Art der Erstellung eines Laserschneidprogramms funktioniert für das Fusion 360-Plug-in von RoboDK, aber auch für alle anderen CAD-Plug-ins.
Methode 2: Fusion 360 Laserschneidfunktionen
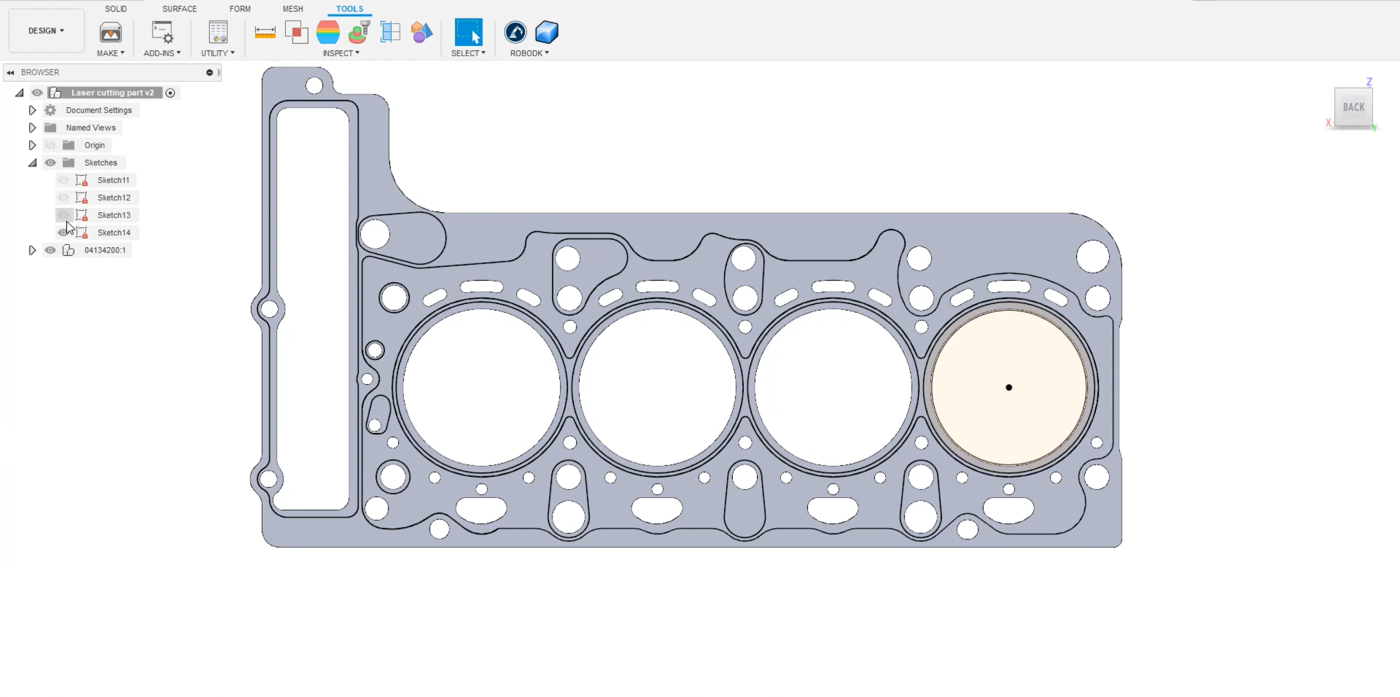
Um die Laserschneidfunktionen von Fusion 360 zu nutzen, gehen Sie zurück zu Fusion und blenden Sie die Skizzen aus, die Sie zuvor erstellt haben, wie in der Abbildung unten gezeigt.
Wechseln Sie aus dem Bereich Konstruktion im Menü oben links zu Herstellen. Klicken Sie in der Werkzeugleiste auf das 2D-Schneide-Feature.
1.Wählen Sie ein Werkzeug. In diesem Beispiel ist es ein 1 mm breiter Fräser.
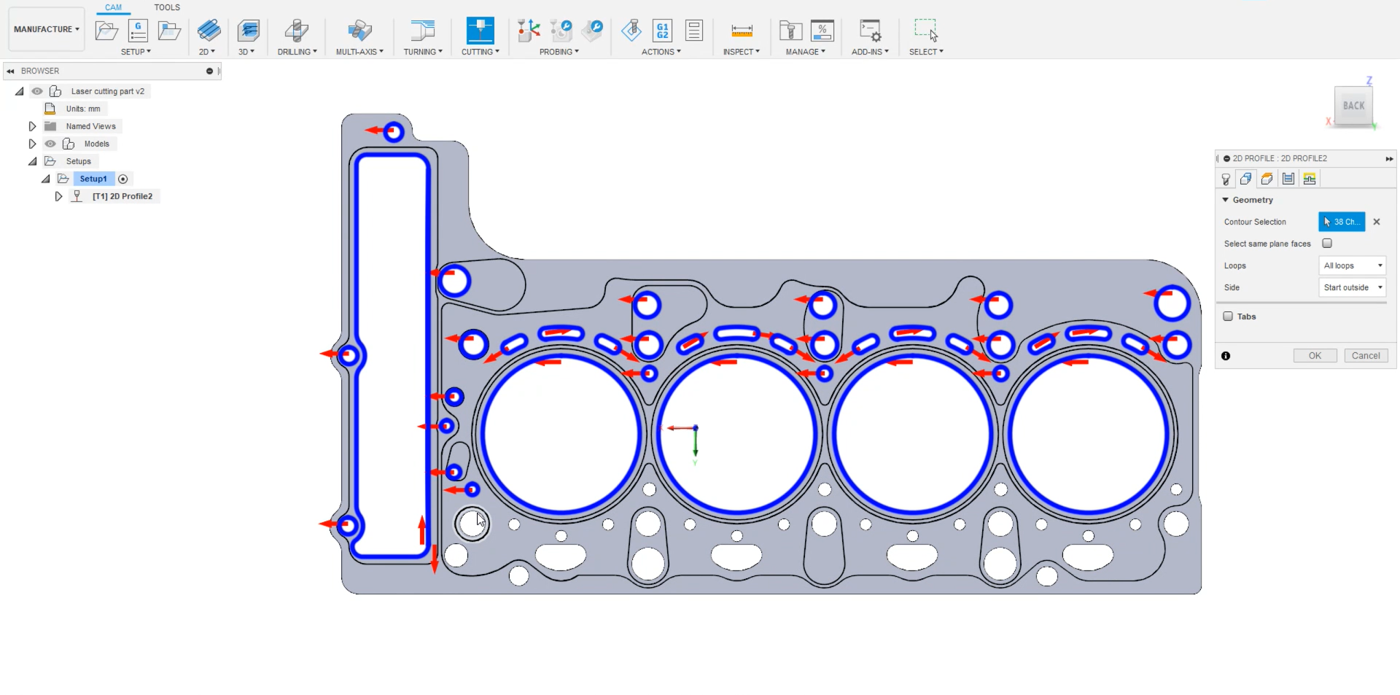
2.Gehen Sie im gleichen Menü auf die Registerkarte Geometrie und wählen Sie die Kreise aus, die Sie ausschneiden möchten. In diesem Beispiel werden alle Löcher des gestanzten Metallstücks ausgewählt, wie in der Abbildung unten zu sehen ist.
3.Klicken Sie auf OK.
Hinweis: Achten Sie darauf, dass der Schnitt auf der rechten Seite der Bahn erfolgt.
Sie können die Bahn in Fusion 360 simulieren, indem Sie mit der rechten Maustaste auf Ihre Bahn klicken und Simulieren wählen. Stellen Sie im Setup sicher, dass Sie denselben Ursprung wie das Modell verwenden. Auf diese Weise wird sie an der richtigen Position exportiert.
1.Klicken Sie mit der rechten Maustaste auf Setup1➔ Bearbeiten.
2.Stellen Sie sicher, dass im Feld Ursprung die Option Modellursprung ausgewählt ist.
3.Wählen Sie Ok.
Jetzt können Sie Ihre Skizze in RoboDK übertragen, indem Sie auf der Registerkarte Fusion 360 die Option Tools➔ CAM-Projekt in RoboDK laden wählen.
Sie sollten die importierte Skizze in RoboDK sehen. Stellen Sie sicher, dass Sie die vorherige Bahn löschen, in diesem Beispiel Path2. Doppelklicken Sie auf Laserschneidteil v2 Einstellungen, um das Roboterbearbeitungsprojekt zu öffnen. Sie sehen bereits die grüne Bahn oben auf dem Teil. Klicken Sie auf Aktualisieren➔ Simulieren, um diese Bahn zu überprüfen.
Hinweis: Sie können die Normalen ausblenden, um die Bahn besser zu sehen, indem Sie mit der rechten Maustaste auf Laserschneidteil v2 Einstellungen➔ Sichtbare Normalen klicken.
Das Einzige, was Sie verwalten müssen, sind die Programmereignisse:
1.Klicken Sie auf Programmereignisse.
2.Lassen Sie die ersten drei Textfelder frei, da Sie kein Bearbeitungsprojekt mit einer Spindel, mehreren Werkzeugen oder einer bestimmten zu erreichenden Drehzahl durchführen.
3.Markieren Sie das Feld Bahnstart und schreiben Sie LaserOn, um den Laser nur zu aktivieren, wenn die Bahn beginnt.
4.Aktivieren Sie das Kontrollkästchen Bahnende und schreiben Sie LaserOff, um den Laser zu deaktivieren, wenn die Bahn endet.
5.Klicken Sie auf Ok und Aktualisieren.
Um Ihr Roboterprogramm zu erstellen, klicken Sie mit der rechten Maustaste auf
Die .pg-Datei ist nun bereit, auf Ihre Robotersteuerung übertragen zu werden.


