RoboDK Station
Im nächsten Schritt überprüfen Sie, ob die Reihenfolge, in der die Bahnabschnitte ausgeführt werden, korrekt ist, indem Sie Polish Path 1 Settings➔ Update➔ Simulate wählen. (Also replace 'Pfad' with 'Bahn' in the other paragraphs.)
Hinweis: Bei komplexeren Projekten wie diesem sollten Sie die Option "Automatisch aktualisieren" deaktivieren, da dies den Einstellungsprozess verlangsamt, da die Bahn bei jeder einzelnen Änderung neu berechnet wird. Sie können sie manuell aktualisieren, indem Sie auf die Schaltfläche Aktualisieren klicken.
Sie können die kleinen weißen Linien sehen, die aus der Bahn auf dem Kanu kommen. Das sind die Normalen zur Oberfläche. In diesem Beispiel scheinen alle korrekt importiert worden zu sein.
Folgen Sie diesen Schritten, um die Richtung der Bahn festzulegen:
1.Wählen Sie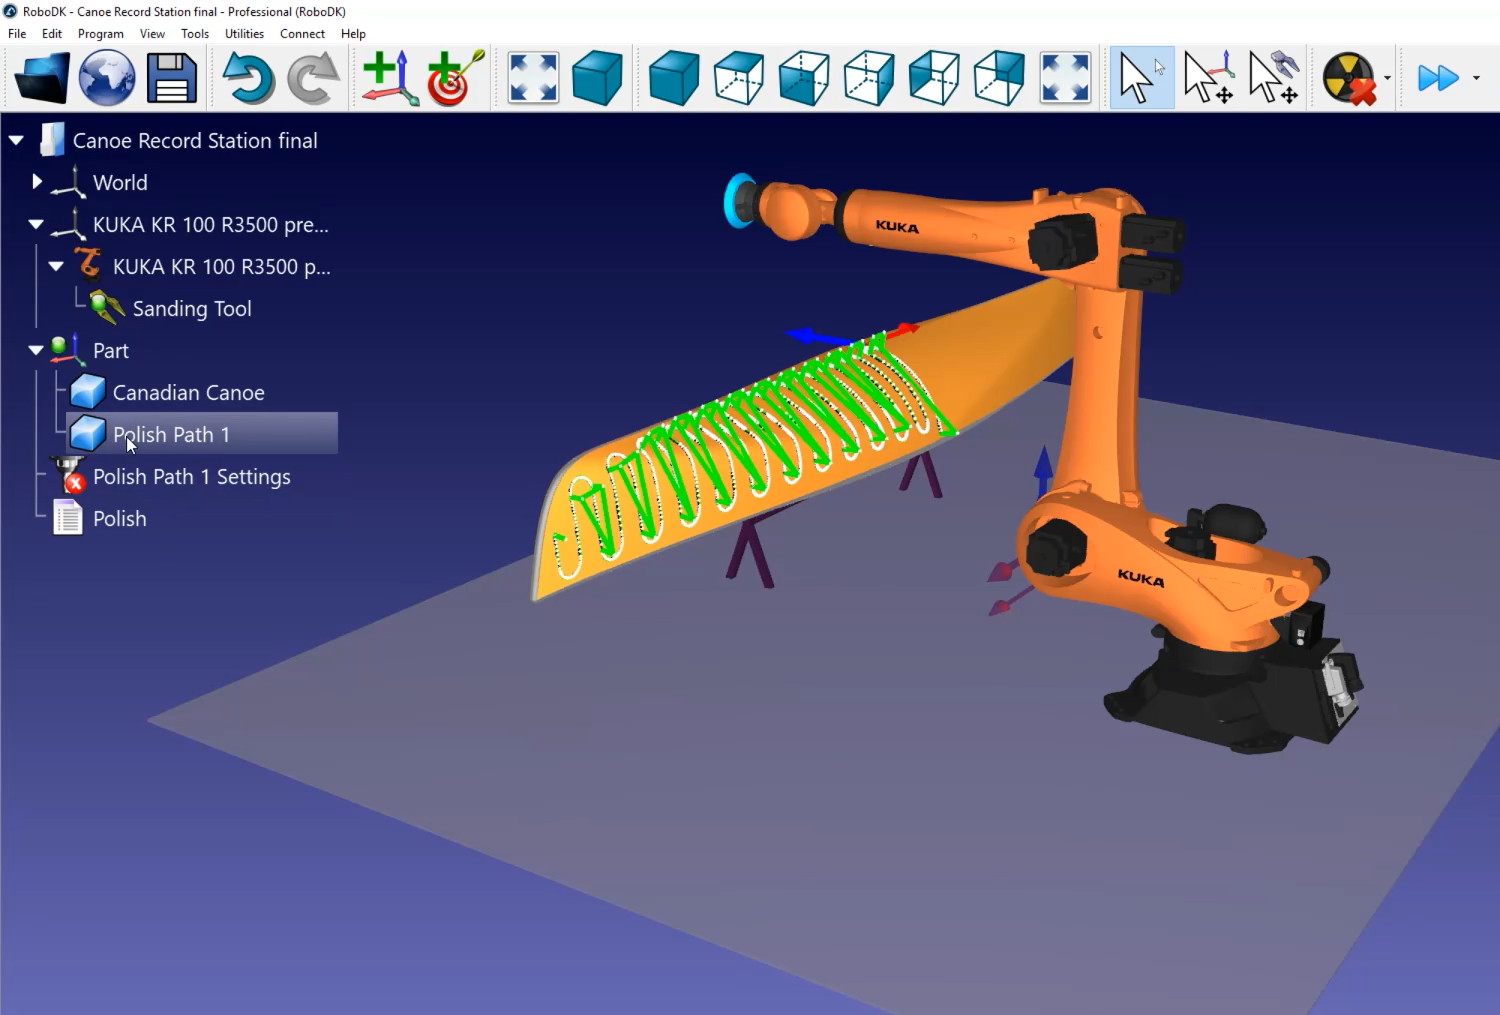
2.Klicken Sie auf Kurve auswählen.
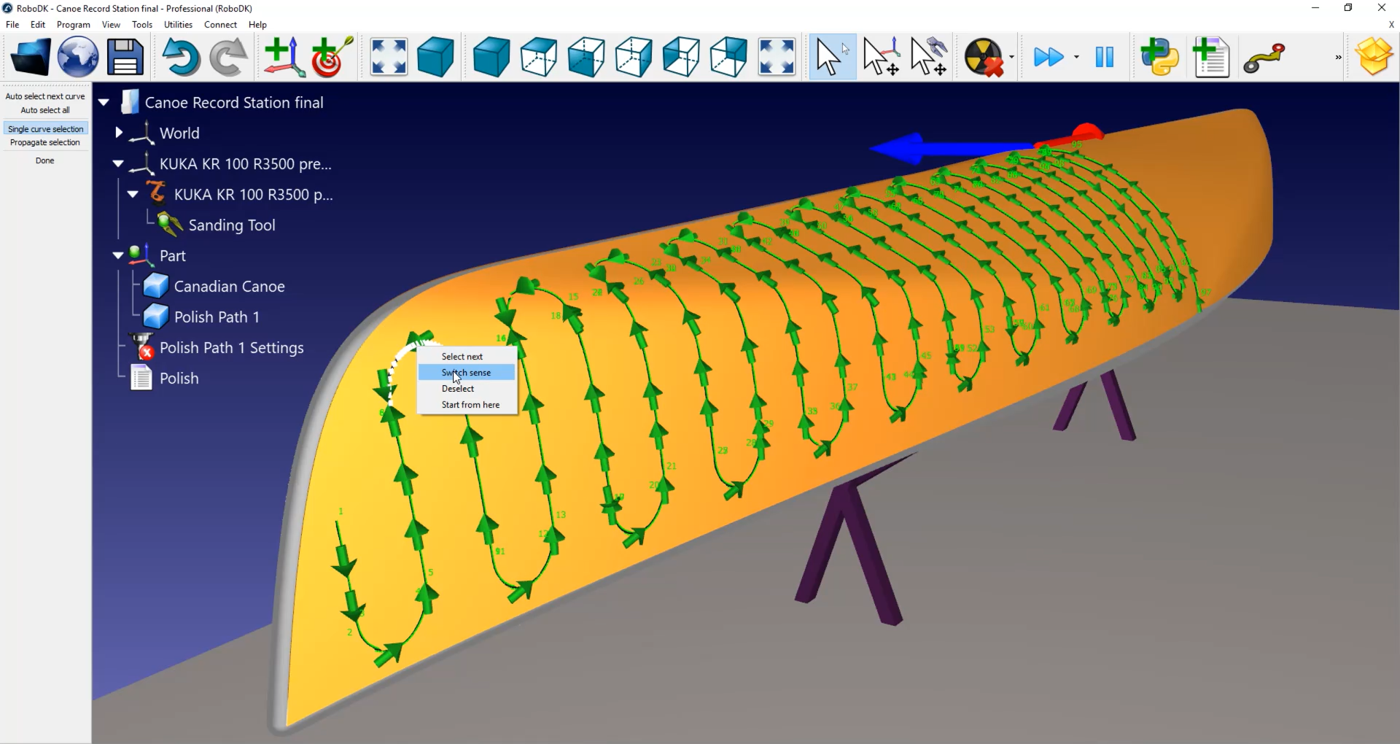
Jetzt können Sie die Reihenfolge und Richtung sehen, in der die Bahnsegmente ausgeführt werden. Wenn Sie die Richtung ändern möchten, klicken Sie mit der rechten Maustaste darauf und wählen Sie Richtung wechseln.
In diesem Fall muss die Bahn neu erstellt werden:
1.Klicken Sie mit der rechten Maustaste auf eine leere Stelle der Station (d.h. auf den blauen Hintergrund).
2.Wählen Sie Auswahl zurücksetzen.
3.Wählen Sie die Linie, mit der Sie beginnen möchten. Achten Sie darauf, dass sie in die richtige Richtung zeigt.
4.Wählen Sie das Werkzeug Alles automatisch auswählen in der oberen linken Ecke Ihres Bildschirms.
5.Wählen Sie Erledigt.
Sie können Ihre Station nun simulieren, indem Sie auf Polish Path 1 Settings➔ Update➔ Simulate doppelklicken.
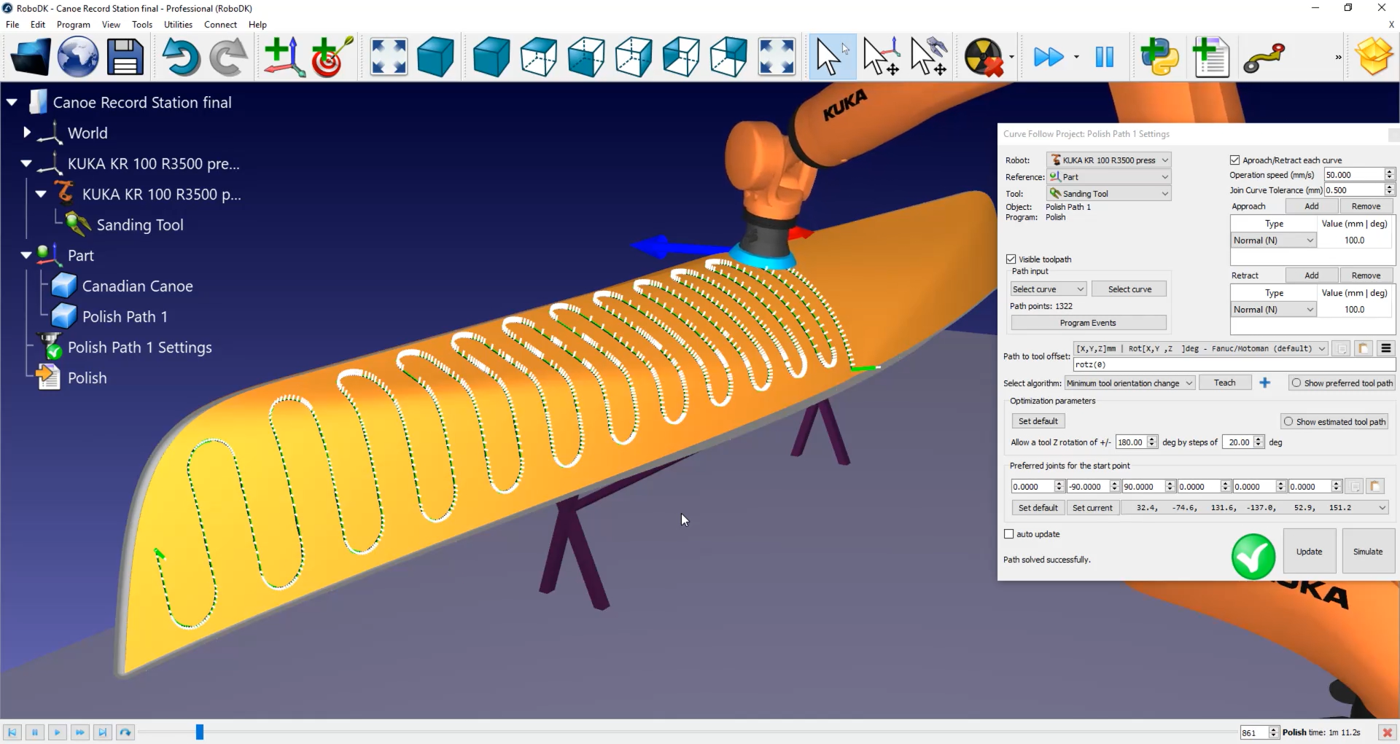
Hinweis: Standardmäßig haben Sie eine Annäherung und einen Rückzug von 100 Millimetern normal zur Bahn. Das bedeutet, dass der Roboter nach unten kommt und seine Bahn beginnt. Sie können aber auch einen "Bogen (normal)" von etwa 20 Grad mit einem Radius von 1 Meter verwenden, indem Sie auf Polish Path 1 Settings➔ Type doppelklicken. Auf diese Weise wird der Roboter dieser Kurve folgen, bevor er in die Bahn eintaucht. Dasselbe können Sie auch für die Rückzugsbewegung tun.
Sie können auch Bewegungen von 200 Millimetern entlang der Normalen hinzufügen, um eine Kollision zwischen dem Roboter und dem Kanu zu vermeiden. Doppelklicken Sie dazu auf Polish Path 1 Settings➔ Add.
Sie können die Annäherungs- und Rückzugsgeschwindigkeit ändern, indem Sie Polish Path 1 Settings➔ Program Events➔ Fast move speed (mm/s) wählen und 200 Millimeter eingeben.
In diesem Menü können Sie auch die Option Abrundung festlegen aktivieren. Standardmäßig ist jede weiße Linie entlang Ihrer Bahn ein Punkt, der an die Robotersteuerung als Punkt gesendet wird, an dem der Roboter anhalten muss. Bei einer Polier- oder Schmirgelanwendung ist dies nicht die beste Vorgehensweise.
Aktivieren Sie das Kontrollkästchen Abrundung festlegen, um die Option "Kontinuierliche Bewegung" in Ihrer Steuerung zu aktivieren. Je nach Robotermarke kann der Name dieser Option "Rundung", "konstante Bewegung" oder "Zonendaten" lauten. In diesem Beispiel wird der Wert 0,5mm sein.
Da wir in diesem Beispiel einen KUKA Roboter verwenden, erhalten Sie eine SRC-Datei, wenn Sie das Roboterprogramm erstellen. Diese Datei kann von einer KUKA KRC-Steuerung gelesen werden.
Folgen Sie diesen Schritten, um ein Roboterprogramm zu erstellen:
1.Klicken Sie mit der rechten Maustaste auf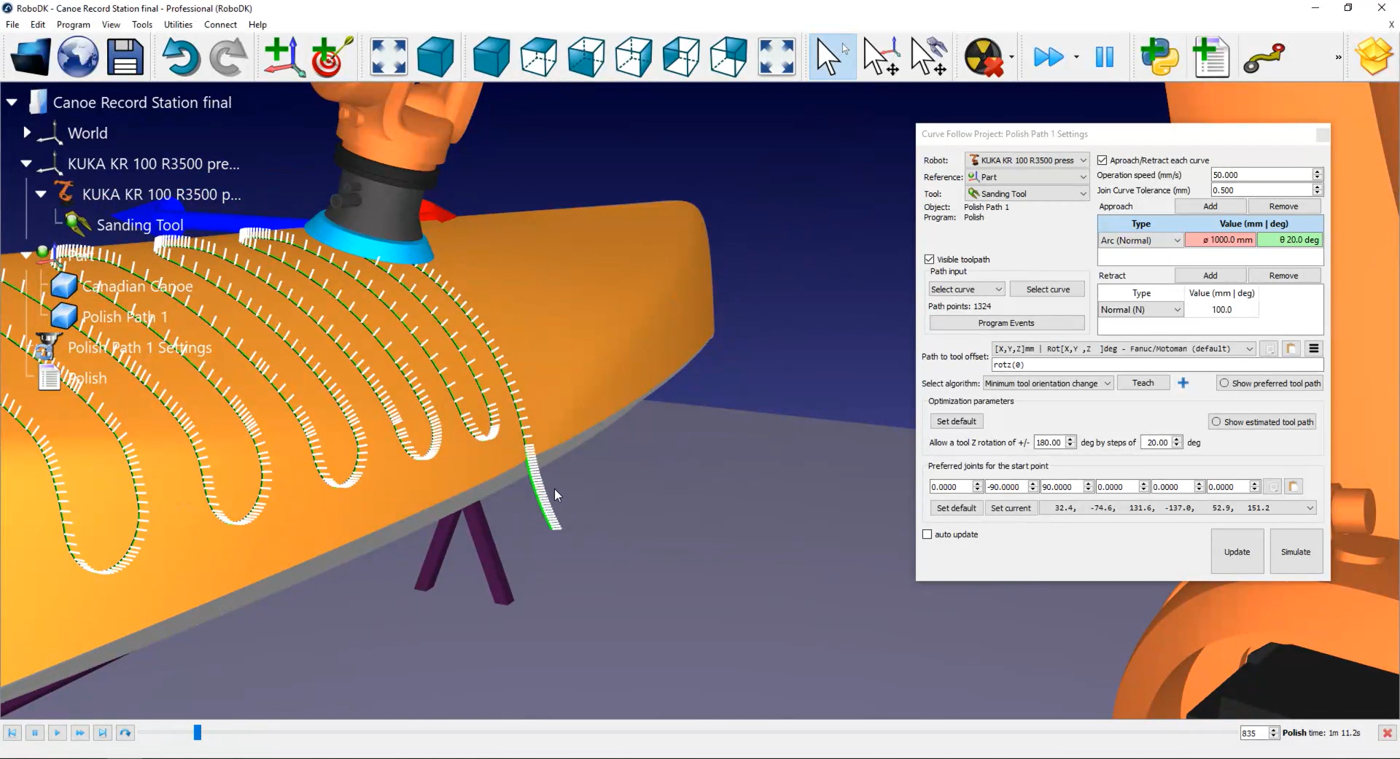
2.Wählen Sie OK.
3.Klicken Sie mit der rechten Maustaste auf


