Definieren eines Bezugssystems
Ein Bezugssystem definiert die Position eines Objekts in Bezug auf einen Roboter (Position und Orientierung). Es wird empfohlen, Ziele in Bezug auf ein Bezugssystem zu teachen, das Sie mit Ihrem Roboter definieren können. Ein Bezugssystem ermöglicht es Ihnen, Ihre Programme an andere Orte anzupassen oder zu verschieben, ohne alle Ziele neu teachen zu müssen. Weitere Informationen zu Bezugssystemen finden Sie im Abschnitt Einstieg. Das Definieren eines Bezugssystems erfordert das Antasten einiger Punkte mit einem Roboterwerkzeug (die Gelenkwerte müssen an bestimmten Positionen abgerufen werden).
Hinweis: Es ist auch möglich, ein externes Messsystem wie beispielsweise einen Lasertracker zu verwenden, um Bezugssysteme genau zu definieren.
Um ein Bezugssystem zu definieren, müssen einige Punkte mit einem Roboter-Werkzeug abgetastet werden (die Gelenkwerte müssen an bestimmten Stellen ermittelt werden).
Folgen Sie diesen Schritten um ein Bezugssystem in Relation zu einem Roboter zu erstellen:
1.Wählen Sie „Dienstprogramme“➔
2.Wählen Sie das Bezugssystem, welches Sie definieren/kalibrieren möchten.
Alternativ können Sie mit der rechten Maustaste auf ein Bezugssystem klicken und
3.Sie können zwischen einer der folgenden Methoden wählen:
a.3-Punkt Methode (der 3. Punkt liegt auf der Y+ Achse)
b.3-Punkt Methode (der 1. Punkt liegt im Ursprung des Bezugssystems)
c.6-Punkte
d.Die Option Drehtischkalibrierung ermöglicht es, das Bezugssystem auf einem Drehtisch zu positionieren, wobei die Drehtischachse richtig ausgerichtet wird
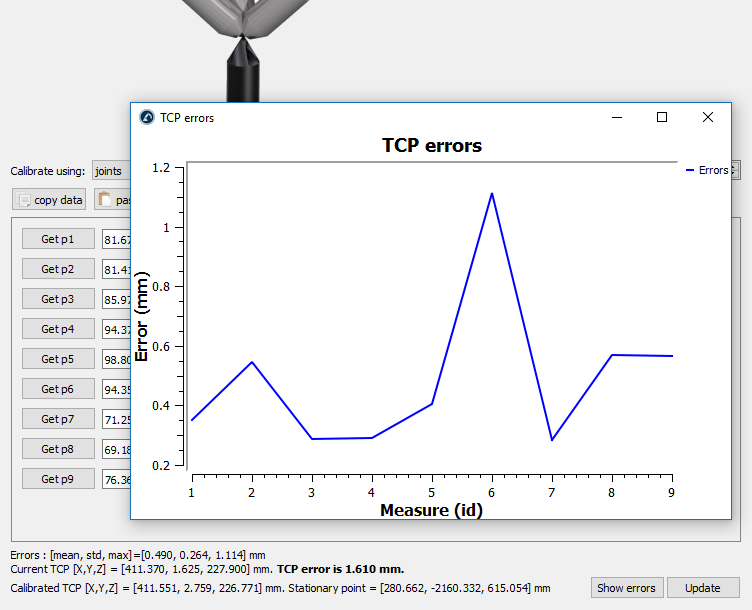
4.Gelenkwerte werden als Standardeinstellung verwendet. Ändern Sie dies auf Punkte, wenn Sie die XYZ-Position jedes Punkts in Bezug auf das Bezugssystem der Roboterbasis haben.
5.Wählen Sie den gewünschten Roboter, falls mehrere verfügbar sind.
6.Beginnen Sie damit die Tabelle mit den gemessenen Werten zu füllen (Gelenkwinkel oder Punkte)
7.Wählen Sie abschließend Aktualisieren, um die neue Position auf das in der RoboDK-Station ausgewählte Bezugssystem anzuwenden.
8.Anmerkung: RoboDK speichert eine Kopie der bereitgestellten Daten in der RDK-Station, sobald Sie Aktualisieren auswählen.
Objekt an Bezugssystem ausrichten
In diesem Abschnitt wird erläutert, wie das Bezugssystem (Koordinatensystem) eines Objekts in Bezug auf seine eigene Geometrie ausgerichtet werden kann. Dieser Abschnitt ermöglicht das Verschieben des Bezugssystems eines Objekts an eine Position, welche in einem realen Setup identifiziert werden kann.
Folgen Sie diesen Schritten, um das Bezugssystem eines Objekts an bestimmten Punkten der Geometrie eines Objekts virtuell auszurichten:
1.Laden Sie das Objekt
2.Wählen Sie die aktive 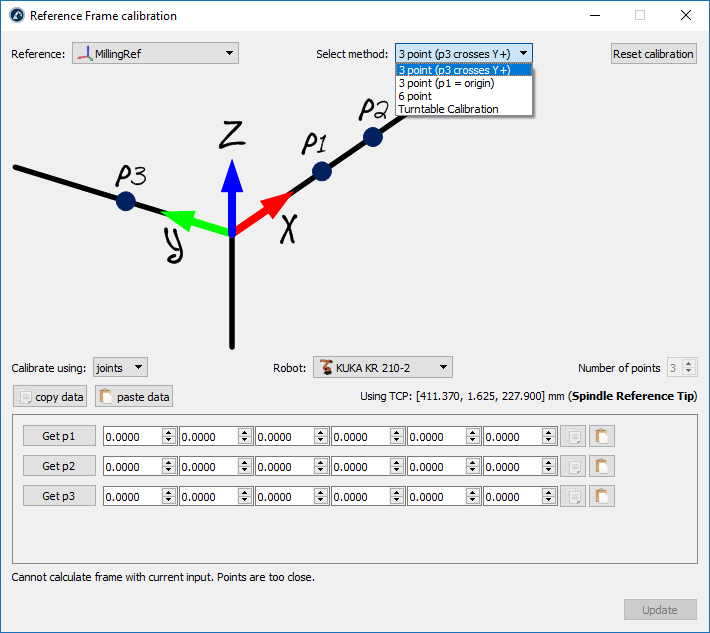
3.Klicken Sie mit der rechten Maustaste auf das Bezugssystem und wählen Sie „Bezugssystem definieren“.
Die Vorgehensweise ist der im vorherigen Abschnitt beschriebenen sehr ähnlich. Der wesentliche Unterschied besteht darin, dass wir die Punkte des virtuellen Objekts anstelle des realen Objekts auswählen müssen.
4.Wählen Sie Programm➔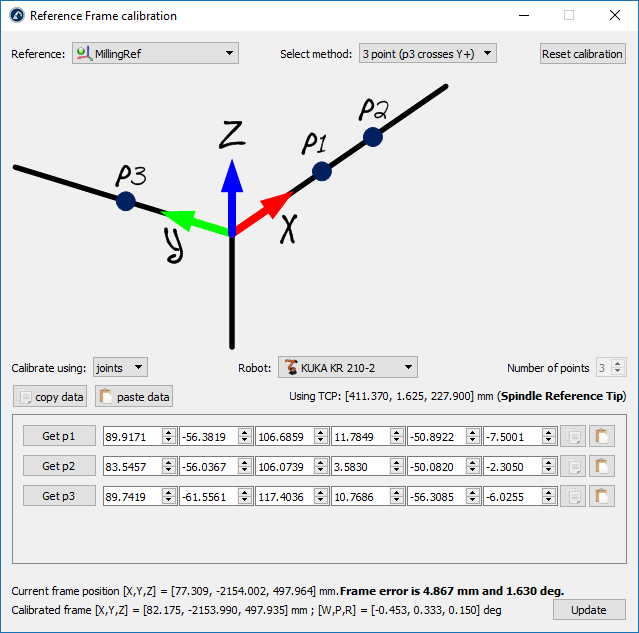
Stellen Sie hierbei sicher, dass das Bezugssystem direkt an den Ursprung der Station und nicht an andere Bezugssysteme angeheftet ist.
5.Wählen Sie die gewünschte Kalibrierungsmethode.
Zum Beispiel: Die 3-Punkte Methode bei welcher der 3. Punkt auf der Y+ Achse liegt.
6.Wählen Sie Kalibrierung mittels Punkte
7.Wählen Sie Extras➔Messen, um das Messwerkzeug zu öffnen.
8.Wählen Sie die Schaltfläche Absolut im Messwerkzeug, um die Punkte in Bezug zur Station (absolute Referenz) zu messen.
9.Wählen Sie drei Punkte auf dem virtuellen Objekt (einen nach dem anderen) und geben Sie diese in das Kalibrierungsfenster des Bezugssystems ein.
10.Wählen Sie Aktualisieren. Das Bezugssystem erscheint dadurch in der gewünschten Position.
11.Klicken Sie mit der rechten Maustaste auf das Objekt und wählen Sie Support ändern aus. Wählen Sie anschließend das neue Bezugssystem aus. Die absolute Position des Objekts ändert sich nicht. Die relative Position des Objekts bezüglich des neuen Bezugssystems wird jedoch korrekt definiert.
12.Das Objekt und das zugehörige Bezugssystem sind bereit zur Offline Programmierung. Mittels Drag And Drop können Sie das neue Bezugssystem in das Roboter Bezugssystem ziehen.
Ausrichten von Roboter Bezugssystemen
In diesem Abschnitt wird erläutert, wie zwei oder mehrere Roboter offline programmiert werden können, während ein gemeinsames Bezugssystem verwendet wird.
In der typischen Offline-Programmieranwendung wird die Position eines Objekts in Bezug auf den Roboter aktualisiert. Wenn jedoch zwei oder mehrere Roboter für dieselbe Anwendung verwendet werden, muss die Position jedes einzelnen Roboters in Bezug auf eine gemeinsame Referenz aktualisiert werden (ein Referenzobjekt oder ein gemeinsames Bezugssystem können hierzu verwendet werden)
Befolgen Sie diese Schritte, um die Position von zwei oder mehr Robotern in Relation zu einem Bezugssystem zu aktualisieren:
1.Stellen Sie sicher, dass die Roboter-Bezugssysteme und das Objekt-Bezugssystem nicht voneinander abhängen. Wenn es eine Abhängigkeit gibt, sollten die Bezugssysteme an das Stationsobjekt geknüpft werden.
2.Fügen Sie ein neues Bezugssystem zu jedem Roboterbasis Bezugssystem hinzu, als wollten Sie ein neues individuelles Bezugssystem für jeden Roboter erstellen. (Real Ref. A und Real Ref. B)
Dieses Bezugssystem stellt die reale Position des Teils bezogen auf jeden Roboter dar.
3.Kalibrieren Sie jedes dieser Bezugssysteme (Real Ref. A und Real Ref. B) für sich, indem Sie die Standardmethode der Bezugskalibrierung verwenden (beispielsweise die 3-Punkte-Methode).
Nun sollten Sie 3 Bezugssysteme sehen, die übereinstimmen sollten, dies aber nicht tun. Das Bezugssystem jedes Roboters muss aktualisiert werden, um dieses Problem zu beheben:
4.Doppelklicken Sie auf eines der Roboterbezugssysteme, z. B. Roboter A Basis, um das Bezugssystem-Dialogfenster zu öffnen.
5.Kopieren Sie die Position des Roboterbasis-Bezugssystems in Relation zum kalibrierten Bezugssystem dieses Roboters (Real Ref. A), indem Sie die Schaltfläche zum Kopieren auswählen.
6.Ändern Sie im selben Fenster die Referenzposition in Bezug auf (Dropdown) auf das Referenzobjekt.
7.Fügen Sie die kopierte Position ein. Der Roboter wird bewegt und die Real Ref. A wird mit dem Referenzobjekt Bezugssystem übereinstimmen.
8.Wiederholen Sie die Schritte 4-7 dieses Verfahrens für weitere Roboter, falls diese vorhanden sind.
Am Ende dieser Prozedur sollten sämtliche Bezugssysteme übereinstimmen und die Beziehung zwischen allen kalibrierten Bezugssystemen und dem Referenzobjekt sollte identisch sein.