Bewegen der Werkzeuggeometrie
Die Geometrie des Werkzeugs ist möglicherweise nicht richtig in Bezug auf den Roboterflansch (Adapter-Bezugssystem) ausgerichtet, wenn sie in RoboDK geladen wird.
Die folgenden Schritte gehen davon aus, dass ein Fehler gemacht wurde und das Werkzeug um 180 Grad um die Z-Achse verdreht montiert wurde. Daher sollte die folgende Korrektur angewendet werden:
1.Wählen Sie im Fenster der Werkzeugdetails die Option Weitere Optionen.
2.Geben Sie 180 im gelben Feld (Z-Rotation) der Lackierpistolen-Geometrie ein, wie im folgenden Bild gezeigt. Das Mausrad kann über jedem Feld verwendet werden, um die Position im Hauptfenster schnell zu aktualisieren.
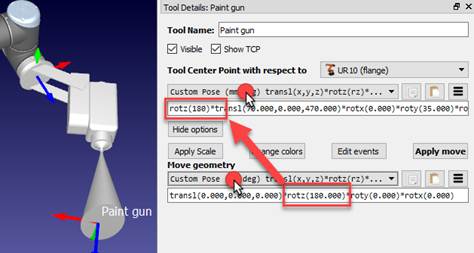
Tipp: Wenn der TCP vor dieser Operation definiert wurde, stimmt er nicht mehr mit der Geometrie überein. Um die Position des TCP an die richtige Stelle zu aktualisieren, können Sie den Schritten folgen, die zu Beginn dieses Kapitels beschrieben wurden (indem Sie die Alt-Taste gedrückt halten oder die Werte manuell eingeben). Alternativ können Sie den TCP um den Roboterflansch rotieren, indem Sie die Darstellungsmethode Skript (benutzerdefinierte Pose) auswählen (siehe nächstes Bild) und die Z-Rotation einfügen, die der TCP-Definition vorangestellt (vormultipliziert) wird (am Anfang der Zeile der TCP-Definition).
Anmerkung: Weiterführende Informationen zur Angabe von Transformationen und Posen finden Sie im Kapitel Bezugssysteme.


