Ein Annäherungsprogramm hinzufügen
Sie können ganz einfach ein neues Programm erstellen, das den Roboter sicher an das Teil annähert. Folgen Sie diesen Schritten, um ein Programm zu erstellen, das vom Ziel Ausgangsposition zum Ziel Annäherung fährt:
Befolgen Sie diese Schritte, um ein Programm zu erstellen, das vom Ziel Home zum Ziel Annäherung wechselt:
1.Wählen Sie Programm➔
2.Benennen Sie das Programm in AnfahrBewegung um
3.Wählen Sie das Ziel Ausgangsposition.
4.Wählen Sie Programm➔ Gelenkbewegungsanweisung (oder das zugehörige Icon der Symbolleiste). Zwei Anweisungen werden automatisch hinzugefügt, um dem Roboter mitzuteilen, welches Werkzeugsystem und welche Bezugssysteme wir verwenden.
5.Wählen Sie das Ziel Annäherung.
6.Wählen Sie erneut Programm➔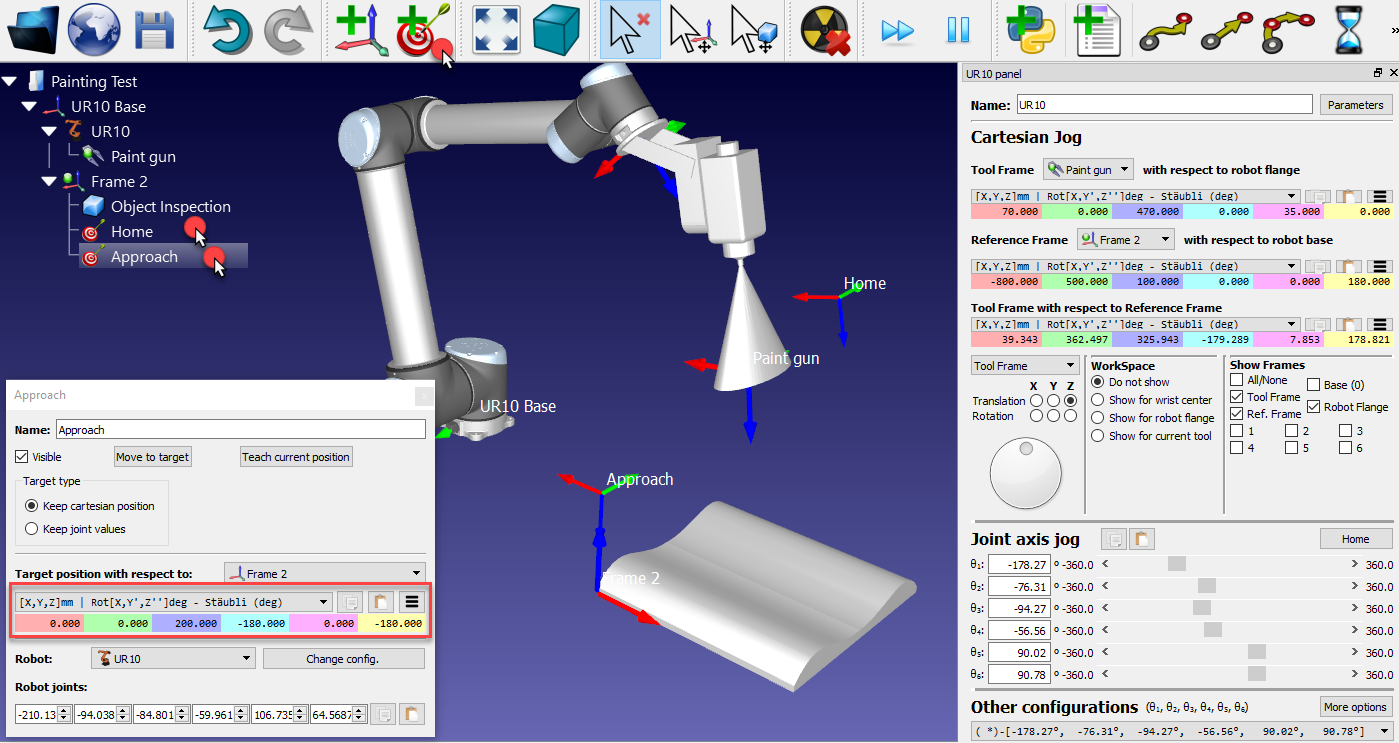
Doppelklicken Sie auf das Programm AnfahrBewegung, um die Programmsimulation auszuführen. Der Simulationsbalken und eine geschätzte Zykluszeit werden angezeigt