Ein Rückzugsprogramm erstellen
Sie können ganz einfach ein neues Programm erstellen, das den Roboter sicher vom Teil in eine sichere Position zurückzieht.
…in Bezug auf das Bezugssystem im Roboterbedienfeld erhöhen (markiertes Kästchen im nächsten Bild).
1.Wenn der Roboter am letzten Ziel angekommen ist, bewegen Sie den Roboter nach oben, indem Sie die Z-Koordinate des TCP in Bezug auf das Bezugssystem im Roboterbedienfeld erhöhen (markiertes Kästchen im nächsten Bild).
2.Wählen Sie „Programm“➔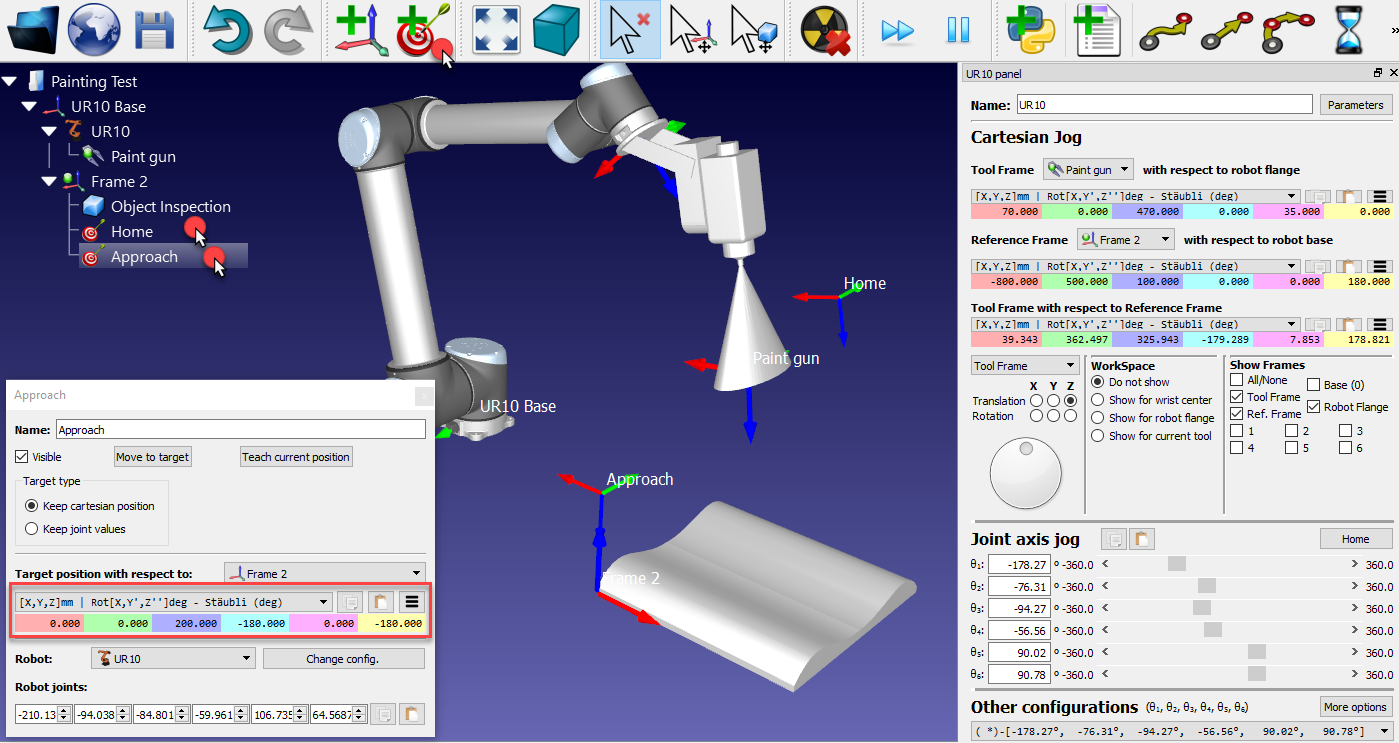
3.Wählen Sie „Programm“➔
4.Wählen Sie Programm➔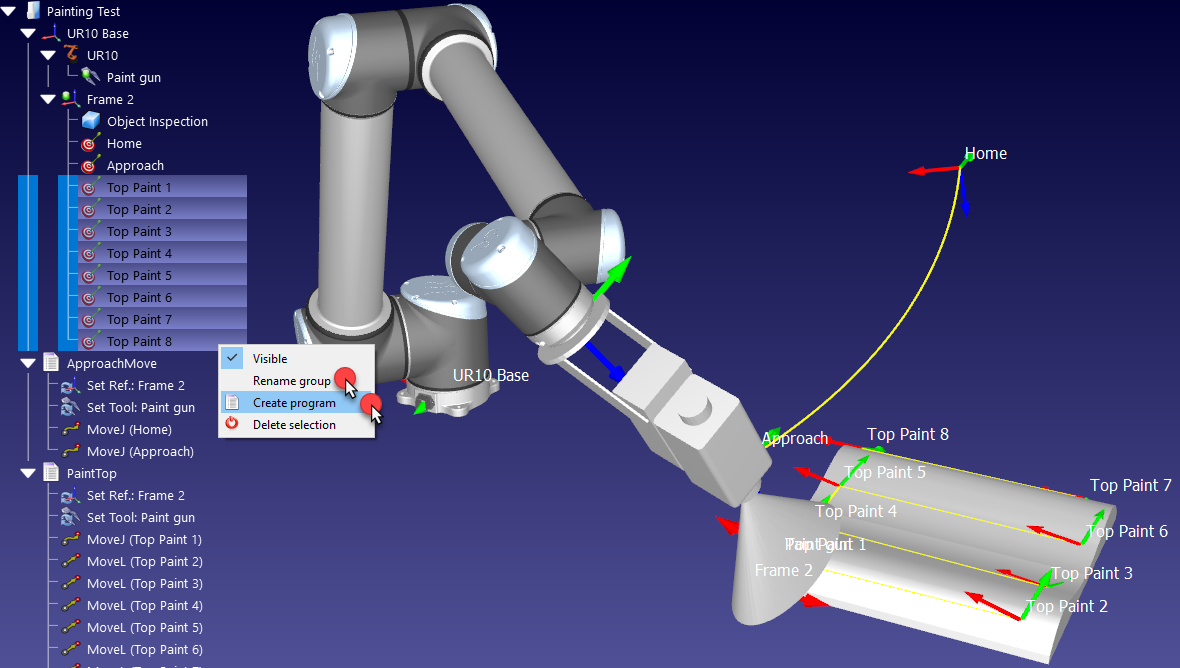
5.Wählen Sie Programm➔ Gelenkbewegung. Es wird eine neue Bewegungsanweisung hinzugefügt, die mit dem Home Ziel verknüpft ist.
Simulieren Sie jedes Programm einzeln, indem Sie darauf doppelklicken. Die Simulation kann beschleunigt werden, indem Sie die Leertaste gedrückt halten oder das Icon Schnelle Simulation auswählen