Einen relativen TCP erstellen
Es ist möglich, ein Werkzeug (TCP) in Bezug auf ein anderes zu referenzieren, beispielsweise um einen bestimmten Abstand zu definieren oder um einen Fräser in Bezug auf eine Referenz oder einen Werkzeughalter zu platzieren.
Die folgenden Schritte beschreiben den Vorgang, wie ein zweiter TCP in Bezug auf den ersten um 150 mm entlang der Z-Achse verschoben hinzugefügt wird:
1.Rechtsklicken Sie auf den Roboter
2.Wählen Sie 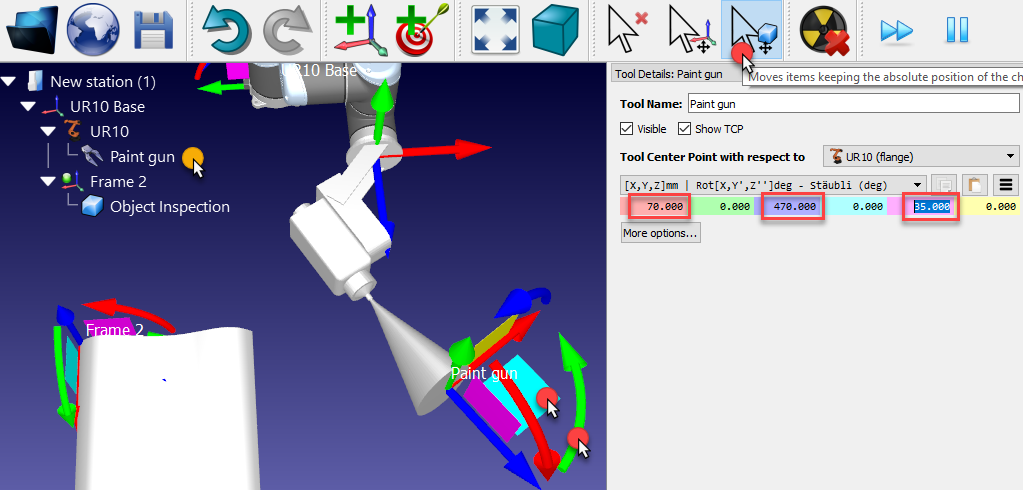
3.Doppelklicken Sie auf den neuen TCP
4.Wählen Sie Tool Center Point in Bezug auf ➔Lackierpistole
5.Geben Sie für die Z-Koordinate 150 mm ein und setzen Sie sämtliche anderen Translationen und Rotationen auf 0.

Dieser neue TCP, der relativ zum zuvor definierten TCP platziert wurde, wird in den nächsten Abschnitten dieser Demonstration entfernt.


