Hinzufügen eines Bezugssystems
Ein Bezugssystem (auch Koordinatensystem genannt) erlaubt es, Objekte in Bezug zu einem Roboter oder zu anderen Objekten im 3D-Raum zu platzieren (inklusive Position und Orientierung).
Um ein neues Bezugssystem einzufügen gehen Sie wie folgt vor:
2.Wählen Sie Programm➔
Alternativ können Sie das zugehörige Icon der Symbolleiste verwenden
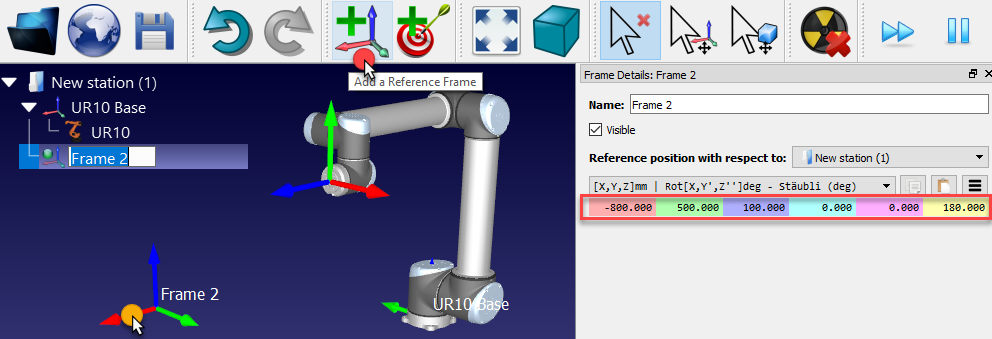
3.Doppelklicken Sie auf das Bezugssystem (im Strukturbaum oder in der 3D-Geometrie auf dem Hauptbildschirm), um die im Bild angezeigten Koordinaten einzugeben (X-, Y-, Z-Position und Euler-Winkel für die räumliche Orientierung). Mittels Mausrad kann die Position des Bezugssystems auf dem Hauptbildschirm schnell verändert werden. Hierzu muss der Mauszeiger über dem jeweiligen Wert sein.
Die folgenden Farben werden standardmäßig verwendet:
●X Koordinate ➔ Rot
●Y Koordinate ➔ Grün
●Z Koordinate ➔ Blau
●1. Euler-Rotation ➔ Zyan
●2. Euler-Rotation ➔ Magenta
●3. Euler-Rotation ➔ Gelb
4.Wählen Sie Ansicht➔Bezugssysteme vergrößern (+), um die Bezugssysteme zu vergrößern.
5.Wählen Sie Ansicht ➔Bezugssysteme verkleinern (-) um die Bezugssysteme zu verkleinern
6.Wählen Sie Ansicht ➔Anzeigen/verstecken von Text (/) um Text anzuzeigen / zu verstecken
7.Optional können Sie Bezugssysteme oder Objekte im Baum mittels F2 umbenennen. Video: Erstellen von Bezugssystemen https://www.youtube.com/watch?v=ilmJSD-a9bs&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=5.
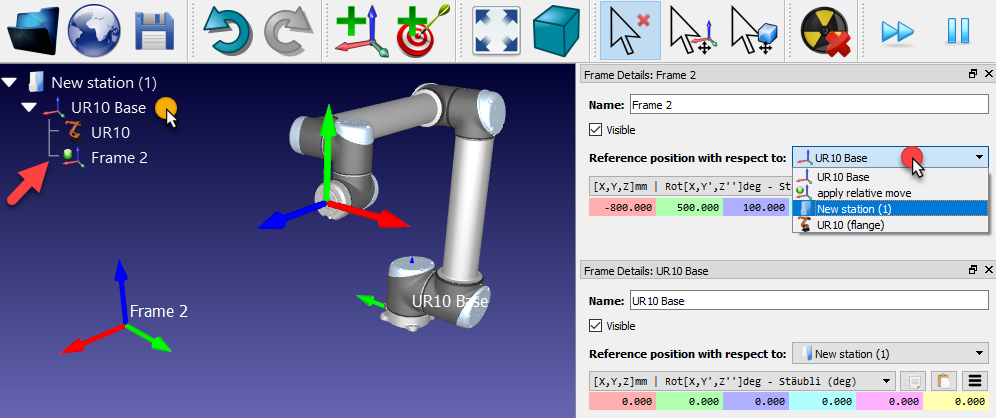
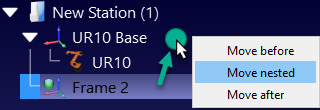
Wenn mehrere Bezugssysteme verwendet werden, ist es möglich, diese innerhalb der Stationsstruktur mittels drag and drop zu bewegen, um die realen Abhängigkeiten und Beziehungen herzustellen. Zum Beispiel kann das Bezugssystem 2 in Bezug auf die Roboterbasisreferenz platziert werden. In diesem Fall wird auch das Bezugssystem 2 mitbewegt, wenn die UR10-Basis verschoben wird. Es ist wichtig, dies zu berücksichtigen, wenn andere Roboter oder Bezugssysteme verwendet werden. Das nächste Bild zeigt diesen Unterschied bezüglich der Abhängigkeit von Objekten.
Selbst wenn die Abhängigkeit unterschiedlich ist, ist es immer noch möglich, die Koordinaten irgendeines Bezugssystems in Bezug auf irgendein anderes Bezugssystem einzugeben oder abzurufen. Dies wird im nächsten Bild gezeigt. Die meisten Robotersteuerungen benötigen die Koordinaten des Bezugssystems in Bezug auf das Bezugssystem der Roboterbasis.
Bezugssysteme können im Hauptbildschirm auch verschoben werden, indem man die Alt-Taste gedrückt hält oder die entsprechende Schaltfläche in der Symbolleiste auswählt. Ziehen Sie anschließend das Bezugssystem mit der Maus auf dem Bildschirm. Während das Bezugssystem verschoben wird, werden die entsprechenden Koordinatenwerte aktualisiert.