Roboterwerkzeug (TCP)
Doppelklicken Sie auf ein Roboterwerkzeug, um weitere Details zu diesem Werkzeug anzuzeigen und die Position des Werkzeugsystems relativ zum Roboterflansch, auch als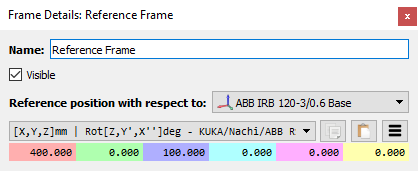
Anmerkung: Die TCP-Pose kann auch über das Roboter-Panel geändert werden.
Wählen Sie Weitere Optionen… um eine Skalierung der Geometrie des Werkzeugs vorzunehmen, oder die Geometrie in Bezug zum Roboterflansch zu bewegen. Ein Ändern dieser Werte hat keinen Einfluss auf das Roboterprogramm. Die Geometrie wird lediglich für die grafische Ausgabe, sowie die Kollisionserkennung genutzt (wobei der TCP unverändert bleibt).
Tipp: Es ist möglich, die Position des TCP in Bezug auf einen anderen TCP bereitzustellen, indem dieser Referenz-TCP anstelle des Roboterflansches ausgewählt wird. Zum Beispiel kann ein Fräswerkzeug (Fräser) in einem bestimmten Abstand entlang der Z-Achse in Bezug auf einen anderen TCP, welcher die Spindel darstellt, definiert werden. Dieses Beispiel enthält weitere Details.
Video: Das folgende Video bietet einen allgemeinen Überblick über Roboter-Werkzeuge (TCP): https://www.youtube.com/watch?v=FltOFBCzx-w&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=11


