Methoden
RoboDK OPC UA Server verfügt auch über einige Methoden, mit denen der Benutzer dynamisch auf die Daten der RoboDK Station zugreifen kann.
Klicken Sie einfach mit der rechten Maustaste auf die Methode und wählen Sie Call (Aufrufen), um die Methode auszuführen.
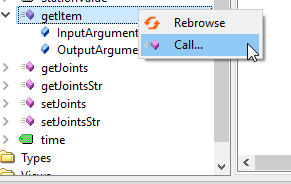
getItem
getItem ist eine Methode, die es dem Benutzer ermöglicht, den Zeiger Ihres Elements zu erhalten.
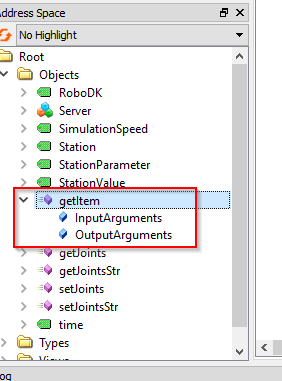
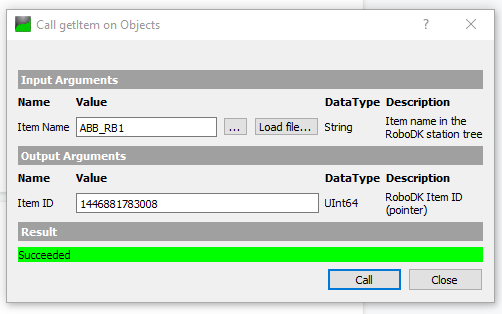
Für die InputArguments ist der Gerätename erforderlich. Sie können sich vorstellen, dass der Gerätename Ihr Stationsname, Robotername usw. ist. Die Element-ID ist das OutputArgument, das den Zeiger des Geräts zurückgibt.
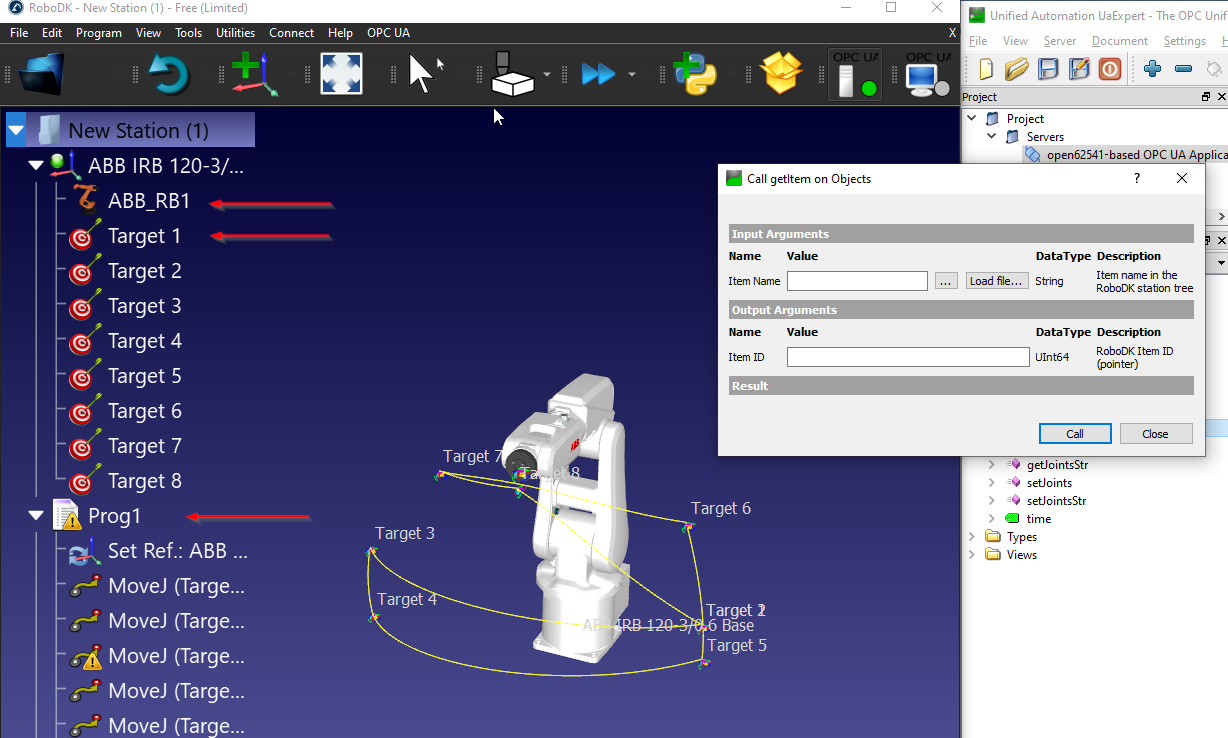
In diesem Beispiel habe ich die Element-ID (Zeiger) meines ABB-Roboters mit dem Namen "ABB_RB1" erhalten.
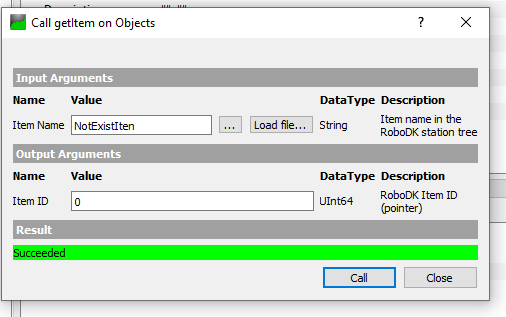
0 wird zurückgegeben, wenn der Elementname ungültig ist oder in Ihrer Station nicht existiert.
getJoints
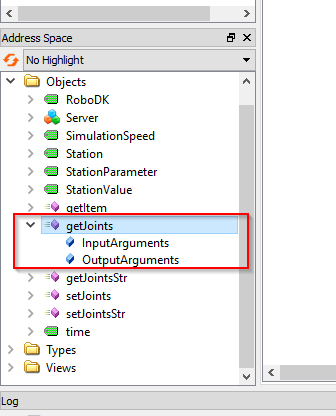
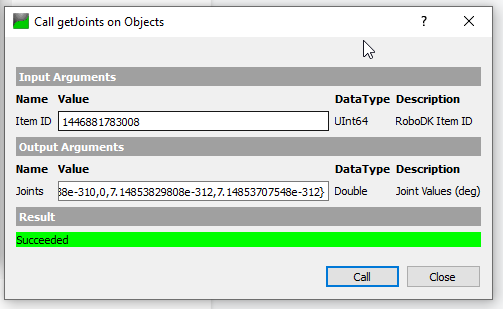
getJoints ist eine Methode, mit der der Benutzer den Gelenkwert des Roboters von der Station abrufen kann, basierend auf der Item ID.
Die Item ID ist der Zeigerwert Ihres Items, den Sie über die Methode getItem() abrufen können.
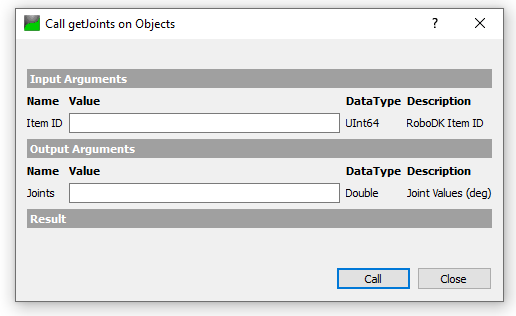
Wir erhalten die Item ID mit dem Item-Namen "ABB_RB1", und es wird ein UInt64-Wert zurückgegeben.
Die Gelenkwerte werden zurückgegeben, wenn Sie der Methode die Item ID übergeben, die wir im vorherigen Schritt erhalten haben.
getJointsStr
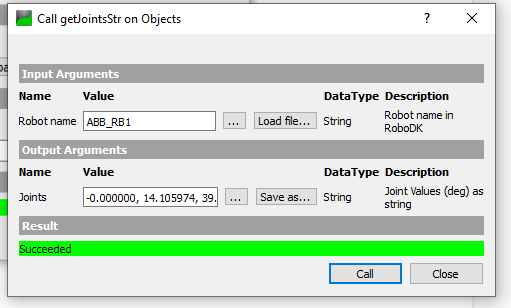
getJointsStr ist eine Methode, die es dem Benutzer ermöglicht, die Gelenkwerte (Joints) auf der Grundlage eines String-Wertes zu erhalten.
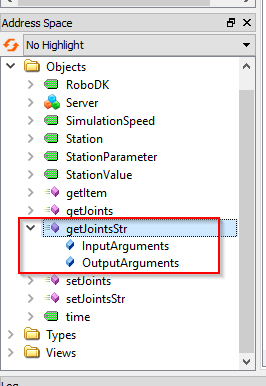
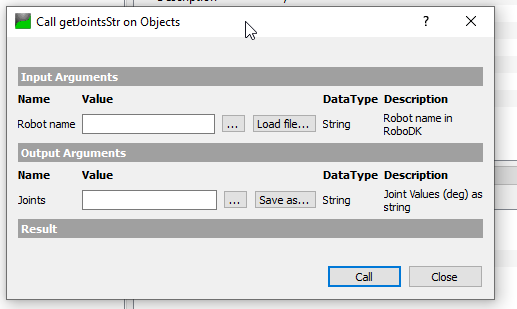
Wir können den Roboternamen (String) in dieser Methode übergeben.
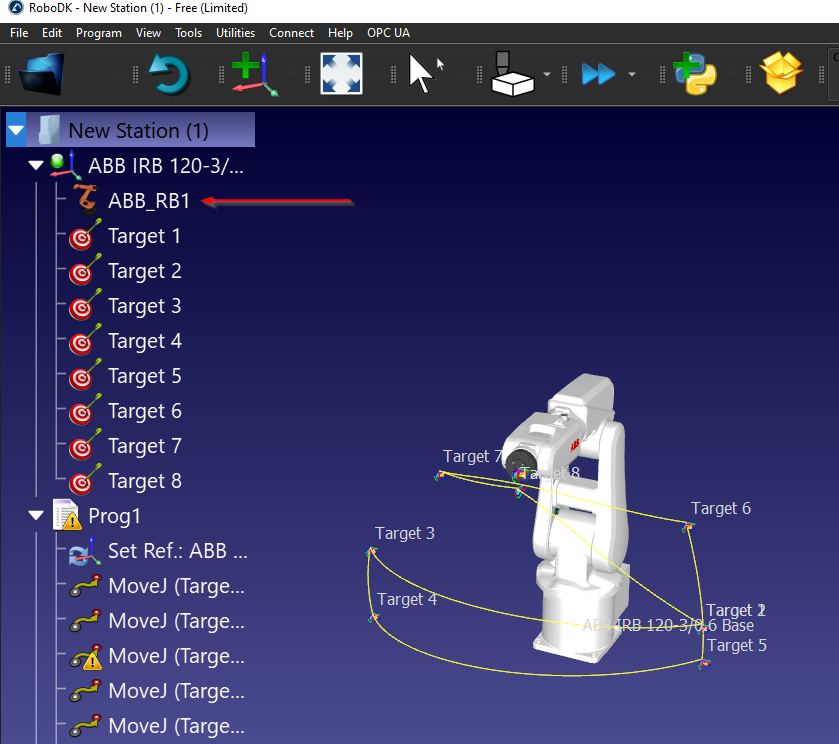
In meiner Station ist ABB_RB1 der Name meines Roboters.
Wir können einfach "ABB_RB1" im Parameter Robotername übergeben und die Methode aufrufen – der Gelenkwert wird im String-Format zurückgegeben.
setJointsStr
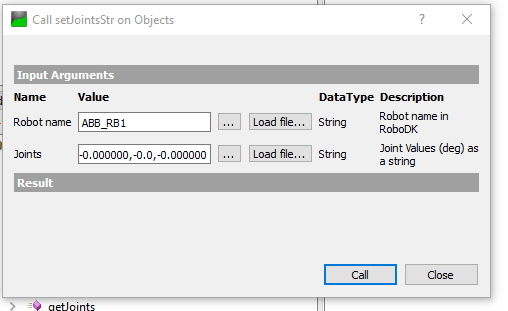
setJointsStr ist eine Methode, mit der der Benutzer den Joints-Wert des Roboters auf der Grundlage eines String-Wertes festlegen kann.
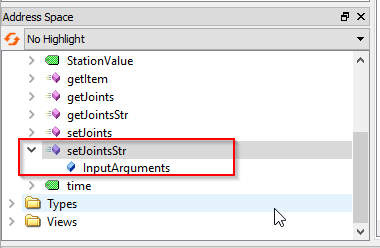
Im Roboternamen wird ABB_RB1 übergeben, und im Parameter Joints können wir einfach einen String mit dem Gelenkwert übergeben.
Zum Beispiel: -0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000