RoboDK-Add-In für Fusion 360
Das RoboDK-Add-In für Autodesk Fusion 360 ermöglicht Ihnen, die 3D-CAD/CAM-Modellierungsfunktionen von Autodesk Fusion 360 mit RoboDK für die Robotersimulation, die Roboterbearbeitung und die Offline-Programmierung zu kombinieren.
Mit dem RoboDK-Plug-in für Fusion 360 können Sie 3D-Modelle, die in Fusion 360 erstellt wurden, einfach in RoboDK laden. Mit diesem Plug-in können Sie jeden von RoboDK unterstützten Roboter mit Autodesk Fusion 360 simulieren und programmieren. Finden Sie Ihren Roboter in der Roboterbibliothek.
Roboter lassen sich leicht als 5-Achsen-Maschinen für Fertigungsanwendungen wie Bohren, Schweißen, Besäumen, 3D-Drucken oder Roboterbearbeitung programmieren. Weitere Informationen finden Sie im Abschnitt Roboterbearbeitung.
Der Abschnitt Roboter-Postprozessoren zeigt eine Liste der in RoboDK unterstützten Robotermarken und Robotersteuerungen. Es ist auch möglich, Postprozessoren zu ändern oder neue Postprozessoren zu erstellen, um die Programmerstellung anzupassen.
Hinweis: Lesen Sie erst den Abschnitt Erste Schritte, wenn Sie zum ersten Mal einen Industrieroboter einsetzen.
Das RoboDK-Add-In für Fusion ist kostenlos, wenn Sie eine RoboDK-Lizenz besitzen.
Installation
Wenn Sie Autodesk Fusion 360 und RoboDK bereits installiert haben, ist das RoboDK-Add-In für Fusion möglicherweise bereits installiert und einsatzbereit. Das RoboDK-Add-In für Fusion 360 sollte in der Symbolleiste sichtbar sein.
Hinweis: Das RoboDK-Add-In für Fusion sollte unter C:/RoboDK/Other/Plugin-Fusion360/ verfügbar sein. Möglicherweise müssen Sie den Inhalt dieses Add-ins in Ihren Fusion-Add-ins-Pfad kopieren (Beispiel: C:\Users\Username\AppData\Roaming\Autodesk\Autodesk Fusion 360\API\AddIns\Robodk). Wenn die RoboDK-Symbolleiste in Fusion 360 nicht angezeigt wird, sollten Sie den Anweisungen zur manuellen Installation des Plug-ins folgen.
Hinweis: Das Fusion 360-Add-In kann die Standardeinstellungen von RoboDK so ändern, dass sie der 3D-Mausnavigation und dem Fensterstil von Fusion entsprechen. Dieses Verhalten kann im Fenster der Plug-in-Einstellungen geändert werden oder durch Festlegen der Standardeinstellungen von RoboDK.
Fusion 360-Symbolleiste
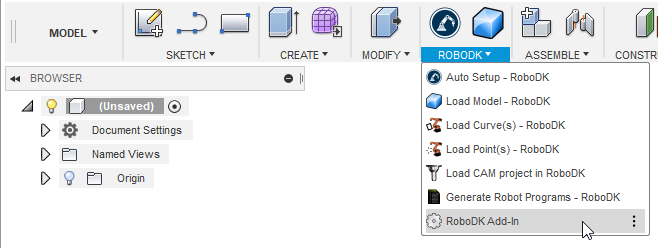
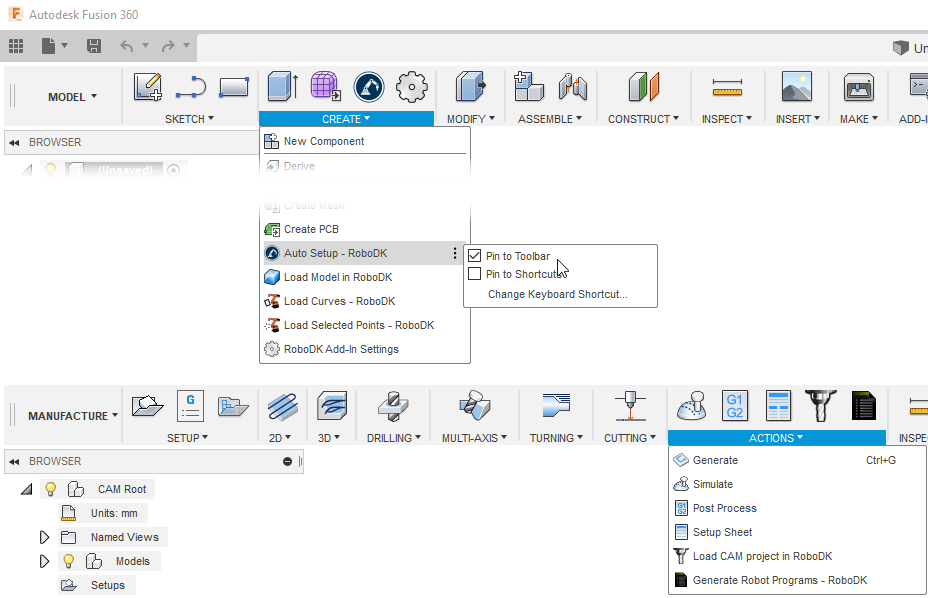
Die standardmäßige RoboDK-Symbolleiste für Autodesk Fusion 360 enthält eine spezielle Symbolleiste für RoboDK mit 7 Befehlen für CAD- und CAM-Zwecke.
●
●
●
●
●
●
●
Der Hauptunterschied zwischen Auto Setup und Load Curve(s) oder Load Point(s) besteht darin, dass Auto Setup das Teil lädt und ein neues Kurven-/Punktfolgeprojekt erstellt. Die Verwendung von Load Curve(s) oder Load Point(s) ist schneller und aktualisiert lediglich die vorhandenen Geometrie-Features in RoboDK und behält die zuvor definierten Einstellungen.
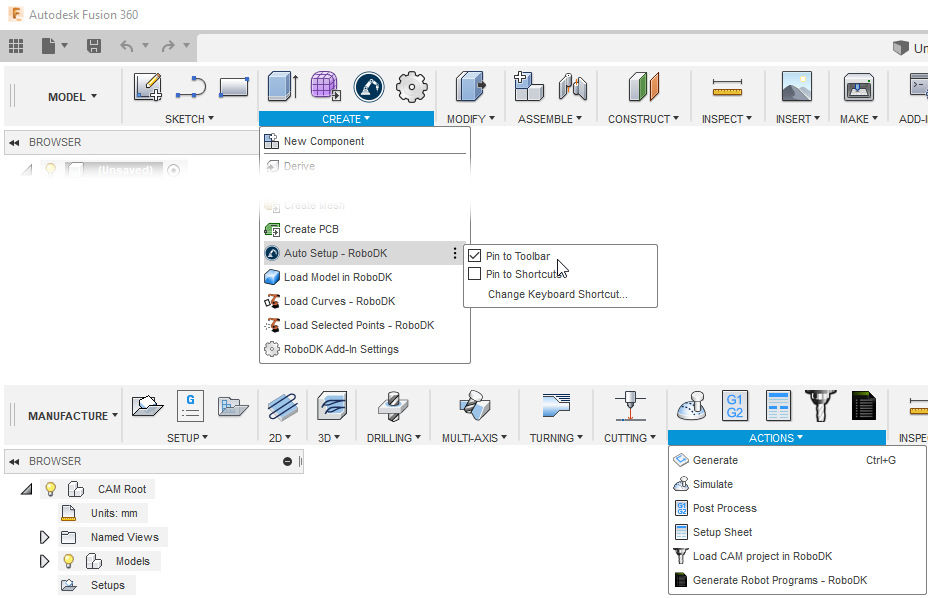
Sie finden auch 5 Befehle unter der Registerkarte CREATE aus dem MODEL-Arbeitsbereich (CAD-Features) und 2 Befehle unter der Registerkarte ACTIONS aus dem MANUFACTURE-Arbeitsbereich (CAM-Features).
Einstellungen
Sie können die Standardeinstellungen des RoboDK-Plug-ins ändern, indem Sie die Schaltfläche Einstellungen wählen.
Hinweis: Diese RoboDK-Einstellungen werden mit der Datei gespeichert.
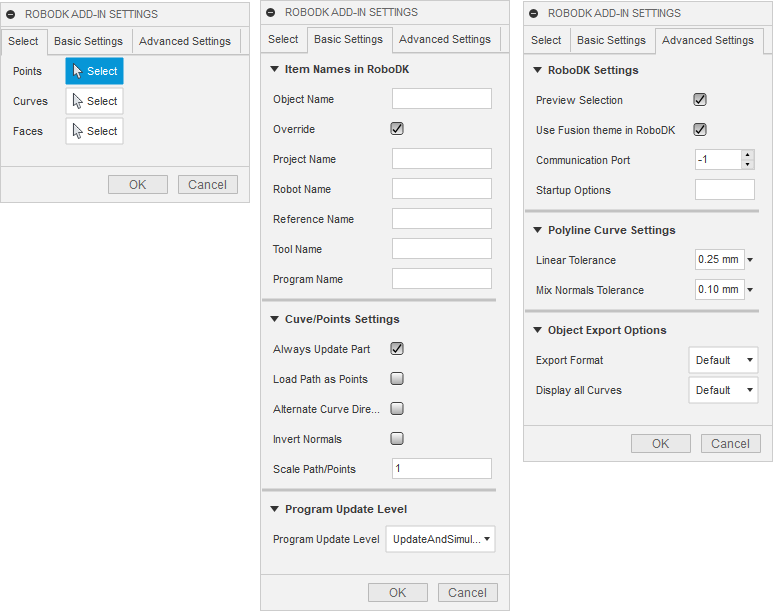
Grundeinstellungen:
●Object Name - Legen Sie den Namen des Kurven-/Punktobjekts fest, das in RoboDK geladen werden soll. Wenn dieses Feld leer gelassen wird, wird der Name des Teils oder der Baugruppendatei verwendet.
●Override - Überschreiben Sie das zuvor in RoboDK geladene Objekt, wenn es eine Namensübereinstimmung gibt.
●Project Name - Legen Sie den Namen/Pfad des RoboDK-Projekts/der RoboDK-Station (.RDK-Datei) fest, das/die verwendet werden soll. Wenn die Datei bereits geladen ist, wird das vorhandene Projekt verwendet. Wenn das in RoboDK geöffnete Projekt nicht mit dem Dateinamen übereinstimmt, wird das Projekt geöffnet, wenn der vollständige Pfad angegeben wird.
●Robot Name - Legen Sie den Namen des Roboters fest, der in RoboDK verwendet werden soll (wenn Sie mehr als 1 Roboter in Ihrem Projekt haben). Der Robotername muss mit dem im RoboDK-Stationsbaum sichtbaren Namen übereinstimmen. Lassen Sie dieses Feld leer (Standardeinstellung), um den ersten oder einzigen verfügbaren Roboter zu verwenden.
●Referenzname – Legen Sie den Namen des Bezugssystems fest, in Bezug auf den die Bahn relativ zum Roboter platziert werden soll. Der Name sollte mit dem im RoboDK-Stationsbaum angezeigten Namen übereinstimmen. Wird kein Name angegeben, wird das aktive Bezugssystem verwendet. 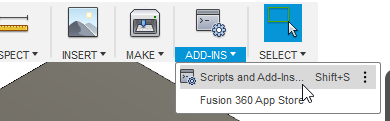
●Werkzeugname – Legen Sie den Namen des Werkzeugs (TCP) fest, das der Roboter zum Abfahren der Bahn verwenden soll. Der Name sollte mit dem im RoboDK-Stationsbaum angezeigten Namen übereinstimmen. Wird kein Name angegeben, wird das aktive Werkzeugsystem verwendet. 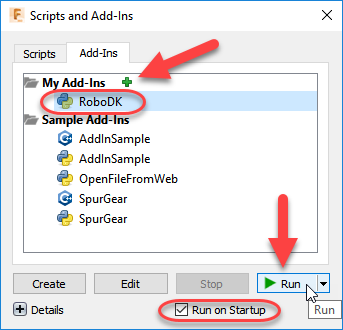
●Program Name - Legen Sie den Namen der erzeugten Programmdatei fest.
Hinweis: Stellen Sie sicher, dass Sie die Option zum Generieren des Programms und des Codes wählen, um das Programm zu sehen.
●Always Update Part - Aktivieren Sie diese Option, um das 3D-Modell immer von Fusion auf RoboDK zu aktualisieren. Dadurch wird das Teil aktualisiert, wenn Sie Kurven oder Punkte auswählen.
●Load Path as Points - Aktivieren Sie diese Option, um eine Kurve in Punkte zu konvertieren, sodass ein Punktfolgeprojekt in RoboDK erstellt wird. Dies ist für Fertigungsoperationen wie z. B. Bohren nützlich. Deaktivieren Sie diese Option, um die Bahn als Kurvenfolgeprojekt zu laden.
●Alternate Curve Directions - Aktivieren Sie diese Option, um die Bewegungsrichtung bei jedem Durchgang zu wechseln (Zick-Zack-Muster).
●Invert Normals - Aktivieren Sie diese Option, um die berechneten Oberflächennormalen umzukehren. Dadurch wird die Werkzeugorientierung des Roboters umgedreht.
Erweiterte Einstellungen:
●Use Fusion 360 Theme in RoboDK - Starten Sie RoboDK mit dem Autodesk Fusion 360-Thema. Dazu gehört die Änderung des Verhaltens der Maus für die 3D-Navigation und die Hintergrundfarbe. Diese Einstellungen können im RoboDK-Menü geändert werden: Werkzeuge-Optionen.
●Communication Port - Stellen Sie den Kommunikationsport für die Kommunikation mit RoboDK ein. Mehrere Instanzen von RoboDK können gleichzeitig ausgeführt werden und unterschiedliche Konfigurationen verwenden, wenn ein anderer Port verwendet wird. Wenn dieser Wert auf -1 (Standard) eingestellt ist, wird der Standard-Port verwendet (20500).
●Startup Options - Legen Sie die Argumente fest, die beim ersten Start an RoboDK übergeben werden sollen. Um RoboDK beispielsweise leise zu starten, können Sie '/NOSPLASH /NOSHOW /HIDDEN' einstellen. Programme können auch dann noch generiert werden, wenn RoboDK nicht angezeigt wird. Weitere Informationen finden Sie im Abschnitt Kommandozeilen Optionen der RoboDK-API.
●Linear Tolerance (mm) - Legen Sie die lineare Genauigkeit fest, mit der Kurven in eine Menge von Punkten aufgeteilt werden.
●Mix Normals Tolerance (mm) - Legen Sie die Abstandstoleranz fest, die verwendet wird, um Normalenberechnungen mehrerer Oberflächen zu mischen.
●Export Format - Wählen Sie das Exportformat, um das Teil in RoboDK zu laden.
●Display all object curves - Zeigen Sie die in RoboDK geladenen Kurven an, auch wenn sie nicht ausgewählt sind. Sie können diese Einstellung in RoboDK ändern (Werkzeuge-Optionen-Anzeigen-Kurven anzeigen).
Beispiele
Dieser Abschnitt zeigt grundlegende Beispiele für die Kombination von Autodesk Fusion 360-Projekten mit RoboDK für die Robotersimulation und Offline-Programmierung.
Laserschneiden
Das folgende Beispiel zeigt, wie Sie einen Industrieroboter für eine Laserschneidanwendung programmieren können.
Klebstoffdosierung
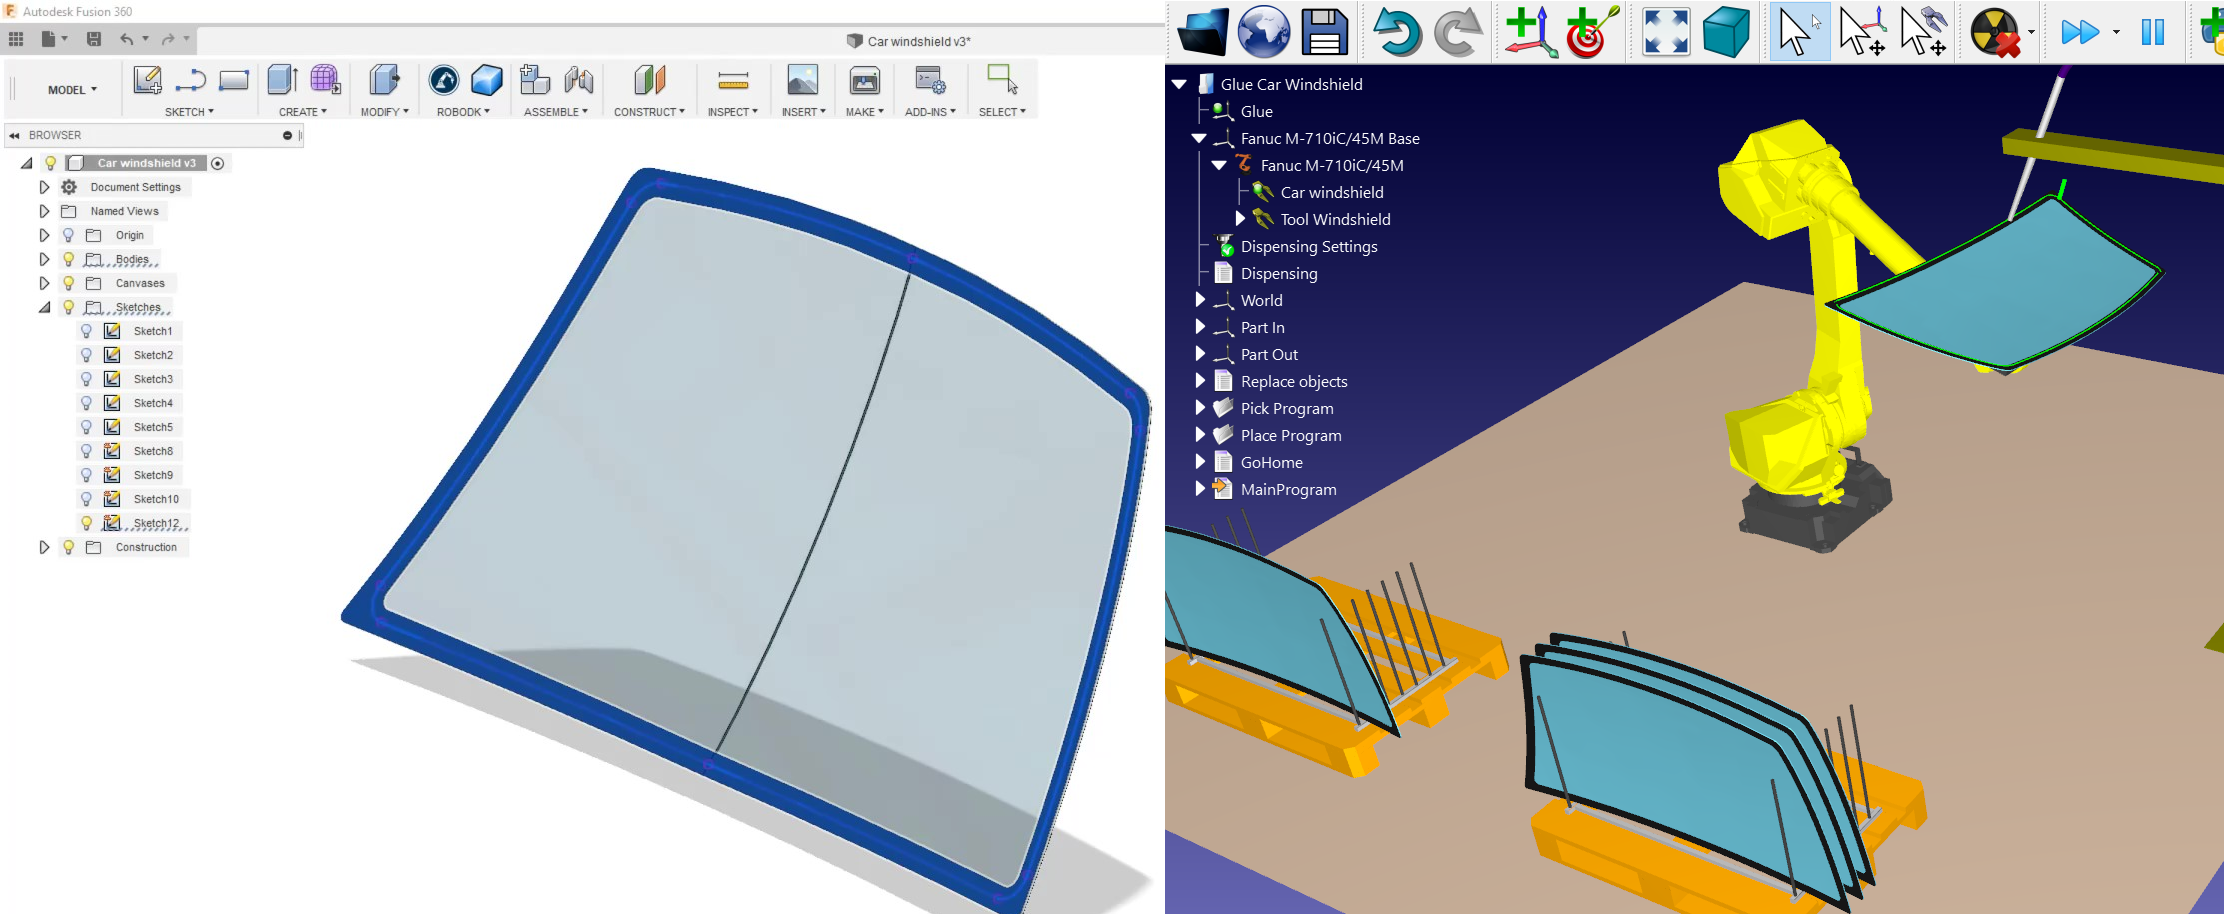
Das folgende Beispiel zeigt, wie Sie eine Robotersimulation und ein Programm für eine Anwendung zur Klebstoffdosierung erstellen können. In diesem Beispiel hält der Roboter das Teil und das Werkzeug ist statisch. Diese Art der Einrichtung wird auch als Remote TCP bezeichnet.
Robotisches Entgraten
Das folgende Beispiel zeigt, wie Sie einen Roboter für eine Entgratanwendung programmieren können. Dieses Beispiel erfordert die Verwendung der Fertigungs-Workbench von Fusion (CAM/Zerspanungswerkzeuge) und wird Ihnen helfen, Fusion und RoboDK für Roboterbearbeitungsanwendungen zu verwenden.
Manuelle Installation
Dies sind manuelle Schritte zur Einrichtung des RoboDK-Plug-ins für Autodesk Fusion 360. Sie sollten diese Schritte ausführen, wenn das RoboDK-Plug-in für Fusion nicht standardmäßig mit dem RoboDK-Installationsprogramm automatisch installiert wurde:
1.Installieren Sie Autodesk Fusion (falls Sie es noch nicht getan haben).
2.Laden Sie RoboDK herunter und installieren Sie es.
3.Laden Sie das RoboDK-Plug-in für Autodesk Fusion 360 herunter.
4.Klicken Sie mit der rechten Maustaste auf die ZIP-Datei und wählen Sie Eigenschaften. Aktivieren Sie dann die Option „Zulassen“ (Unblock), falls sie sichtbar ist, und wählen Sie Übernehmen und anschließend OK.
5.Entpacken Sie den Inhalt auf Ihrem Computer (Sie können ihn in Ihrem Ordner „Dokumente“, auf Ihrem Desktop oder im Fusion-Add-Ins-Ordner ablegen: C:\Users\Username\AppData\Roaming\Autodesk\Autodesk Fusion 360\API\AddIns\Robodk).
Installieren Sie das RoboDK-Plug-in in Fusion 360:
6.Öffnen Sie Autodesk Fusion 360.
7.Wählen Sie ADD-INS-Scripts and Add-Ins (Shift+S) aus dem MODEL-Arbeitsbereich.
8.Wählen Sie die Registerkarte Add-Ins
9.Wählen Sie die grüne +-Schaltfläche
10.Geben Sie den folgenden Pfad ein:
C:\RoboDK\Other\Plugin-Fusion360\RoboDK\
11.Aktivieren Sie die Option Run on Startup, um Fusion 360 mit dem RoboDK-Add-In zu starten.
12.Wählen Sie Run aus.
Sie sollten dann eine Symbolleiste namens RoboDK im MODEL-Arbeitsbereich sehen.
Darüber hinaus sind auch alle CAD-bezogenen Befehle unter der CREATE-Symbolleiste (aus dem MODEL-Arbeitsbereich) und alle CAM-bezogenen Befehle unter der ACTIONS-Symbolleiste (aus dem MANUFACTURE-Arbeitsbereich) verfügbar.


