Python Simulation
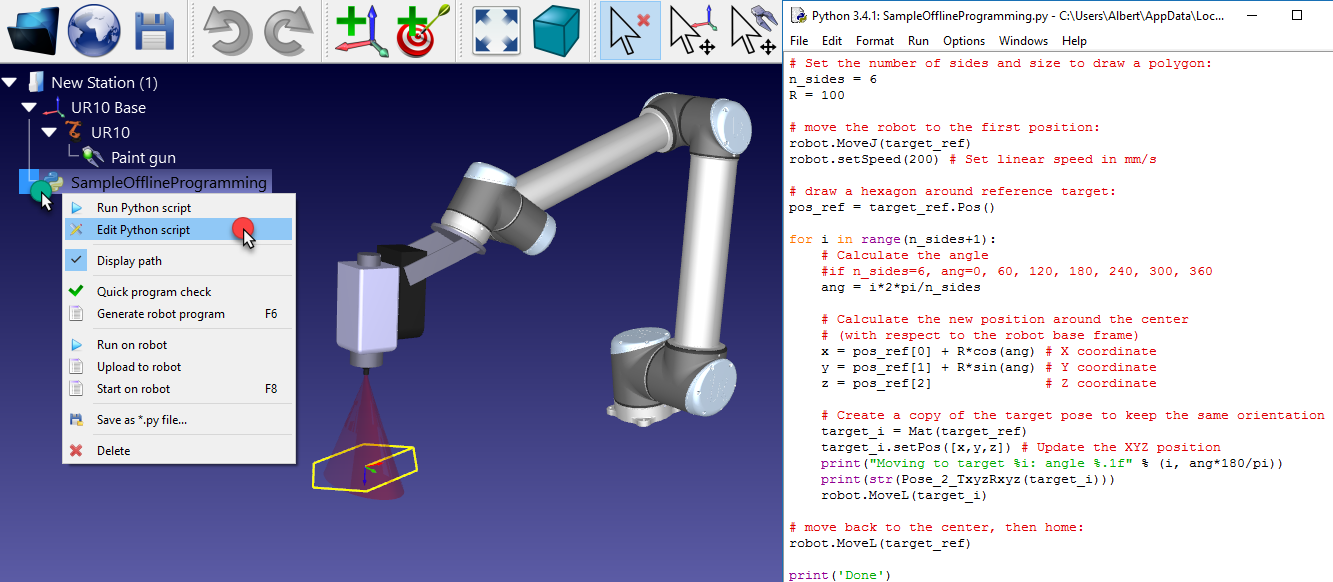
Dieses Beispiel zeigt, wie Sie eine neue Station mit einem UR-Roboter erstellen und eine sechseckige Bewegung mit dem Roboter simulieren.
1.Wählen Sie Datei➔
2.Öffnen Sie den UR10 Roboter
3.Wählen Sie Datei➔
4.Öffnen Sie die Datei Paint_gun.tool
5.Öffnen Sie anschließend das Beispiel-Python-Programm SampleOfflineProgramming.py von C:/RoboDK/Library/Macros/
6.Klicken Sie mit der rechten Maustaste auf den Eintrag „SampleOfflineProgramming“ und wählen Sie „Python-Skript bearbeiten“. Das Programm sollte nun wie
7.Doppelklicken Sie auf den Eintrag SampleOfflineProgramming, um die Simulation auszuführen. Der Roboter sollte ein Sechseck um den aktuellen Standort des Roboters zeichnen und die Spur des TCP wird gelb angezeigt.
Alternativ klicken Sie mit der rechten Maustaste auf das Programm und wählen Sie 
Das Makro SampleOfflineProgramming zeichnet ein Polygon mit n_sides Seiten und dem Radius R an der aktuellen Position des Roboters in Bezug auf das Roboter-Bezugssystem. Verschieben Sie den Roboter bei Bedarf an einen anderen Ort, ändern Sie die Polygonmaße und führen Sie das Programm erneut aus.
Dieses Beispiel ähnelt dem Programm, das im Abschnitt Offline Programmierung der Website angezeigt wird (Video enthalten).