Antasten von Bezugssystemen
Es werden zwei Modelle benötigt: ein Modell des Werkzeugs und ein Modell des Basis Bezugssystem. Ein Modell ist ein Objekt, das als eine Liste von Punkten (X-, Y-, Z-Koordinaten) definiert ist. Diese entsprechen den Zielen in Bezug auf die Modellreferenz (Werkzeug- oder Basis Bezugssystem). Sie können optional die HandyProbe verwenden, um das Bezugssystem wie gewünscht zu platzieren.
Sie müssen diese Schritte zweimal ausführen, um das Werkzeug und die Basismodelle zu definieren:
1.Stellen Sie die Verbindung zu VXElements her, indem Sie Connect Connect Creaform’s C-Track Optical CMM auswählen.
Wählen Sie „Verbinden“ und warten Sie, bis die Verbindung bereit ist (Ready). Stellen Sie sicher, dass der Tracker und die HandyProbe kalibriert sind, falls dies von VXElements verlangt wird. Stellen Sie außerdem sicher, dass Sie über die von Creaform bereitgestellten Softwareoptionen VXTrack und VXModel verfügen.
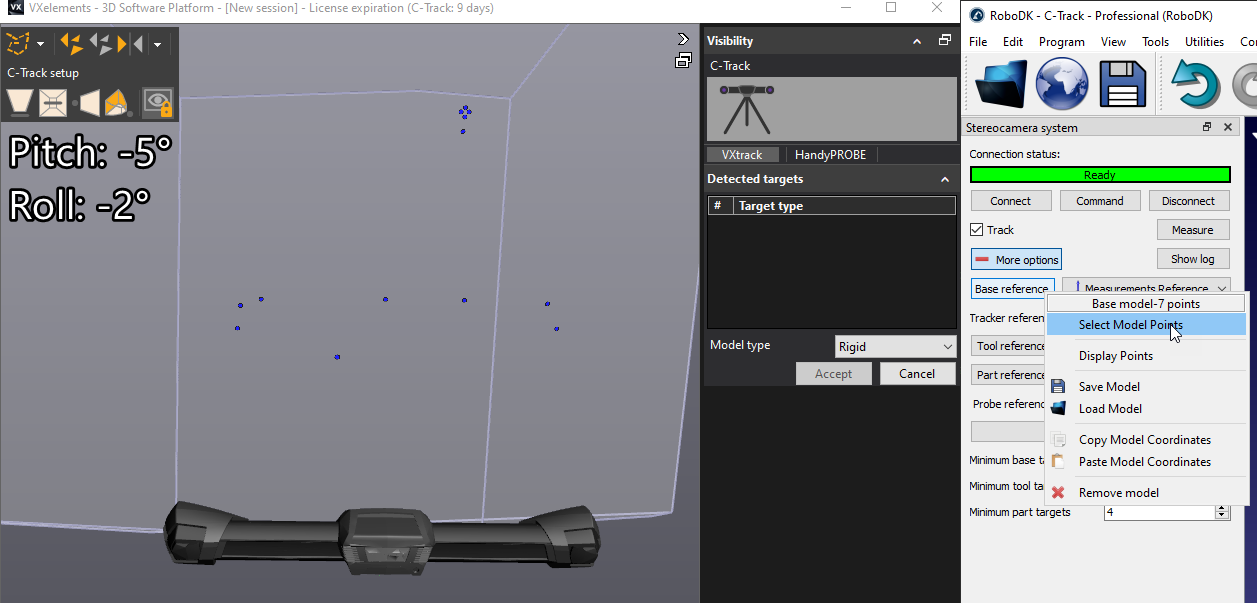
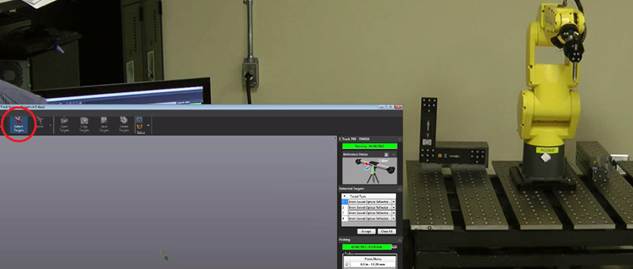
2.Wählen Sie in RoboDK „Basisreferenz“ aus. VXelements wird geöffnet und zeigt die sichtbaren Positionierungsziele an. Sie sollten die statischen Punkte auswählen. Achten Sie darauf, alle Punkte auszuwählen, die die statische Referenz darstellen. Punkte, die sich bewegen können, sollten Sie nicht einbeziehen.
3.Wählen Sie in RoboDK „Basisreferenz“ aus. VXelements wird geöffnet und zeigt die sichtbaren Positionierungsziele an. Sie sollten die statischen Punkte auswählen. Achten Sie darauf, alle Punkte auszuwählen, die die statische Referenz darstellen. Punkte, die sich bewegen können, sollten Sie nicht einbeziehen.
4.Wählen Sie „Verbinden“ und warten Sie, bis die Verbindung hergestellt ist. Stellen Sie sicher, dass der Tracker und die HandyProbe kalibriert sind, falls dies von VXElements verlangt wird. Stellen Sie außerdem sicher, dass Sie über die von Creaform bereitgestellten Softwareoptionen VXTrack und VXModel verfügen.
Hinweis: Optional können Sie die Modelle als Textdateien importieren oder exportieren. Die Ziele sollten in der Textdatei als Liste von XYZ-Koordinaten angezeigt werden. Sie können die Punkte auch in RoboDK visualisieren, indem Sie mit der rechten Maustaste auf die Schaltflächen „Basisreferenz“ oder „Werkzeugreferenz“ klicken und „Punkte anzeigen“ auswählen.
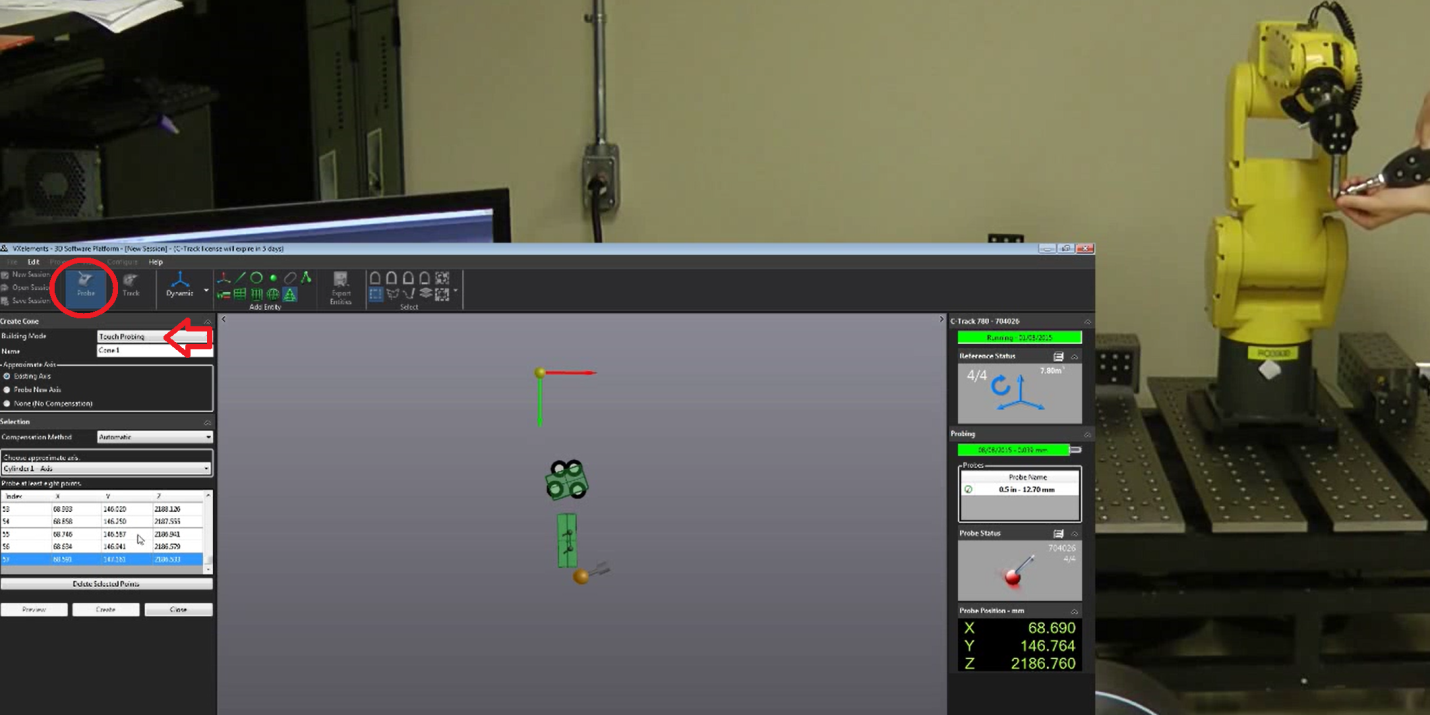
5.Tipp: Das Bezugssystem der Referenz oder der TCP kann an einer bestimmten Position in Bezug auf bestimmte Merkmale des Objekts platziert werden. Dieser Schritt ist optional, wird jedoch empfohlen, wenn Sie TCP-Merkmale in Bezug auf den Roboterflansch genau platzieren müssen. Zum Beispiel könnten Sie die Z-Achse des Werkzeugs genau entlang eines Referenzzylinders platzieren, der als Spindelachse verwendet wird.
Um das Bezugssystem des Objekts richtig zu verschieben, müssen Sie die HandyProbe verwenden und diese Merkmale in die virtuelle VXelements-Sitzung bringen. Das verwendete Modell muss als Positionierungsmodell definiert werden, damit die Merkmale in Bezug auf dieses Modell angetastet werden. Es ist möglich, Punkte, Linien, Ebenen, Zylinder und Kegel anzutasten und Bezugssysteme in Bezug auf diese Merkmale zu definieren.