Einführung
Industrieroboter arbeiten sehr gut wiederholbar, jedoch nicht genau, daher kann die Genauigkeit eines Industrieroboters durch Kalibrierung verbessert werden. Die nominale Genauigkeit eines Roboters hängt von der Marke und dem Modell des Roboters ab. Mit der Roboterkalibrierung kann die Robotergenauigkeit um einen Faktor von 2 bis 10 verbessert werden.
Mit RoboDK können Sie 6-achsige Roboterarme kalibrieren und Genauigkeiten von bis zu 0,050 mm bei kleinen Robotern und 0,150 mm bei mittelgroßen Robotern erreichen. Die nach der Kalibrierung erreichbare Genauigkeit hängt stark vom Robotermodell und vom Aufbau ab. Mit RoboDK können Sie keine 5-achsigen oder 7-achsigen Roboterarme kalibrieren.
Zur Kalibrierung eines Roboters ist ein Messsystem erforderlich. RoboDK kann sowohl zur Kalibrierung der Roboter als auch zur Erstellung präziser Roboterprogramme verwendet werden (dazu gehören das Filtern der Programme und die Nutzung der Offline-Programmier-Engine von RoboDK). RoboDK kann zudem dazu verwendet werden, die Genauigkeit des Roboters vor und nach der Kalibrierung durch Ballbar-Tests oder Roboter-Fräsen zu prüfen.
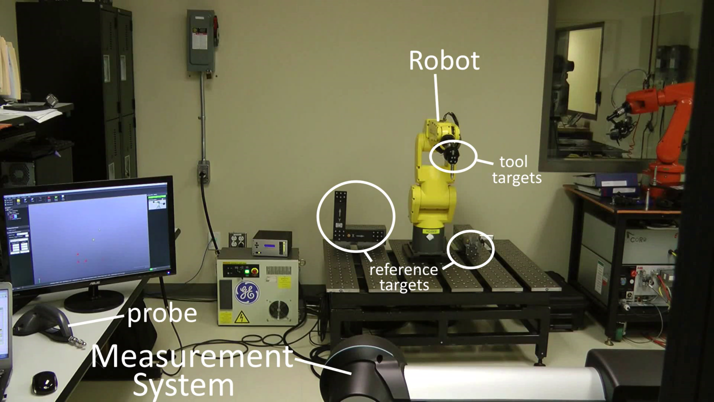
Es wird ein Messsystem benötigt, um einen Roboter zu kalibrieren. RoboDK kann zum Kalibrieren der Roboter sowie zum Erzeugen präziser Roboterprogramme verwendet werden (dazu gehört auch das Filtern der Programme und die Verwendung der RoboDK Offline Programmierung). RoboDK kann auch verwendet werden, um die Genauigkeit des Roboters vor und nach der Kalibrierung durch Ballbartests oder Roboterfräsanwendungen zu testen.
Die Roboterkalibrierung kann die Genauigkeit von offline programmierten Robotern, auch bekannt als Offline-Programmierung (OLP), erheblich verbessern. Ein kalibrierter Roboter hat eine höhere absolute sowie relative Positioniergenauigkeit als ein unkalibrierter Roboter.


