Messen des Werkzeugs
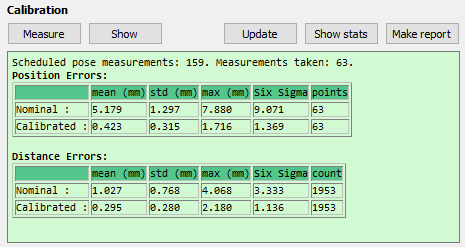
Wie im vorherigen Abschnitt beschrieben: Wählen Sie im Bereich Werkzeugeinstellungen die Option Messen. Das folgende Fenster wird geöffnet. Wählen Sie Messung starten und der Roboter bewegt sich sequenziell durch die geplanten Messungen. Doppelklicken Sie auf eine Messung, um mit der Messung von dieser Position fortzufahren.
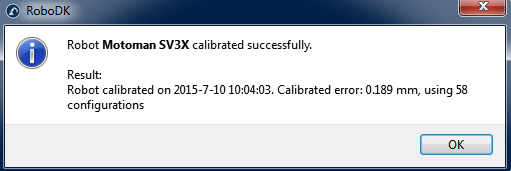
Die Zusammenfassung zeigt den kalibrierten TCP (Position und Orientierung), sobald der Vorgang abgeschlossen ist. Die Definition des TCP (im folgenden Bild "CalibTool 1") wird automatisch aktualisiert. Wenn Sie keinen TCP ausgewählt haben, können Sie einen neuen hinzufügen (wählen Sie Programm➔leeres Werkzeug hinzufügen) und wählen Sie "Neu berechnen".