Anhang II – Testen des Faro-Lasertrackers
Die Roboterkalibrierung erfordert Messungen vom Roboter mit einem Messsystem. Um diese Messungen durchzuführen, ist ein Faro-Lasertracker erforderlich, der mit einem Computer kommuniziert. Die Kommunikation erfolgt über einen Treiber (exe-Datei), der im Konsolenmodus ausgeführt werden kann.
Faro bietet beispielsweise eine kostenlose Anwendung namens "Tracker Utilities" an. Diese Anwendung kann den Lasertracker initialisieren und unter anderem einige Zustandsprüfungen durchführen.
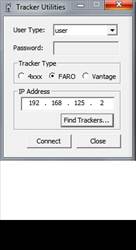
Um den Tracker zu initialisieren, sollten Sie die Anwendung "Tracker Utilities" starten, eine Verbindung mit der Tracker-IP herstellen und anschließend "Startup Checks" auswählen. Wenn der Tracker initialisiert wird, sollten Sie vor der Initialisierung ein 1,5''-SMR-Ziel in der Ausgangsposition („Home“) platzieren. Andernfalls blinkt das grüne Licht nach der Initialisierung und die Messungen sind nicht gültig.
Sobald die Initialisierung abgeschlossen ist, sollten Sie die Meldung "Startup complete" lesen. Dies wird in der folgenden Abbildung gezeigt.

Sollten Sie Probleme mit dem Tracker haben, können Sie durch Drücken von "Health Checks…" einige Zustandsprüfungen ausführen. Die nächsten zwei Bilder zeigen jeweils eine erfolgreiche und eine fehlgeschlagene Prüfung. Manchmal werden Probleme nach dem erneuten Anschließen der Kabel und dem Neustart des Lasertrackers behoben.


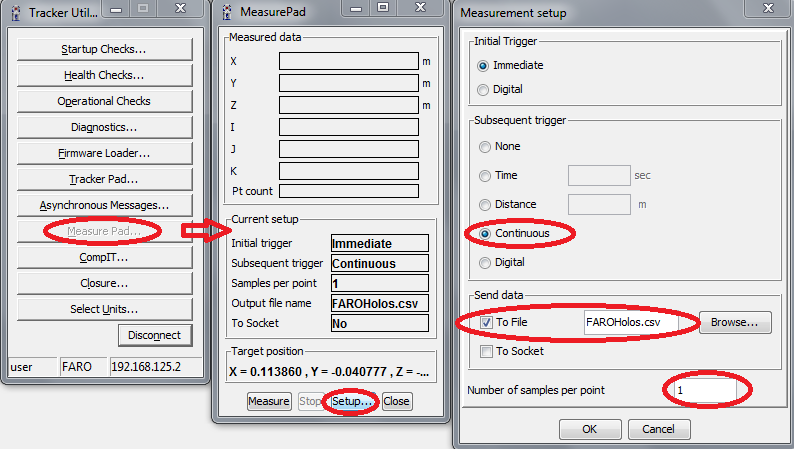
Schließlich können Sie mit dem "Measure Pad" einige Messungen vornehmen. Der Lasertracker kann einem Ziel folgen und die XYZ-Position mit einer Frequenz von 1000 Hz messen. Wenn Sie 1 Messwert pro Punkt und einen kontinuierlichen Trigger verwenden, zeichnet der Tracker 1000 Messungen pro Sekunde in einer CSV-Datei auf.
Sie können diese Funktion verwenden, um eine Roboterbahn zu messen und mit der Bahngenauigkeitsprüfung von RoboDK die Genauigkeit, Geschwindigkeit und Beschleunigung entlang der Bahn zu überprüfen.