Messen der Referenzziele
Sie können ein Kalibrierungsbezugssystem verwenden, wenn Sie den Lasertracker während der Kalibrierung bewegen möchten oder die Nullstellung (Mastering) für Achse 1 wiederherstellen möchten. || Das Kalibrierungsbezugssystem sollte an der Roboterbasis angebracht sein. Dies ist hilfreich, wenn Sie den Tracker während der Kalibrierung bewegen oder zwei Roboterkalibrierungen vergleichen möchten. Das Kalibrierungsbezugssystem muss durch 3 physische Punkte oder SMRs definiert werden.
Sie können diesen Schritt überspringen, wenn Sie den Tracker nicht in Bezug auf den Roboter bewegen oder die Ausgangsposition für Achse 1 nicht wiederherstellen müssen. In diesem Fall wird das Bezugssystem des Lasertrackers verwendet.
1.Wählen Sie Verbinden➔Laser Tracker verbinden.
2.Wählen Sie Verbinden Faro Laser Tracker verbinden. Oder den entsprechenden Tracker, den Sie besitzen.
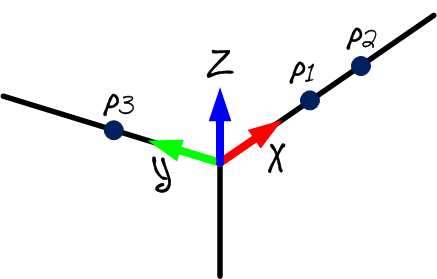
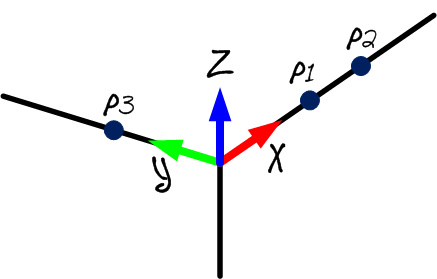
3.Stellen Sie das Kalibrierungsbezugssystem und das Tracker-Bezugssystem wie im Bild gezeigt ein. Das Kalibrierungsbezugssystem wird auch als „Messbezugssystem“ bezeichnet.
4.Stellen Sie das Kalibrierungsbezugssystem und das Tracker-Bezugssystem wie im Bild gezeigt ein. Das Kalibrierungsbezugssystem wird auch als „Messbezugssystem“ bezeichnet.
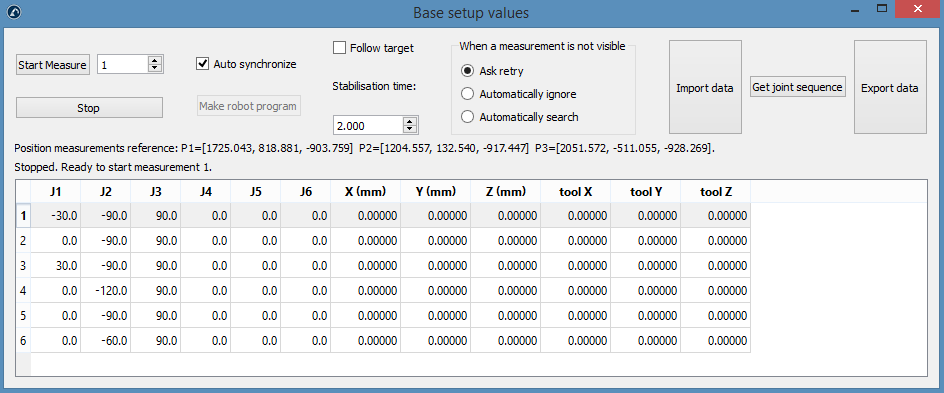
RoboDK führt den Benutzer anhand der im folgenden Bild gezeigten Menüs durch den Vorgang. Die Position des Lasertrackers wird nach Abschluss des Vorgangs automatisch in Bezug auf die Referenz der Kalibrierung aktualisiert.
RoboDK führt den Benutzer durch die Menüs, die im nächsten Bild gezeigt werden. Die Position des Lasertrackers wird nach Abschluss des Vorgangs automatisch in Bezug auf das Kalibrierungsbezugssystem aktualisiert.