Messen des Werkzeugs
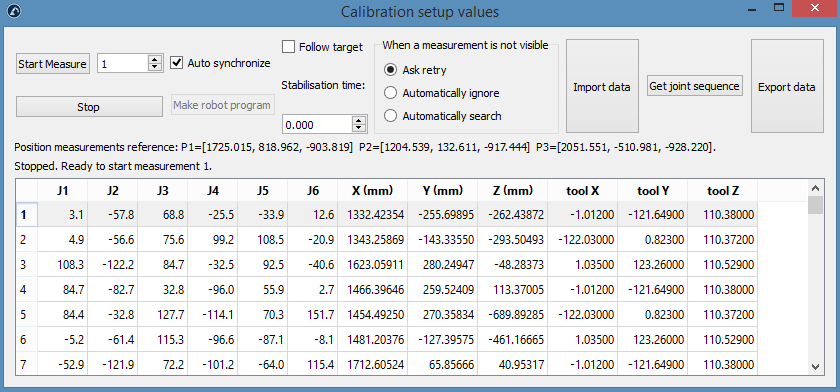
Die Messungen 1-6 können überall am Werkzeugflansch durchgeführt werden, solange Sie das gleiche Ziel für die 6 Messungen messen. Danach wird für jeden TCP, den Sie messen wollen, eine Messung für den gleichen TCP hinzugefügt. In diesem Fall haben Sie 3 TCPs, also 6 + 3 = 9 Messungen insgesamt. Sie können auf eine Messung doppelklicken, um die Messung von dieser Position aus fortzusetzen.
Wie im vorherigen Abschnitt beschrieben: Wählen Sie im Bereich Werkzeugeinstellungen die Option Messen. Das folgende Fenster wird geöffnet. Wählen Sie Messung starten und der Roboter bewegt sich sequenziell durch die geplanten Messungen. Doppelklicken Sie auf eine Messung, um mit der Messung von dieser Position fortzufahren.
Die Zusammenfassung zeigt nach Abschluss des Verfahrens die kalibrierten TCPs an. Die Definition des TCP (im folgenden Bild "CalibTool 1") wird automatisch aktualisiert. Wenn Sie keinen TCP ausgewählt haben, können Sie einen neuen hinzufügen (wählen Sie "Programm ➔ Leeres Werkzeug hinzufügen") und wählen Sie "Neu berechnen". Es erscheint ein neues Fenster, in dem Sie die "id" des Werkzeugs entsprechend der Reihenfolge auswählen müssen, in der Sie die Messungen durchgeführt haben. Sie können dasselbe Verfahren wiederholen, um so viele TCPs wie nötig zu aktualisieren (in diesem Fall 3 TCPs). Die id des Werkzeugs wird automatisch erkannt, wenn der Name des Werkzeugs mit einer Zahl endet.