Roboter-Mastering
Sobald der Roboter kalibriert wurde, benötigen Sie in der Regel RoboDK, um Programme zu filtern. Daher ist eine RoboDK-Lizenz erforderlich (eine Basis-OLP-Lizenz reicht aus, um nach der Kalibrierung des Roboters genaue Roboterprogramme zu generieren). Das Filtern eines Programms bedeutet, dass die Ziele in einem Programm geändert/optimiert werden, um die Genauigkeit des Roboters unter Berücksichtigung aller Kalibrierungsparameter (ungefähr 30 Parameter) zu verbessern.
Alternativ können Sie nur die Versätze der Gelenke sowie die Basis- und Werkzeugbezugssysteme kalibrieren (4 Gelenkversatzparameter plus 6 Parameter für das Basisbezugssystem plus 6 Parameter für das Werkzeugsystem). Die Kalibrierung ist nicht so genau wie bei der standardmäßigen vollständigen Kalibrierung, sie kann es jedoch ermöglichen, bestimmte Parameter in der Robotersteuerung einzugeben und nicht von RoboDK zur Erstellung von Roboterprogrammen abhängig zu sein.
Um die Kalibrierung nur für die Gelenkversätze zu erhalten, müssen Sie die Schaltfläche Param. Kalib. auswählen und anschließend die Schaltfläche Mastering (im Menü Roboterkalibrierung).
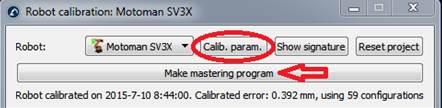
Ein neues Fenster wird erscheinen, nachdem Sie Mastering-Programm erstellen gewählt haben. In diesem Fenster können Sie auswählen, für welche Achsen Sie die neue Ausgangsposition erstellen möchten.
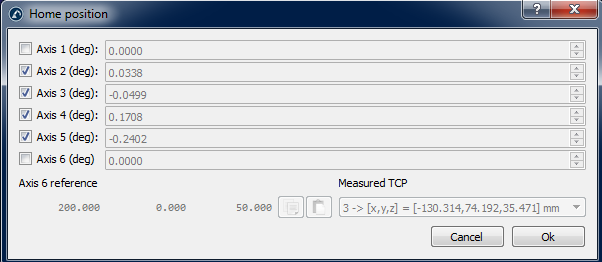
Die Schaltfläche Mastering-Programm erstellen erscheint im Roboterkalibrierungsfenster. Wählen Sie diese Schaltfläche, um ein Programm zu generieren, das den Roboter an die neue Ausgangsposition bringt. Übertragen Sie es zum Roboter und führen Sie es aus, dann muss die neue Ausgangsposition aufgezeichnet werden.
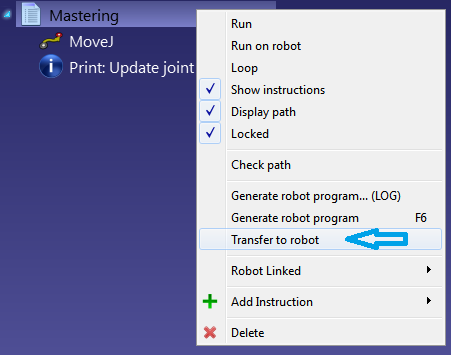
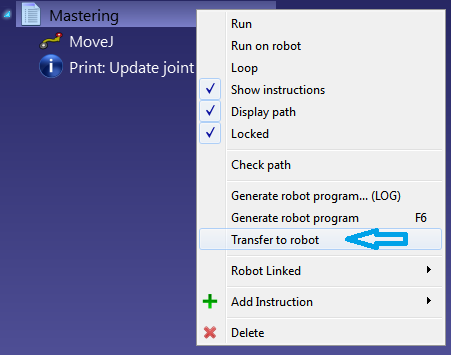
Wenn der Roboter und der PC verbunden sind, können Sie mit der rechten Maustaste auf das Programm klicken und Programm an Roboter senden auswählen, um das Programm automatisch an den Roboter zu senden. Andernfalls können Sie Roboterprogramm erstellen auswählen, um neue Gelenkwerte für die Ausgangsposition zu sehen.
Als ein Beispiel müssen Sie die nächsten Schritte zum Aktualisieren der Ausgangsposition für Motoman-Roboter befolgen.
Zunächst muss das Programm "MASTERING" ausgeführt werden, um den Roboter in die neue Ausgangsposition zu bringen.
Sobald das Programm in der Steuerung ist, müssen Sie sich als "Management-Modus" anmelden (das Passwort für Motoman-Roboter ist normalerweise 99999999). Hierzu muss der Teach-Modus verwendet werden. Die folgenden Bilder zeigen die Schritte, die befolgt werden müssen.
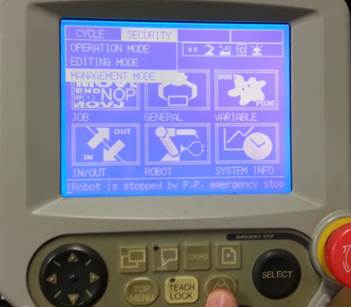
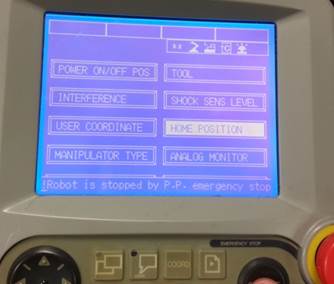
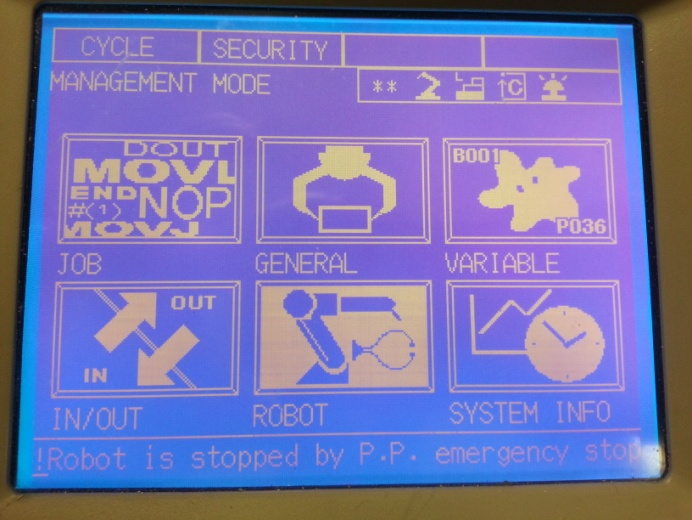
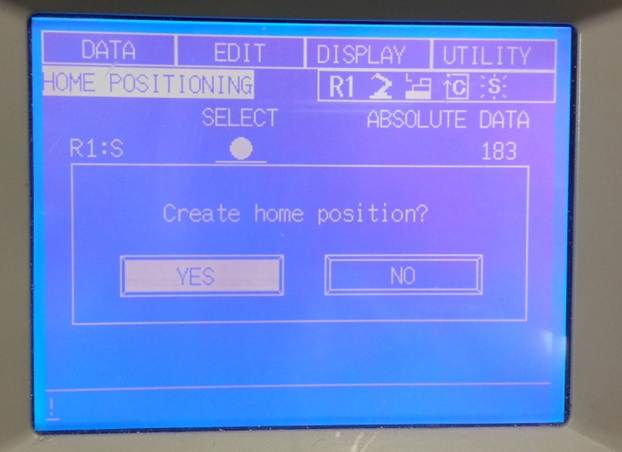
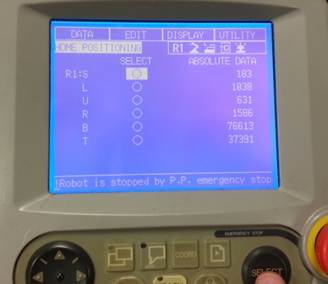
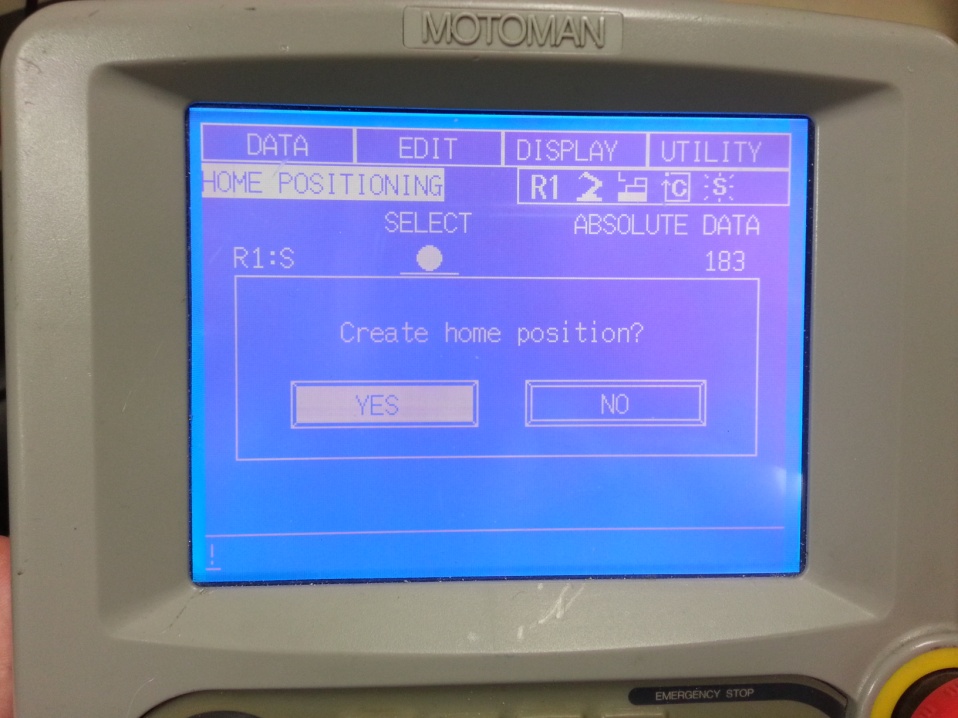
Stellen Sie sicher, dass die Ausgangsposition für alle Robotergelenke aktualisiert wird.
Sobald die Ausgangsposition eingestellt ist, müssen Sie das Roboterprogramm löschen, das den Roboter an die neue Ausgangsposition gebracht hat.


