Robot Calibration (Laser Tracker)
Einführung
Industrieroboterarme sind sehr gut wiederholbar, jedoch nicht genau. Daher kann die Genauigkeit eines Industrieroboters durch Roboterkalibrierung verbessert werden. Die nominale Genauigkeit eines Roboters hängt von der Marke und dem Modell des Roboters ab. Mit RoboDK und der Option zur Roboterkalibrierung können Sie die Robotergenauigkeit um einen Faktor von 2 bis 10 verbessern.
Mit RoboDK können Sie 6-achsige Roboterarme kalibrieren und Genauigkeiten von bis zu 0,050 mm bei kleinen Robotern und 0,150 mm bei mittelgroßen Robotern erreichen. Die Genauigkeit, die Sie nach der Kalibrierung erreichen können, hängt stark vom Robotermodell und Ihrem Aufbau ab. Mit RoboDK können Sie keine 5-achsigen oder 7-achsigen Roboterarme kalibrieren.
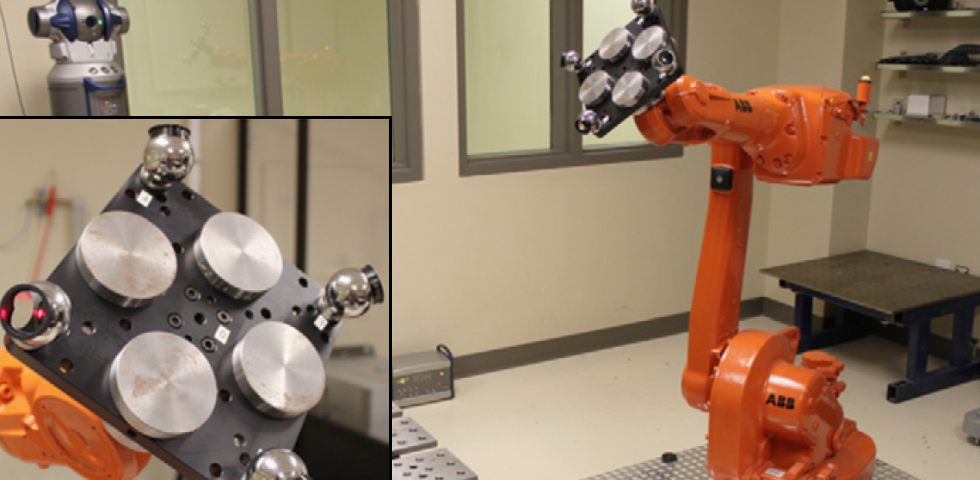
Es wird ein Messsystem benötigt, um einen Roboter zu kalibrieren. RoboDK kann zum Kalibrieren der Roboter sowie zum Erstellen präziser Roboterprogramme verwendet werden (dazu gehört das Filtern der Programme und die Verwendung der RoboDK Offline Programmierung). RoboDK kann zudem verwendet werden, um die Genauigkeit des Roboters vor und nach der Kalibrierung durch Ballbartests oder Fräsanwendungen zu testen.
Die Roboterkalibrierung kann die Genauigkeit von offline programmierten Robotern, auch bekannt als Offline-Programmierung (OLP), erheblich verbessern. Ein kalibrierter Roboter hat eine höhere absolute sowie relative Positioniergenauigkeit als ein unkalibrierter Roboter.
Hinweis: Weitere Informationen finden Sie hier https://robodk.com/robot-calibration#tab-lt.
Anforderungen
Folgende Hardware- und Softwarekomponenten sind erforderlich, um die Roboterkalibrierung mit RoboDK ordnungsgemäß durchzuführen.
1.Ein oder mehrere Roboterarme (6-Achs-Roboterarm).
2.Ein Messsystem: Jeder Lasertracker wie Leica, API oder Faro und/oder ein optisches KMG wie die C-Track-Stereokamera von Creaform sollte funktionieren. Die entsprechende Software zur Kommunikation mit dem Messsystem sollte ebenfalls installiert sein. Beispielsweise benötigen Leica-Tracker keine zusätzliche Software, das C-Track-System hingegen erfordert VxElements mit den installierten Optionen VxTrack und VxModel.
3.Die RoboDK-Software muss installiert sein, und eine entsprechende Lizenz zum Testen der Roboterkalibrierung ist erforderlich. Für Netzwerklizenzen ist zur Überprüfung der Lizenz eine Internetverbindung erforderlich. So installieren oder aktualisieren Sie RoboDK für die Roboterkalibrierung:
a.Laden Sie RoboDK aus dem Download-Bereich herunter
https://robodk.com/download
b.Richten Sie den Treiber für das Messsystem ein (für die neuesten Leica-Tracker nicht erforderlich) Entpacken Sie den Unterordner und kopieren Sie ihn nach: C:/RoboDK/api/API-Lasertracker: https://robodk.com/downloads/private/API.zip (OTII- und Radian-Tracker). Faro-Lasertracker: https://robodk.com/downloads/private/Faro.zip (alle Faro-Tracker). Leica-Lasertracker: https://robodk.com/downloads/private/Leica.zip (alle Leica-Tracker).
Bei Verwendung eines Lasertrackers sollten ein oder mehrere Ziele am Roboterwerkzeug befestigt werden. Wichtig: Vermeiden Sie es, das Ziel bei der Einrichtung des Werkzeugs in der Nähe von Achse 6 zu platzieren. Andernfalls ist es nicht möglich, die Position des Roboterflanschs korrekt zu identifizieren (die [X, Y]-Koordinaten des TCP sollten nicht [0,0] sein).
Hinweis: Eine spezielle Werkzeugplatte für die Kalibrierung des Roboters ist optional. Es ist besser, den Roboter mit demselben Werkzeug zu kalibrieren, das auch für die Fertigung/Produktion verwendet wird (gleiche Nutzlast und gleicher Schwerpunkt). Für die Kalibrierung kann ein SMR am Roboterwerkzeug angebracht werden. Das Werkzeug (TCP) kann dann mithilfe der Roboter-Genauigkeit selbst kalibriert werden (achten Sie darauf, den TCP anhand der Roboter-Gelenke und nicht anhand der Posen zu kalibrieren).
Hinweis: Eine spezielle Werkzeugplatte für die Kalibrierung des Roboters ist optional. Es ist besser, den Roboter mit demselben Werkzeug zu kalibrieren, das auch für die Fertigung/Produktion verwendet wird (gleiche Nutzlast und gleicher Schwerpunkt). Für die Kalibrierung kann ein SMR am Roboterwerkzeug angebracht werden. Das Werkzeug (TCP) kann dann mithilfe der Roboter-Genauigkeit selbst kalibriert werden (achten Sie darauf, den TCP anhand der Roboter-Gelenke und nicht anhand der Posen zu kalibrieren).
Offline Setup
Es wird empfohlen, eine virtuelle Roboterumgebung in RoboDK (Offline-Setup) zu erstellen, bevor mit Messungen begonnen wird. In diesem Abschnitt wird erläutert, wie Sie die RoboDK-Station offline vorbereiten. Dies kann getan werden, bevor Sie den Roboter und den Tracker haben. Benötigt wird lediglich ein Computer auf dem RoboDK installiert ist.
Beispiele für RoboDK-Kalibrierprojekte können aus der Bibliothek der Beispielstationen heruntergeladen werden.
Überspringen Sie diesen Abschnitt, wenn Sie bereits eine Offline-Zelle haben. Die Bezugssysteme und Werkzeugsysteme können näherungsweise geschätzt werden. Eine Beispielstation ist im folgenden Bild gezeigt.

RoboDK Station
In einer RoboDK-Station werden die virtuelle Umgebungsstation und die Kalibrierungsinformationen gespeichert. Die Station wird als RDK-Datei gespeichert. Befolgen Sie die nächsten Schritte, um eine Roboterstation für die Roboterkalibrierung von Grund auf zu erstellen (Videovorschau: https://youtu.be/Nkb9uDamFb4):
1.Wählen Sie einen Roboter:
a.Wählen Sie Datei→Roboterbibliothek öffnen. Die Online-Bibliothek wird in Ihrem Browser geöffnet.
b.Verwenden Sie die Filter, um Ihren Roboter nach Name, Marke, Nutzlast, ... zu finden.
c.Wählen Sie Öffnen und der Roboter sollte automatisch in Ihrem geöffneten RoboDK-Projekt erscheinen.
d.Alternativ laden Sie die Roboterdateien (.robot-Dateierweiterung) separat von https://robodk.com/library herunter und öffnen Sie diese mit RoboDK.

2.Bereiten Sie Ihr Projekt für die Roboterkalibrierung vor:
a.Fügen Sie Bezugssysteme hinzu, indem Sie Programm➔Bezugssystem einfügen wählen.
i.Ein „Maßbezugssystem“ muss in Bezug auf die Roboterbasis hinzugefügt werden.
ii.Ein „Trackerbezugssystem“ muss in Bezug auf das „Maßbezugssystem“ hinzugefügt werden, das Sie gerade hinzugefügt haben.
iii.Optional kann ein zusätzliches „Werkzeugbezugssystem“ in Bezug auf das „Maßbezugssystem“ hinzugefügt werden, um die Position des Werkzeugs aus Sicht des Trackers darzustellen.
Hinweis: Verschieben Sie Bezugssysteme bzw. Werkzeugbezugssysteme grob, indem Sie die ALT-Taste bzw. UMSCHALT+ALT gedrückt halten. Alternativ doppelklicken Sie auf das Bezugssystem und geben die korrekten Koordinaten ein. Dies hilft, Messungen im Voraus mit der richtigen Werkzeugorientierung zu planen.
b.Fügen Sie ein Werkzeug hinzu (unterstützte Formate sind STL-, IGES- und STEP-Dateien) und ziehen Sie es auf den Roboter (innerhalb des Objektbaums). Dadurch wird das Objekt in ein Werkzeug umgewandelt. Weitere Informationen finden Sie hier.


Optional: Wählen Sie Programm→Werkzeug (TCP) hinzufügen, ...
i.Optional: Wählen Sie Programm Werkzeug(TCP) hinzufügen, um beliebige TCPs hinzuzufügen, die Sie in der Station darstellen möchten (z. B. zur Kollisionsprüfung). So legen Sie einen ungefähren TCP-Wert fest:
ii.Legen Sie einen ungefähren TCP-Wert fest. Sie können die 6 Werte auf einmal mit den zwei Schaltflächen auf der rechten Seite kopieren/einfügen.
iii.Es wird empfohlen, die für die Kalibrierung verwendeten TCPs mit dem Namen "CalibTool id" umzubenennen, wobei id die Kalibrierungszielnummer ist.

c.Fügen Sie weitere 3D-CAD-Dateien (STL, IGES, STEP, SLD, ...), über das Menü Datei➔Öffnen ... hinzu, um die virtuelle Station zu modellieren. Alternativ können Sie Dateien per Drag & Drop in das RoboDK-Hauptfenster ziehen.
3.Fügen Sie das Kalibrierungsmodul in der Station hinzu:
a.Wählen Sie das Menü Dienstprogramme➔Roboterkalibrierung.
b.Wählen Sie Punkte (3 FG). Optional können Sie Posen (6 FG) wählen, wenn Sie einen Lasertracker haben, der Posen messen kann und mit RoboDK kompatibel ist (z. B. den Leica T-Mac Lasertracker).

Anschließend erscheint das folgende Fenster.

Dieses Fenster kann vorerst geschlossen werden. Sie können es jederzeit öffnen, indem Sie auf das Element Roboterkalibrierung doppelklicken.

4.Sichern Sie die Station.
a.Wählen Sie Datei➔Station sichern.
b.Geben Sie einen Ordner und einen Dateinamen an.
c.Wählen Sie Speichern. Eine neue RDK-Datei wird erstellt (RoboDK-Stationsdatei).
Sie können die Änderungen der Station jederzeit wiederherstellen, indem sie die RDK-Datei öffnen (doppelklicken Sie auf die Datei unter Windows).
Sie können die Änderungen der Station jederzeit wiederherstellen, indem Sie die RDK-Datei öffnen (doppelklicken Sie auf die Datei).
1.Das Kalibrierwerkzeug (SMR-Ziel) sollte „CalibTool 1“ heißen. Es wird dringend empfohlen, die Kalibrierung mit nur 1 Werkzeug/Ziel zu beginnen. Bei mehreren Kalibrierzielen erhöhen Sie den Index entsprechend, z. B. „CalibTool 1“, „CalibTool 2“ und „CalibTool 3“ bei 3 Kalibrierwerkzeugen/SMRs.
2.Das Maßbezugssystem hängt direkt von der Roboterbasis ab.
Fürs Erste können Sie eine Schätzung dieses Bezugssystems verwenden.
3.Das Trackerbezugssystem hängt direkt von der Referenz der Messungen ab. Das Trackerbezugssystem muss eine ungefähre Position des Lasertrackers in Bezug auf das Maßbezugssystem sein.
4.Das Trackerbezugssystem sollte direkt mit dem Maßbezugssystem verbunden sein. Das Trackerbezugssystem muss eine ungefähre Position des Lasertrackers in Bezug auf das Maßbezugssystem sein. Die Basiseinrichtung passt die Position des Trackers korrekt an.
5.Wenn Sie automatisch auf Kollisionen prüfen wollen, müssen Sie die Bezeichnung "collision" in jedem Objekt verwenden, mit dem Sie Kollisionen überprüfen wollen. Es wird empfohlen, ein Werkzeug zu verwenden, das etwa 25% größer als das kalibrierte Werkzeug für die Kollisionsprüfung ist, um Kollisionen sicher zu vermeiden.
Erstellen von Zielen zur Kalibrierung
Es gibt vier Messreihen, die zur erfolgreichen Durchführung der Roboterkalibrierung erforderlich sind:
1.Grundeinstellung: Sechs Messungen (oder mehr), bei denen die Achsen 1 und 2 bewegt werden, sind erforderlich, um das Kalibrierungsbezugssystem in Bezug auf den Roboter zu platzieren. Wählen Sie im Fenster der Kalibrierungseinstellungen Zeigen, und der Roboter bewegt sich entlang der Sequenz.
2.Werkzeugeinstellung: Für die Kalibrierung des Werkzeugflansches und der Werkzeugziele (Bewegung der Achsen 5 und 6) sind sieben oder mehr Messungen erforderlich. Wählen Sie Zeigen und der Roboter wird sich entlang der Sequenz bewegen.
3.Kalibrierungsmessungen: Zum Kalibrieren des Roboters sind 60 oder mehr Messungen erforderlich. Diese Messungen können zufällig im Arbeitsbereich des Roboters platziert werden und müssen frei von Kollisionen mit den umgebenden Objekten sein.
4.Validierungsmessungen (optional): Es können beliebig viele Messungen zur Validierung der Robotergenauigkeit verwendet werden. Diese Messungen werden nur zur Validierung der Genauigkeit des Roboters und nicht zur Kalibrierung des Roboters verwendet.
Die ersten beiden Messreihen werden automatisch von RoboDK generiert. Wählen Sie Zeigen und der Roboter folgt der Sequenz (wie in den folgenden Bildern gezeigt). Wenn die Sequenz geändert werden muss, wählen Sie Messen und exportieren Sie die Kalibrierungsmessungen als CSV-Datei, indem Sie Daten exportieren wählen. Diese Datei kann mit einer Excel-Tabelle bearbeitet und durch Klicken auf Daten importieren erneut importiert werden.
Die letzten beiden Messreihen (Kalibrierung und Validierung) können mit dem Makroskript Messungen erstellen erstellt werden. Dieses Skript wird automatisch zur Station hinzugefügt, wenn Sie das Roboterkalibrierungsprojekt starten. Doppelklicken Sie auf das Makro, um es auszuführen. Dieses Makro ist ein Python-Programm, das den Benutzer zum Definieren der folgenden Einstellungen führt:
●Anzahl der Messungen: Die Anzahl der zu machenden Messungen. Standardmäßig werden 80 Messungen verwendet, da für die Roboterkalibrierung mindestens 60 Messungen erforderlich sind.
●Referenzposition: Die Referenzposition muss eine Position des Roboters sein, an der das Werkzeug dem Tracker mit sichtbaren Zielen zugewandt ist.
●Gelenkgrenzen: Die unteren und oberen Gelenkgrenzen müssen angegeben werden.
●Kartesische Grenzen: Sie können kartesische Grenzen (X-, Y-, Z-Werte) in Bezug auf das Roboter-Bezugssystem angeben.
Das Skript erstellt automatisch Messungen, bei denen das Werkzeug dem Tracker zugewandt ist, und berücksichtigt die Gelenk- und kartesischen Grenzwerte. Eine Rotation von +/-180 Grad um das Werkzeug ist um die Richtung herum möglich, die dem Tracker an der Referenzposition zugewandt ist. Darüber hinaus ist die Sequenz der Gelenkbewegungen kollisionsfrei und innerhalb des Mess-Arbeitsbereichs (wenn der Arbeitsbereich sichtbar ist). Das folgende Bild zeigt die Zusammenfassung, die dem Benutzer vor dem Start der automatischen Sequenz angezeigt wird. Es kann bis zu 5 Minuten dauern, bis die Sequenz beendet ist.

Bei Bedarf können Sie das Skript ändern, indem Sie mit der rechten Maustaste auf Messungen erstellen klicken und Skript bearbeiten auswählen. Anschließend können Sie weitere Parameter des Algorithmus ändern. Das Skript speichert die Benutzereingaben automatisch als Stationsparameter. Sie können diese Einstellungen anzeigen, bearbeiten oder löschen, indem Sie mit der rechten Maustaste auf die Station klicken und Stationsparameter auswählen, wie im nächsten Bild gezeigt.
Sobald der Algorithmus beendet ist, wird eine neue Nachricht angezeigt. Sie können "Kalibrierung" auswählen, um die 60 Messungen für die Roboterkalibrierung zu verwenden. Sie können dasselbe Skript erneut ausführen, um einen weiteren Satz von Messungen für die Validierung zu generieren. Dieser Schritt ist optional, aber für Validierungszwecke werden 80 Messungen empfohlen.


Schließlich ist es auch möglich, manuell ausgewählte Konfigurationen zu importieren, indem Sie Daten importieren (im Menü Messen) auswählen. Sie können eine CSV- oder TXT-Datei als Nx6-Matrix importieren, wobei N die Anzahl der Konfigurationen ist.

Roboterkalibrierungs-Setup
Sie sollten sicherstellen, dass Sie über einen geeigneten Aufbau verfügen, um nach der Kalibrierung die beste Genauigkeit zu erzielen.
Sie sollten zuerst den Lasertracker verbinden. Optional können Sie Ihren Roboter mit dem Computer verbinden, um den Ablauf der Messungen vollständig zu automatisieren. Es wird ebenfalls empfohlen, ein Bezugssystem über drei Punkte zu messen, falls Sie den Laser Tracker bewegen (dieser Schritt ist zwingend durchzuführen, wenn Sie die Ausgangsposition für Achse 1 wiederherstellen möchten, siehe Anhang II für weitere Informationen).
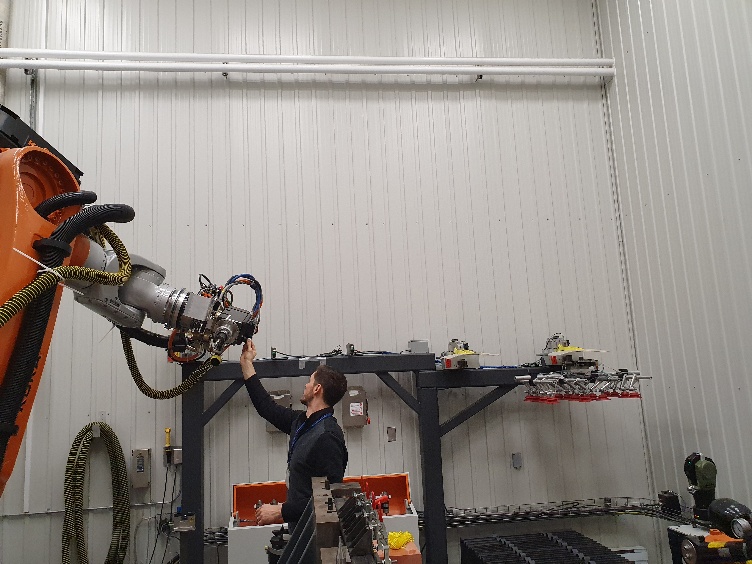
Es ist erforderlich, mindestens ein SMR-Ziel anzubringen (drei oder mehr werden empfohlen), wie in den folgenden Bildern gezeigt. Es ist auch praktisch, 3 Ziele als Bezugssystem zu verwenden, wenn der Lasertracker bewegt werden muss.
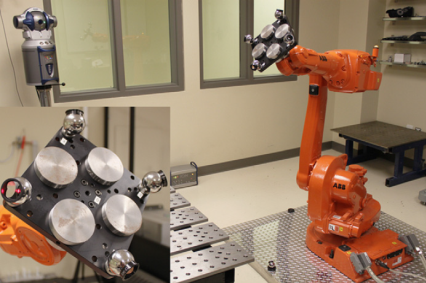
Stellen Sie außerdem sicher, dass Sie mindestens ein SMR-Ziel anbringen, wie in den folgenden Bildern gezeigt. Ein SMR sollte für genaue Ergebnisse ausreichen. Wir empfehlen, das SMR-Ziel in der Nähe des relevanten TCP anzubringen. Wenn Sie Ihren Roboter beispielsweise für die Roboterbearbeitung verwenden möchten, könnten Sie versuchen, ein SMR auf der Schneidachse Ihrer Spindel anzubringen.
Achten Sie außerdem darauf, mindestens ein SMR-Ziel anzubringen, wie in den folgenden Abbildungen gezeigt. Ein SMR sollte für genaue Ergebnisse ausreichen. Wir empfehlen Ihnen, das SMR-Ziel in der Nähe des betreffenden TCP zu platzieren. Wenn Sie Ihren Roboter beispielsweise für die Roboterbearbeitung einsetzen möchten, könnten Sie versuchen, ein SMR auf der Schneidachse Ihrer Spindel zu platzieren.
Mit dem Tracker verbinden
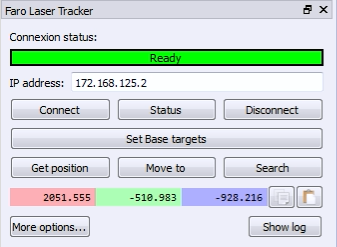
Die IP des Lasertrackers wird benötigt, um die Kommunikation mit RoboDK ordnungsgemäß herzustellen. Befolgen Sie diese Schritte, um die Kommunikation mit dem Lasertracker zu überprüfen:
a.Wählen Sie das Menü «Verbinden➔Lasertracker verbinden». Ein neues Fenster sollte sich öffnen.
b.Stellen Sie die IP des Lasertrackers ein.
c.Klicken Sie auf die Schaltfläche "Verbinden".
Wenn die Verbindung erfolgreich ist, sollten Sie eine grüne Nachricht sehen, die "Bereit" anzeigt. Das Fenster kann geschlossen werden und die Verbindung bleibt aktiv.
Mit dem Roboter verbinden
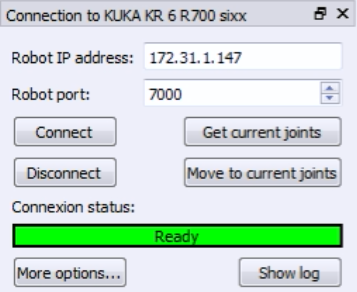
Die IP des Roboters (oder die COM-Port-Nummer für RS232-Verbindungen) wird benötigt, um die Kommunikation mit RoboDK richtig einzustellen. Befolgen Sie diese Schritte, um die Kommunikation mit dem Roboter zu überprüfen:
1.Wählen Sie Verbinden➔Roboter verbinden. Ein neues Fenster wird erscheinen.
2.Stellen Sie die IP und den Port des Roboters ein (oder den COM-Port, wenn die Verbindung über RS232 erfolgt).
3.Klicken Sie auf die Schaltfläche Verbinden.
4.Falls irgendwelche Probleme auftreten, lesen Sie den Anhang.
Wenn die Verbindung erfolgreich ist, sollten Sie eine grüne Nachricht sehen, die Bereit anzeigt. Die Position des virtuellen Roboters sollte exakt mit der Position des realen Roboters übereinstimmen, wenn Sie die aktuellen Achswinkel auslesen. Wählen Sie alternativ zur aktuellen Position bewegen, um den Roboter an die aktuelle Position im Simulator zu bewegen. Sie können dieses Seitenfenster vorerst schließen, und die Verbindung bleibt aktiv.
Messen der Referenzziele
Sie können ein Kalibrierungsbezugssystem verwenden, wenn Sie den Lasertracker während der Kalibrierung bewegen möchten oder die Nullstellung (Mastering) für Achse 1 wiederherstellen möchten. || Das Kalibrierungsbezugssystem sollte an der Roboterbasis angebracht sein. Dies ist hilfreich, wenn Sie den Tracker während der Kalibrierung bewegen oder zwei Roboterkalibrierungen vergleichen möchten. Das Kalibrierungsbezugssystem muss durch 3 physische Punkte oder SMRs definiert werden.
Sie können diesen Schritt überspringen, wenn Sie den Tracker nicht in Bezug auf den Roboter bewegen oder die Ausgangsposition für Achse 1 nicht wiederherstellen müssen. In diesem Fall wird das Bezugssystem des Lasertrackers verwendet.
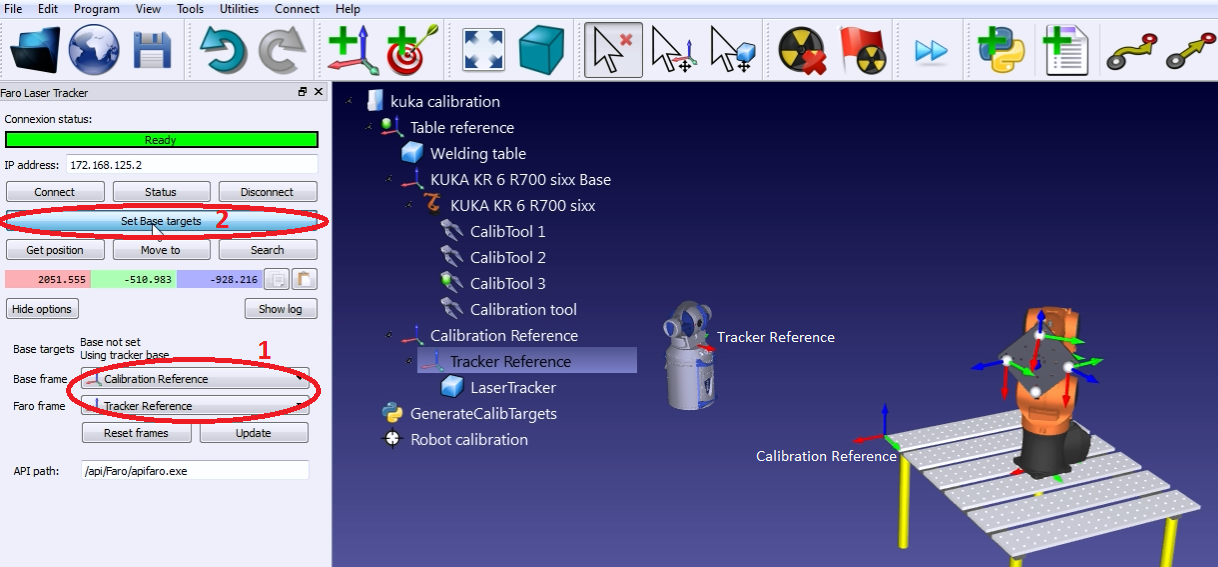
1.Wählen Sie Verbinden➔Laser Tracker verbinden.
2.Wählen Sie Verbinden Faro Laser Tracker verbinden. Oder den entsprechenden Tracker, den Sie besitzen.
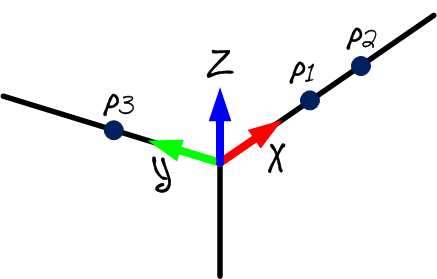
3.Stellen Sie das Kalibrierungsbezugssystem und das Tracker-Bezugssystem wie im Bild gezeigt ein. Das Kalibrierungsbezugssystem wird auch als „Messbezugssystem“ bezeichnet.
4.Stellen Sie das Kalibrierungsbezugssystem und das Tracker-Bezugssystem wie im Bild gezeigt ein. Das Kalibrierungsbezugssystem wird auch als „Messbezugssystem“ bezeichnet.
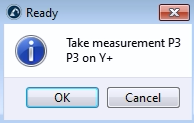
RoboDK führt den Benutzer anhand der im folgenden Bild gezeigten Menüs durch den Vorgang. Die Position des Lasertrackers wird nach Abschluss des Vorgangs automatisch in Bezug auf die Referenz der Kalibrierung aktualisiert.
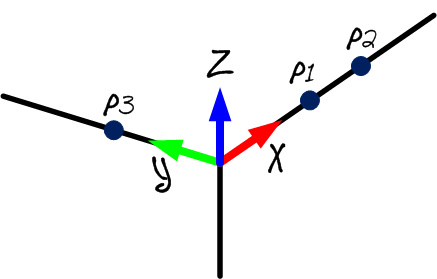
RoboDK führt den Benutzer durch die Menüs, die im nächsten Bild gezeigt werden. Die Position des Lasertrackers wird nach Abschluss des Vorgangs automatisch in Bezug auf das Kalibrierungsbezugssystem aktualisiert.
Roboterkalibrierung
Die Roboterkalibrierung ist in 4 Schritte unterteilt. Jeder Schritt erfordert eine Reihe von Messungen. Diese vier Schritte müssen der Reihe nach befolgt werden:
1.Messungen des Basisbezugssystems (3 Minuten).
2.Messungen des Werkzeugbezugssystems (3 Minuten).
3.Kalibrierungsmessungen (7 Minuten, 60 Messungen).
4.Validierungsmessungen (7 Minuten, 60 Messungen).
Das folgende Video zeigt, wie Sie diese Kalibrierung in 20 Minuten durchführen können: https://www.robodk.com/robot-calibration#tab-lt. Die Validierungsmessungen (Schritt 4) sind nicht zwingend notwendig, um den Roboter zu kalibrieren, liefern jedoch einen objektiven Eindruck der Genauigkeitsergebnisse. Es ist auch möglich, die Auswirkungen der Kalibrierung des Roboters in einem Bereich und der Validierung in einem anderen Bereich zu sehen.
Wählen Sie für jede der vier Messreihen die Schaltfläche Messen. Dadurch öffnet sich ein neues Fenster, in dem Sie neue Messungen durchführen sowie vorhandene Messungen in einer Textdatei (CSV- oder TXT-Format) importieren und exportieren können.
1.Standardmäßig werden der Roboter und das Messsystem automatisch über den angeschlossenen Roboter synchronisiert. Ist kein Robotertreiber verfügbar, können Sie die Roboterkalibrierung dennoch durchführen, indem Sie ein Roboterprogramm erstellen, das den Benutzer am Teach-Pendant zur manuellen Synchronisation auffordert.
2.Deaktivieren Sie die Option „Automatische Synchronisation“.
3.Klicken Sie auf die Schaltfläche „Roboter-Programm erstellen“.
Standardmäßig werden der Roboter und das Messsystem automatisch über den angeschlossenen Roboter synchronisiert. Ist kein Robotertreiber verfügbar, können Sie die Roboterkalibrierung dennoch durchführen, indem Sie ein Roboterprogramm erstellen, das den Benutzer am Teach-Pendant zur manuellen Synchronisation auffordert.
Messen der Basis
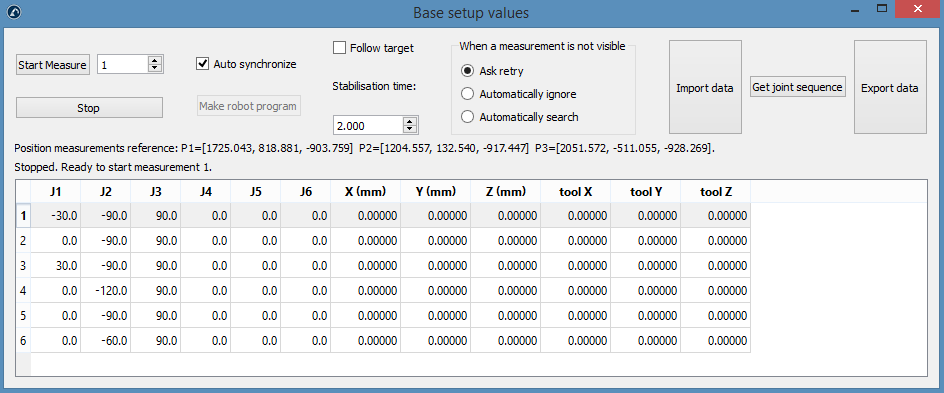
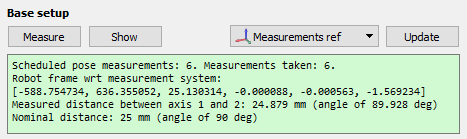
Diese Messungen können überall im Werkzeugflansch durchgeführt werden, wenn das gleiche Ziel für alle 6 Messungen gemessen wird. Um die Messungen zu starten, wählen Sie Messen im Abschnitt Basis-Einrichtung. Das folgende Fenster wird geöffnet. Wählen Sie dann Messung starten und der Roboter bewegt sich sequenziell durch die geplanten Messungen.
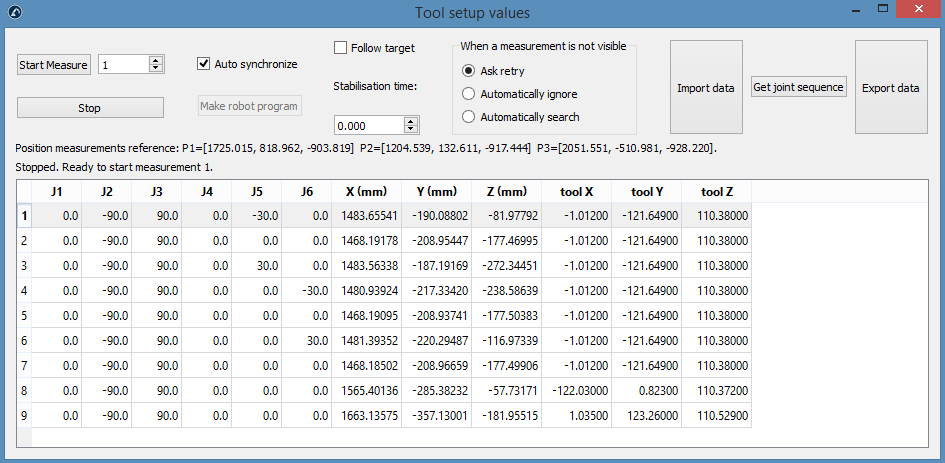
Schließen Sie das Fenster, wenn die Messungen abgeschlossen sind, und das Bezugssystem der Messungen wird in Bezug auf die Roboterbasis aktualisiert. Wenn Sie kein Bezugssystem ausgewählt haben, können Sie eines hinzufügen (wählen Sie Programm➔Bezugssystem hinzufügen) und platzieren Sie dieses unter dem Roboterbasis Bezugssystem (Drag & Drop im Objektbaum).
Die Zusammenfassung zeigt die Position und Orientierung des Roboter-Bezugssystems in Bezug auf das Kalibrierungs-Bezugssystem (Format [x,y,z,w,p,r] in mm und Bogenmaß).
Messen des Werkzeugs
Die Messungen 1-6 können überall am Werkzeugflansch durchgeführt werden, solange Sie das gleiche Ziel für die 6 Messungen messen. Danach wird für jeden TCP, den Sie messen wollen, eine Messung für den gleichen TCP hinzugefügt. In diesem Fall haben Sie 3 TCPs, also 6 + 3 = 9 Messungen insgesamt. Sie können auf eine Messung doppelklicken, um die Messung von dieser Position aus fortzusetzen.
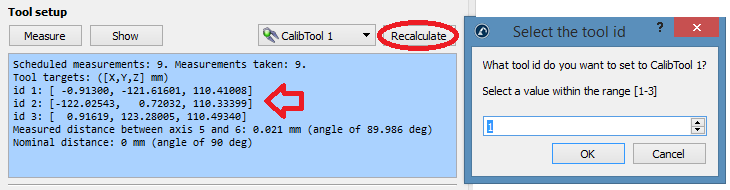
Wie im vorherigen Abschnitt beschrieben: Wählen Sie im Bereich Werkzeugeinstellungen die Option Messen. Das folgende Fenster wird geöffnet. Wählen Sie Messung starten und der Roboter bewegt sich sequenziell durch die geplanten Messungen. Doppelklicken Sie auf eine Messung, um mit der Messung von dieser Position fortzufahren.
Die Zusammenfassung zeigt nach Abschluss des Verfahrens die kalibrierten TCPs an. Die Definition des TCP (im folgenden Bild "CalibTool 1") wird automatisch aktualisiert. Wenn Sie keinen TCP ausgewählt haben, können Sie einen neuen hinzufügen (wählen Sie "Programm ➔ Leeres Werkzeug hinzufügen") und wählen Sie "Neu berechnen". Es erscheint ein neues Fenster, in dem Sie die "id" des Werkzeugs entsprechend der Reihenfolge auswählen müssen, in der Sie die Messungen durchgeführt haben. Sie können dasselbe Verfahren wiederholen, um so viele TCPs wie nötig zu aktualisieren (in diesem Fall 3 TCPs). Die id des Werkzeugs wird automatisch erkannt, wenn der Name des Werkzeugs mit einer Zahl endet.
Kalibrierung
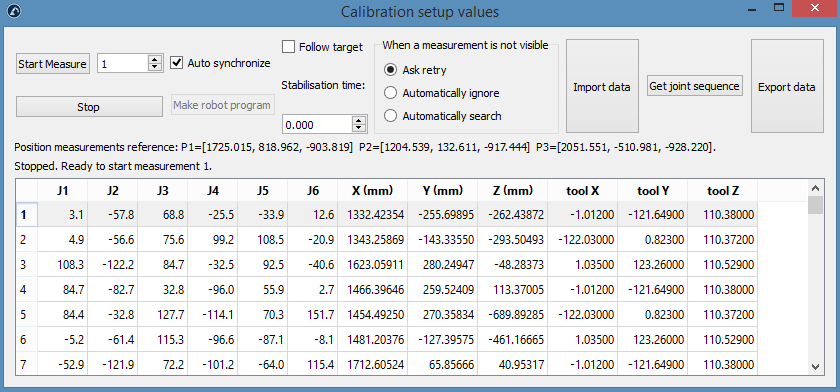
Wählen Sie im Bereich Kalibrierung die Option Messen, um das Fenster für die Kalibrierungsmessungen des Roboters zu öffnen. Wählen Sie dann Messung starten und der Roboter bewegt sich sequenziell durch die geplanten Messungen. Doppelklicken Sie auf eine Messung, um mit der Messung von dieser Position fortzufahren.
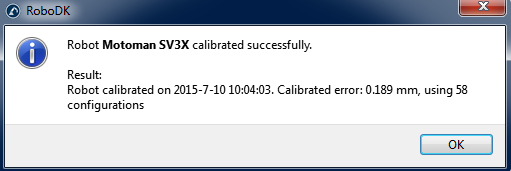
Schließen Sie das Fenster, sobald die Messungen abgeschlossen sind. Der Roboter wird automatisch kalibriert und es wird die folgende Meldung angezeigt, wenn keine Probleme auftreten.

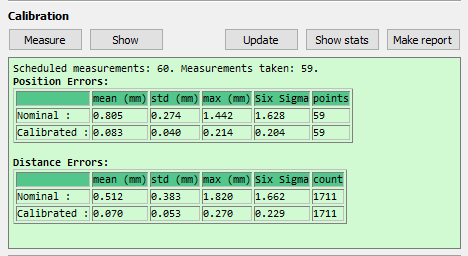
Schließlich zeigt der grüne Bildschirm diverse Statistiken bezüglich der Kalibrierungsmessungen an. Zudem wird ausgegeben, wie stark sich die Genauigkeit für diese Messungen verbessert.

Validierung
Sie sollten die Genauigkeit des Roboters nicht mit den gleichen Messungen validieren, mit denen Sie den Roboter kalibriert haben. Daher wird empfohlen, zusätzliche Messungen durchzuführen, um die Genauigkeit zu validieren (um eine objektivere Sicht auf die Genauigkeitsergebnisse zu erhalten).
Das gleiche Kalibrierungsverfahren muss verwendet werden, um die Validierungsmessungen durchzuführen. Die Zusammenfassung zeigt die Validierungsstatistiken an. Weitere Informationen finden Sie im folgenden Abschnitt Ergebnisse.
Ergebnisse
Sobald die Kalibrierung abgeschlossen ist, können Sie die Verbesserung der Genauigkeit mit den Statistiken von RoboDK analysieren. Um diese Statistik anzuzeigen, öffnen Sie das Fenster zur Roboterkalibrierung (Doppelklick auf das Symbol Roboterkalibrierung). Das Zusammenfassungsfenster im Validierungsabschnitt zeigt die Fehler vor der Kalibrierung (Nominalkinematik) und nach der Kalibrierung (kalibrierte Kinematik) an. Zwei Tabellen werden zur Verfügung gestellt, eine zeigt Statistiken über Positionsfehler und die andere zeigt Entfernungsfehler:
●Positionsfehler: Der Positionsfehler ist die Genauigkeit, mit der der Roboter einen Punkt in Bezug auf ein Bezugssystem erreichen kann.
●Entfernungsfehler: Der Entfernungsfehler wird durch Messen des Abstandsfehlers von Paaren von Punkten erhalten. Der Abstand zwischen zwei vom Roboter erfassten Punkten (erhalten mit Hilfe der kalibrierten Kinematik) wird mit der vom Messsystem erfassten Entfernung (physikalisch gemessen) verglichen. Alle paarweisen Kombinationen werden dabei berücksichtigt. Wenn Sie 315 Messungen vornehmen, haben Sie 315x314/2 = 49455 Werte für Entfernungsfehler.
Die bereitgestellten Statistiken sind der mittlere Fehler, die Standardabweichung (Std) und der maximale Fehler. Es wird auch der Mittelwert plus das Dreifache der Standardabweichung angegeben, was dem erwarteten Fehler für 99,98% aller Messungen entspricht (wenn Sie berücksichtigen, dass Fehler einer Normalverteilung folgen).

Wählen Sie Statistiken Anzeigen und zwei Histogramme zeigen die Verteilung der Fehler vor und nach der Kalibrierung an, ein Histogramm für die Positionsgenauigkeit und das andere für die Entfernungsgenauigkeit. Die folgenden Bilder entsprechen den 315 in diesem Beispiel verwendeten Validierungsmessungen.


Schließlich können Sie Bericht erstellen verwenden und einen PDF-Bericht mit den in diesem Abschnitt vorgestellten Informationen erstellen.
Programmfilterung
Nachdem der Roboter kalibriert wurde, haben Sie zwei Möglichkeiten, Programme mit der absoluten Genauigkeit des kalibrierten Roboters zu erstellen:
●Bestehende Programme filtern: Alle Roboterziele in einem Programm werden modifiziert, um die Genauigkeit des Roboters zu verbessern. Dies kann manuell oder mithilfe der API erfolgen.
●Verwenden Sie RoboDK für die Offline-Programmierung, um genaue Programme zu generieren (generierte Programme sind bereits gefiltert, einschließlich der mit der API generierten Programme).
Auf diese Art und Weise filtern Sie ein vorhandenes Programm manuell: Ziehen Sie die Roboterprogrammdatei per Drag & Drop auf den RoboDK-Hauptbildschirm (oder wählen Sie Datei➔Öffnen) und wählen Sie Nur filtern. Das Programm wird gefiltert und im selben Ordner gespeichert. In der Filterzusammenfassung wird angezeigt, ob Probleme bei der Verwendung des Filteralgorithmus aufgetreten sind. Sie haben auch die Möglichkeit, ein Programm zu importieren, wenn Sie es in RoboDK simulieren wollen. Wenn das Programm irgendwelche Abhängigkeiten hat (Definitionen von Werkzeugsystem oder Basis-Bezugssystem, Unterprogramme, ...), müssen sie sich im selben Verzeichnis befinden, in dem das erste Programm importiert wird.


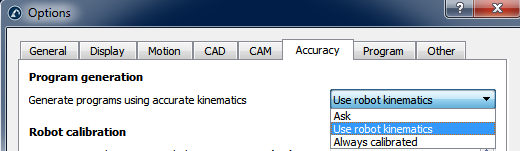
Sobald Sie das Programm in RoboDK importieren, können Sie es mit oder ohne absolute Genauigkeit neu generieren. In den Genauigkeitseinstellungen von RoboDK (Extras➔Optionen➔Genauigkeit) können Sie entscheiden, ob Sie die Programme immer mit einer genauen Kinematik erzeugen wollen, ob RoboDK jedes Mal nachfragen soll, oder ob Sie die aktuelle Roboterkinematik verwenden wollen. Die aktuelle Roboterkinematik kann geändert werden, indem Sie mit der rechten Maustaste auf den Roboter klicken und die Option "Genaue Kinematik verwenden" aktivieren / deaktivieren. Wenn diese Option aktiv ist, sehen Sie einen grünen Punkt, wenn sie nicht aktiv ist, sehen Sie einen roten Punkt.
Programme mit der API filtern
Mit RoboDK ist es möglich, ein komplettes Programm zu filtern, wenn ein kalibrierter Roboter und das Roboterprogramm vorliegen. Verwenden Sie dazu den Aufruf FilterProgram:
robot.FilterProgram(file_program)
Ein Makrobeispiel namens FilterProgram ist im Abschnitt Makros der Bibliothek verfügbar. Der folgende Code ist ein Python-Beispielskript, das die RoboDK-API zum Filtern eines Programms verwendet.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
Ziele mit der API filtern
Der folgende Code ist ein Python-Beispielskript, das mithilfe der RoboDK-API ein Ziel (Pose-Ziel oder Gelenkziel) über den Befehl FilterTarget filtert:
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
Dieses Beispiel ist nützlich, wenn eine Drittanbieteranwendung (nicht RoboDK) das Roboterprogramm mithilfe von Pose-Zielen generiert.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))
Roboter-Mastering
Sobald der Roboter kalibriert wurde, benötigen Sie in der Regel RoboDK, um Programme zu filtern. Daher ist eine RoboDK-Lizenz erforderlich (eine Basis-OLP-Lizenz reicht aus, um nach der Kalibrierung des Roboters genaue Roboterprogramme zu generieren). Das Filtern eines Programms bedeutet, dass die Ziele in einem Programm geändert/optimiert werden, um die Genauigkeit des Roboters unter Berücksichtigung aller Kalibrierungsparameter (ungefähr 30 Parameter) zu verbessern.
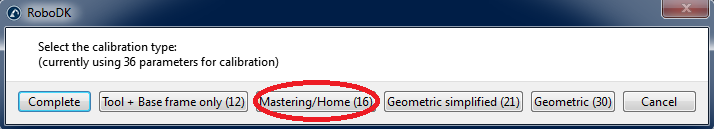
Alternativ können Sie nur die Versätze der Gelenke sowie die Basis- und Werkzeugbezugssysteme kalibrieren (4 Gelenkversatzparameter plus 6 Parameter für das Basisbezugssystem plus 6 Parameter für das Werkzeugsystem). Die Kalibrierung ist nicht so genau wie bei der standardmäßigen vollständigen Kalibrierung, sie kann es jedoch ermöglichen, bestimmte Parameter in der Robotersteuerung einzugeben und nicht von RoboDK zur Erstellung von Roboterprogrammen abhängig zu sein.
Um die Kalibrierung nur für die Gelenkversätze zu erhalten, müssen Sie die Schaltfläche Param. Kalib. auswählen und anschließend die Schaltfläche Mastering (im Menü Roboterkalibrierung).
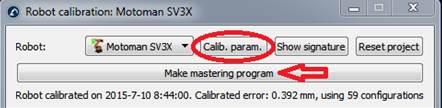
Ein neues Fenster wird erscheinen, nachdem Sie Mastering-Programm erstellen gewählt haben. In diesem Fenster können Sie auswählen, für welche Achsen Sie die neue Ausgangsposition erstellen möchten.
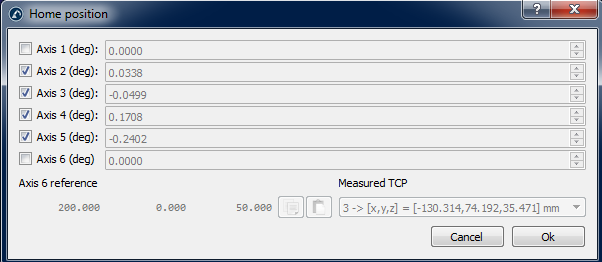
Die Schaltfläche Mastering-Programm erstellen erscheint im Roboterkalibrierungsfenster. Wählen Sie diese Schaltfläche, um ein Programm zu generieren, das den Roboter an die neue Ausgangsposition bringt. Übertragen Sie es zum Roboter und führen Sie es aus, dann muss die neue Ausgangsposition aufgezeichnet werden.
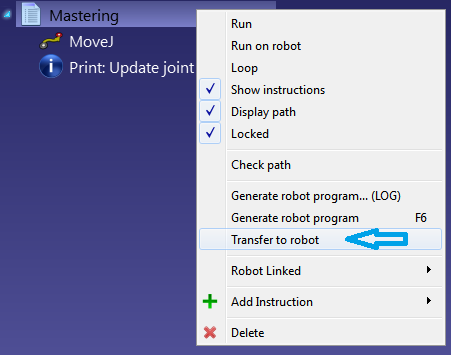
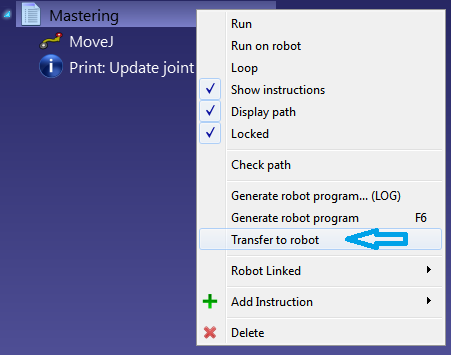
Wenn der Roboter und der PC verbunden sind, können Sie mit der rechten Maustaste auf das Programm klicken und Programm an Roboter senden auswählen, um das Programm automatisch an den Roboter zu senden. Andernfalls können Sie Roboterprogramm erstellen auswählen, um neue Gelenkwerte für die Ausgangsposition zu sehen.
Als ein Beispiel müssen Sie die nächsten Schritte zum Aktualisieren der Ausgangsposition für Motoman-Roboter befolgen.
Zunächst muss das Programm "MASTERING" ausgeführt werden, um den Roboter in die neue Ausgangsposition zu bringen.
Sobald das Programm in der Steuerung ist, müssen Sie sich als "Management-Modus" anmelden (das Passwort für Motoman-Roboter ist normalerweise 99999999). Hierzu muss der Teach-Modus verwendet werden. Die folgenden Bilder zeigen die Schritte, die befolgt werden müssen.
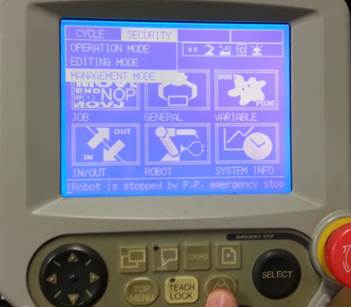
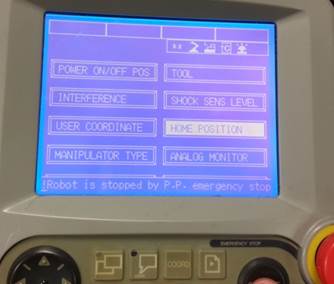
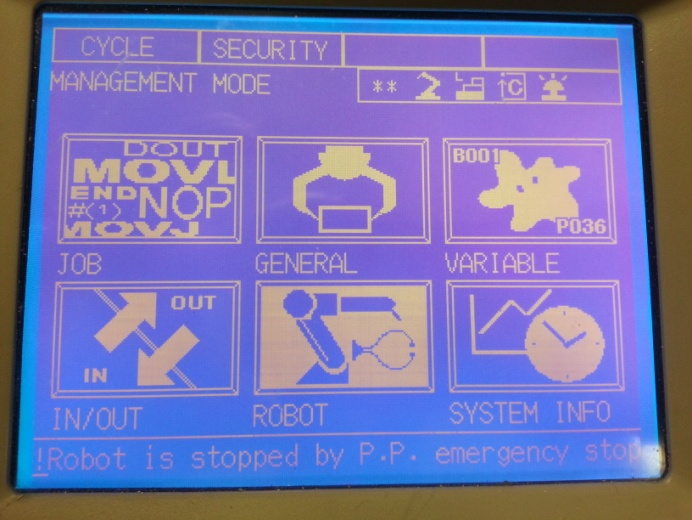
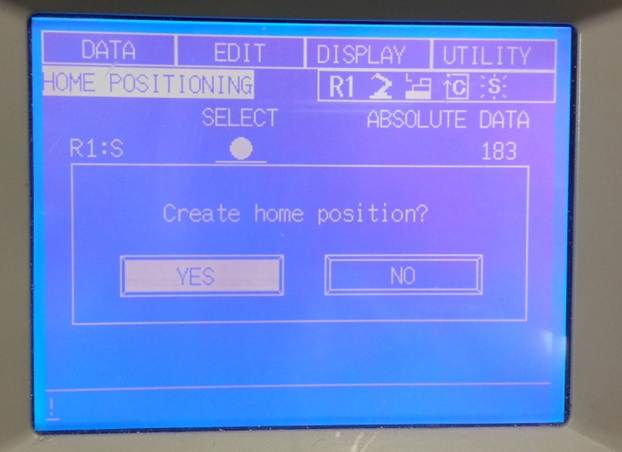
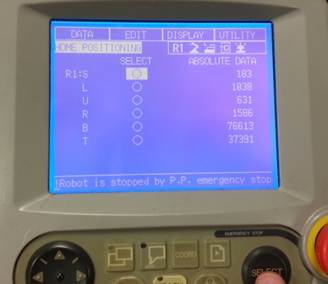
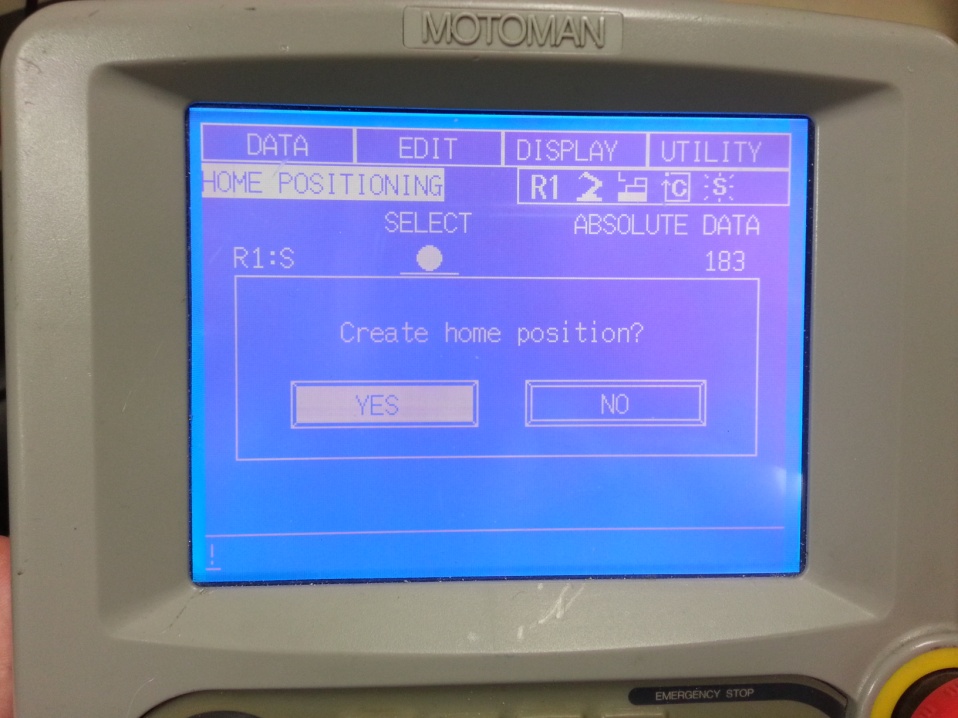
Stellen Sie sicher, dass die Ausgangsposition für alle Robotergelenke aktualisiert wird.
Sobald die Ausgangsposition eingestellt ist, müssen Sie das Roboterprogramm löschen, das den Roboter an die neue Ausgangsposition gebracht hat.
Bezugssystem und Werkzeugsystem
RoboDK bietet einige Dienstprogramme zum Kalibrieren von Bezugssystemen und Werkzeugsystemen. Auf diese Werkzeuge kann über Dienstprogramme➔Bezugssysteme Kalibrieren bzw. Dienstprogramme➔Werkzeug Bezugssysteme kalibrieren zugegriffen werden.
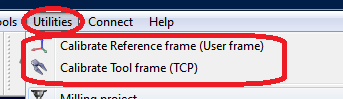
Um ein Bezugssystem oder ein Werkzeugsystem (auch bekannt als Benutzerkoordinatensystem bzw. TCP) zu kalibrieren, benötigen Sie einige Roboterkonfigurationen, die 3 oder mehr Punkte berühren. Diese Roboterkonfigurationen können entweder Gelenkwerte oder kartesische Koordinaten (in einigen Fällen mit Orientierungsdaten) sein. Es wird empfohlen, die Gelenkwerte anstelle der kartesischen Koordinaten zu verwenden, da es einfacher ist, die tatsächliche Roboterkonfiguration in RoboDK zu überprüfen (durch Kopieren und Einfügen der Robotergelenkwerte in den RoboDK-Hauptbildschirm).
Werkzeugkalibrierung
Wählen Sie Dienstprogramme➔Werkzeug kalibrieren, um den TCP mit RoboDK zu kalibrieren. Sie können so viele Punkte wie gewünscht verwenden und unterschiedliche Orientierungen verwenden. Mehr Punkte und größere Orientierungsänderungen sind besser, da Sie eine bessere Schätzung des TCP sowie eine gute Schätzung des TCP-Fehlers erhalten.
Die folgenden zwei Optionen sind zum Kalibrieren eines TCP verfügbar:
●Durch Berühren eines stationären Punktes mit dem TCP mit unterschiedlichen Orientierungen.
●Durch Berühren einer Ebene mit dem TCP (wie ein Messtaster).
Es wird empfohlen, die Kalibrierung durch Berühren einer Ebene durchzuführen, wenn ein Messtaster oder eine Spindel kalibriert werden soll. Diese Methode ist nicht so anfällig gegen Benutzerfehler.
Wenn der TCP sphärisch ist, wird der Mittelpunkt der Kugel als der neue TCP berechnet (es ist nicht notwendig, den Kugeldurchmesser bereitzustellen).
Die folgenden Schritte müssen befolgt werden, um den TCP mit einer Ebene (wie im Bild zu sehen) zu kalibrieren:
1.Wählen Sie das Werkzeug aus, das kalibriert werden soll.
2.Wählen Sie die Kalibrierungsmethode➔XYZ mit Ebene kalibrieren.
3.Wählen Sie mit Achswinkeln kalibrieren.
4.Wählen Sie den Roboter aus, der verwendet wird.
5.Wählen Sie die Anzahl der Konfigurationen, die Sie für die TCP-Kalibrierung verwenden möchten (es wird empfohlen, 8 Konfigurationen oder mehr zu verwenden).
6.Geben Sie die Referenzebene ungefähr an. Wenn die Referenzebene nicht parallel zur Roboter-XY-Ebene (des Roboter-Bezugssystems) ist, müssen Sie eine Schätzung dieser Referenzebene innerhalb von ± 20 Grad hinzufügen. Die Position dieser Ebene ist nicht wichtig, lediglich die Orientierung spielt eine Rolle.
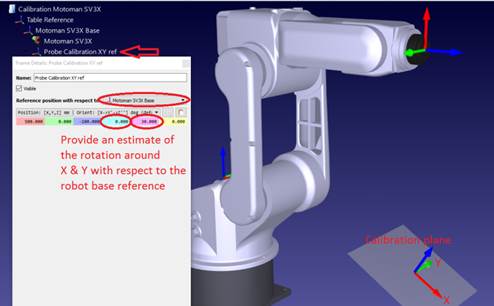
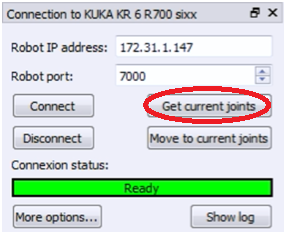
7.Sie können damit beginnen, die Tabelle mit den Achswinkeln zu füllen. Dies kann manuell oder durch Kopieren / Einfügen mit den Schaltflächen (wie im Bild gezeigt) geschehen. Sie können auch den Knopf "Get Jx" benutzen, um die aktuellen Achswinkel vom Roboter im Simulator zu erhalten. Wenn Sie die Achswinkel von einem realen Roboter erhalten, der mit dem Roboter verbunden ist, müssen Sie zuerst "Aktuelle Achswinkel abrufen" aus dem Roboterverbindungsmenü auswählen (siehe Bild oder Anhang für weitere Informationen über das Verbinden eines Roboters mit RoboDK). Es wird dringend empfohlen, eine separate Kopie der für die Kalibrierung verwendeten Achswinkel zu speichern (z. B. eine Textdatei).

8.Sobald die Tabelle gefüllt ist, sehen Sie die neuen TCP-Werte (X, Y, Z) als "kalibrierten TCP" am Ende des Fensters. Sie können "aktualisieren" auswählen und der neue TCP wird in der RoboDK-Station aktualisiert. Die Orientierung des Messtasters kann mit dieser Methode nicht bestimmt werden.
9.Sie können "Fehler anzeigen" auswählen und es werden die Fehler jeder Konfiguration in Bezug auf den berechneten TCP (der dem Mittelwert aller Konfigurationen entspricht) ausgegeben. Zudem können Konfigurationen gelöscht werden, wenn sie einen größeren Fehler aufweisen als die anderen.
10.Sie müssen die Werte in der realen Robotersteuerung manuell aktualisieren (nur X, Y, Z). Wenn der TCP in einem von RoboDK generierten Programm verwendet wird, müssen die Werte in der Robotersteuerung nicht aktualisiert werden.
Kalibrierung des Bezugssystems
Wählen Sie Dienstprogramme→Bezugssystem kalibrieren, um ein Bezugssystem zu kalibrieren. Ein Bezugssystem kann mit verschiedenen Methoden festgelegt werden. Im Beispiel der Abbildung ist ein Bezugssystem durch drei Punkte definiert: Punkt 1 und 2 definieren die Richtung der X-Achse und Punkt 3 definiert die positive Y-Achse.

Anhang I – Mastering der Achsen 1 und 6
Sie müssen besonders aufpassen, wenn Sie die Mastering-/Ausgangspositionswerte für die Achsen 1 und 6 wiederherstellen wollen. Diese Werte beziehen sich direkt auf das Bezugssystem der Roboterbasis für die Achse 1 und eine TCP-Referenz für die Achse 6. Daher müssen externe Messungen durchgeführt werden, um diese Werte richtig einzustellen. Dieses Fenster erscheint nach Auswahl von "Mastering-Programm erstellen" im Kalibrierungsmenü.

Die nächsten zwei Prozeduren müssen befolgt werden, um die Mastering-Parameter für diese beiden Achsen richtig einzustellen.
Referenz für Achse 6
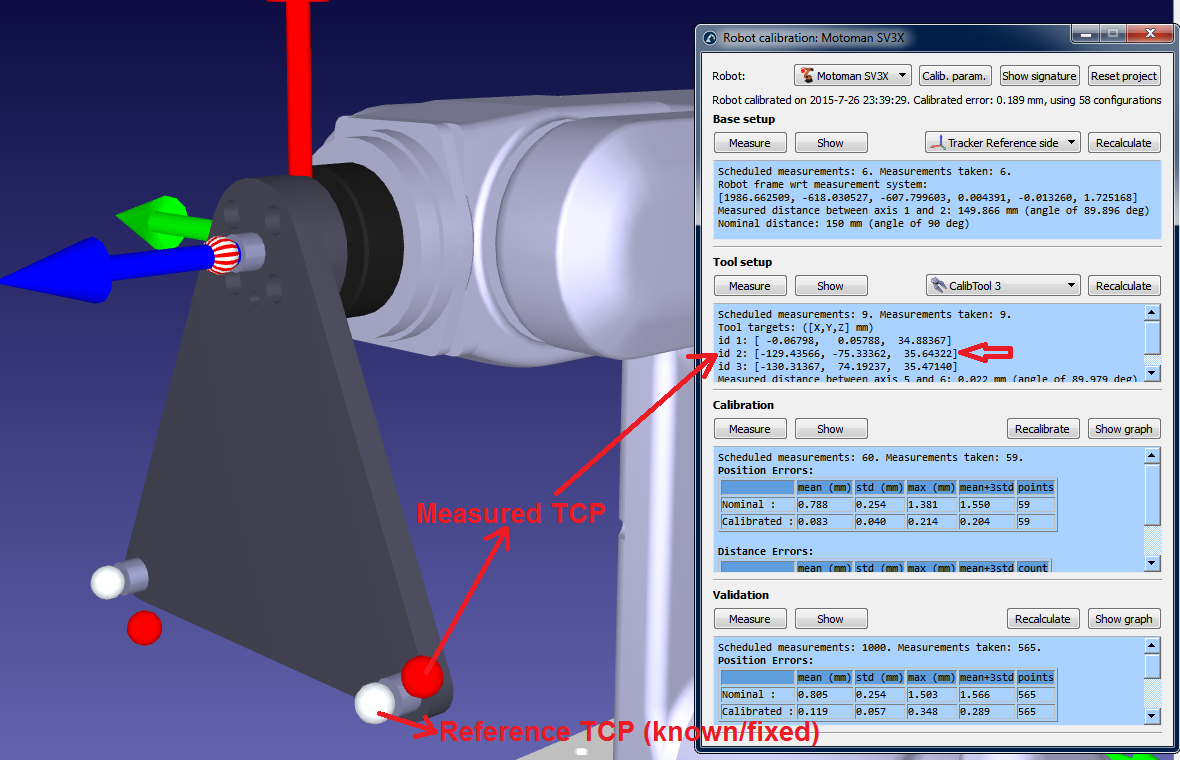
Sie müssen ein Referenzziel verwenden, um die „Ausgangsposition“ von Achse 6 richtig einzustellen. Der Winkelversatz ist die Rotation um die Z-Achse des Werkzeugflansches, die benötigt wird, um den gemessenen TCP (X, Y, Z) bestmöglich an die bekannte TCP-Referenz anzupassen. Der gemessene TCP (siehe folgendes Bild) ist einer der TCPs, die im zweiten Schritt des Kalibrierungsverfahrens gemessen wurden. Der Referenz-TCP ist eine bekannte Referenz, die einem der TCP für das verwendete Kalibrierungswerkzeug entspricht.
Idealerweise muss der Referenz-TCP vom CMM in Bezug auf den Werkzeugflansch gemessen werden (eine Kopie des Roboterwerkzeugflansches wäre am besten). Alternativ können Sie einen neuen Roboter verwenden, um den TCP erstmalig zu messen (Schritt zwei des Kalibrierungsverfahrens) und einen gemessenen TCP als Referenz zu verwenden. Es ist wichtig, einen Passstift und/oder eine entsprechende Werkzeugflanschreferenzierung zu verwenden, um sicherzustellen, dass sich der Endeffektor immer an der gleichen Position befindet.
Referenz Achse 1
Bevor Sie eine Roboterkalibrierung starten, müssen Sie drei Basisziele richtig messen, wenn Sie die Achse 1 mit dem realen Bezugssystem der Roboterbasis ausrichten wollen. Diese Basisziele müssen so gewählt werden, dass das Bezugssystem in Bezug auf den Roboter gefunden werden kann.
Die "Ausgangsposition" von Achse 1 hängt direkt von den drei Basiszielen sowie dem Einrichten der Roboterbasis ab. Das Einrichten der Roboterbasis ist der erste Kalibrierungsschritt. Bei diesem wird das Basis-Bezugssystem des Messsystems durch Bewegen und Messen der Achsen 1 und 2 in Bezug auf das Bezugssystem der Roboterbasis platziert.
Die Basisziele des Messsystems können durch Verwenden von "Basisziele setzen" eingestellt werden (siehe folgendes Bild). Dies sind 3 Messungen, die das gewünschte Roboter Bezugssystem definieren (die ersten 2 Messungen definieren die X-Achse und der dritte Punkt die positive Y-Achse). Sie sollten geeignete Referenzpunkte für die Roboterbasis verwenden, damit diese Prozedur wiederholbar ist.
Der Korrekturwinkel für Gelenk 1 ist der Winkel zwischen der X-Achse der Basisreferenz, die durch 3 Punkte gemessen wird, und der Basisreferenz, die durch Bewegen der Roboterachsen 1 und 2 gemessen wird. Natürlich werden beide Vektoren vorher auf die XY-Ebene der Basisreferenz projiziert, die durch Berühren der drei Punkte erhalten wird.

Anhang II – Testen des Faro-Lasertrackers
Die Roboterkalibrierung erfordert Messungen vom Roboter mit einem Messsystem. Um diese Messungen durchzuführen, ist ein Faro-Lasertracker erforderlich, der mit einem Computer kommuniziert. Die Kommunikation erfolgt über einen Treiber (exe-Datei), der im Konsolenmodus ausgeführt werden kann.
Faro bietet beispielsweise eine kostenlose Anwendung namens "Tracker Utilities" an. Diese Anwendung kann den Lasertracker initialisieren und unter anderem einige Zustandsprüfungen durchführen.
Um den Tracker zu initialisieren, sollten Sie die Anwendung "Tracker Utilities" starten, eine Verbindung mit der Tracker-IP herstellen und anschließend "Startup Checks" auswählen. Wenn der Tracker initialisiert wird, sollten Sie vor der Initialisierung ein 1,5''-SMR-Ziel in der Ausgangsposition („Home“) platzieren. Andernfalls blinkt das grüne Licht nach der Initialisierung und die Messungen sind nicht gültig.
Sobald die Initialisierung abgeschlossen ist, sollten Sie die Meldung "Startup complete" lesen. Dies wird in der folgenden Abbildung gezeigt.

Sollten Sie Probleme mit dem Tracker haben, können Sie durch Drücken von "Health Checks…" einige Zustandsprüfungen ausführen. Die nächsten zwei Bilder zeigen jeweils eine erfolgreiche und eine fehlgeschlagene Prüfung. Manchmal werden Probleme nach dem erneuten Anschließen der Kabel und dem Neustart des Lasertrackers behoben.


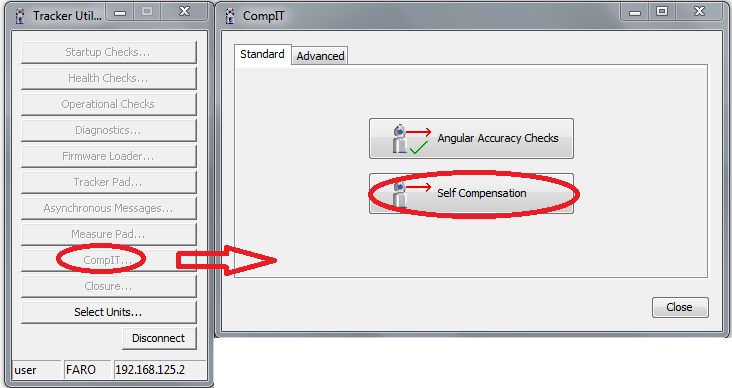
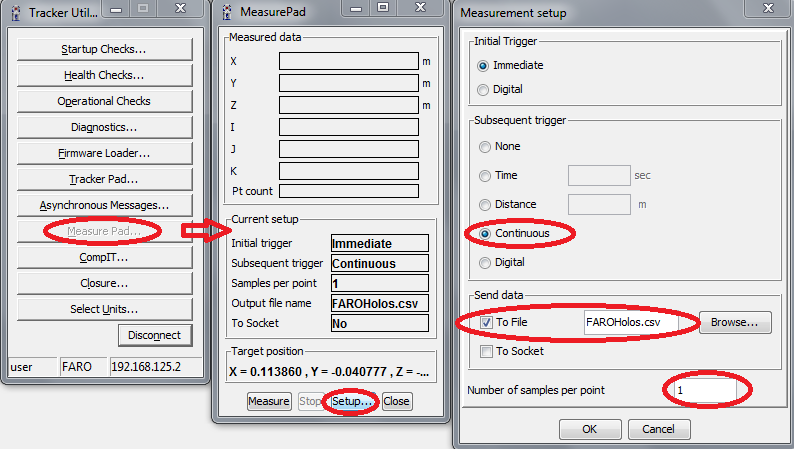
Schließlich können Sie mit dem "Measure Pad" einige Messungen vornehmen. Der Lasertracker kann einem Ziel folgen und die XYZ-Position mit einer Frequenz von 1000 Hz messen. Wenn Sie 1 Messwert pro Punkt und einen kontinuierlichen Trigger verwenden, zeichnet der Tracker 1000 Messungen pro Sekunde in einer CSV-Datei auf.
Sie können diese Funktion verwenden, um eine Roboterbahn zu messen und mit der Bahngenauigkeitsprüfung von RoboDK die Genauigkeit, Geschwindigkeit und Beschleunigung entlang der Bahn zu überprüfen.