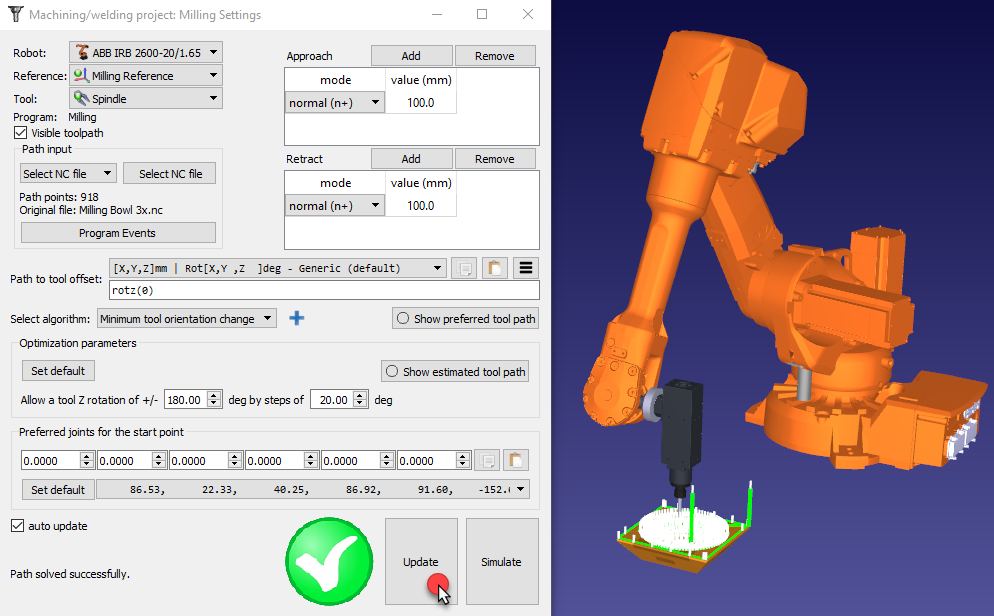
Bevorzugte Konfiguration
RoboDK wählt automatisch die Startkonfiguration, die den bevorzugten Startgelenken am nächsten liegt (Bevorzugte Gelenke für den Startpunkt). Von diesem Punkt aus wird der Roboter linearen Bewegungen folgen, sodass sich die Roboterkonfiguration nicht ändert.
Ein Dropdown-Menü zeigt alle möglichen Lösungen zum Starten des Programms an. Wählen Sie bei Bedarf eine bevorzugte Gelenkkonfiguration des Roboters und wählen Sie Aktualisieren, um das Programm neu zu berechnen.
Tipp: Mit dieser Option können Sie ein Programm mit einer bestimmten Konfiguration erstellen, z. B. „Non-Flip“, „Ellbogen nach oben“ und „Frontflags“. Dies ist auch besonders nützlich, wenn Sie ein Mehrumdrehungsgelenk, wie z. B. Gelenk 6, vor der Bahn vorwinden müssen. Dieses Gelenk wird sich dann während der Bahn abwickeln, ohne seine Grenze zu erreichen, sodass diese Trajektorie vollständig in einem einzigen Durchgang ausgeführt werden kann.