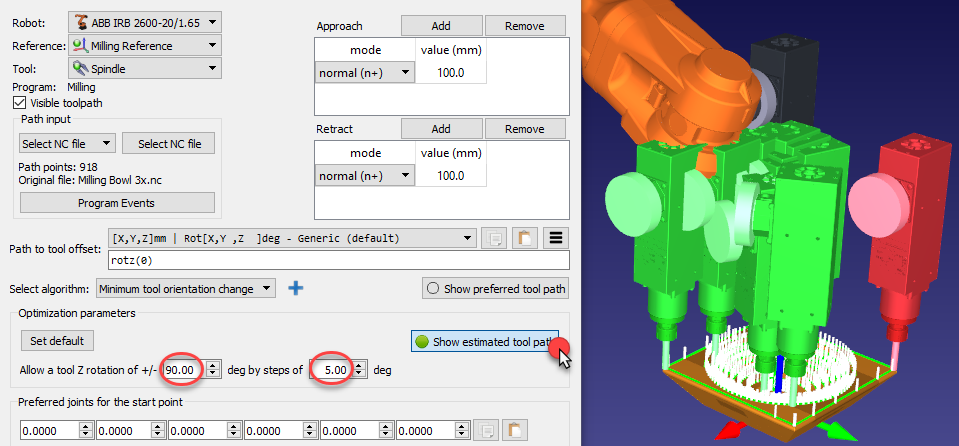
Bei einer bevorzugten Werkzeugorientierung kann der Roboter eine gewisse Freiheit haben, um die Z-Achse des Werkzeugs zu drehen. Dies ermöglicht es dem Roboter, das Programm so zu lösen, dass Robotersingularitäten und Gelenkgrenzen vermieden werden und alle Punkte erreichbar sind. Standardmäßig lässt RoboDK das Werkzeug um bis zu +/-180 Grad um die TCP-Achse in Schritten von 20 Grad rotieren.
Es wird empfohlen, diese Rotation abhängig von der Anwendung zu beschränken. Zum Beispiel ist es möglich, +/-90 Grad einzugeben, um die zulässige Rotation um die Hälfte zu beschränken. Eine Verringerung dieses Parameters reduziert auch die Rechenzeit zur Erstellung des Programms.
Tipp: Wählen Sie Geschätzte Werkzeugbahn anzeigen, um die erreichbaren Punkte (in grün) und die nicht erreichbaren Punkte (in rot) anzuzeigen. Die erreichbaren Punkte können in Relation zur bevorzugten Werkzeugbahn gedreht werden, um die Ziele für den Roboter erreichbar zu machen.
Wenn einige Punkte der Bahn nicht erreichbar sind, empfiehlt es sich, das Bezugssystem zu drehen oder bei der Z-Rotation des Werkzeugs toleranter zu sein. Das Bezugssystem kann bewegt werden, indem Sie die Alt-Taste gedrückt halten und das Koordinatensystem ziehen, um das Teil besser in den Arbeitsbereich des Roboters einzupassen.
Anmerkung: Die geschätzte Werkzeugbahn wird angezeigt, wenn das Bezugssystem oder der TCP geändert werden (wenn die Option Automatische Aktualisierung aktiviert ist). Dies kann Ihnen helfen, die optimale Position für Ihre Roboterbearbeitung zu finden.
Tipp: Kleinere Schrittwerte ermöglichen eine allmählichere Neuorientierung des Werkzeugs, wenn dieses eine Singularität durchquert. Andererseits kann die Berechnung der Werkzeugbahn länger dauern.
Anmerkung: Legen Sie die zulässige Rotation um Z auf 0 Grad fest, um das Werkzeug entsprechend der bevorzugten Orientierung vollständig zu beschränken. Bei einfachen Anwendungen, bei denen der Roboter weit entfernt von Singularitäten oder Achsgrenzen arbeitet, können Sie diese Rotation ebenfalls auf 0 Grad setzen. Dies ist nützlich für große 3D-Fräsanwendungen, bei denen das Werkzeug weitgehend dieselbe Orientierung beibehalten soll.