Werkzeug – Bahn Abstand
Hinweis: Bei den meisten Konfigurationen der Roboterbearbeitung verläuft die Z-Achse entlang der Schnittachse und zeigt nach außen. Die Z-Achse des Werkzeugs entspricht standardmäßig der Normalen der Werkzeugwege.
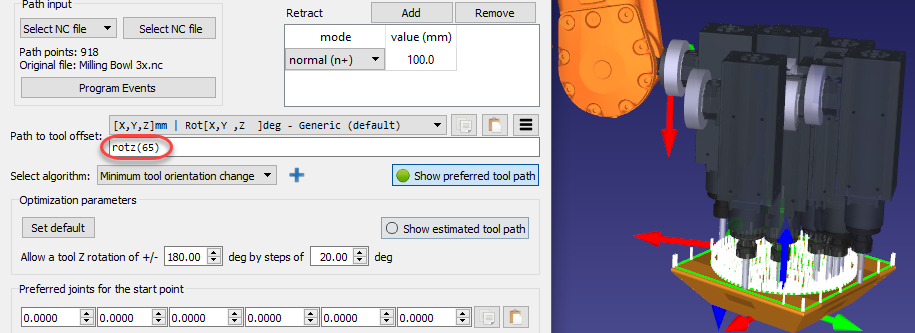
Der Werkzeug – Bahn Abstand ermöglicht das Ändern der bevorzugten Orientierung des Werkzeugs entlang der Werkzeugbahn. Diese Option wird hauptsächlich verwendet, um das Werkzeug um die Z-Achse des TCP zu drehen. Dadurch kann der 6. Freiheitsgrad um die Werkzeugachse behandelt werden. Je nach Anwendung und deren Anforderungen stehen mehrere Optionen zur Verfügung. Sie können beispielsweise die Änderung der Werkzeugorientierung minimieren oder der Werkzeugorientierung entlang der Bahn folgen.
Da ein 6-achsiger Roboter einem 3-Achsen- oder 5-Achsen-CNC-Fertigungsprogramm folgt, müssen wir einen zusätzlichen Freiheitsgrad definieren. Dieser Freiheitsgrad ist normalerweise die Rotation um die Z-Achse des TCP. Dieser zusätzliche Freiheitsgrad ist besonders nützlich, um Singularitäten, Gelenkgrenzen, Kollisionen oder Erreichbarkeitsprobleme zu vermeiden.
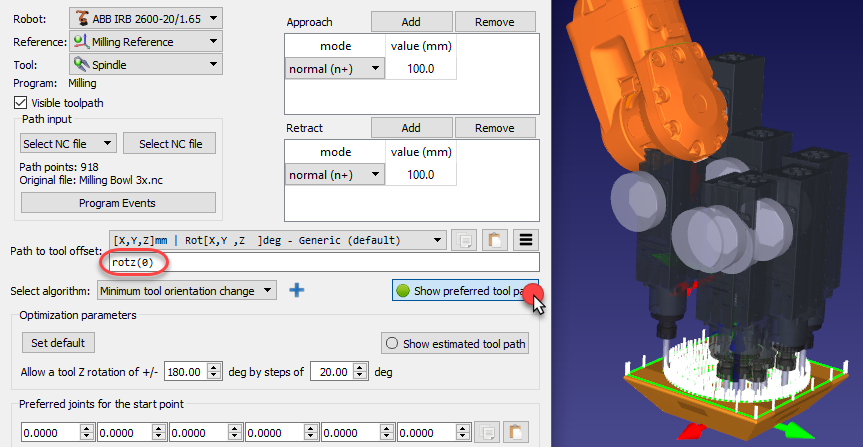
Standardmäßig zeigt der Werkzeug – Bahn Abstand eine rotz(0) Transformation an. Das bedeutet, dass Sie eine zusätzliche Rotation um die Z-Achse des Werkzeugs hinzufügen können. Dieser Wert kann geändert werden, um die bevorzugte Orientierung des Werkzeugs festzulegen, indem die Orientierung um die Z-Achse des TCP oder in Kombination mit anderen Achsen geändert wird. Die bevorzugte Orientierung ist die Orientierung, die der Roboter beim Folgen der Werkzeugbahn beizubehalten versucht.
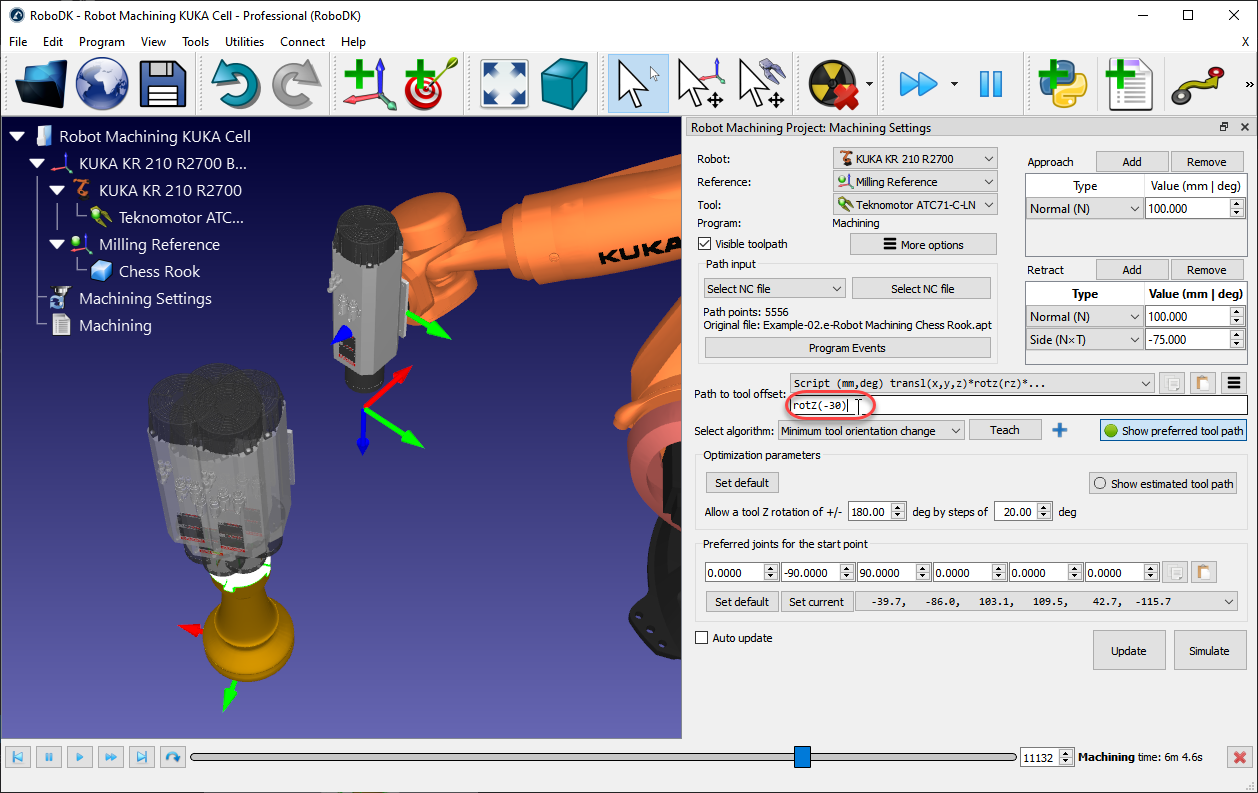
RoboDK verwendet standardmäßig den Algorithmus der minimalen Änderung der Werkzeugorientierung. Dies bedeutet, dass die Orientierung des Werkzeugs entlang der Werkzeugbahn so konstant wie möglich gehalten wird. Im Allgemeinen ist diese Option für Fräsoperationen geeignet, da sie die Robotergelenkbewegungen minimiert. Alternativ stehen andere Algorithmen / Methoden zur Verfügung, z. B. die Werkzeugorientierung, die der Werkzeugbahn folgt (nützlich für Schneidanwendungen, bei denen die Klinge entlang der Bahn tangential bleiben muss), oder Roboter hält Objekt, wenn die Werkzeugbahn mit dem Roboterwerkzeug verknüpft verfolgt werden muss (z. B. für Dosier- oder Polieranwendungen, auch bekannt als Remote TCP Konfigurationen).