Roboterfertigung
Sie können Industrieroboter wie eine Werkzeugmaschine (3-Achs- oder 5-Achs-CNC) einsetzen. Um dieselben Ergebnisse wie mit CNC-Maschinen zu erzielen, benötigen Industrieroboter eine fortschrittliche Offline-Programmiersoftware wie RoboDK, um Maschinenprogramme in Roboterprogramme umzuwandeln. RoboDK unterstützt die Umwandlung von Maschinenprogrammen wie APT, G-Code, ACL, TAP oder NCI in Robotersimulationen und Roboterprogramme.
Die Roboter-Zerspanung umfasst verschiedene Anwendungen des Materialabtrags wie Fräsen, Bohren, Anfasen und Entgraten, die typischerweise von automatisierten Werkzeugmaschinen (CNC) durchgeführt werden.
Die Teileabmessungen werden mit CAD-Software (Computer-Aided Design) definiert und anschließend von CAM-Software (Computer-Aided Manufacturing) in Fertigungsprogramme (wie G-Code) übersetzt. Die Fertigungsprogramme können dann mithilfe der Offline-Programmierwerkzeuge von RoboDK in Roboterprogramme umgewandelt werden.
Zusätzliche Achsen wie ein Drehtisch und/oder eine Linearachse können erstellt und mit dem Roboter synchronisiert werden, um den Arbeitsbereich zu erweitern.
Beispiele für die Roboterbearbeitung
Dieser Abschnitt zeigt einige Beispiele für die Roboterbearbeitung. Einige dieser Beispiele verwenden ein Plug-in, um zu zeigen, wie die CAM-Werkzeugbahn generiert wird. Sie können jedoch auch jede generische 5-Achsen-Werkzeugbahn in RoboDK laden, z. B. APT-, NC- oder G-Code-Dateien.
Erfahren Sie mehr über Beispielprojekte im Abschnitt Beispiele.
Besuchen Sie den Abschnitt CAM-Add-Ins unserer Dokumentation für weitere Beispiele zu Projekten der Roboterbearbeitung, wie Mastercam, MecSoft/RhinoCAM, Inventor, FeatureCAM oder Fusion 360.
Erste Schritte mit der Roboterbearbeitung
Dieses Beispiel hilft Ihnen, die Grundlagen der Roboterbearbeitung in RoboDK zu verstehen und wie Sie einen 3-Achsen-Roboterbearbeitungsauftrag in eine Simulation der Roboterbearbeitung und ein Roboterprogramm umwandeln.
Erfahren Sie mehr über dieses Beispiel zur Roboterbearbeitung.
Erste Schritte mit der Roboterbearbeitung (5x)
Dieses Beispiel hilft Ihnen zu verstehen, wie Sie die Einstellungen für die Roboterbearbeitung in RoboDK konfigurieren können und wie Sie einen 5-Achsen-Roboterbearbeitungsauftrag in eine Simulation der Roboterbearbeitung und ein Roboterprogramm umwandeln.
Dieses Beispiel hilft Ihnen außerdem, sichere Annäherungs-/Rückzugsbewegungen zwischen verschiedenen Vorgängen des Zerspanungsauftrags zu erstellen.
Erfahren Sie mehr über dieses Beispiel.
Roboterbearbeitung mit externen Achsen
Dieses Beispiel zeigt, wie ein KUKA-Roboter mit 3 zusätzlichen externen Achsen für die Roboterbearbeitung eingesetzt wird. Die Zelle besteht aus einem 6-Achsen-Roboterarm, einer 1-Achsen-Linearachse und einem 2-Achsen-Drehtisch.
Weitere Informationen finden Sie im Abschnitt RhinoCAM-Beispiele. Die Integration zwischen RhinoCAM und RoboDK lädt APT-Dateien automatisch von RhinoCAM nach RoboDK.
Laserschneiden
Dieses Beispiel zeigt, wie ein Yaskawa/Motoman-Roboter für eine Laserschneidanwendung eingesetzt wird. Der Schneidpfad des Roboters wird mit dem RoboDK Add-In für Autodesk Fusion definiert.
Erfahren Sie mehr über dieses Beispiel zum Laserschneiden.
Roboter-Formenbearbeitung
Dieses Beispiel zeigt, wie ein Yaskawa/Motoman-Roboter für die Roboterbearbeitung und das RoboDK Add-In für Mastercam eingesetzt wird. RoboDK unterstützt das automatische Laden von NCI- oder NC-Dateien, die mit Mastercam erzeugt wurden.
Weitere Informationen finden Sie im Beispiel 3-Achsen-Roboterbearbeitung mit Mastercam.
Erfahren Sie mehr über dieses Beispiel zur Formenbearbeitung.
Roboter-Entgraten
Dieses Beispiel zeigt, wie ein ABB-Roboter zum Entgraten eingesetzt wird. Dieses Beispiel beinhaltet einen Pick-and-Place-Vorgang.
Erfahren Sie mehr über dieses Beispiel zum Entgraten von Kunststoff.
Polieren
Dieses Beispiel zeigt, wie ein KUKA-Roboter zum Polieren eingesetzt wird.
Erfahren Sie mehr über dieses Beispiel zum Entgraten von Kunststoff.
Einstellungen für Zerspanungstechnik
In diesem Abschnitt wird gezeigt, wie Sie offline ein einfaches RoboDK-Projekt für die Roboterbearbeitung vorbereiten. Die Zelle für die Roboterbearbeitung muss mindestens einen Roboter, ein Werkzeug (EOAT) und ein Bezugssystem (auch als Koordinatensystem, Teilereferenz oder Datum bezeichnet) enthalten. Weitere Informationen zum Erstellen einer neuen Station in RoboDK finden Sie im Abschnitt Erste Schritte.
1-Wählen Sie einen Roboter:
a.Wählen Sie Datei➔
b.Verwenden Sie Filter, um Ihren Roboter nach Marke, Nutzlast, ... zu suchen und zu finden
Wählen Sie zum Beispiel den KUKA KR210 R2700 (210 kg Nutzlast, 2,7 m Reichweite).
c.Wählen Sie Download. Der Roboter erscheint automatisch auf dem Hauptbildschirm.
2-Wählen Sie ein Werkzeug:
a.Wählen Sie in derselben Online Bibliothek Reset, um die Filter zu entfernen, und filtern Sie nach Typ➔Tool.
b.Wählen Sie Download, um ein Spindelwerkzeug wie die Teknomotor ATC71-C-LN Spindel zu laden.
c.Die Spindel wird automatisch am Roboter befestigt.
d.Das Werkzeug sollte automatisch am Roboter angebracht werden
Sobald das Werkzeug geladen ist, kann die Online-Bibliothek geschlossen werden
3-Fügen Sie ein Bezugssystem hinzu
a.Doppelklicken Sie auf die Referenz und geben Sie die Koordinaten ein: XYZABC = [1500,1000,500,0,0,0] (mm-Grad)
b.Wählen Sie „Programm“➔
c.Wählen Sie die Roboterbasis (mit der Bezeichnung KUKA KR210 R2700 Base) aus.
d.Benennen Sie das neue Bezugssystem in Fräsreferenz um, indem Sie einen neuen Namen eingeben oder F2 wählen.
4-Fügen Sie das Objekt hinzu, das Sie für die Roboterbearbeitung verwenden (optional):
a.Wählen Sie Datei➔
b.Wählen Sie das Objekt mit dem Namen Object Chess Rook.sld aus der RoboDK-Bibliothek: C:/RoboDK/Library
c.Ziehen Sie das Objekt per Drag & Drop auf die Fräsreferenz (im Stationsbaum), falls es nicht automatisch dort platziert wurde.
d.Stellen Sie die X-Koordinate des Werkzeugs (TCP) auf 375 mm ein. Sie werden sehen, wie sich der TCP entlang der Achse bewegt.
5-Doppelklicken Sie auf den Roboter, um das Roboter-Fenster anzuzeigen (optional). Das Roboter-Fenster zeigt das aktive Werkzeug und das Aktive Bezugssystem an. Durch Auswahl und Aktualisierung des Werkzeugs und des Bezugssystems sollten dieselben Koordinaten angezeigt werden wie in der Robotersteuerung. Standardmäßig befindet sich der TCP der Teknomotor-Spindel am Ursprung des Werkzeughalters. Das Werkzeug (TCP) hat eine bestimmte Länge. In diesem Beispiel passen wir den TCP so an, dass er die Länge des Fräsers widerspiegelt:
Hinweis: Es ist nicht erforderlich, ein Objekt zu laden, um Robotersimulationen und Roboterprogramme aus einer Datei der Zerspanung zu erstellen. Das Objekt kann jedoch dabei helfen, die Anordnung zu veranschaulichen und Kollisionen zu vermeiden.
Doppelklicken Sie auf den Roboter, um das Roboterpanel anzuzeigen (optional). Das Roboterpanel zeigt das aktive Werkzeug und das aktive Bezugssystem an. Durch Auswählen und Aktualisieren von Werkzeug und Bezugssystem sollten dieselben Koordinaten wie in der Robotersteuerung sichtbar sein. Standardmäßig befindet sich der TCP der Teknomotor-Spindel am Ansatz des Werkzeughalters. Das Werkzeug (TCP) hat eine bestimmte Länge. In diesem Beispiel aktualisieren wir den TCP, um die Länge des Fräsers abzubilden: / Ändern Sie die X-Koordinate des Werkzeugs (TCP) auf 375 mm. Der TCP bewegt sich entlang der Achse. / (optional) Sie können auch ein zweites Werkzeug erstellen und einen relativen TCP in Bezug auf das erste definieren, indem Sie eine Translation entlang der Z-Achse hinzufügen. / Schließen Sie das Roboterpanel. / Tipp: Weitere Informationen zum Definieren Ihrer Einrichtung und zum Kalibrieren von Werkzeug und Bezugssystemen finden Sie in den Abschnitten Werkzeug (TCP) definieren und Bezugssystem definieren. / Anmerkung: Die RoboDK-Station wird in einer Datei (RDK-Datei) gespeichert. Es ist nicht erforderlich, eine separate Kopie der Roboterdateien, Werkzeuge und Objekte aufzubewahren, da diese mit der RDK-Datei gespeichert werden.
Hinweis: Die RoboDK-Station wird in einer einzigen Datei (RDK-Datei) gespeichert. Es ist nicht erforderlich, eine separate Kopie der Roboter-Dateien, Werkzeuge und Objekte aufzubewahren, da diese zusammen mit der RDK-Datei gespeichert werden.
Roboterbearbeitungsprojekt
Befolgen Sie diese Schritte, um in RoboDK ein neues Roboterbearbeitungsprojekt anhand einer NC-Datei einzurichten, die mit einer CAM-Software erstellt wurde (z. B. G-Code oder APT):
1.Wählen Sie im Eingabefeld „Pfad“ die NC-Datei aus
2.Wählen Sie Dienstprogramme➔
Ein neues Fenster wird angezeigt, wie im Bild gezeigt.
3.Wählen Sie im Abschnitt Bahneingabe die Option NC-Datei auswählen. Geben Sie eine NC-Datei an, z. B. die folgende APT-Bearbeitungsdatei: C:/RoboDK/Library/Example-02.e-Robot Machining Chess Rook.apt
4.Benennen Sie das Roboterbearbeitungsprojekt in Machining Settings um, indem Sie mit der rechten Maustaste auf das neue Element im Baum klicken und Umbenennen (F2) auswählen.
Hinweis: Optional können Sie das Fenster an der rechten oder linken Seite des Bildschirms andocken.
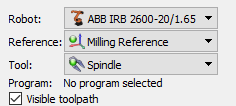
Wählen Sie im oberen linken Bereich des Menüs den Roboter, das Bezugssystem und das Werkzeug aus, wie in der folgenden Abbildung dargestellt. Der Werkzeugweg sollte in Bezug auf das richtige Koordinatensystem grün angezeigt werden.
Wählen Sie den Roboter, das Bezugssystem und das Werkzeug im oberen linken Bereich des Menüs, wie in der folgenden Abbildung gezeigt. Die Werkzeugbahn sollte in Bezug auf das richtige Koordinatensystem in Grün angezeigt werden.
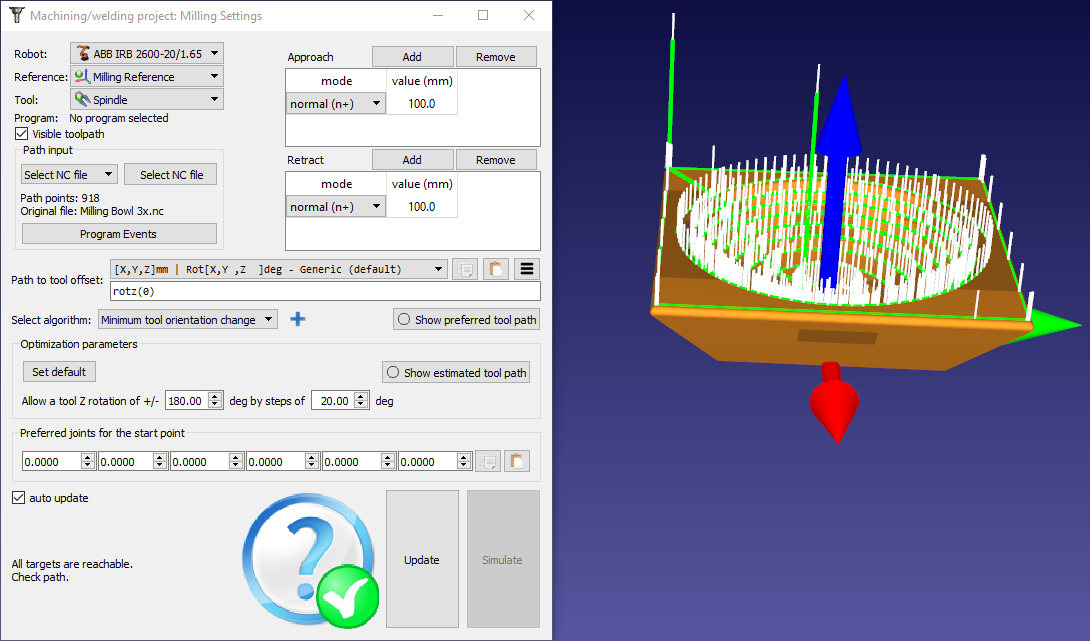
Die Bearbeitungswerkzeugbahn wird in Grün angezeigt, die Bahnnormalen werden als weiße Vektoren dargestellt. Deaktivieren Sie Sichtbare Werkzeugbahn, um die Werkzeugbahn auszublenden.
Wenn Sie ein rotes Kreuz mit einer Warnmeldung sehen, bedeutet dies, dass Ihr Programm für die Roboterbearbeitung nicht durchführbar ist. Möglicherweise müssen Sie einige Einstellungen ändern, wie z. B. die Orientierung des Werkzeugs, die Parameter der Optimierung, den Startpunkt oder die Position des Werkstücks.
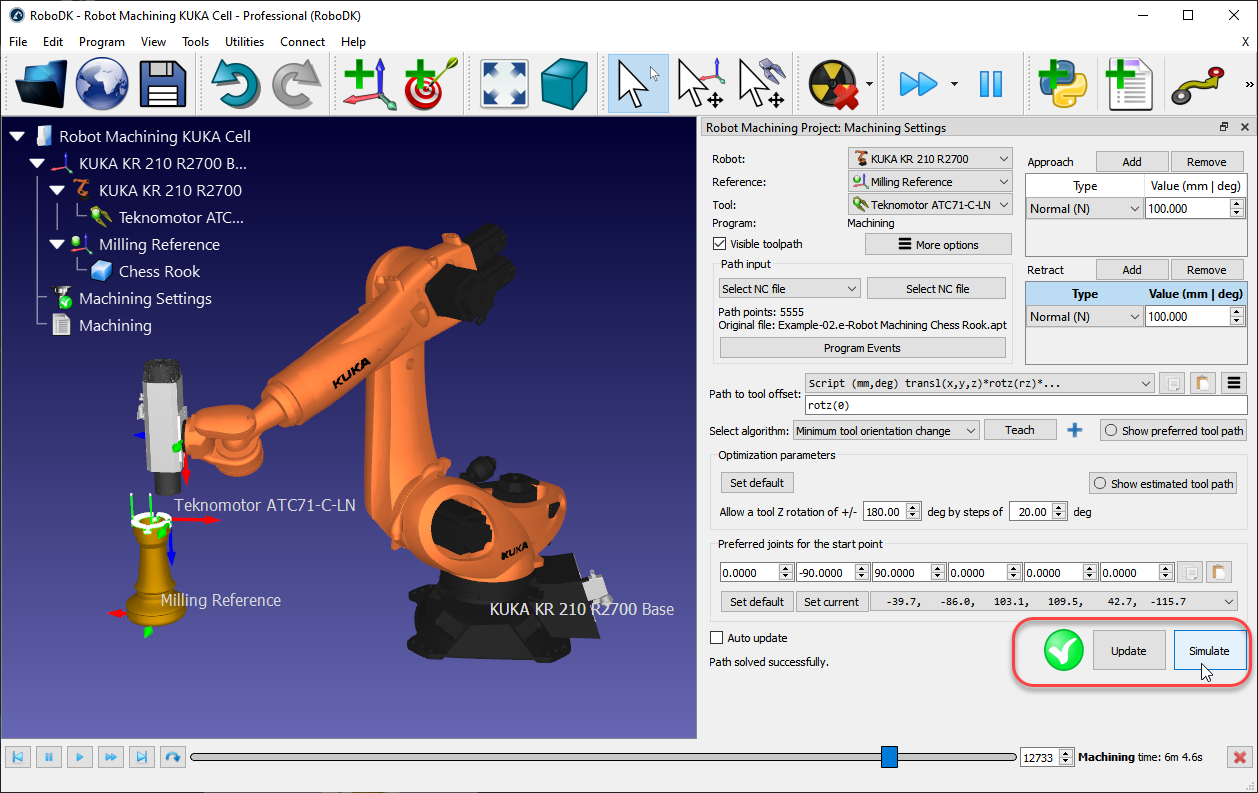
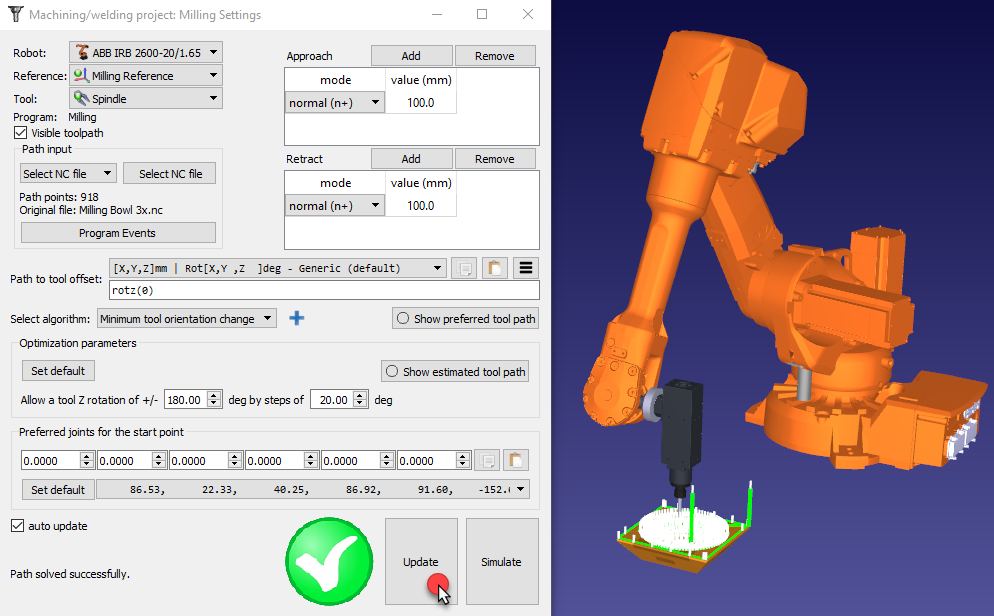
Sie können Aktualisieren auswählen, um zu prüfen, ob mit den Standardeinstellungen ein Programm für die Roboterbearbeitung erstellt werden kann. Wenn das Programm erfolgreich erstellt wurde, wird ein grünes Häkchen angezeigt. Anschließend können Sie Simulieren auswählen oder auf das generierte Programm doppelklicken, um die Simulation zu starten.
Sie können Aktualisieren auswählen, um zu prüfen, ob mit den Standardeinstellungen ein Roboterbearbeitungsprogramm erstellt werden kann. Wenn das Programm erfolgreich generiert wurde, sehen Sie ein grünes Häkchen. Anschließend können Sie Simulieren auswählen oder auf das generierte Programm doppelklicken, um die Simulation zu starten. Wenn Sie ein rotes Kreuz mit einer Warnmeldung sehen, bedeutet dies, dass Ihr Roboterbearbeitungsprogramm nicht durchführbar ist. Möglicherweise müssen Sie einige Einstellungen ändern, z. B. die Werkzeugorientierung, die Optimierungsparameter, den Startpunkt oder die Position des Teils. Die folgenden Abschnitte enthalten weitere Informationen dazu, wie Sie die Einstellungen der Roboterbearbeitung anpassen können.
Bahneingabe
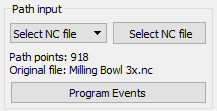
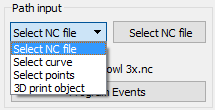
Die Pfadeingabe ermöglicht die Auswahl verschiedener Arten, den Werkzeugweg zu erhalten. Der Werkzeugweg kann definiert werden durch:
●NC-Datei auswählen: Als eine NC-Datei (von der CAM-Software erhalten), wie in diesem Abschnitt beschrieben.
●Kurve auswählen: Als eine oder mehrere Kurven, wie im Abschnitt Kurvenfolgeprojekt beschrieben. Es ist möglich, Kurven als eine Liste von Koordinaten in RoboDK zu importieren.
●Punkte auswählen: Einen oder mehrere Punkte, wie im Abschnitt Punktfolgeprojekt beschrieben. Es ist möglich, Punkte als eine Liste von Koordinaten in RoboDK zu importieren.
●3D-Druck-Objekt: Als Objekt für den 3D-Druck. Ein Slicer wird verwendet, um die Geometrie in eine Werkzeugbahn zu konvertieren.
Programm-Ereignisse
Wählen Sie Programm-Ereignisse aus, um spezielle Ereignisse anzuzeigen, die bei der Erstellung von Roboterprogrammen berücksichtigt werden müssen. Dazu gehören das Auslösen eines Werkzeugwechsels, das Einstellen der Spindeldrehzahl in U/min oder das Auslösen bestimmter Programme beim Programmstart oder Programmende.
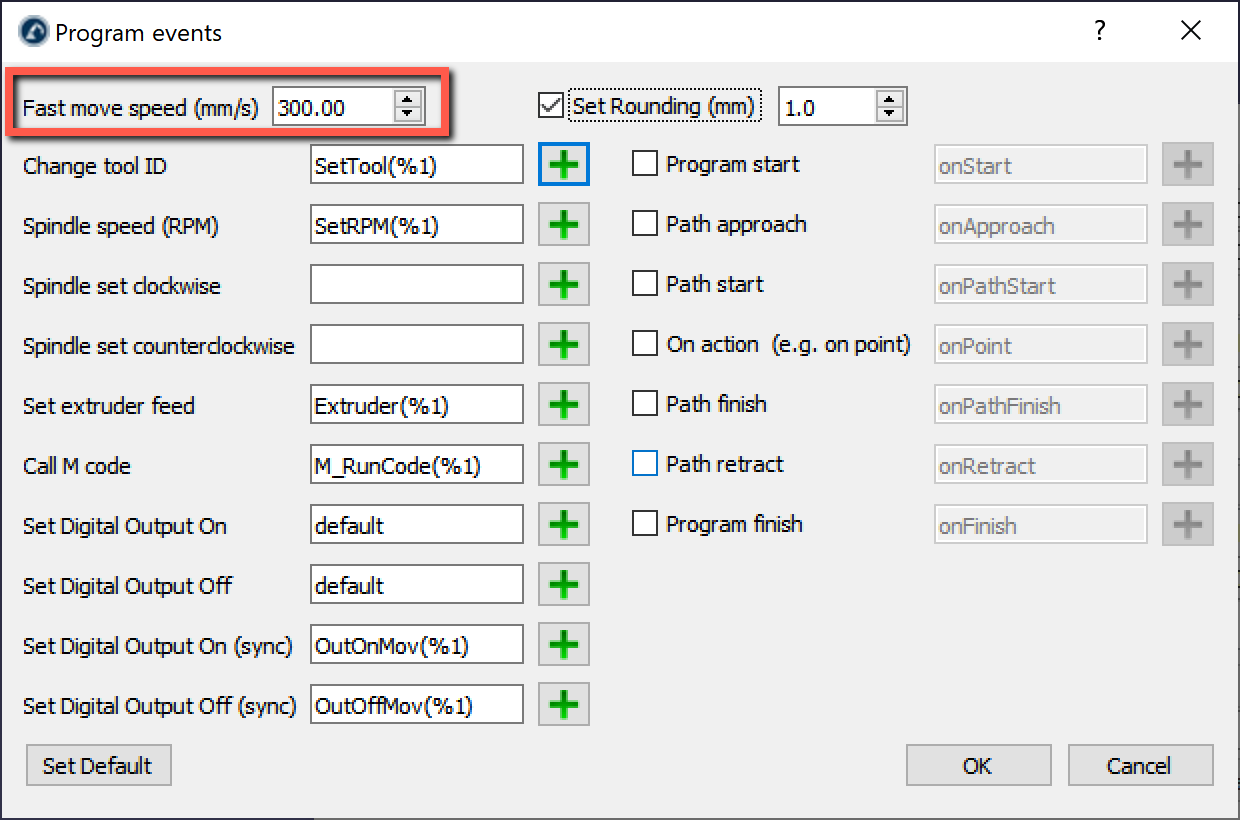
Sie können einen Rundungswert in den Programm-Ereignissen angeben. Dadurch wird automatisch eine Rundungsanweisung am Anfang Ihres Programms erzeugt, die dazu beiträgt, die Roboterbearbeitungsprogramme gleichmäßiger zu gestalten und ein Ruckeln des Roboters zu verhindern. Bei einem ABB-Roboter wird dadurch beispielsweise der ZoneData-Wert in mm festgelegt, bei einem Fanuc-Roboter der CNT-Wert als Prozentsatz und bei Universal-Robots-Steuerungen der Blending-Wert in mm.
Wenn Sie G-Code- oder NCI-Dateien verwenden, werden benutzerdefinierte M-Codes standardmäßig als Funktionsaufrufe an M_RunCode ausgelöst (der M-Code wird als Parameter übergeben). Sie können die benutzerdefinierten M-Aufrufe entfernen, indem Sie den Aufruf von M_RunCode löschen.
Bewegen Sie den Mauszeiger über das entsprechende Feld, um weitere Informationen zur Anpassung des jeweiligen Abschnitts zu erhalten.
Wenn Sie zum Beispiel das Werkzeug wechseln, können Sie den Wert %1 verwenden, um die von Ihrer CAM-Software bereitgestellte Werkzeug-ID darzustellen. Wenn Sie es vorziehen, statische Funktionen auszulösen, anstatt Argumente zu übergeben, können Sie SetTool(%1) durch SetTool%1 ersetzen. Bei Verwendung von Werkzeug 2 würde dies SetTool2 anstelle von SetTool(2) erzeugen.
Annäherung/Rückzug
Sie können Ihre Annäherungs- und Rückzugsbewegungen oben rechts im Menü Roboterbearbeitung anpassen. Standardmäßig fügt RoboDK Annäherungs- und Rückzugsbewegungen von 100 mm entlang der Normalen hinzu.
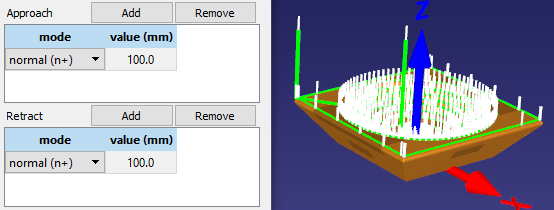
Hinweis: Die standardmäßige Annäherung entlang der Normalen kann im Menü Extras➔Optionen➔CAM angepasst werden.
Wählen Sie Hinzufügen, um eine zusätzliche Rückzugsbewegung hinzuzufügen. Die grüne Bahn wird entsprechend aktualisiert. Es kann unter anderem zwischen einer Bewegung entlang einer bestimmten Achse, der Angabe von Koordinaten oder einer Annäherung in Form eines Bogens gewählt werden. Sie können auch mehrere Annäherungs-/Rückzugsbewegungen kombinieren, indem Sie die Schaltfläche Hinzufügen wählen.
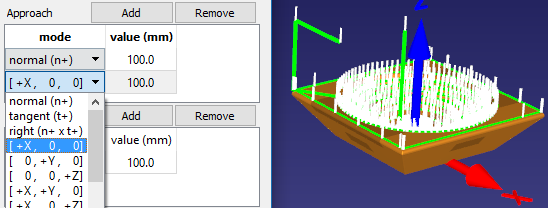
Doppelklicken Sie auf einen Wert, um die Länge zu ändern, oder wählen Sie Entfernen, um eine bestimmte Bewegung zu entfernen
Werkzeug – Bahn Abstand
Hinweis: Bei den meisten Konfigurationen der Roboterbearbeitung verläuft die Z-Achse entlang der Schnittachse und zeigt nach außen. Die Z-Achse des Werkzeugs entspricht standardmäßig der Normalen der Werkzeugwege.
Der Werkzeug – Bahn Abstand ermöglicht das Ändern der bevorzugten Orientierung des Werkzeugs entlang der Werkzeugbahn. Diese Option wird hauptsächlich verwendet, um das Werkzeug um die Z-Achse des TCP zu drehen. Dadurch kann der 6. Freiheitsgrad um die Werkzeugachse behandelt werden. Je nach Anwendung und deren Anforderungen stehen mehrere Optionen zur Verfügung. Sie können beispielsweise die Änderung der Werkzeugorientierung minimieren oder der Werkzeugorientierung entlang der Bahn folgen.
Da ein 6-achsiger Roboter einem 3-Achsen- oder 5-Achsen-CNC-Fertigungsprogramm folgt, müssen wir einen zusätzlichen Freiheitsgrad definieren. Dieser Freiheitsgrad ist normalerweise die Rotation um die Z-Achse des TCP. Dieser zusätzliche Freiheitsgrad ist besonders nützlich, um Singularitäten, Gelenkgrenzen, Kollisionen oder Erreichbarkeitsprobleme zu vermeiden.
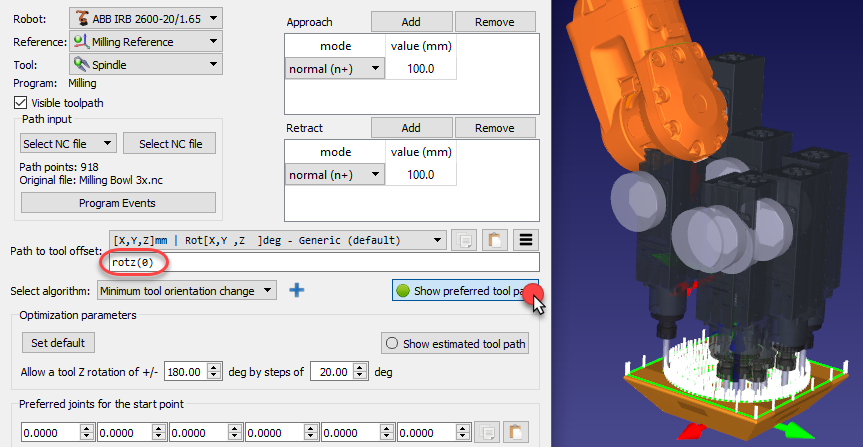
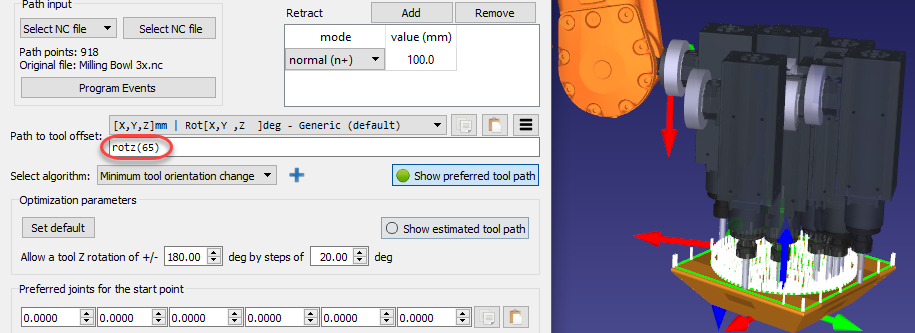
Standardmäßig zeigt der Werkzeug – Bahn Abstand eine rotz(0) Transformation an. Das bedeutet, dass Sie eine zusätzliche Rotation um die Z-Achse des Werkzeugs hinzufügen können. Dieser Wert kann geändert werden, um die bevorzugte Orientierung des Werkzeugs festzulegen, indem die Orientierung um die Z-Achse des TCP oder in Kombination mit anderen Achsen geändert wird. Die bevorzugte Orientierung ist die Orientierung, die der Roboter beim Folgen der Werkzeugbahn beizubehalten versucht.
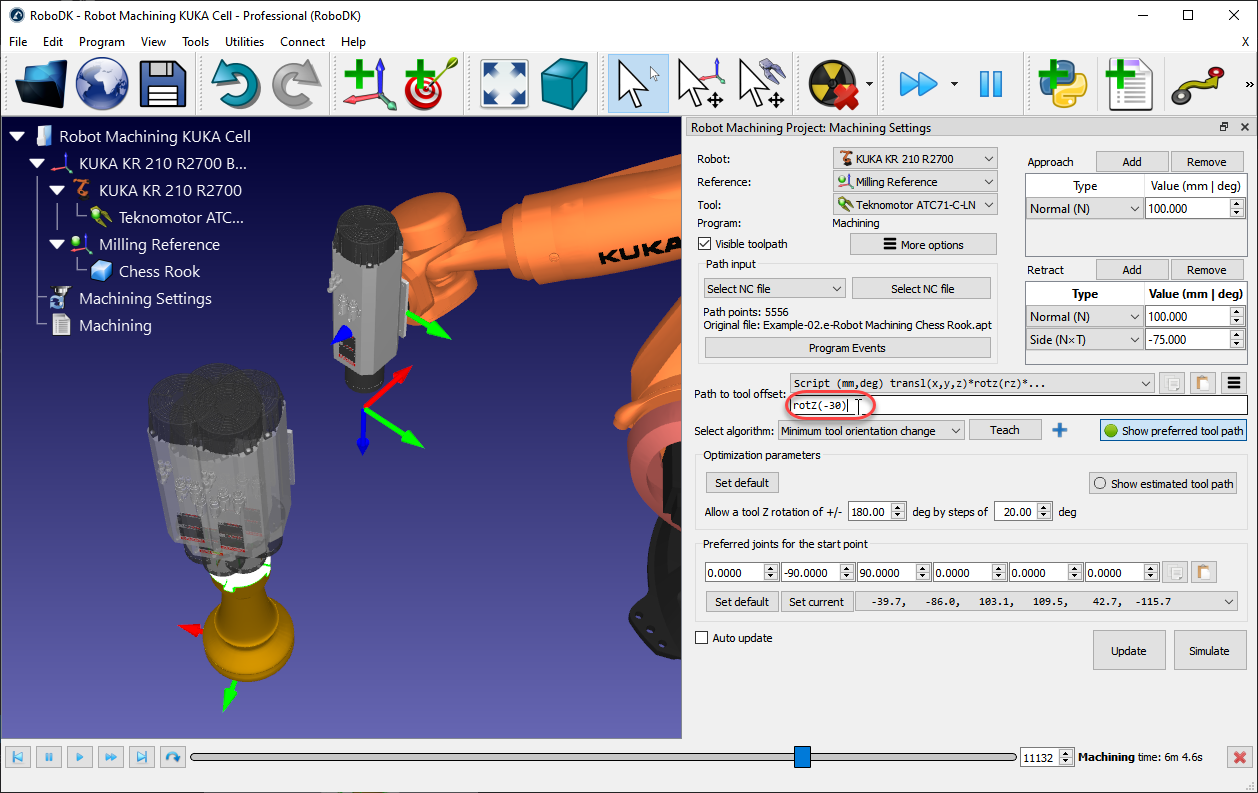
RoboDK verwendet standardmäßig den Algorithmus der minimalen Änderung der Werkzeugorientierung. Dies bedeutet, dass die Orientierung des Werkzeugs entlang der Werkzeugbahn so konstant wie möglich gehalten wird. Im Allgemeinen ist diese Option für Fräsoperationen geeignet, da sie die Robotergelenkbewegungen minimiert. Alternativ stehen andere Algorithmen / Methoden zur Verfügung, z. B. die Werkzeugorientierung, die der Werkzeugbahn folgt (nützlich für Schneidanwendungen, bei denen die Klinge entlang der Bahn tangential bleiben muss), oder Roboter hält Objekt, wenn die Werkzeugbahn mit dem Roboterwerkzeug verknüpft verfolgt werden muss (z. B. für Dosier- oder Polieranwendungen, auch bekannt als Remote TCP Konfigurationen).
Optimierungsparameter
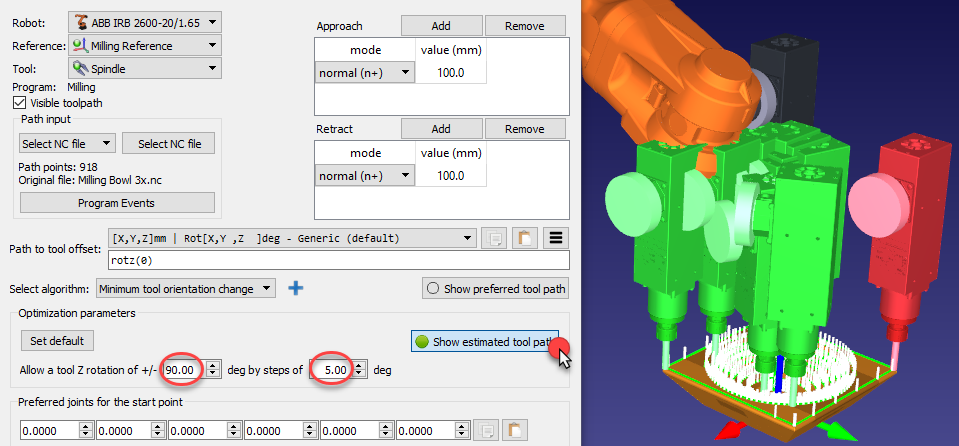
Bei einer bevorzugten Werkzeugorientierung kann der Roboter eine gewisse Freiheit haben, um die Z-Achse des Werkzeugs zu drehen. Dies ermöglicht es dem Roboter, das Programm so zu lösen, dass Robotersingularitäten und Gelenkgrenzen vermieden werden und alle Punkte erreichbar sind. Standardmäßig lässt RoboDK das Werkzeug um bis zu +/-180 Grad um die TCP-Achse in Schritten von 20 Grad rotieren.
Es wird empfohlen, diese Rotation abhängig von der Anwendung zu beschränken. Zum Beispiel ist es möglich, +/-90 Grad einzugeben, um die zulässige Rotation um die Hälfte zu beschränken. Eine Verringerung dieses Parameters reduziert auch die Rechenzeit zur Erstellung des Programms.
Wenn einige Punkte der Bahn nicht erreichbar sind, empfiehlt es sich, das Bezugssystem zu drehen oder bei der Z-Rotation des Werkzeugs toleranter zu sein. Das Bezugssystem kann bewegt werden, indem Sie die Alt-Taste gedrückt halten und das Koordinatensystem ziehen, um das Teil besser in den Arbeitsbereich des Roboters einzupassen.
Bevorzugte Konfiguration
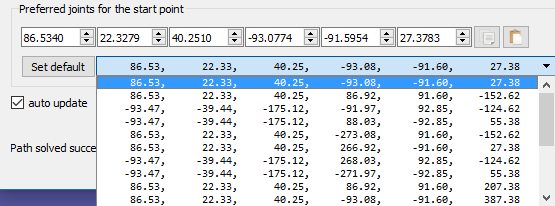
RoboDK wählt automatisch die Startkonfiguration, die den bevorzugten Startgelenken am nächsten liegt (Bevorzugte Gelenke für den Startpunkt). Von diesem Punkt aus wird der Roboter linearen Bewegungen folgen, sodass sich die Roboterkonfiguration nicht ändert.
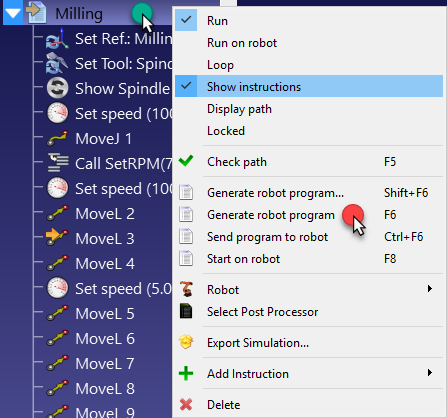
Ein Dropdown-Menü zeigt alle möglichen Lösungen zum Starten des Programms an. Wählen Sie bei Bedarf eine bevorzugte Gelenkkonfiguration des Roboters und wählen Sie Aktualisieren, um das Programm neu zu berechnen.
Programm aktualisieren
Wählen Sie Aktualisieren, um das Roboterprogramm gemäß den bereitgestellten Einstellungen zu erstellen. Ein grünes Häkchen wird angezeigt, wenn das Programm erfolgreich erstellt werden kann. Anschließend sehen Sie ein neues Programm namens Machining in der Station.
Doppelklicken Sie auf das generierte Programm oder wählen Sie „Simulieren“, um die Simulation der Roboterbearbeitung zu starten.
Klicken Sie mit der rechten Maustaste auf das Programm und wählen Sie Roboterprogramm erstellen (F6), um das Roboterprogramm zu erstellen. Weitere Informationen zur Programmerstellung finden Sie im Abschnitt Programm.
Roboter-Schneiden
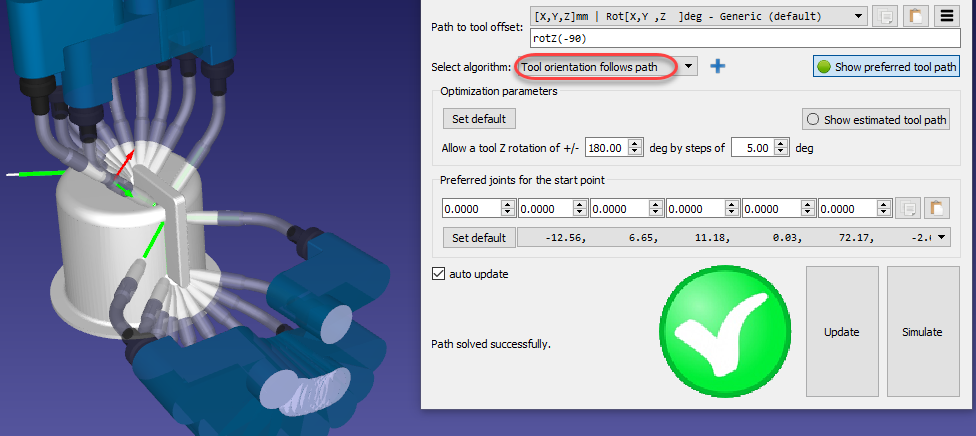
Sie können den Algorithmus so einstellen, dass die Orientierung des Werkzeugs entlang der Bahn konstant bleibt. Dieses Verhalten ist zum Beispiel beim Schneiden oder Schweißen von Nutzen.
Wählen Sie Werkzeugorientierung folgt Bahn im Dropdown-Menü Algorithmus auswählen, um die bevorzugte Werkzeugbahn neu zu berechnen. Die anderen Einstellungen sind dieselben wie bei einem Bearbeitungsprojekt mit konstanter Werkzeugorientierung.
Roboter hält Objekt
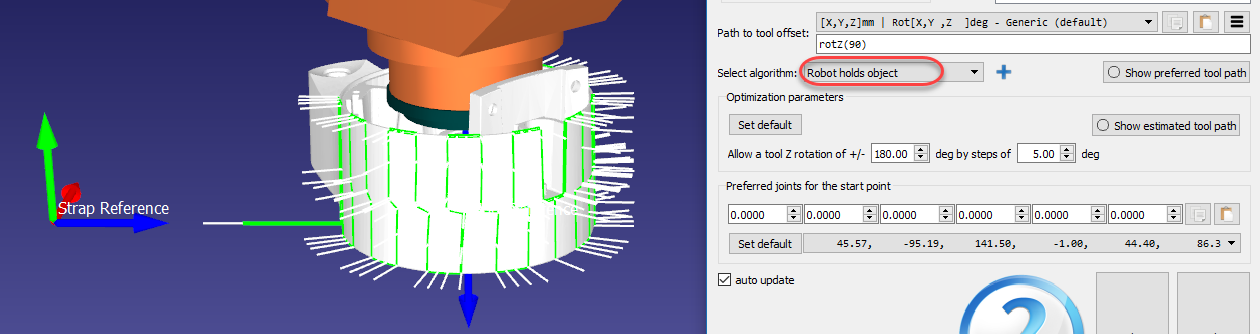
Es ist möglich, einen Roboter so zu programmieren, dass er das Objekt/den Werkzeugweg mit dem Werkzeug hält, während der Fertigungsvorgang stattfindet. Dies ist zum Beispiel für Anwendungen zum Dosieren von Klebstoff oder zum Polieren nützlich. Diese Art der Roboterprogrammierung wird auch als Remote TCP bezeichnet.
Wählen Sie Roboter hält Objekt in der Dropdown-Liste Algorithmus auswählen, um den Werkzeugweg ordnungsgemäß auf das TCP Bezugssystem zu platzieren. Die restlichen Einstellungen sind dieselben wie bei einem Bearbeitungsprojekt mit einer konstanten Werkzeugorientierung.
Weitere Informationen finden Sie im Abschnitt „RoboDK-Add-in für Autodesk Fusion“.
Kurvenverfolgungsprojekt
Mit einem Kurvenfolgeprojekt (CFP) können Sie einen Roboter Kurven im 3D-Raum folgen lassen. Kurven in RoboDK können aus Objektkanten ausgewählt oder als Liste von Punkten in CSV-Dateien importiert werden. Ein Kurvenfolgeprojekt ist beispielsweise für einige Fertigungsvorgänge wie Roboterschweißen, Entgraten, Polieren oder Lackieren nützlich.
Um mit einem CFP zu arbeiten, gehen Sie wie folgt vor:
Klicken Sie auf Dienstprogramme➔Kurvenfolgeprojekt, um die Einstellungen für die Kurvenfolge zu öffnen. Diese Einstellungen sind mit denen eines Roboterbearbeitungsprojekts identisch. Der einzige Unterschied besteht darin, dass die Bahneingabe auf Kurve auswählen voreingestellt ist.
Wählen Sie Kurve auswählen, um die Kurve(n) auf dem Bildschirm auszuwählen.
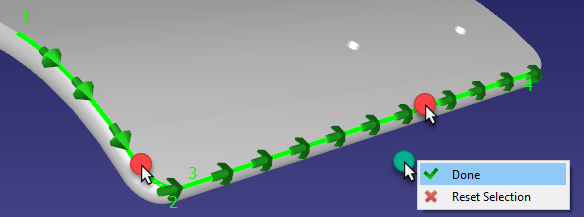
Wählen Sie die Kurven mit der linken Maustaste aus. Durch zweimaliges Auswählen derselben Kurve wird die Bewegungsrichtung umgeschaltet. Wenn Sie mit der rechten Maustaste auf eine zuvor ausgewählte Kurve klicken, können Sie außerdem die Bewegungsrichtung wechseln, eine zuvor ausgewählte Kurve abwählen oder eine vorhandene Kurve erneut auswählen.
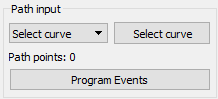
Klicken Sie mit der rechten Maustaste in das 3D-Fenster und wählen Sie Fertig oder drücken Sie die Esc-Taste, um zum Einstellungsmenü zurückzukehren. Sie können auch auf eine leere Stelle doppelklicken, um zum Einstellungsmenü zurückzukehren. Die grüne Bahn zeigt die Roboterbewegung in Bezug auf das Objekt an.
Sie können Aktualisieren wählen, um zu prüfen, ob mit den Standardeinstellungen ein Roboterprogramm erstellt werden kann. Wenn das Programm erfolgreich generiert wurde, sehen Sie ein grünes Häkchen. Anschließend können Sie Simulieren wählen oder auf das generierte Programm doppelklicken, um die Simulation zu starten.
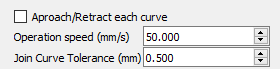
Einige zusätzliche Optionen sind oben rechts in den Einstellungen verfügbar, z. B. die Werkzeuggeschwindigkeit und ob die Annäherungs-/Rückzugsbewegungen für jede Kurve angewendet werden müssen. Die Standardeinstellungen werden im nächsten Bild angezeigt:
Das Programm kann mit denselben Funktionen, die im Abschnitt Roboterbearbeitung gezeigt werden, weiter angepasst und optimiert werden.
Merkmale aus 3D-Objekten extrahieren
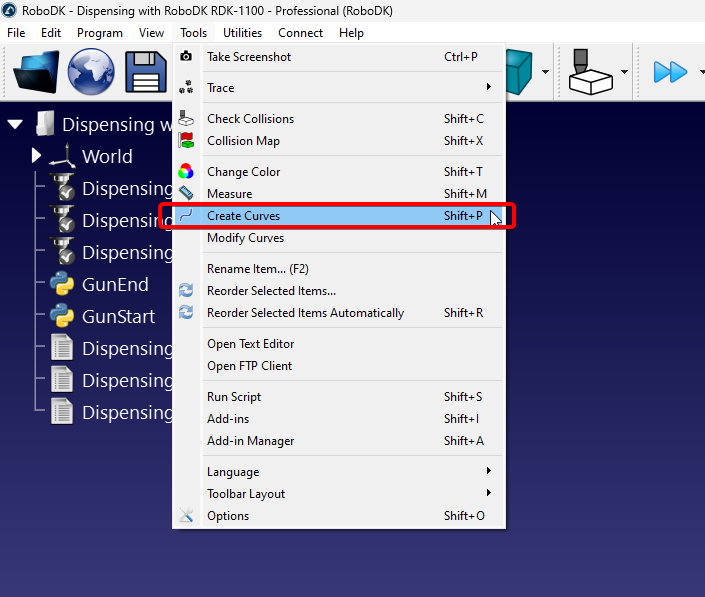
Kurven können aus Merkmalen von in RoboDK importierten 3D-Objekten extrahiert werden, indem Sie Extras Kurven erstellen auswählen.
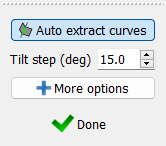
Auf der linken Seite des RoboDK-Fensters wird ein Panel angezeigt. Solange dieses Panel aktiv und die Option „Kurven automatisch extrahieren“ aktiviert ist, können Sie Kurven extrahieren.
Sie können den Mauszeiger über das 3D-Objekt bewegen, aus dem Sie die Kurve extrahieren möchten. Eine dünne, hellblaue Linie erscheint, die die Kurve darstellt. Weiße Pfeile an verschiedenen Punkten stellen die Normale der Kurve dar – dies ist die Richtung, aus der sich das Werkzeug nähern wird.
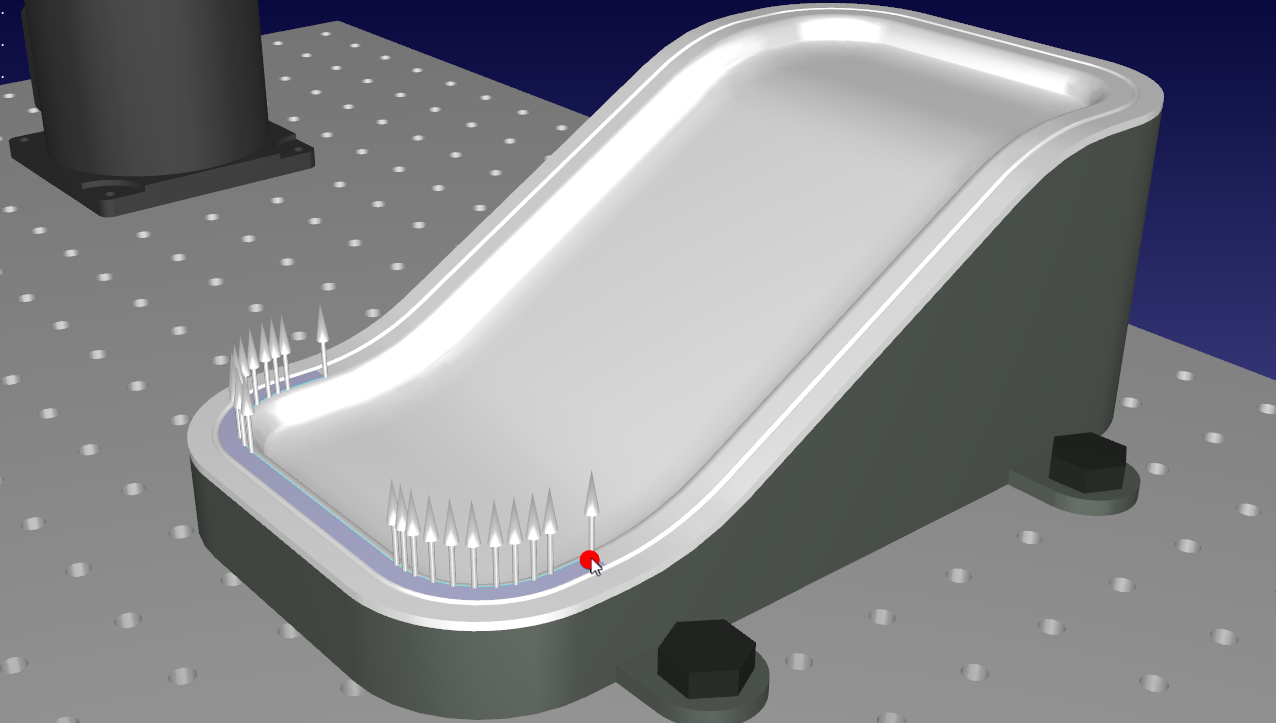
Sie können die Orientierung der Kurvennormalen (Annäherungsrichtung) ändern, indem Sie die Maus leicht vertikal oder horizontal verschieben. Die Standard-Schrittweite beträgt 15 Grad und wird über die Option „Neigungsschritt (Grad)“ im Panel Kurve erstellen gesteuert.
Wenn Sie die richtige Kurve gefunden haben, klicken Sie darauf, ohne die Maus zu verschieben. Wiederholen Sie diesen Vorgang, bis Sie alle Kurven ausgewählt haben, die Sie in einem Kurvenfolgeprojekt verwenden möchten.
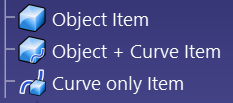
RoboDK bietet verschiedene Werkzeuge, mit denen Sie Kurven auch nach dem Extrahieren noch bearbeiten können. Wenn Sie nur die Normale ändern möchten, können Sie dies über Extras Kurven bearbeiten tun. Mit dieser Funktion können Sie die Normalen jeder zuvor erstellten Kurve ändern.
Kurven importieren
a.RoboDK kann Kurven aus verschiedenen Quellen erstellen oder beziehen. Die folgende Liste zeigt Beispiele für Werkzeuge, mit denen eine Kurve erstellt werden kann, die in einem Kurvenfolgeprojekt verwendet werden kann:
b.Verwendung der App Surface Pattern Generator
c.Importieren Sie eine CSV-Datei, die die Kurve enthält.
Kurven können in RoboDK aus einer CSV-Datei oder einer Textdatei importiert werden, indem Sie Dienstprogramme➔Kurven importieren auswählen. In der Station wird ein neuer Gegenstand angezeigt, der die Kurve als Objekt anzeigt.
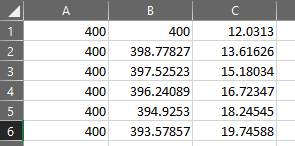
Die verwendete Datei kann eine Textdatei mit den 3D-Koordinaten jedes Punktes der Kurve sein. Optional kann die Orientierung der Z-Achse des Werkzeugs als ein i, j, k-Vektor bereitgestellt werden.
Optional können bestehende Kurven eines Objekts als CSV-Datei exportiert werden (Rechtsklick auf eine Kurve, dann Kurve exportieren), modifiziert und wieder in RoboDK importiert werden.
CSV-Datei importieren
Kurven können in RoboDK aus einer CSV-Datei oder einer Textdatei importiert werden, indem Sie Dienstprogramme Kurve importieren auswählen. In der Station erscheint ein neues Element, das die Kurve als Objekt darstellt.
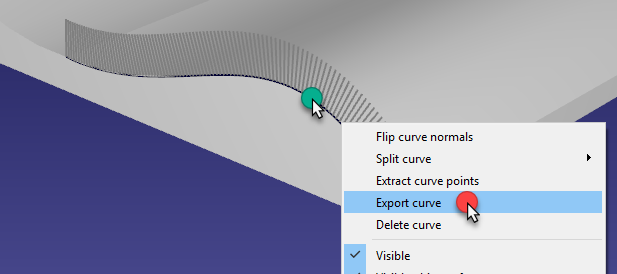
Die Datei kann eine Textdatei mit den 3D-Koordinaten jedes Punktes der Kurve sein. Optional kann die Orientierung der Z-Achse des Werkzeugs als i,j,k-Vektor angegeben werden. Alle Koordinaten müssen relativ zum Koordinatensystem des Teils angegeben werden.
Optional können vorhandene Kurven eines Objekts als CSV-Datei exportiert (Rechtsklick auf eine Kurve, dann Kurve exportieren auswählen), bearbeitet und wieder in RoboDK importiert werden.
Weitere Informationen und Beispiele zur Anpassung des Imports von CSV- oder TXT-Dateien als Kurven oder Punkte finden Sie im Beispielabschnitt der RoboDK API.
Punktfolgeprojekt
Mit RoboDK können Sie ganz einfach simulieren, wie ein Roboter Punkten folgt. Punkte in RoboDK können aus Objekten und Kurven extrahiert oder als Liste von Punkten in CSV-Dateien importiert werden. Diese Option ist zum Beispiel für Punktschweiß- oder Bohranwendungen nützlich. Das folgende Video zeigt ein Beispiel zum Einrichten einer Punktschweißanwendung: Video anschauen.
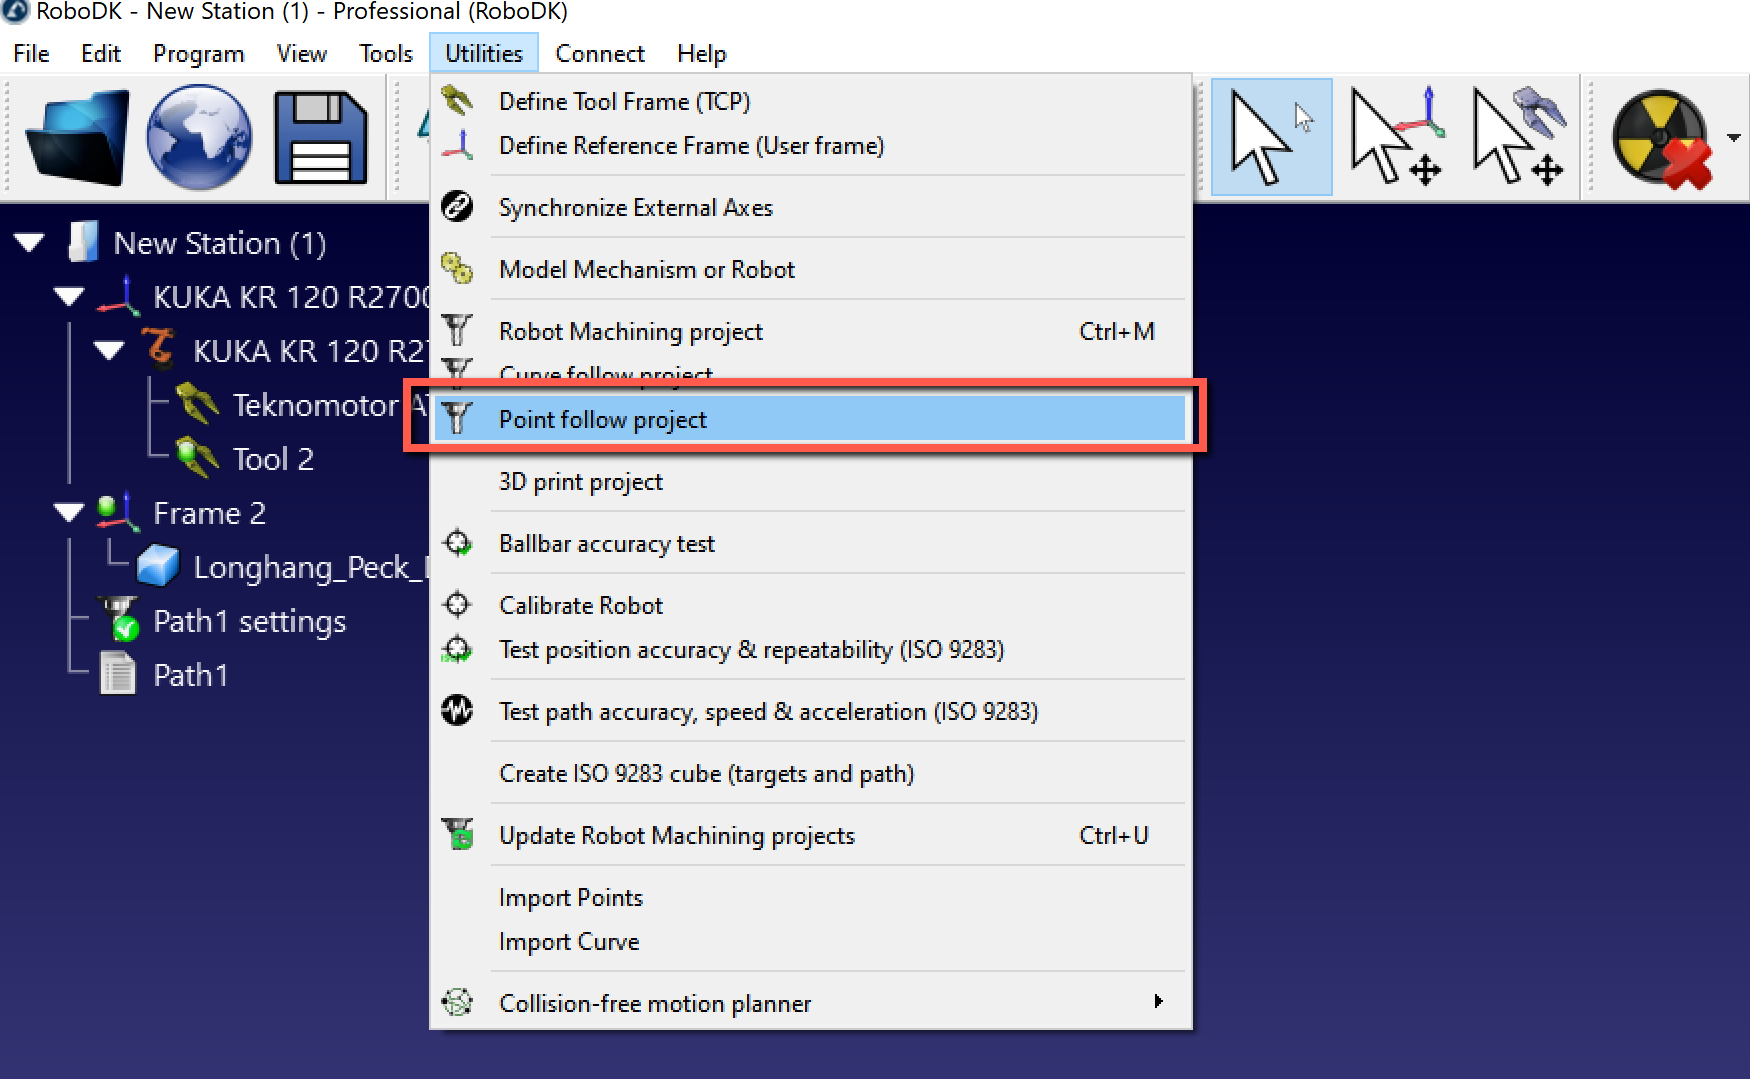
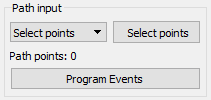
Wählen Sie Dienstprogramme ➔ Punktfolgeprojekt, um die Einstellungen für die Punktverfolgung zu öffnen. Diese Einstellungen entsprechen denen eines Roboterbearbeitungsprojekts; der einzige Unterschied besteht darin, dass die Eingabe für die Bahn auf Punkte auswählen voreingestellt ist.
Wählen Sie Dienstprogramme➔Punktfolgeprojekt, um die Punktfolgeeinstellungen zu öffnen. Diese Einstellungen entsprechen denen eines Roboterbearbeitungsprojekts. Der einzige Unterschied besteht darin, dass die Bahn-Eingabe auf Punkte auswählen voreingestellt ist.
Wählen Sie Punkte auswählen, um Punkte auf dem Bildschirm auszuwählen.
Wählen Sie die Punkte mit der linken Maustaste aus. Wenn Sie denselben Punkt zweimal auswählen, wird die Annäherungsrichtung umgeschaltet. Wenn Sie mit der rechten Maustaste auf einen Punkt klicken, können Sie auch die folgenden Punkte auswählen, indem Sie nächstes Auswählen verwenden.
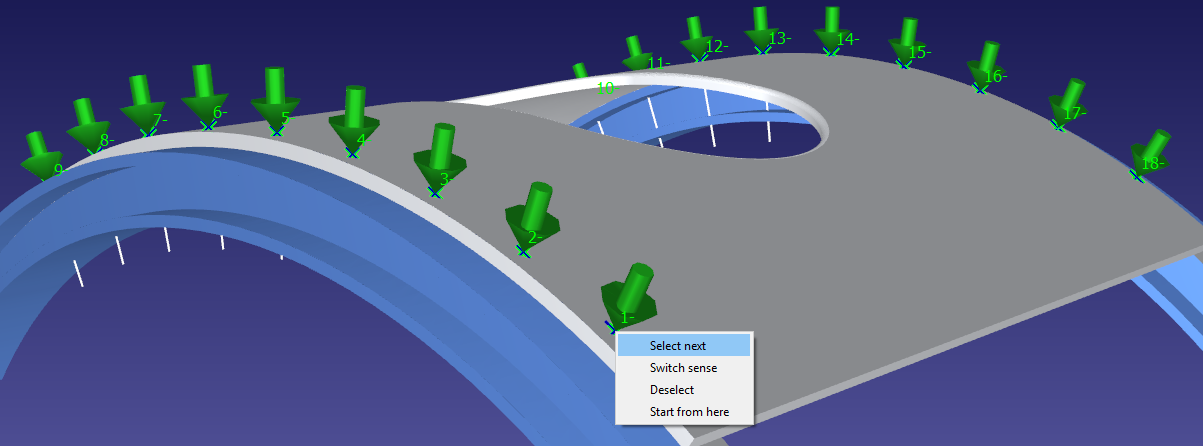
Klicken Sie mit der rechten Maustaste auf den Bildschirm und wählen Sie Fertig oder drücken Sie die Esc-Taste, um zum Einstellungsmenü zurückzukehren. Die grüne Bahn zeigt die Roboterbewegung in Bezug auf das Objekt an.
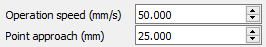
Einige zusätzliche Optionen sind oben rechts in den Einstellungen verfügbar, z. B. die Werkzeuggeschwindigkeit oder die Annäherungsentfernung. Die Standardeinstellungen werden im nächsten Bild angezeigt:
Punkte importieren
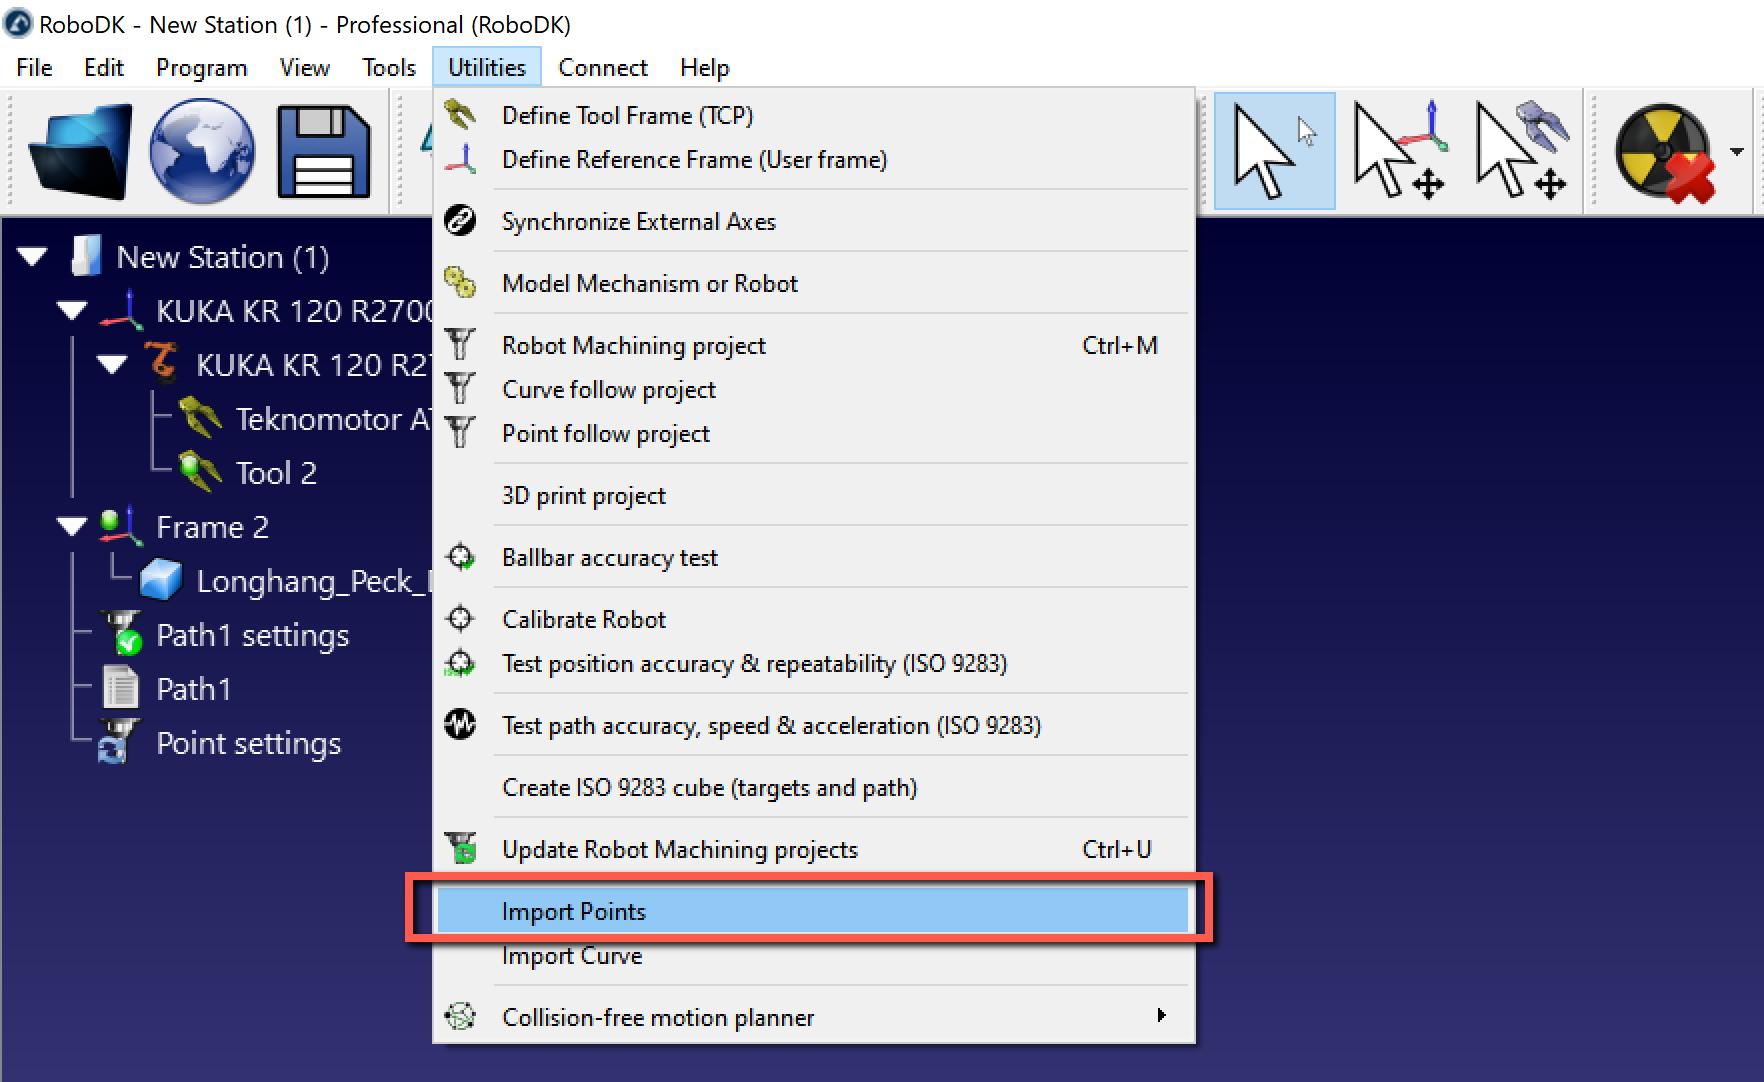
Eine Liste von Punkten kann aus einer Textdatei oder einer CSV-Datei importiert werden, indem Sie Dienstprogramme➔Punkte importieren auswählen. In der Station erscheint ein neues Element, das die Punkte als Objekt zeigt.
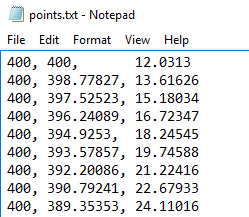
Die Datei kann eine Textdatei mit den 3D-Koordinaten jedes Punktes der Kurve sein. Optional kann die Orientierung der Z-Achse des Werkzeugs als ein i, j, k-Vektor bereitgestellt werden.
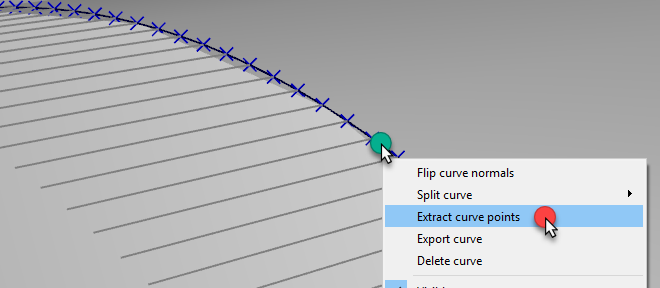
Optional können vorhandene Kurven eines Objekts in Punkte konvertiert werden, indem Sie mit der rechten Maustaste auf eine Kurve klicken und dann Kurvenpunkte extrahieren auswählen.
Roboter-3D-Druckprojekt
Die Additive Fertigung (oder der 3D-Druck) ist ein Verfahren zur Herstellung dreidimensionaler fester Objekte auf der Grundlage einer digitalen Datei. Industrieroboterarme können mit RoboDK als 3-Achsen- oder 5-Achsen-3D-Drucker eingesetzt werden. Das folgende Video bietet einen Überblick darüber, wie Sie den 3D-Druck mit RoboDK offline einrichten: Video ansehen.
Der 3D-Druck oder die additive Fertigung ist der Herstellungsprozess dreidimensionaler fester Objekte aus einer digitalen Datei. Industrieroboterarme können hierzu als 3-Achs-3D-Drucker oder als 5-Achs-3D-Drucker mit RoboDK verwendet werden. Das folgende Video zeigt eine Übersicht über das Einrichten des 3D-Drucks mit RoboDK offline: Video anschauen.
3D-Druck mit Robotern ist auf eine der folgenden Arten möglich:
●Konvertieren Sie G-Code-Programme (NC-Datei) mit RoboDK direkt in Roboterprogramme, wie im Roboterbearbeitungsprojekt gezeigt. Die Materialflussrate (Extruder-Direktive E) wird für jede Bewegung korrekt berechnet und kann als Programm-Ereignis in das generierte Programm integriert werden. G-Code ist ein von RoboDK unterstützter NC-Dateityp und zugleich ein Format, das von vielen 3D-Druckern unterstützt wird. Die meisten Slicer-Programme können aus einer STL-Datei G-Code erzeugen.
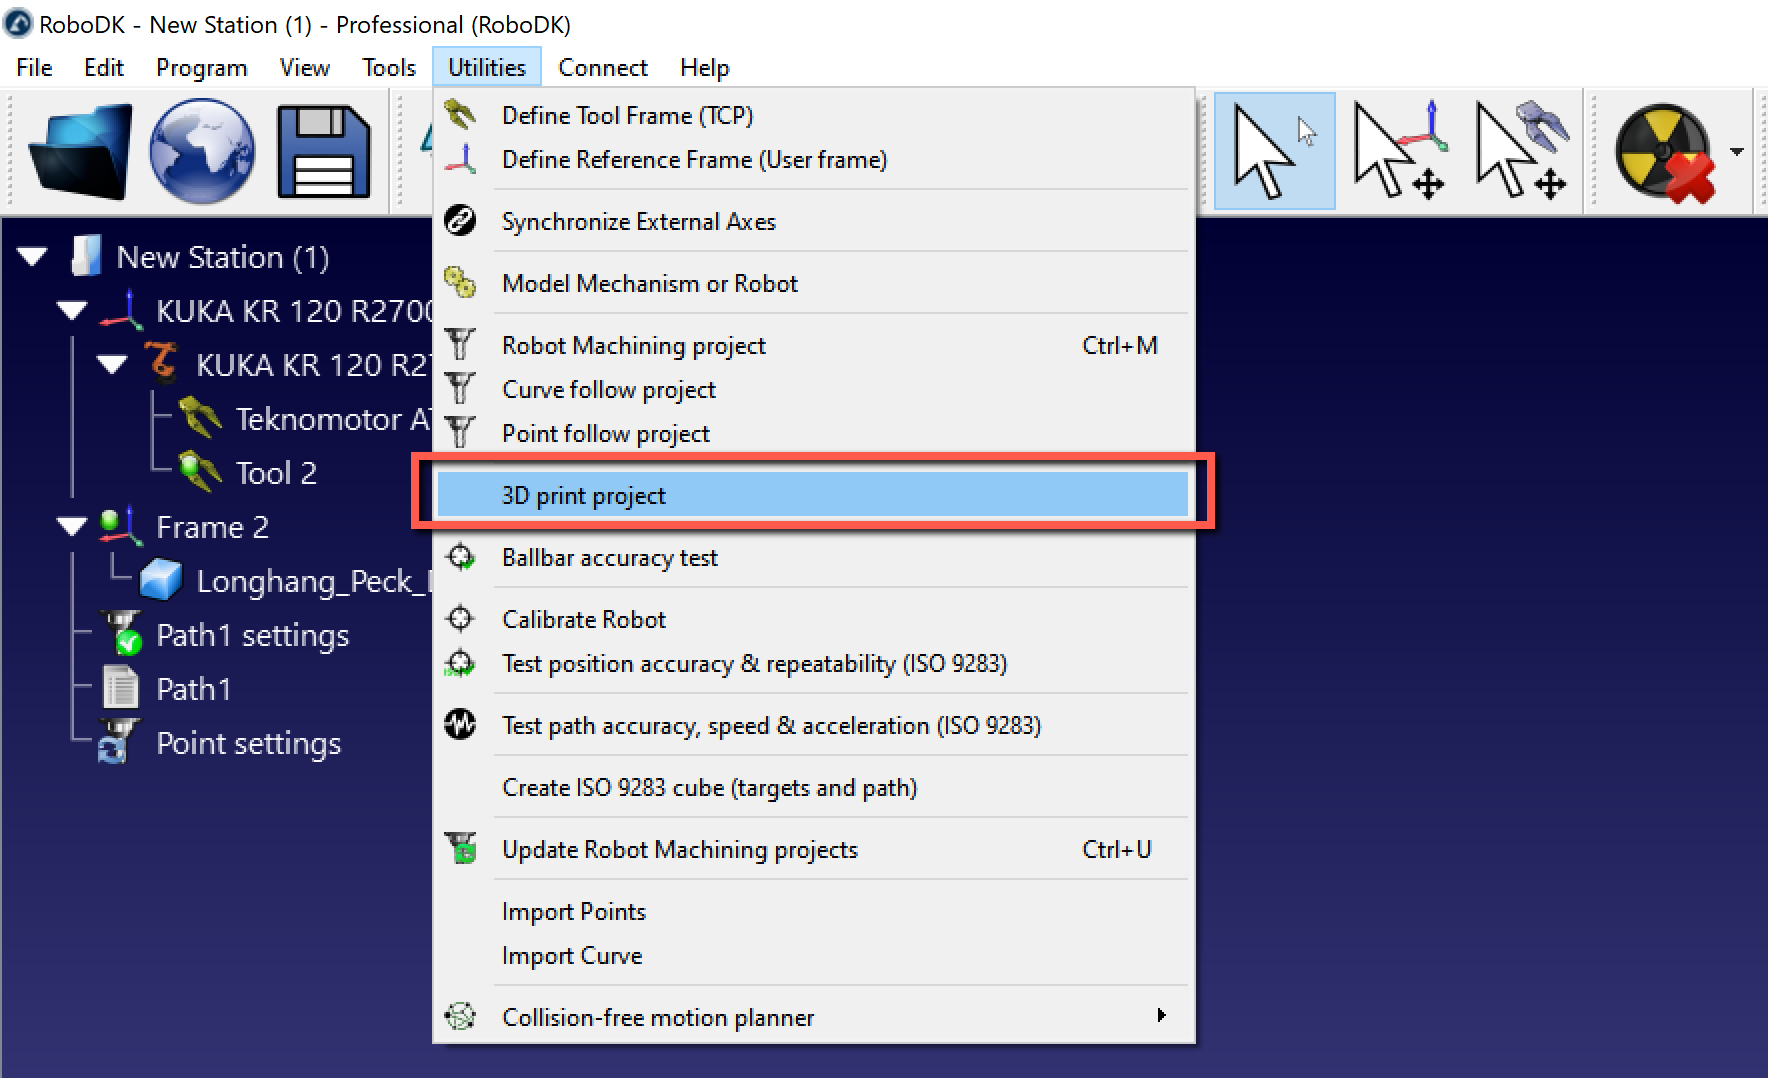
●Wählen Sie Dienstprogramme➔3D-Druckprojekt, um die 3D-Druckeinstellungen zu öffnen. Anmerkung: Diese Einstellungen sind mit denen eines Projekts Roboterbearbeitung identisch. Der einzige Unterschied besteht darin, dass die Bahn-Eingabe als 3D-Druckobjekt voreingestellt ist. Wählen Sie Objekt auswählen, um das Objekt auf dem Hauptbildschirm auszuwählen und automatisch den Werkzeugweg zu erhalten. Wählen Sie 3D-Druckoptionen, um Slic3r zu öffnen.
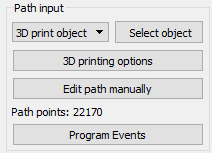
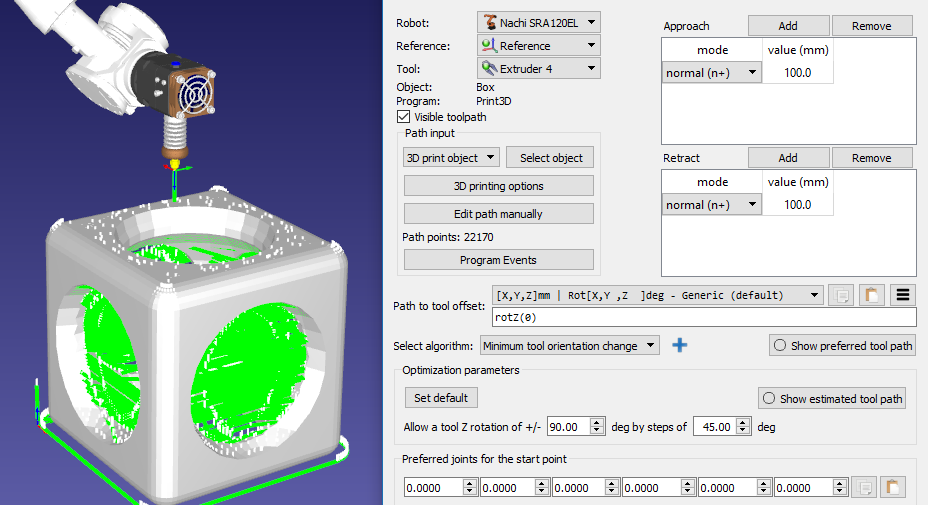
Standardmäßig übersetzt RoboDK die E-Direktive als Programmaufruf in ein Programm namens Extruder und übergibt den E-Wert als Parameter. Wählen Sie Programm-Ereignisse, um dieses Verhalten zu ändern.
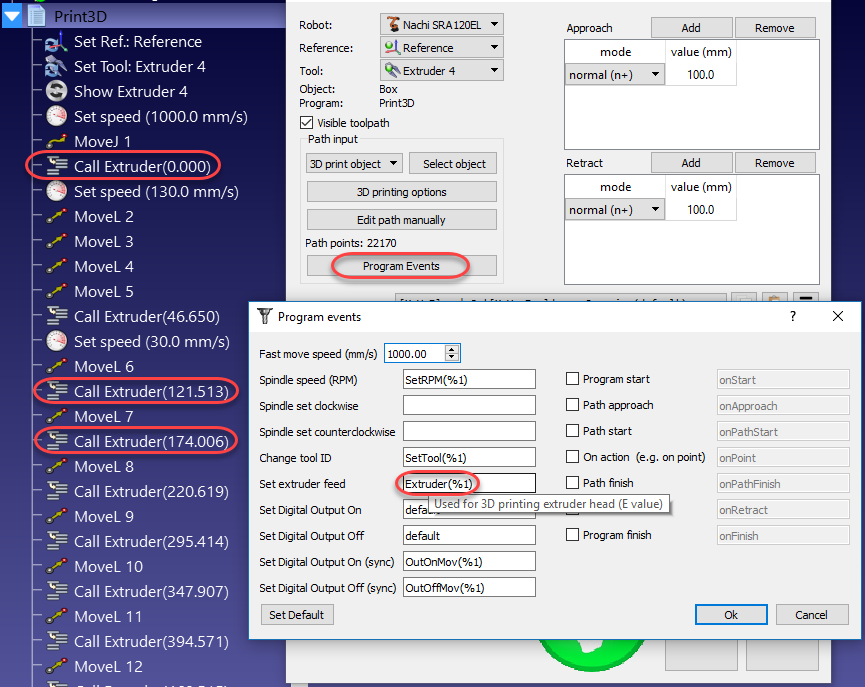
Der Extruder-Wert (E) gibt an, wie viel Material vor jeder Bewegung extrudiert werden muss. Dieser Wert kann verwendet werden, um die Extruderzufuhr vom Roboter, abhängig von Robotergeschwindigkeit und Abstand der Punkte, zu steuern.
Alternativ ist es möglich, die Extruderzufuhr mit einem Postprozessor zu berechnen und entsprechenden Code zu generieren. Der folgende Abschnitt enthält ein Beispiel.
Postprozessor für den Roboter-3D-Druck
Hinweis: Einige Postprozessoren, wie beispielsweise der ABB RAPID IRC5, der KUKA KRC2 und der Comau-Postprozessor, setzen diese empfohlenen Änderungen standardmäßig um.
Durch die Anpassung eines Roboter-Postprozessors lässt sich die Integration eines Extruders für den 3D-Druck vereinfachen, bevor das Programm an den Roboter gesendet wird. Um diese Aufgabe zu bewältigen, müssen wir einige Berechnungen durchführen und bei der Erstellung des Programms im Roboter-Postprozessor angepassten Code ausgeben.
In diesem Abschnitt wird gezeigt, wie ein Roboter-Postprozessor so angepasst werden kann, dass er die Geschwindigkeit des Extruders berechnet, bevor ein Befehl für die Bewegung zum 3D-Druck ausgeführt wird. Alternativ können diese Vorgänge auch auf der Robotersteuerung mithilfe des Programmaufrufs „Extruder“ (Standardbefehl zum Ansteuern des Extruders) durchgeführt werden.
Dieser Abschnitt zeigt, wie ein Roboter-Postprozessor angepasst werden kann, um die Geschwindigkeit des Extruders vor der Ausführung einer Bewegungsanweisung für den 3D-Druck zu berechnen. Alternativ können diese Operationen auf der Robotersteuerung mit dem Programmaufruf Extruder durchgeführt werden (Standardbefehl zur Ansteuerung des Extruders). Durch die Anpassung eines Roboter-Postprozessors lässt sich die Integration eines Extruders für den 3D-Druck vereinfachen, bevor das Programm an den Roboter gesendet wird. Dazu müssen einige Berechnungen durchgeführt und angepasster Code ausgegeben werden, wenn das Programm im Roboter-Postprozessor erstellt wird. Hinweis: Einige Postprozessoren, wie z. B. ABB RAPID IRC5, KUKA KRC2 und der Comau-Postprozessor, implementieren diese empfohlenen Änderungen standardmäßig.
Der erste Schritt besteht darin, die Extruder-Aufrufe abzufangen und die neuen Extruder-Werte (E-Werte) im Abschnitt RunCode des Postprozessors zu lesen. Der folgende Abschnitt verarbeitet alle für ein Programm erstellten Programmaufrufe:
def RunCode(self, code, is_function_call = False):
if is_function_call:
if code.startswith("Extruder("):
# Intercept the extruder command.
# if the program call is Extruder(123.56)
# we extract the number as a string
# and convert it to a number
self.PRINT_E_NEW = float(code[9:-1])
# Skip the program call generation
return
else:
self.addline(code + "()")
else:
# Output program code
self.addline(code)
Wir müssen den folgenden Code vor der Programmdefinition „def MoveL“ einfügen.
Abschließend müssen wir eine neue Prozedur definieren, die entsprechend dem Abstand zwischen den Bewegungen, der Geschwindigkeit des Roboters und der Roboterbeschleunigung geeignete Befehle für den Extrudervorschub erstellt. Dabei wird davon ausgegangen, dass der Extrudervorschub über einen bestimmten Analogausgang oder ein individuell angepasstes Programm gesteuert wird.
def MoveL(self, pose, joints, conf_RLF=None):
"""Add a linear movement"""
# Handle 3D printing Extruder integration
self.new_move(pose)
...
# 3D Printing Extruder Setup Parameters:
PRINT_E_AO = 5 # Analog Output ID to command the extruder flow
PRINT_SPEED_2_SIGNAL = 0.10 # Ratio to convert the speed/flow to an analog output signal
PRINT_FLOW_MAX_SIGNAL = 24 # Maximum signal to provide to the Extruder
PRINT_ACCEL_MMSS = -1 # Acceleration, -1 assumes constant speed if we use rounding/blending
Außerdem müssen wir die folgenden Variablen in den Kopf des Postprozessors einfügen, um die Extruder-Inkremente zu berechnen:
# Internal 3D Printing Parameters
PRINT_POSE_LAST = None # Last pose printed
Der Extruder-Wert (Länge/E) wird im Roboter-Postprozessor als Variable „PRINT_E_NEW“ gespeichert.
Der Extruder-Wert wird als NEW_E_LENGTH-Variable gespeichert. Anschließend muss man ein neues Verfahren definieren, das Extruder-Vorschubbefehle entsprechend dem Abstand zwischen den Bewegungen, der Robotergeschwindigkeit und der Roboterbeschleunigung erzeugt. Dies setzt voraus, dass die Extruderzufuhr durch eine spezifische analoge Ausgabe von der Robotersteuerung (in diesem Beispiel den analogen Ausgang Nummer 5) angetrieben wird
PRINT_E_LAST = 0 # Last Extruder length
PRINT_E_NEW = None # New Extruder Length
PRINT_LAST_SIGNAL = None # Last extruder signal
def calculate_time(self, distance, Vmax, Amax=-1):
"""Calculate the time to move a distance with Amax acceleration and Vmax speed"""
if Amax < 0:
# Assume constant speed (appropriate smoothing/rounding parameter must be set)
Ttot = distance/Vmax
else:
# Assume we accelerate and decelerate
tacc = Vmax/Amax;
Xacc = 0.5*Amax*tacc*tacc;
if distance <= 2*Xacc:
# Vmax is not reached
tacc = sqrt(distance/Amax)
Ttot = tacc*2
else:
# Vmax is reached
Xvmax = distance - 2*Xacc
Tvmax = Xvmax/Vmax
Ttot = 2*tacc + Tvmax
return Ttot
def new_move(self, new_pose):
"""Implement the action on the extruder for 3D printing, if applicable"""
if self.PRINT_E_NEW isNone or new_pose is None:
return
# Skip the first move and remember the pose
if self.PRINT_POSE_LAST isNone:
self.PRINT_POSE_LAST = new_pose
return
# Calculate the increase of material for the next movement
add_material = self.PRINT_E_NEW - self.PRINT_E_LAST
self.PRINT_E_LAST = self.PRINT_E_NEW
# Calculate the robot speed and Extruder signal
extruder_signal = 0
if add_material > 0:
distance_mm = norm(subs3(self.PRINT_POSE_LAST.Pos(), new_pose.Pos()))
# Calculate movement time in seconds
time_s = self.calculate_time(distance_mm, self.SPEED_MMS, self.PRINT_ACCEL_MMSS)
# Avoid division by 0
if time_s > 0:
# This may look redundant but it allows you to account for accelerations and we can apply small speed adjustments
speed_mms = distance_mm / time_s
# Calculate the extruder speed in RPM*Ratio (PRINT_SPEED_2_SIGNAL)
extruder_signal = speed_mms * self.PRINT_SPEED_2_SIGNAL
# Make sure the signal is within the accepted values
extruder_signal = max(0,min(self.PRINT_FLOW_MAX_SIGNAL, extruder_signal))
# Update the extruder speed when required
if self.PRINT_LAST_SIGNAL isNone or abs(extruder_signal - self.PRINT_LAST_SIGNAL) > 1e-6:
self.PRINT_LAST_SIGNAL = extruder_signal
Abschließend muss ein neues Verfahren definiert werden, das entsprechend dem Abstand zwischen den Bewegungen, der Robotergeschwindigkeit und der Roboterbeschleunigung geeignete Extruder-Vorschubbefehle erzeugt. Dies setzt voraus, dass die Extruderzufuhr durch einen bestimmten analogen Ausgang oder einen angepassten Programmaufruf angesteuert wird. Der folgende Code muss vor der Programmdefinition def MoveL hinzugefügt werden. Wichtig: Die Verwendung eines Rundungswerts beim Programmieren des Roboters in RoboDK hilft, eine konstante Geschwindigkeit beizubehalten und den Einfluss der Beschleunigung zu minimieren. In diesem Fall kann die Zeit als Abstand/Geschwindigkeit berechnet werden.
Mit jeder neuen linearen Bewegungsanweisung muss ein Funktionsaufruf namens new_move ausgelöst werden. Dieser Aufruf kann am Anfang des MoveL-Befehls hinzugefügt werden: (move to after the sentence about PRINT_E_NEW)
# Use the built-in setDO function to set an analog output
self.setDO(self.PRINT_E_AO, "%.3f" % extruder_signal)
# Alternatively, provoke a program call and handle the integration with the robot controller
#self.addline('ExtruderSpeed(%.3f)' % extruder_signal)
# Remember the last pose
self.PRINT_POSE_LAST = new_pose
Roboter-3D-Druck mit Cura
Additive Fertigung (oder 3D-Druck) mit Robotern kann realisiert werden, indem Werkzeugwege in einem Slicer wie Ultimaker Cura vorbereitet und der erzeugte G-Code mit RoboDK in Roboterprogramme umgewandelt wird.
Dieses Beispiel zeigt, wie Cura zusammen mit RoboDK für den großformatigen 3D-Druck einer Bootsrumpfform mit einem ABB IRB 6640-Roboter, einem CEAD-Extruder und einer ABB IRBT 6004-Linearachse eingesetzt wird.

Der 3D-Druck mit Cura und RoboDK ist auf eine der folgenden Arten möglich:
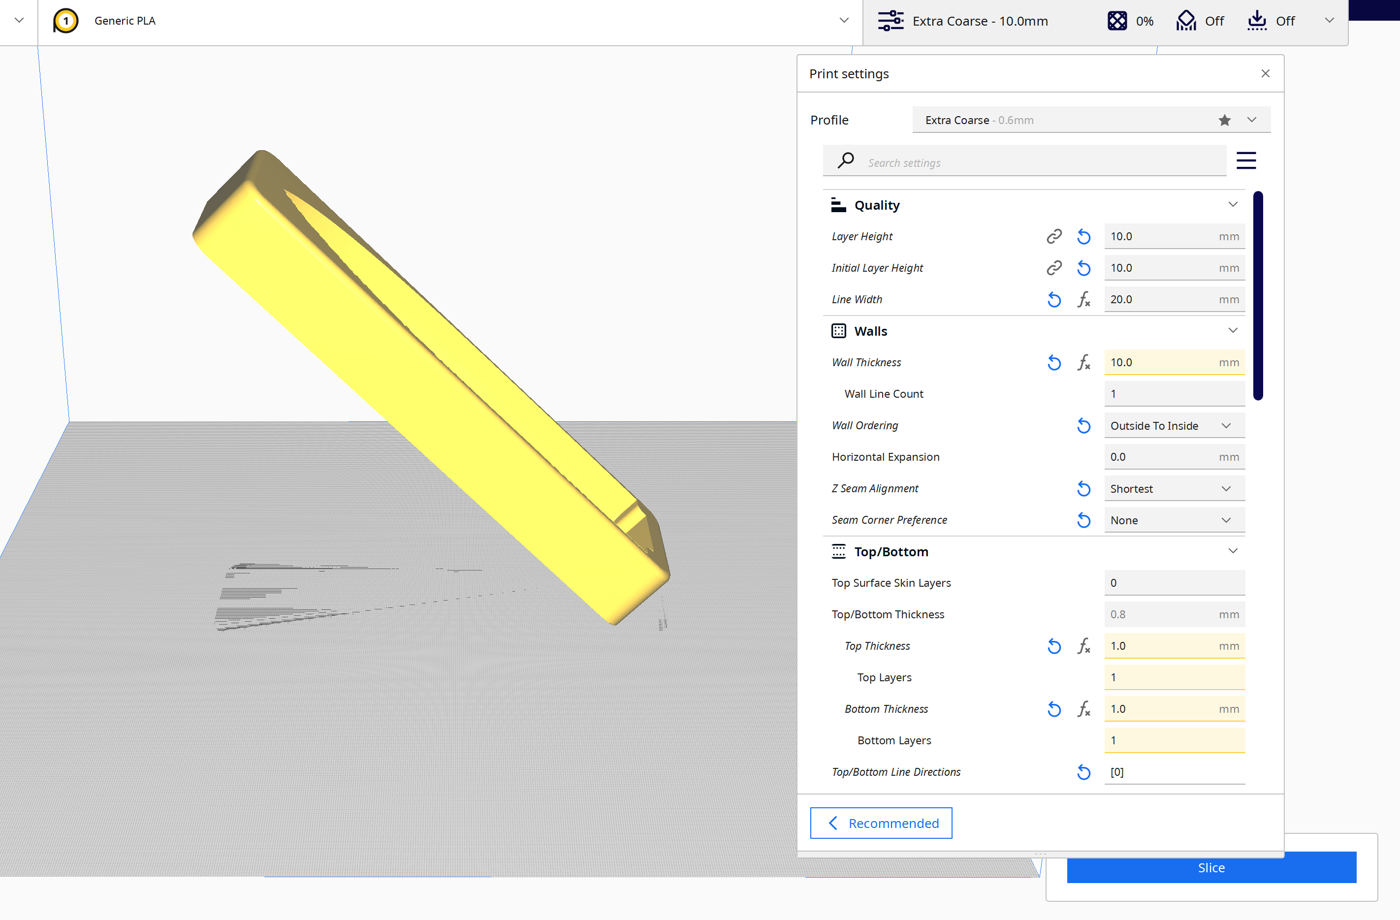
1.Erstellen Sie in Cura einen benutzerdefinierten FFF-Drucker, der zum Arbeitsbereich des Roboters passt.
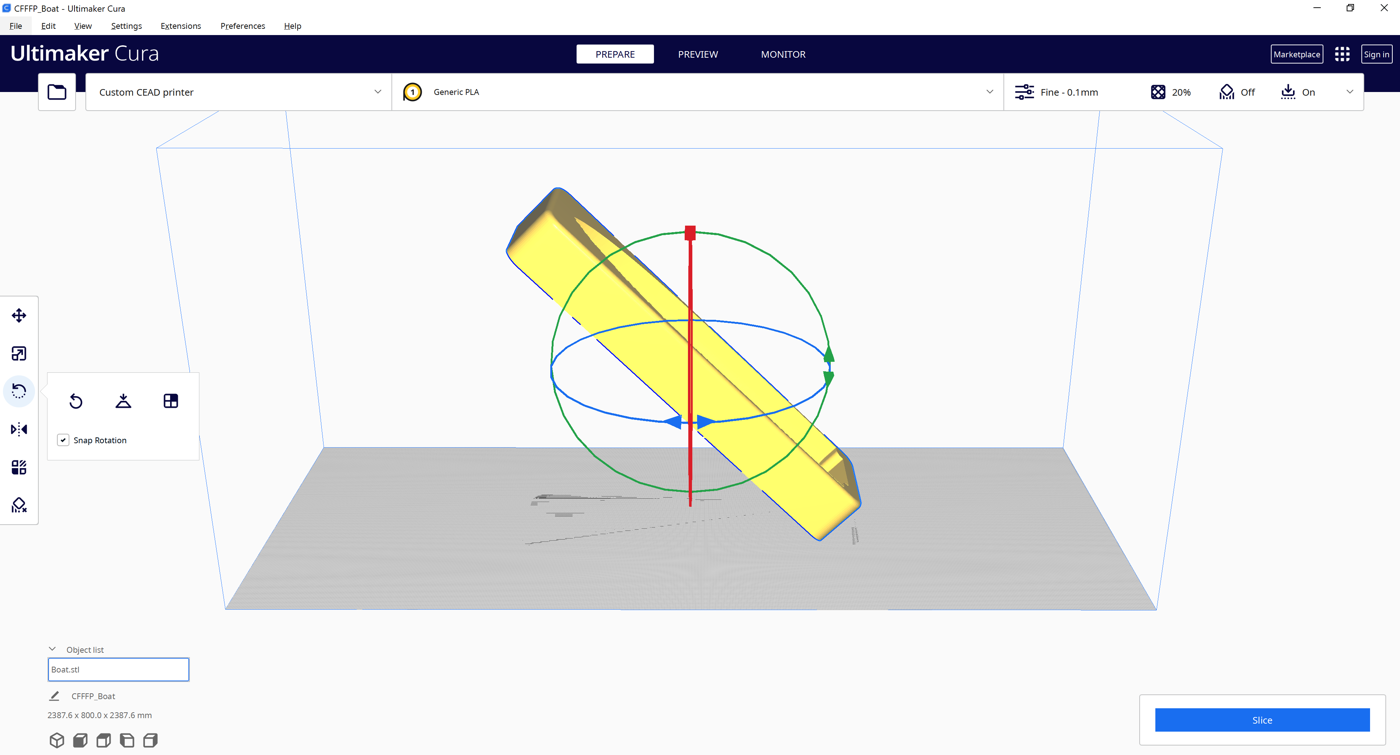
2.Importieren Sie das 3D-Modell (STL-Datei) in Cura und wenden Sie vor dem Slicen eine 45°-Neigung an.
3.Slicen Sie die gedrehte STL-Datei und erzeugen Sie ein G-Code-Programm.
4.Wandeln Sie den Cura-G-Code in RoboDK in ein Roboterprogramm um.
5.Simulieren Sie den geneigten Extrusionsprozess in RoboDK und exportieren Sie ABB-RAPID-Code.
Einen benutzerdefinierten Drucker in Cura erstellen
Öffnen Sie Ultimaker Cura → Einstellungen → Drucker → Drucker hinzufügen und wählen Sie dann Benutzerdefiniert → Benutzerdefinierter FFF-Drucker.
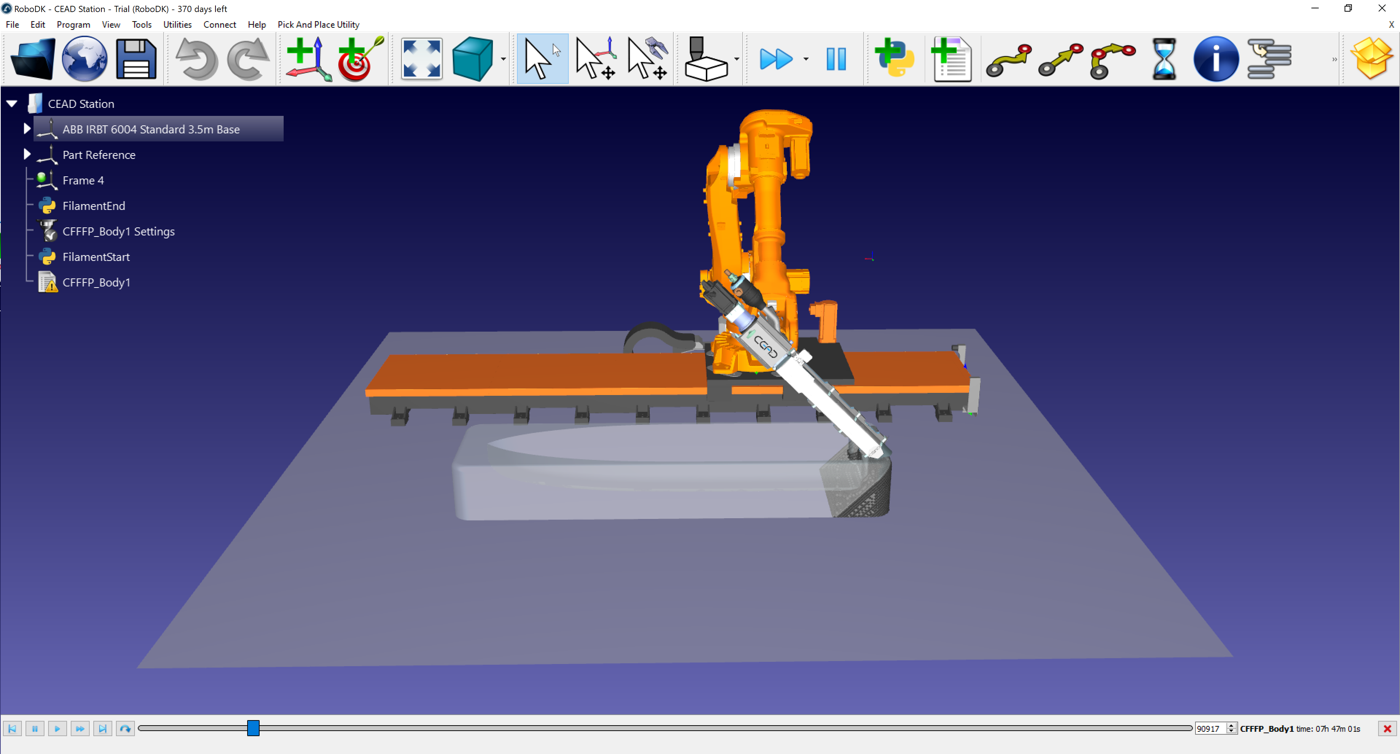
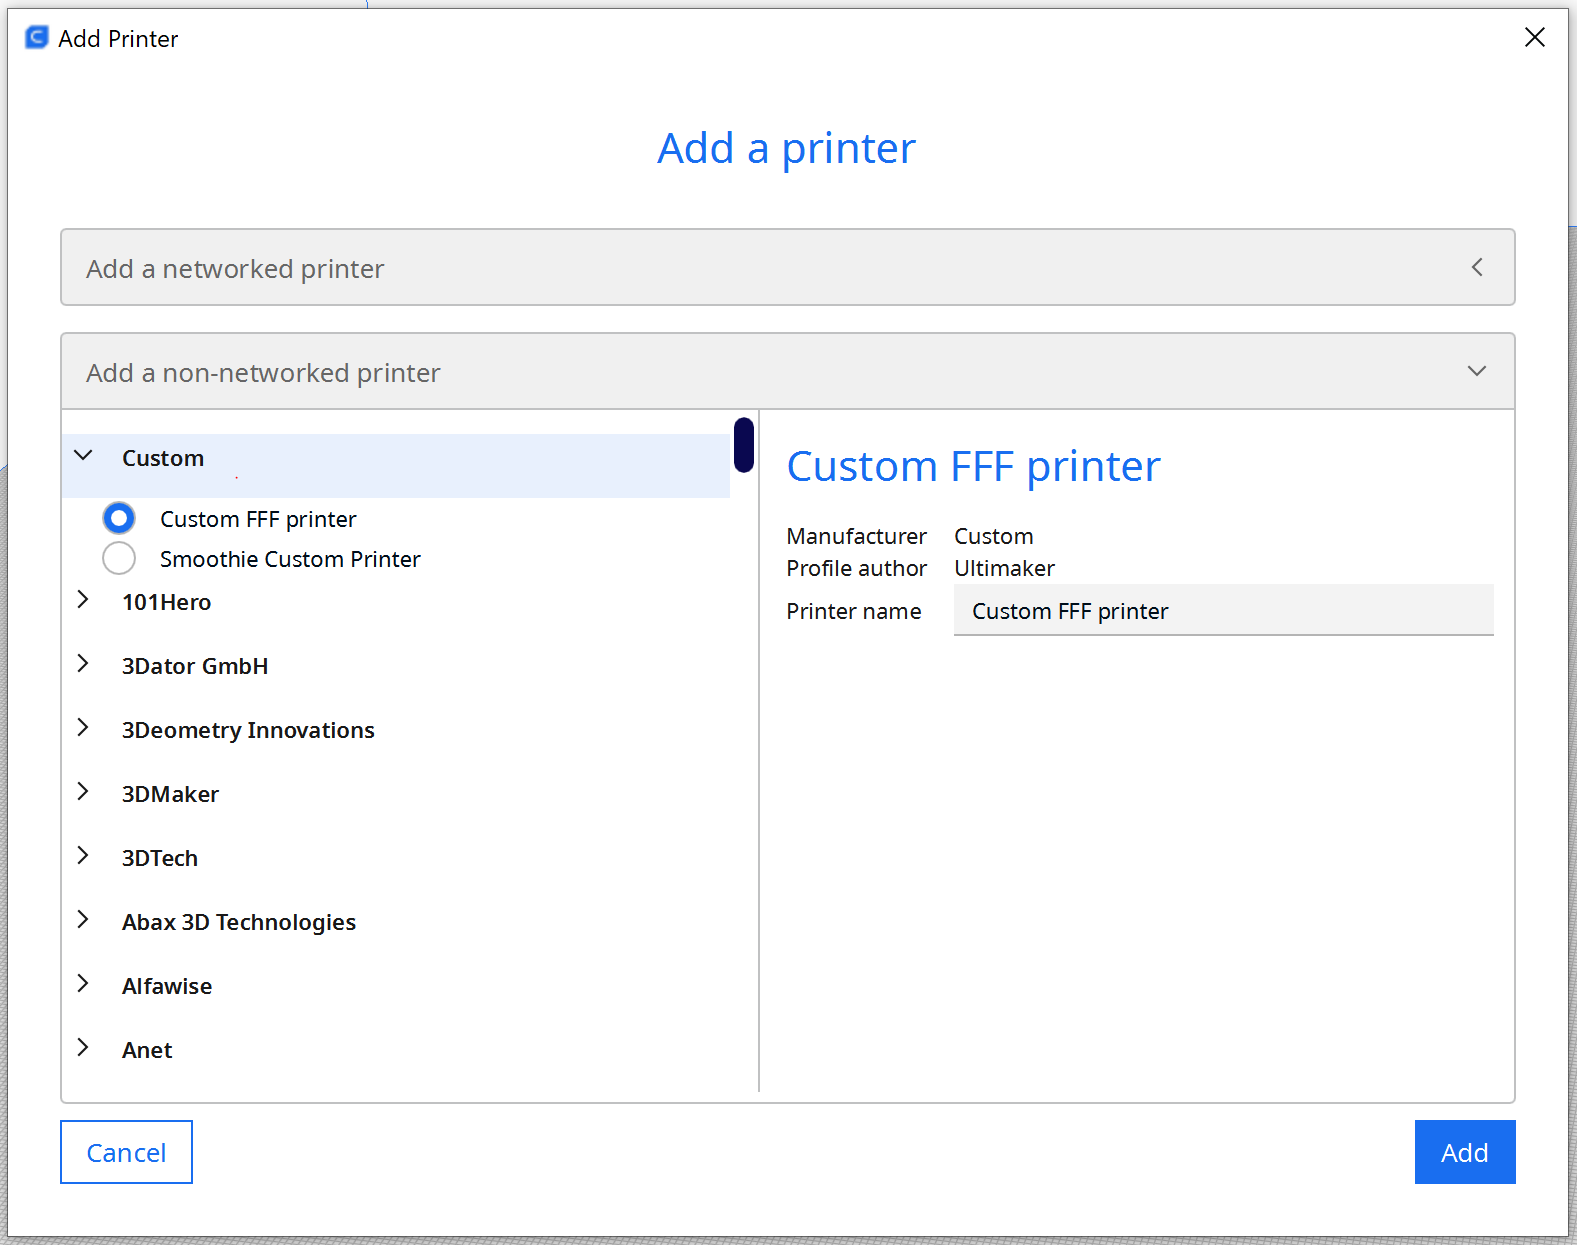
Stellen Sie das Bauvolumen passend zum Roboter und zur Linearachse ein:
1.X: 6000 mm
2.Y: 2500 mm
3.Z: 2000 mm
Deaktivieren Sie die Heizungssteuerung, da der CEAD-Extruder die Beheizung extern verwaltet.
Eine 45°-Neigung in Cura anwenden
Das STL-Modell muss vor dem Slicen in Cura um 45° gedreht werden.
1.Wählen Sie das Objekt aus.
2.Verwenden Sie das Drehwerkzeug von Cura, um das Teil um 45° zu neigen.
3.Slicen Sie die gedrehte STL-Datei.
G-Code erzeugen und importieren
Nachdem Sie das Modell geneigt haben, slicen Sie es in Cura und speichern Sie das Programm als .gcode-Datei.
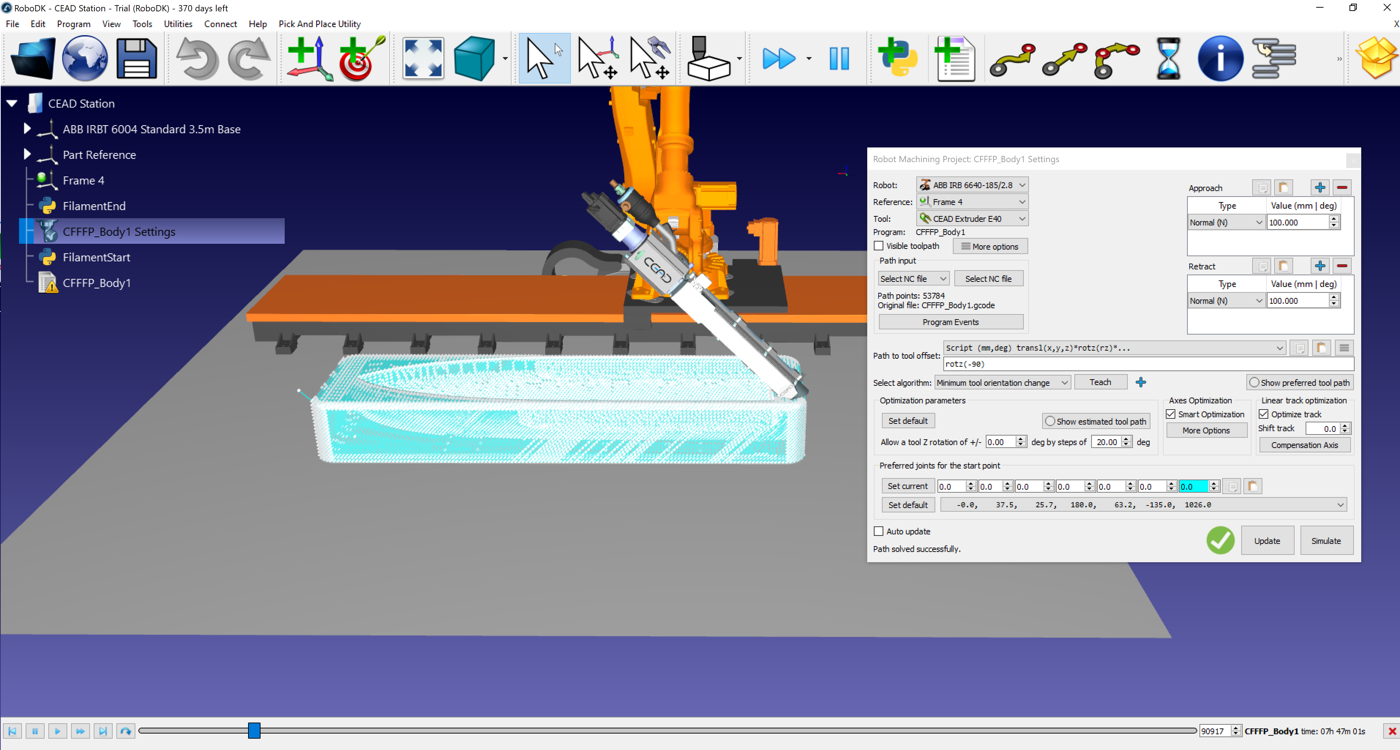
Wählen Sie in RoboDK Dienstprogramme NC-Programm konvertieren und wählen Sie die Cura-Datei aus.
Im Dialogfeld für den NC-Import:
1.Wählen Sie den Roboter ABB IRB 6640 aus.
2.Fügen Sie die Linearachse ABB IRBT 6004 als externe Achse hinzu.
3.Wählen Sie den CEAD-Extruder als Werkzeug aus.
4.Definieren Sie das Bezugssystem (Bootsrumpf-Plattform).
Extruder-Synchronisation
Standardmäßig übersetzt RoboDK die E-Anweisung von Cura als Programmaufruf an ein Programm namens Extruder, wobei der E-Wert als Parameter übergeben wird.
Dies kann unter Extras Optionen Programm-Ereignisse geändert werden.
Simulation des 45°-Drucks
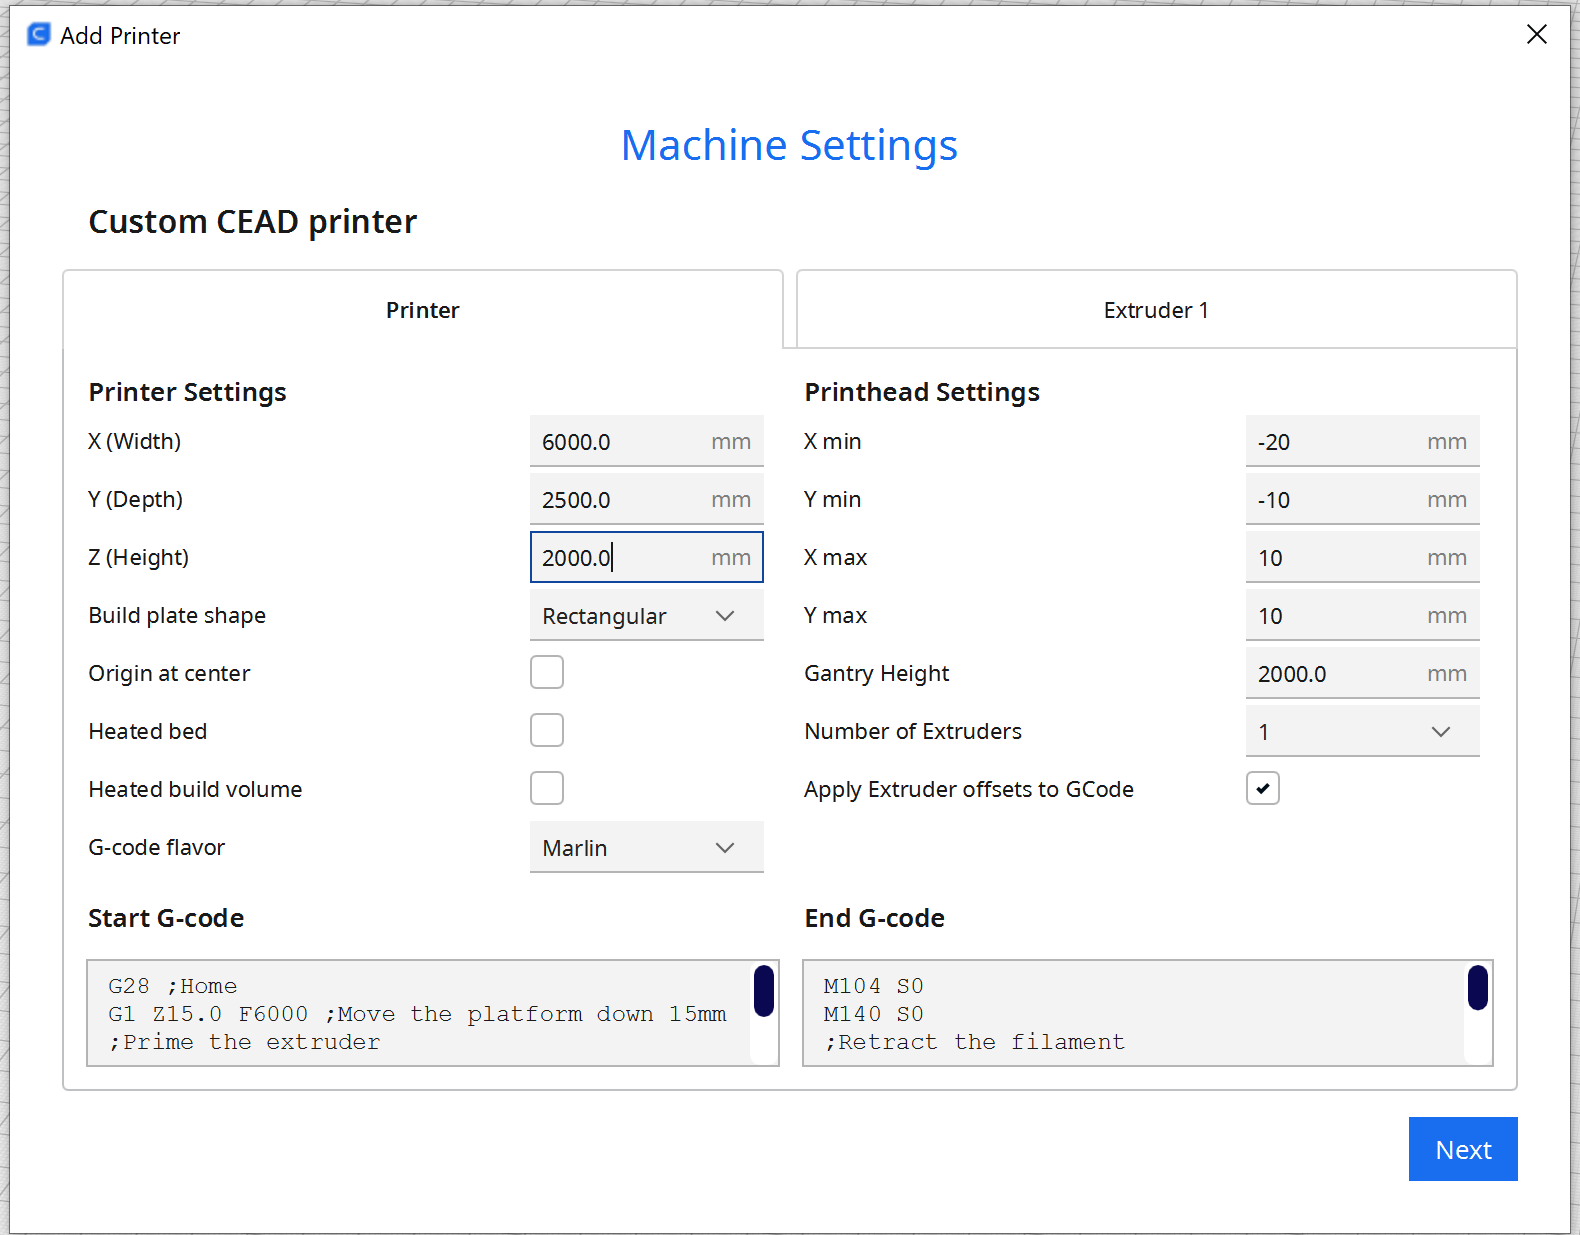
Wenn der Cura-G-Code importiert wird, simuliert RoboDK den geneigten Extrusionsprozess:
1.Der ABB IRB 6640 folgt der Cura-Werkzeugbahn.
2.Der CEAD-Extruder wird mit der Roboterbewegung synchronisiert.
3.Die Werkzeugorientierung entspricht der in Cura angewendeten 45°-Neigung.


