Linearbewegung
Wählen Sie Programm➔
Wenn vor dem Hinzufügen der Anweisung kein Ziel ausgewählt wird, erstellt die Bewegungsanweisung ein neues Ziel, und beide werden miteinander verknüpft. Wenn das Ziel bewegt wird, wird auch die Bewegung geändert.
PTP Bewegungen und lineare Bewegungen verhalten sich auf die gleiche Weise und können leicht von einem Typ zum anderen umgeschaltet werden.
Wie bei der PTP Bewegungsanweisung gilt: wenn dies die erste Anweisung ist, die einem Programm hinzugefügt wird, werden zwei weitere Anweisungen vor der Bewegungsanweisung hinzugefügt: eine Auswahl des Bezugssystems und eine des Werkzeugsystems.
Im Gegensatz zu PTP-Bewegungen sind Linearbewegungen anfällig für Robotersingularitäten und Achsgrenzen. Beispielsweise können die meisten Roboterarme während einer Linearbewegung keine Singularität durchfahren. Das folgende Bild zeigt ein Beispiel, in dem Gelenk 5 zu nahe an einer Singularität (0 Grad) ist. Erwägen Sie stattdessen eine PTP-Bewegung.
Wenn eine Linearbewegung nicht unbedingt notwendig ist, sollte sie in eine PTP Bewegung geändert werden. Dies kann über einen Rechtsklick auf die Anweisung geschehen.
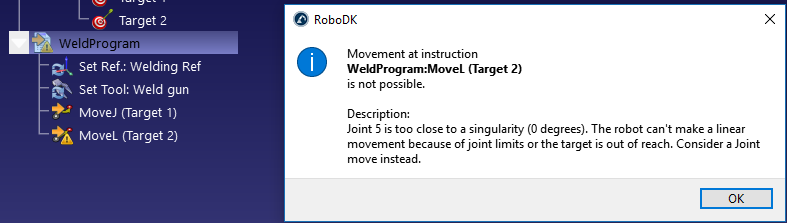
Alternativ muss das Ziel, der TCP oder die Position des Bezugssystems geändert werden, um die Singularität zu vermeiden.


