Bahngenauigkeit
Um Bahngenauigkeitstests durchzuführen, muss ein RoboDK-Roboterprogramm erstellt werden, z.B. das ISO9283 Programm, das mit dem ISO-Würfel-Dienstprogramm erstellt wurde. Sie können das herstellerspezifische Roboterprogramm erzeugen, indem Sie das Programm auswählen und F6 drücken (oder wählen Sie Programm ➔ Programm erstellen). Alternativ ist es möglich, jedes andere in RoboDK erstellte Programm zu verwenden (z. B. eine Gerade, einen Kreis oder ein Quadrat).
Es ist zudem erforderlich, ein Messsystem zu haben, das die Position des Endeffektors verfolgen und die Positionsmessungen in Bezug auf ein Bezugssystem bereitstellen kann. Es müssen die Verfahren zur Basis- und Werkzeugeinrichtung in RoboDK verwendet werden (erforderlich für Kalibrierungs- oder Positionsgenauigkeitstests), um das Bezugssystem der Roboterbasis und das Werkzeugsystem zu identifizieren.
Die Messdaten müssen erfasst werden, während der Roboter entlang des Programms bewegt wird. Die Messungen sollten kontinuierlich mit der Standardsoftware des Herstellers des Messsystems aufgezeichnet werden. Die Messungen müssen als CSV- oder TXT-Datei exportiert werden. Diese Dateien müssen XYZ-Positionsdaten sowie den Zeitstempel jeder Messung enthalten. Optional können diese Messungen die Orientierung des Werkzeugs in Bezug auf die Roboterbasis enthalten.
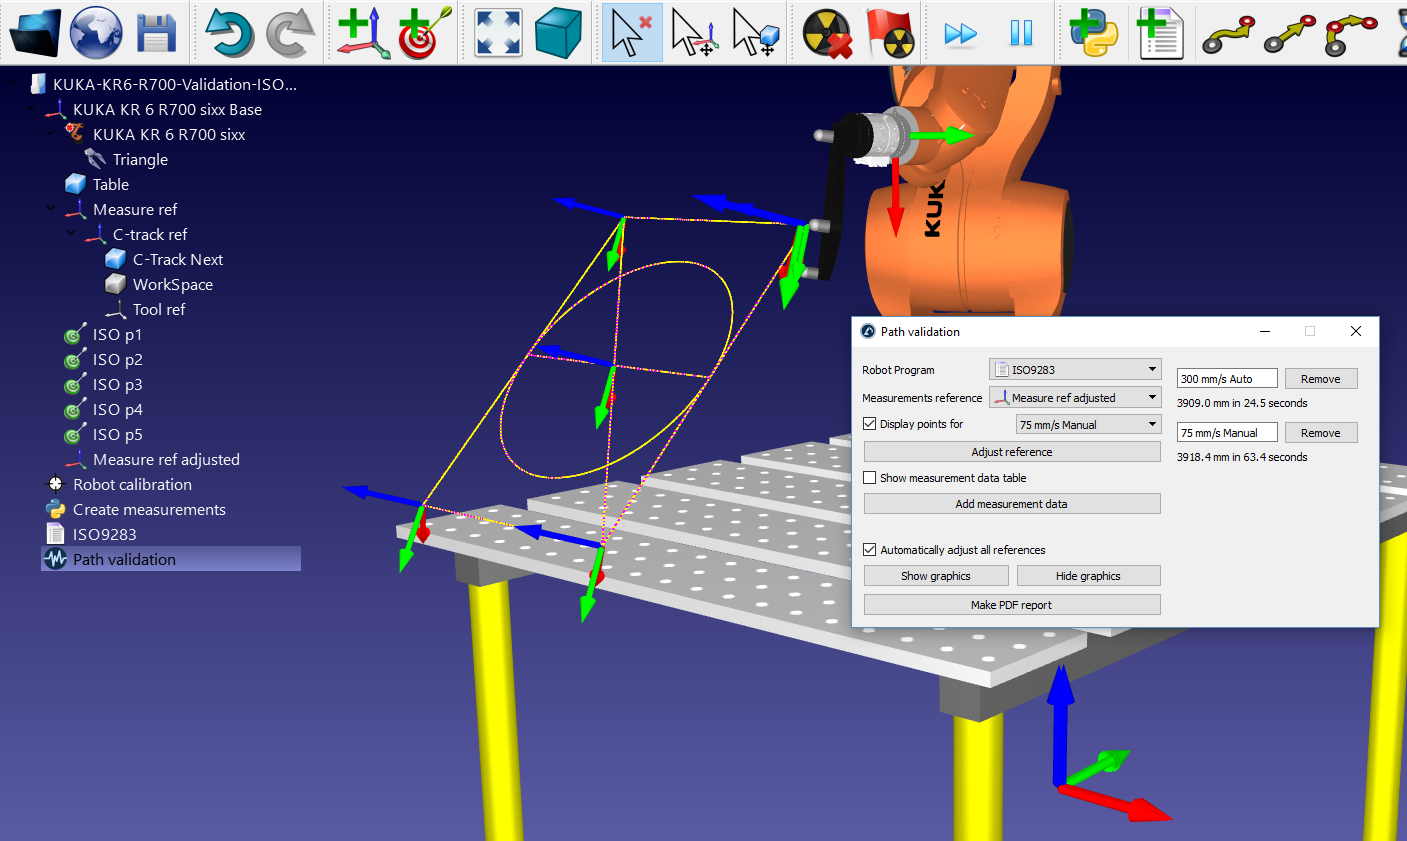
So starten Sie ein Bahnvalidierungsprojekt in RoboDK:
1.Wählen Sie Dienstprogramme ➔ Bahngenauigkeit, Geschwindigkeit und Beschleunigung testen (ISO 9283)
2.Wählen Sie das zu validierende Programm aus dem Dropdown-Menü
3.Geben Sie das Bezugssystem an, das für die Messungen verwendet wird
4.Importieren Sie die Messdaten, indem Sie Messdaten hinzufügen wählen. Alternativ können Sie die CSV- oder TXT-Dateien, die die Messungen enthalten, per Drag & Drop in das Fenster Bahnvalidierung ziehen.
Wählen Sie abschließend PDF-Bericht erstellen, um ein PDF mit einigen Statistiken und Grafiken über die Bahngenauigkeit, Geschwindigkeit und Beschleunigung zu generieren. Es ist möglich, denselben Test mehrmals unter verschiedenen Bedingungen (unterschiedliche Geschwindigkeiten, unterschiedliche Werte für Überschleifen, unterschiedliche Nutzlasten, ...) durchzuführen, um diese Parameter im selben Bericht zu vergleichen.
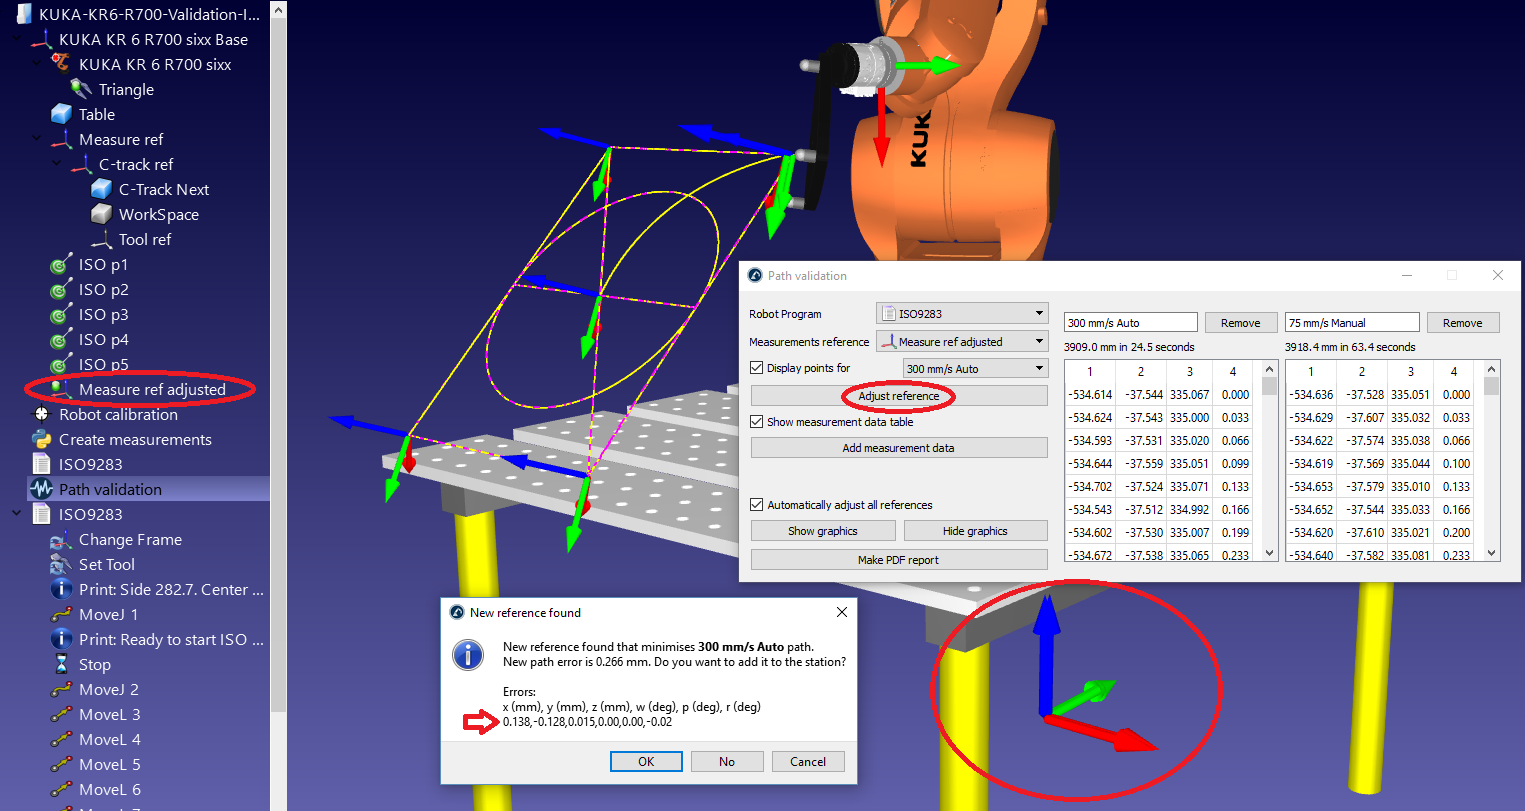
Die Messpunkte können violett dargestellt werden. Diese Messungen sollten mit der gelben Bahn übereinstimmen, die die ideale Bahn beschreibt, der der Roboter folgen muss. Die von RoboDK bereitgestellten Statistiken sind die Differenzen zwischen diesen beiden Bahnen.
Wenn das Bezugssystem nicht richtig definiert wurde, stimmen die Messpunkte nicht mit der gelben Bahn überein. Dies kann verschiedene Ursachen haben, z. B. eine fehlerhafte Definition des Bezugssystems oder eine abweichende Werkzeugdefinition. In diesem Fall wird durch Referenz anpassen versucht, die beiden Bahnen bestmöglich aneinander anzupassen, sodass die bereitgestellten Statistiken diese Fehlausrichtungen isolieren.