Offline Setup
Es wird empfohlen, eine virtuelle Umgebung des realen Setups in RoboDK (Offline-Setup) zu erstellen, um die Bahn und die Positionen für die Tests vorzubereiten. Dies kann getan werden, bevor Sie den Roboter und den Tracker haben. Hierzu benötigen Sie nur einen Computer, auf dem RoboDK installiert ist. RoboDK-Kalibrierungs- und Bahnvalidierungs-Setup-Beispiele können aus diesem Ordner heruntergeladen werden:
https://robodk.com/stations#filter?feature=calibration-project.
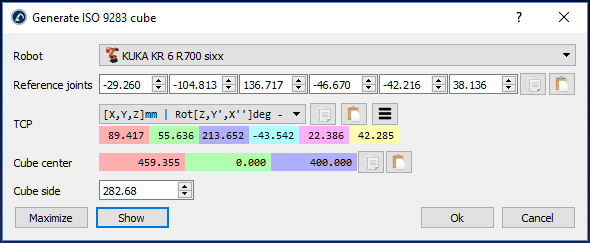
RoboDK verfügt über ein Dienstprogramm zum Generieren der Konfigurationen und der empfohlenen Bahn gemäß der Norm ISO 9283. Um dieses Dienstprogramm zu verwenden:
Dienstprogramme ➔ ISO-9283-Würfel erstellen (Ziele und Bahn)
Geben Sie die Referenzgelenke ein (Roboterposition, in der das Werkzeug zum Tracker zeigt)
Passen Sie die Position und Größe des Würfels an
4. Wählen Sie OK
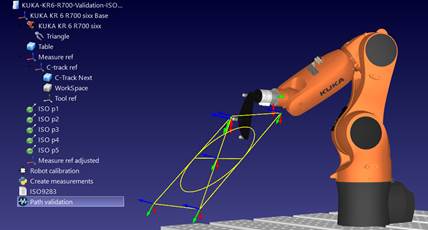
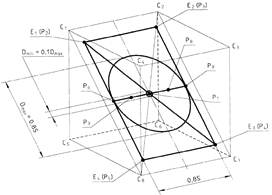
Dadurch werden die 5 in der ISO-Norm beschriebenen Ziele sowie die für die Prüfung der Bahngenauigkeit empfohlene Bahn erstellt. Diese Ziele und die Bahn befinden sich in einem Würfel vor dem Roboter. Wir können die gewünschte Würfelseite festlegen sowie die Mitte (Ziel "ISO p1") und die Referenzgelenke, die die Orientierung der Bahn definieren, verschieben. Es ist auch möglich, die Würfelgröße zu maximieren, um den größten Würfel zu finden, der in den Arbeitsbereich des Roboters passt.
Eine Beispielstation mit Roboterkalibrierungs- und Validierungsoptionen ist im folgenden Bild zu sehen.