Positionsgenauigkeit und Wiederholgenauigkeit
Das gleiche Verfahren, das bei der Roboter-Kalibrierung zur Überprüfung der Positionsgenauigkeit verwendet wird, kann auch zur Prüfung der Positionsgenauigkeit herangezogen werden. Informationen und Statistiken zur Wiederholgenauigkeit lassen sich ebenfalls gewinnen, wenn die Messungen nacheinander an derselben Punktgruppe durchgeführt werden.
Die gleiche Prozedur, die für die Positionsgenauigkeitsvalidierung während der Roboterkalibrierung verwendet wird, kann auch für die Positionsgenauigkeitsprüfung verwendet werden. Informationen und Statistiken zur Wiederholgenauigkeit können ebenfalls erlangt werden, wenn die Messungen sequentiell durch die gleiche Gruppe von Punkten durchgeführt werden. Der einzige Unterschied zwischen der reinen Validierung und der Kalibrierung mit Validierung besteht darin, dass für die erste Option keine Lizenz für die Roboterkalibrierung erforderlich ist (nur eine Lizenz für ISO9283-Tests).
Um solche Validierungen durchzuführen, wählen Sie das Menü:
Dienstprogramme➔Positionsgenauigkeit und Wiederholgenauigkeit testen (ISO 9283)
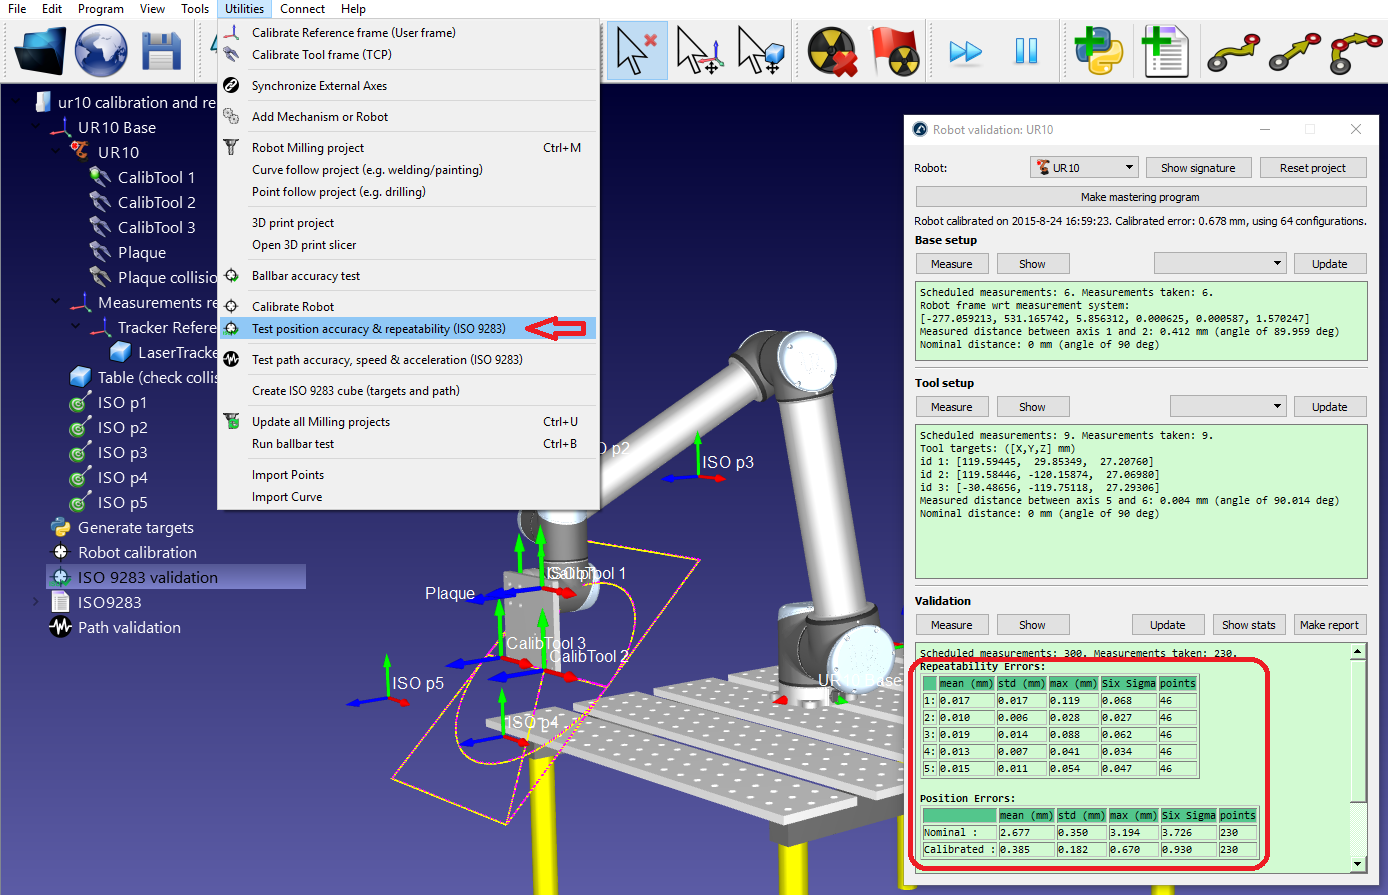
Diese Tests erfordern die Identifizierung des Bezugssystems der Roboterbasis in Bezug auf das Messbezugssystem (Basisaufbau) und des Werkzeugsystems in Bezug auf den Roboterflansch (Werkzeugaufbau).
Es ist möglich, einen PDF-Bericht zu erhalten, wenn die Tests zur Positionsgenauigkeit und Wiederholgenauigkeit abgeschlossen sind.


