Resultate
Sobald der Bahngenauigkeitstest abgeschlossen ist, können Sie einen PDF-Bericht erstellen, indem Sie im Fenster Bahnvalidierung die Option PDF-Bericht erstellen auswählen. Dies erzeugt ein PDF mit einigen Statistiken und Graphen über die Bahngenauigkeit, Geschwindigkeit und Beschleunigung.
Die Ergebnisse des in den vorherigen Abschnitten vorbereiteten Beispieltests werden in den folgenden Bildern gezeigt. In diesem Beispiel wurde das ISO9283-Programm in zwei verschiedenen Modi ausgeführt:
●Manueller Modus bei 75 mm/s Geschwindigkeit
●Automatikmodus bei 300 mm/s Geschwindigkeit
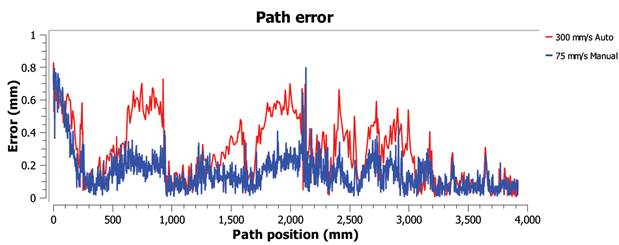
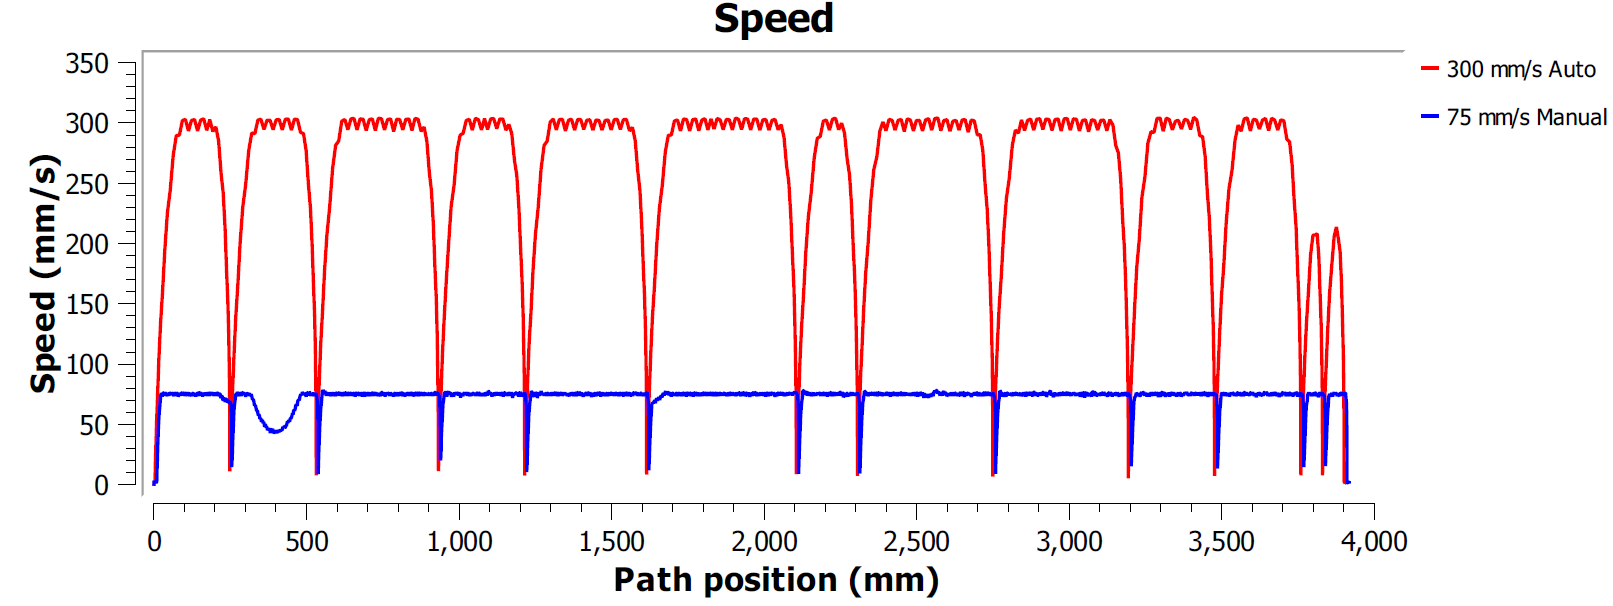
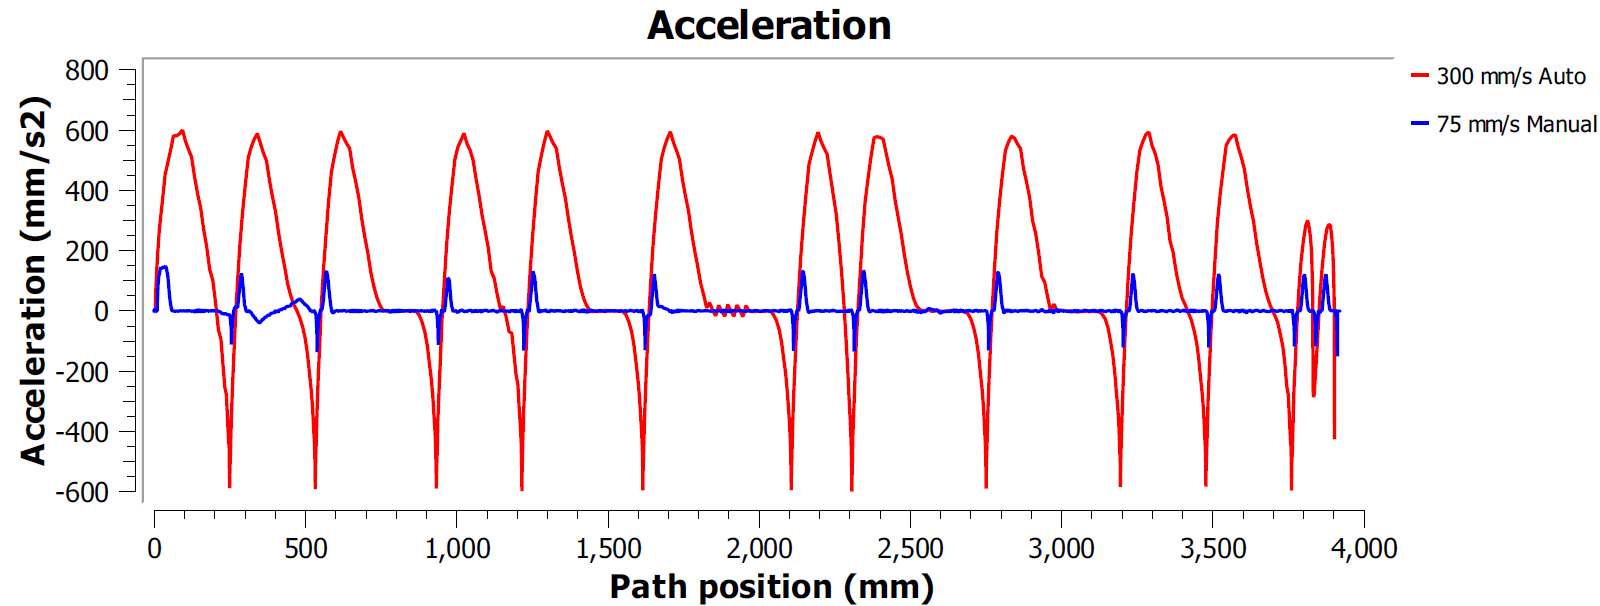
In diesem Beispiel wurden beide Programme mit der Option Feine Genauigkeit erstellt. Dies bedeutet, dass der Roboter an jedem Punkt anhält, um die Bahn so genau wie möglich abzufahren. In diesem Fall ist es üblich, hohe Beschleunigungen und Verzögerungen entlang der Bahn festzustellen, da die Geschwindigkeit am Ende jeder Linien- oder Kreisbewegung (Ecken) Null sein muss.
Die meisten Robotermarken bieten Rundungsoptionen an, um diesen Effekt durch Glätten der Kanten zu vermeiden. Dies nennt ABB beispielsweise ZoneData. Dabei wird die Angabe einer Genauigkeitszone ermöglicht, in der der Controller die Kanten glätten kann, Fanuc nennt es CNT und erlaubt die Angabe eines Prozentsatzes der Glättung proportional zur Geschwindigkeit, KUKA bietet die $ADVANCE-Anweisung mit dem C_DIS Flag und Universal Robots ermöglicht die Angabe eines Blendradius zum Glätten der Kanten.
Daher ermöglicht der Bahngenauigkeitstest das Auffinden eines guten Kompromisses zwischen dem Beibehalten einer glatten Geschwindigkeit und akzeptablen Genauigkeitsniveaus in der Nähe der Bahnkanten.
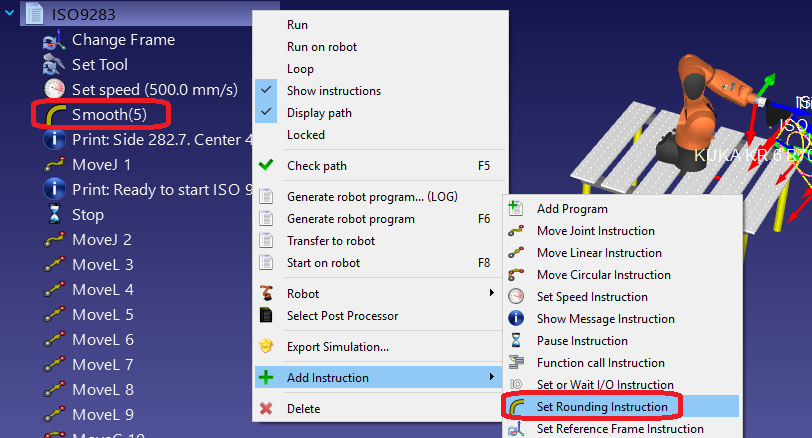
Es ist möglich, den Rundungsparameter sowie die Programmgeschwindigkeit in RoboDK anzugeben. So bearbeiten Sie ein Programm für einen solchen Test:
1.Klicken Sie mit der rechten Maustaste auf das Programm
2.Wählen Sie Anweisungen anzeigen
3.Wählen Sie die erste oder zweite Anweisung
4.Wählen Sie Programm➔Rundungsanweisung einstellen, um eine Rundungsgenauigkeit anzugeben
5.Wählen Sie Programm➔Geschwindigkeitsanweisung einstellen, um die Geschwindigkeit anzugeben