ISO9283 Performance Testing
Einführung
Die ISO-Norm "ISO9283: Manipulation von Industrierobotern - Leistungskriterien und zugehörige Prüfverfahren" beschreibt Tests zur Bewertung der Leistungsfähigkeit von Industrierobotern. Unter anderem werden einige Verfahren beschrieben, mit denen die Genauigkeit der Roboterposition, die Wiederholgenauigkeit und die Bahngenauigkeit genau gemessen werden können.
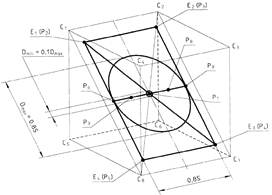
Gemäß der ISO9283 Norm sollten alle Tests innerhalb des sogenannten ISO-Testwürfels durchgeführt werden. Der ISO-Testwürfel soll der größte Würfel sein, der in den Arbeitsbereich des Roboters passt. Darüber hinaus sollten die Positionsgenauigkeit und die Wiederholgenauigkeit 30 Mal in fünf verschiedenen Konfigurationen gemessen werden. Es ist bekannt, dass 5 Konfigurationen nicht ausreichen, um eine angemessene Genauigkeitsmessung für moderne Roboter zu ermöglichen.
Die meisten Roboterhersteller geben die Positionsgenauigkeit des Roboters nur dann an, wenn der Roboter kalibriert wurde, und verwenden darüber hinaus mindestens 100 verschiedene Konfigurationen, um entsprechende Positionsgenauigkeitsstatistiken bereitzustellen. Industrieroboter arbeiten sehr gut wiederholbar, aber nicht genau; daher kann die Genauigkeit eines Industrieroboters durch Kalibrierung verbessert werden.
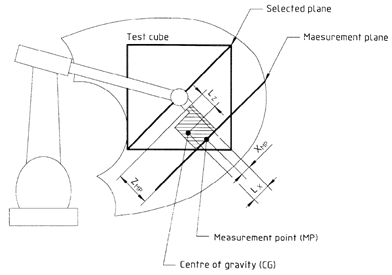
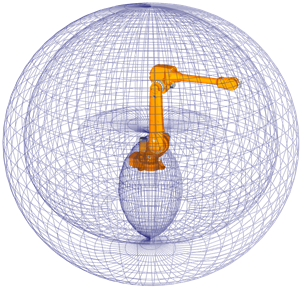
Typischer Roboter-Arbeitsbereich in den 1980er-Jahren Typischer Arbeitsbereich eines modernen Roboters
Die ISO9283-Norm wird jedoch häufig für Wiederholgenauigkeits- und Bahngenauigkeitstests verwendet, selbst wenn der Roboter nicht kalibriert wurde.
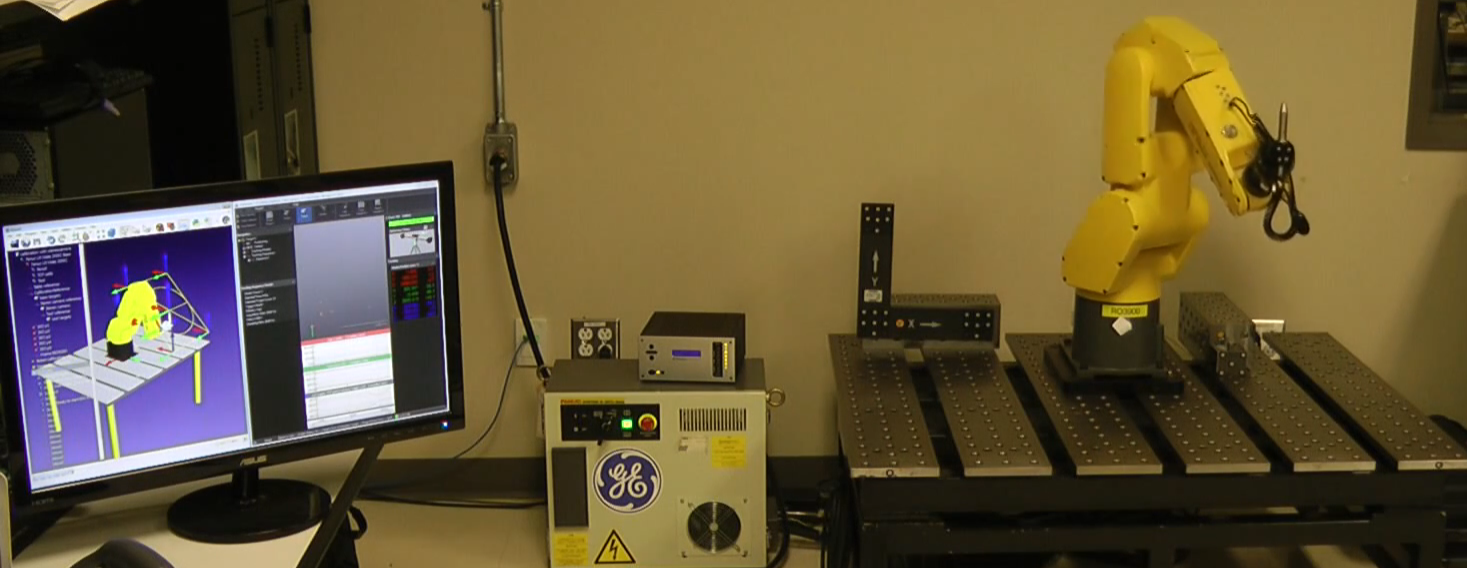
Es wird empfohlen, das folgende Video anzusehen, das Bahngenauigkeitstests mit RoboDK zeigt: https://youtu.be/yMQjqAQY1iE.
RoboDK kann auch zum Kalibrieren der Roboter sowie zum Testen ihrer Leistung vor und nach der Kalibrierung verwendet werden. Schließlich kann RoboDK auch dazu verwendet werden, die Genauigkeit des Roboters vor und nach der Kalibrierung durch Ballbar-Tests zu testen.
Anforderungen
Die folgenden Elemente sind erforderlich, um RoboDK zu installieren und Tests der Bahngenauigkeit von Robotern ordnungsgemäß durchzuführen:
1.Ein oder mehrere Industrieroboterarme
2.Ein Messsystem: Jeder Lasertracker wie Leica, API oder Faro und/oder ein optisches KMG wie die C-Track-Stereokamera von Creaform sollte funktionieren
3.Die RoboDK-Software muss installiert sein, und eine entsprechende Lizenz für ISO9283-Tests ist erforderlich. Für Netzwerklizenzen ist eine Internetverbindung erforderlich, um die Lizenz zu überprüfen. So installieren oder aktualisieren Sie RoboDK für einen ISO9283-Leistungstest:
a.Laden Sie RoboDK aus dem Download-Bereich herunter
https://robodk.com/download
b.Richten Sie den Treiber für das Messsystem ein (nicht für Creaform Optical CMM erforderlich).
Entpacken und kopieren Sie den entsprechenden Ordner:
API Laser tracker: https://robodk.com/downloads/private/API.zip (OTII und Radian Tracker)
Faro Laser Tracker: https://robodk.com/downloads/private/Faro.zip (alle Faro Trackers)
Leica Laser Tracker: https://robodk.com/downloads/private/Leica.zip (alle Leica Trackers)
in den Ordner: C:/RoboDK/api/
Offline Setup
Es wird empfohlen, eine virtuelle Umgebung des realen Setups in RoboDK (Offline-Setup) zu erstellen, um die Bahn und die Positionen für die Tests vorzubereiten. Dies kann getan werden, bevor Sie den Roboter und den Tracker haben. Hierzu benötigen Sie nur einen Computer, auf dem RoboDK installiert ist. RoboDK-Kalibrierungs- und Bahnvalidierungs-Setup-Beispiele können aus diesem Ordner heruntergeladen werden:
https://robodk.com/stations#filter?feature=calibration-project.
RoboDK verfügt über ein Dienstprogramm zum Generieren der Konfigurationen und der empfohlenen Bahn gemäß der Norm ISO 9283. Um dieses Dienstprogramm zu verwenden:
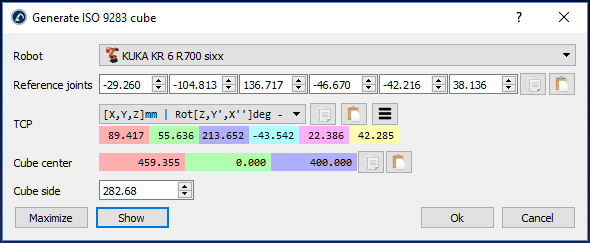
Dienstprogramme ➔ ISO-9283-Würfel erstellen (Ziele und Bahn)
Geben Sie die Referenzgelenke ein (Roboterposition, in der das Werkzeug zum Tracker zeigt)
Passen Sie die Position und Größe des Würfels an
4. Wählen Sie OK
Dadurch werden die 5 in der ISO-Norm beschriebenen Ziele sowie die für die Prüfung der Bahngenauigkeit empfohlene Bahn erstellt. Diese Ziele und die Bahn befinden sich in einem Würfel vor dem Roboter. Wir können die gewünschte Würfelseite festlegen sowie die Mitte (Ziel "ISO p1") und die Referenzgelenke, die die Orientierung der Bahn definieren, verschieben. Es ist auch möglich, die Würfelgröße zu maximieren, um den größten Würfel zu finden, der in den Arbeitsbereich des Roboters passt.
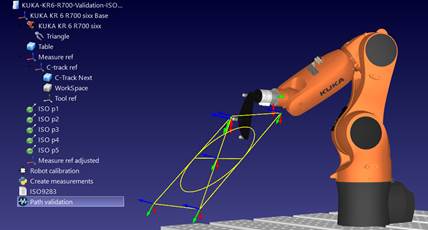
Eine Beispielstation mit Roboterkalibrierungs- und Validierungsoptionen ist im folgenden Bild zu sehen.
Positionsgenauigkeit und Wiederholgenauigkeit
Das gleiche Verfahren, das bei der Roboter-Kalibrierung zur Überprüfung der Positionsgenauigkeit verwendet wird, kann auch zur Prüfung der Positionsgenauigkeit herangezogen werden. Informationen und Statistiken zur Wiederholgenauigkeit lassen sich ebenfalls gewinnen, wenn die Messungen nacheinander an derselben Punktgruppe durchgeführt werden.
Die gleiche Prozedur, die für die Positionsgenauigkeitsvalidierung während der Roboterkalibrierung verwendet wird, kann auch für die Positionsgenauigkeitsprüfung verwendet werden. Informationen und Statistiken zur Wiederholgenauigkeit können ebenfalls erlangt werden, wenn die Messungen sequentiell durch die gleiche Gruppe von Punkten durchgeführt werden. Der einzige Unterschied zwischen der reinen Validierung und der Kalibrierung mit Validierung besteht darin, dass für die erste Option keine Lizenz für die Roboterkalibrierung erforderlich ist (nur eine Lizenz für ISO9283-Tests).
Um solche Validierungen durchzuführen, wählen Sie das Menü:
Dienstprogramme➔Positionsgenauigkeit und Wiederholgenauigkeit testen (ISO 9283)
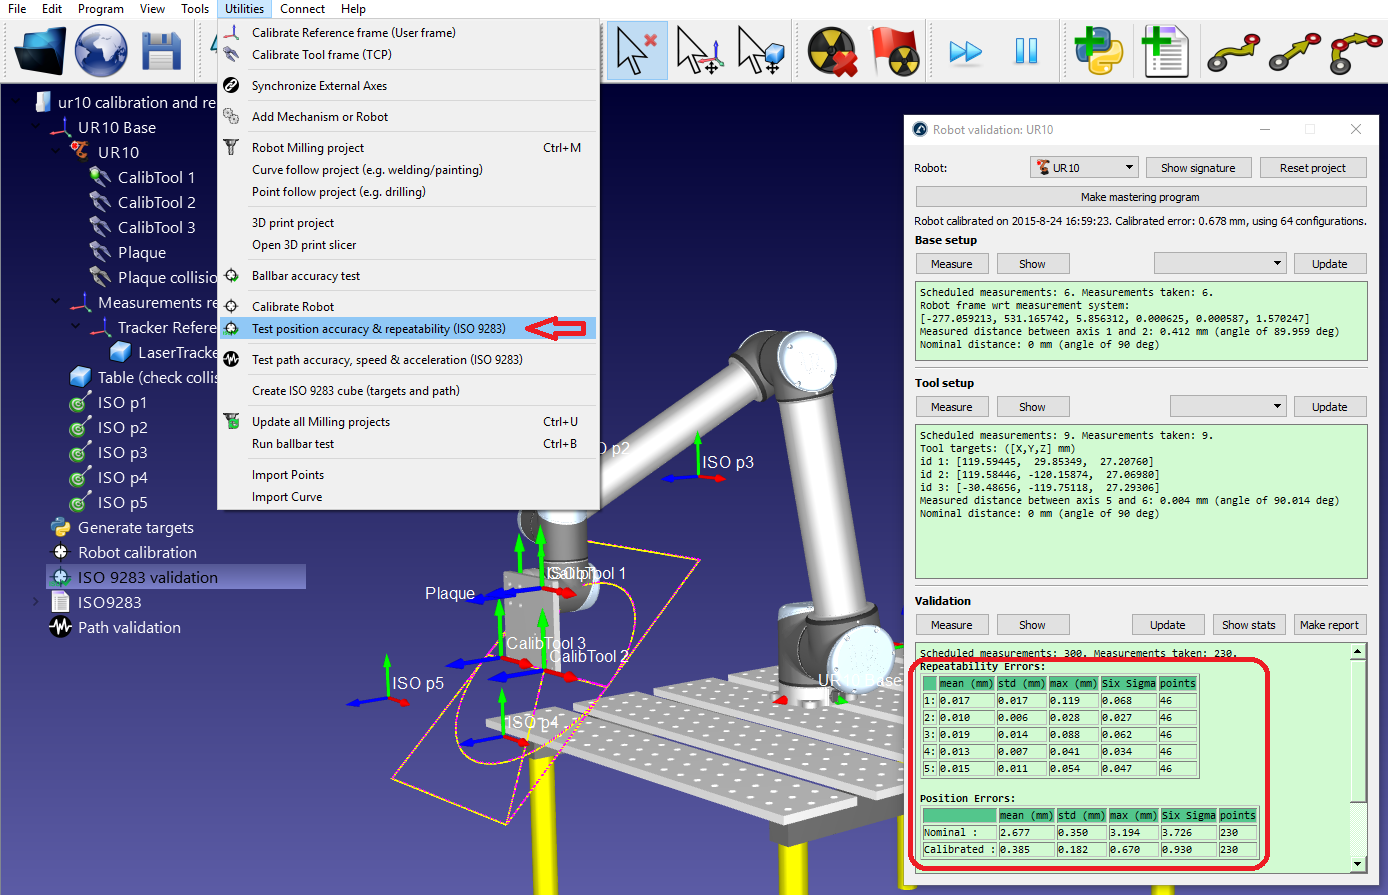
Diese Tests erfordern die Identifizierung des Bezugssystems der Roboterbasis in Bezug auf das Messbezugssystem (Basisaufbau) und des Werkzeugsystems in Bezug auf den Roboterflansch (Werkzeugaufbau).
Es ist möglich, einen PDF-Bericht zu erhalten, wenn die Tests zur Positionsgenauigkeit und Wiederholgenauigkeit abgeschlossen sind.
Bahngenauigkeit
Um Bahngenauigkeitstests durchzuführen, muss ein RoboDK-Roboterprogramm erstellt werden, z.B. das ISO9283 Programm, das mit dem ISO-Würfel-Dienstprogramm erstellt wurde. Sie können das herstellerspezifische Roboterprogramm erzeugen, indem Sie das Programm auswählen und F6 drücken (oder wählen Sie Programm ➔ Programm erstellen). Alternativ ist es möglich, jedes andere in RoboDK erstellte Programm zu verwenden (z. B. eine Gerade, einen Kreis oder ein Quadrat).
Es ist zudem erforderlich, ein Messsystem zu haben, das die Position des Endeffektors verfolgen und die Positionsmessungen in Bezug auf ein Bezugssystem bereitstellen kann. Es müssen die Verfahren zur Basis- und Werkzeugeinrichtung in RoboDK verwendet werden (erforderlich für Kalibrierungs- oder Positionsgenauigkeitstests), um das Bezugssystem der Roboterbasis und das Werkzeugsystem zu identifizieren.
Die Messdaten müssen erfasst werden, während der Roboter entlang des Programms bewegt wird. Die Messungen sollten kontinuierlich mit der Standardsoftware des Herstellers des Messsystems aufgezeichnet werden. Die Messungen müssen als CSV- oder TXT-Datei exportiert werden. Diese Dateien müssen XYZ-Positionsdaten sowie den Zeitstempel jeder Messung enthalten. Optional können diese Messungen die Orientierung des Werkzeugs in Bezug auf die Roboterbasis enthalten.
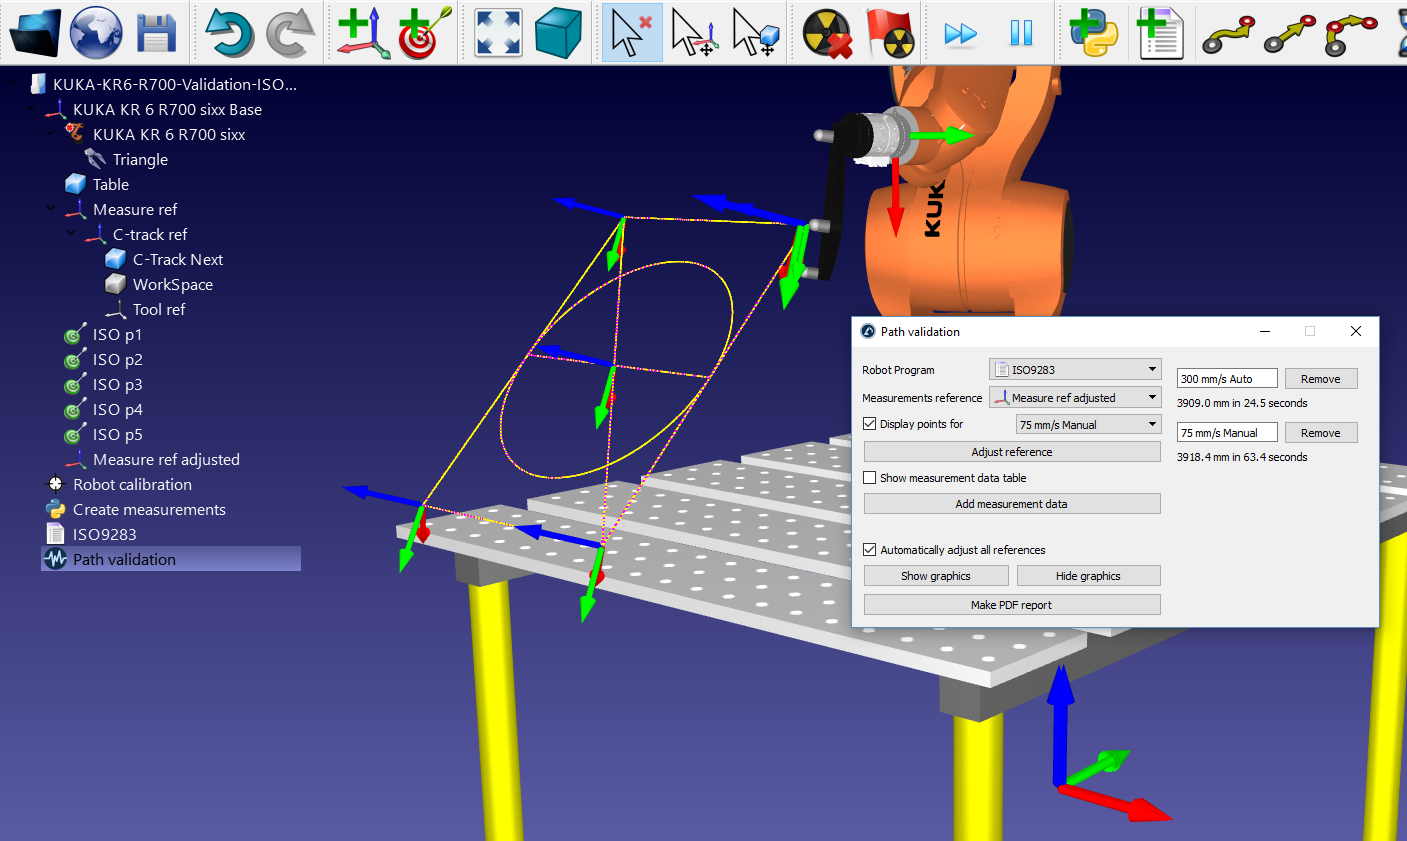
So starten Sie ein Bahnvalidierungsprojekt in RoboDK:
1.Wählen Sie Dienstprogramme ➔ Bahngenauigkeit, Geschwindigkeit und Beschleunigung testen (ISO 9283)
2.Wählen Sie das zu validierende Programm aus dem Dropdown-Menü
3.Geben Sie das Bezugssystem an, das für die Messungen verwendet wird
4.Importieren Sie die Messdaten, indem Sie Messdaten hinzufügen wählen. Alternativ können Sie die CSV- oder TXT-Dateien, die die Messungen enthalten, per Drag & Drop in das Fenster Bahnvalidierung ziehen.
Wählen Sie abschließend PDF-Bericht erstellen, um ein PDF mit einigen Statistiken und Grafiken über die Bahngenauigkeit, Geschwindigkeit und Beschleunigung zu generieren. Es ist möglich, denselben Test mehrmals unter verschiedenen Bedingungen (unterschiedliche Geschwindigkeiten, unterschiedliche Werte für Überschleifen, unterschiedliche Nutzlasten, ...) durchzuführen, um diese Parameter im selben Bericht zu vergleichen.
Die Messpunkte können violett dargestellt werden. Diese Messungen sollten mit der gelben Bahn übereinstimmen, die die ideale Bahn beschreibt, der der Roboter folgen muss. Die von RoboDK bereitgestellten Statistiken sind die Differenzen zwischen diesen beiden Bahnen.
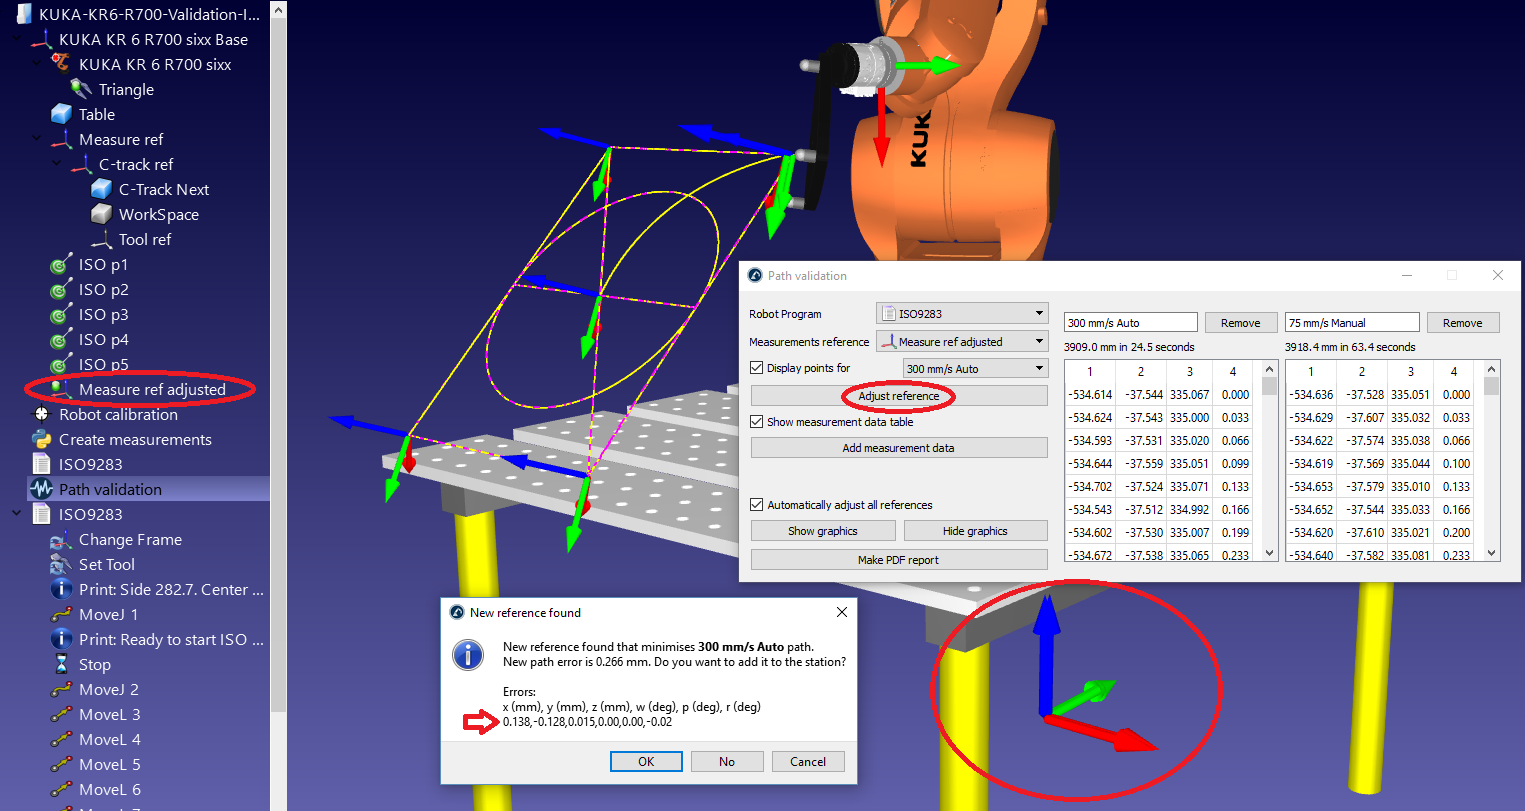
Wenn das Bezugssystem nicht richtig definiert wurde, stimmen die Messpunkte nicht mit der gelben Bahn überein. Dies kann verschiedene Ursachen haben, z. B. eine fehlerhafte Definition des Bezugssystems oder eine abweichende Werkzeugdefinition. In diesem Fall wird durch Referenz anpassen versucht, die beiden Bahnen bestmöglich aneinander anzupassen, sodass die bereitgestellten Statistiken diese Fehlausrichtungen isolieren.
Resultate
Sobald der Bahngenauigkeitstest abgeschlossen ist, können Sie einen PDF-Bericht erstellen, indem Sie im Fenster Bahnvalidierung die Option PDF-Bericht erstellen auswählen. Dies erzeugt ein PDF mit einigen Statistiken und Graphen über die Bahngenauigkeit, Geschwindigkeit und Beschleunigung.
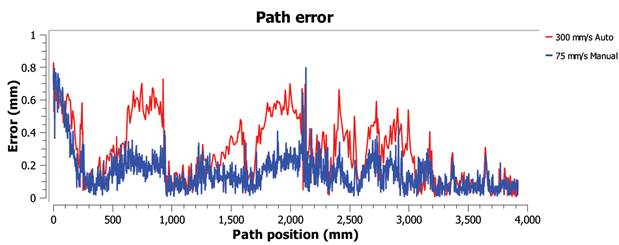
Die Ergebnisse des in den vorherigen Abschnitten vorbereiteten Beispieltests werden in den folgenden Bildern gezeigt. In diesem Beispiel wurde das ISO9283-Programm in zwei verschiedenen Modi ausgeführt:
●Manueller Modus bei 75 mm/s Geschwindigkeit
●Automatikmodus bei 300 mm/s Geschwindigkeit
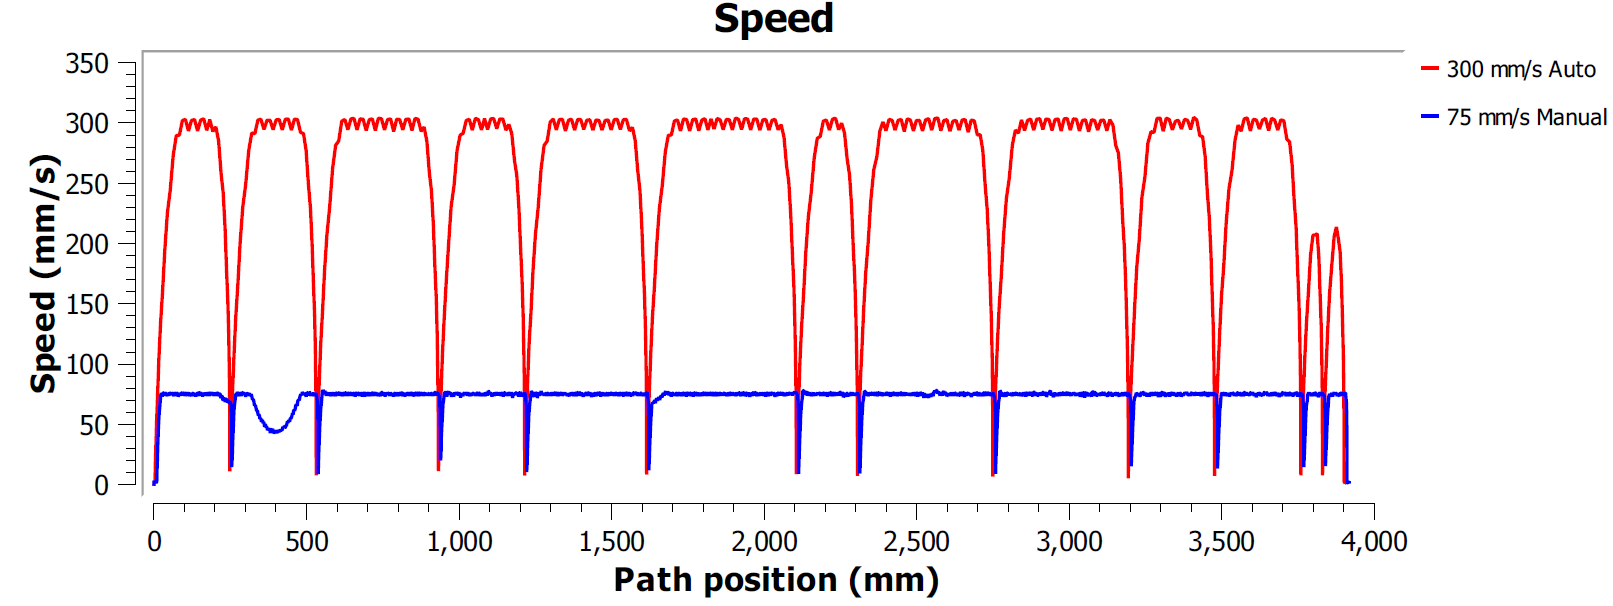
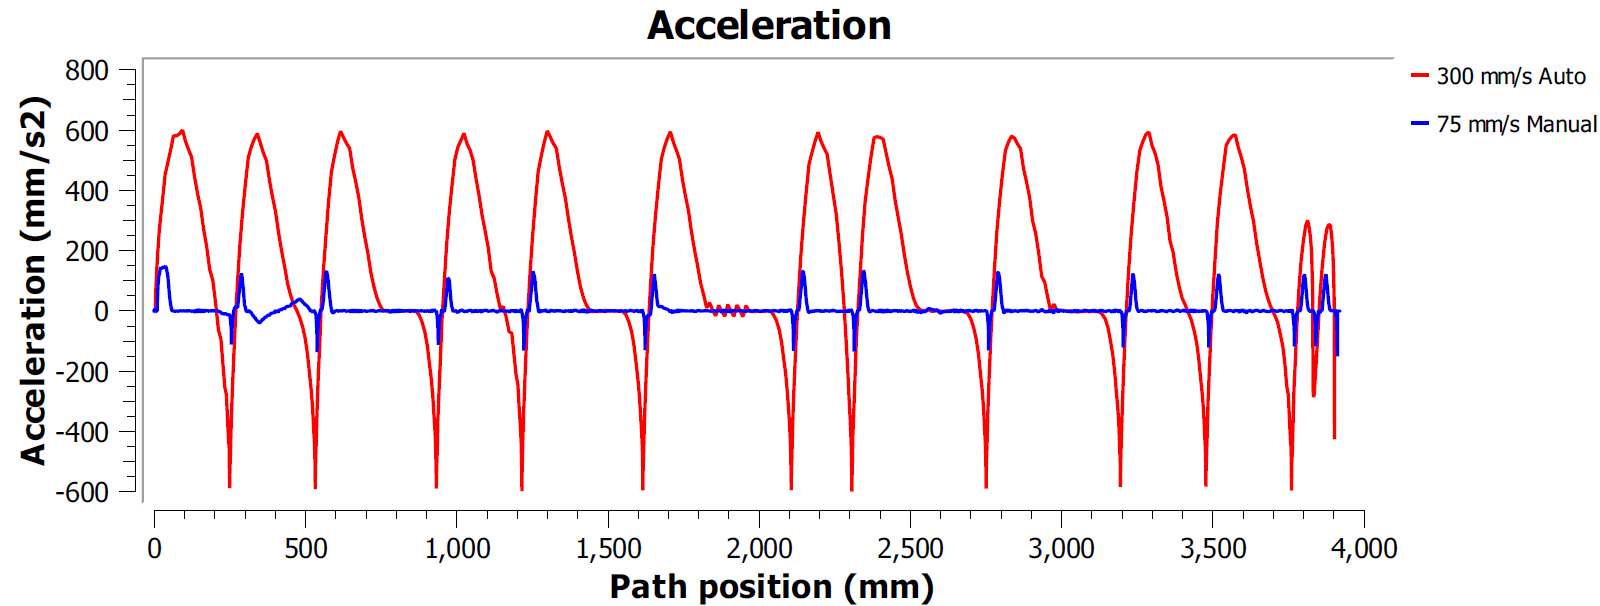
In diesem Beispiel wurden beide Programme mit der Option Feine Genauigkeit erstellt. Dies bedeutet, dass der Roboter an jedem Punkt anhält, um die Bahn so genau wie möglich abzufahren. In diesem Fall ist es üblich, hohe Beschleunigungen und Verzögerungen entlang der Bahn festzustellen, da die Geschwindigkeit am Ende jeder Linien- oder Kreisbewegung (Ecken) Null sein muss.
Die meisten Robotermarken bieten Rundungsoptionen an, um diesen Effekt durch Glätten der Kanten zu vermeiden. Dies nennt ABB beispielsweise ZoneData. Dabei wird die Angabe einer Genauigkeitszone ermöglicht, in der der Controller die Kanten glätten kann, Fanuc nennt es CNT und erlaubt die Angabe eines Prozentsatzes der Glättung proportional zur Geschwindigkeit, KUKA bietet die $ADVANCE-Anweisung mit dem C_DIS Flag und Universal Robots ermöglicht die Angabe eines Blendradius zum Glätten der Kanten.
Daher ermöglicht der Bahngenauigkeitstest das Auffinden eines guten Kompromisses zwischen dem Beibehalten einer glatten Geschwindigkeit und akzeptablen Genauigkeitsniveaus in der Nähe der Bahnkanten.
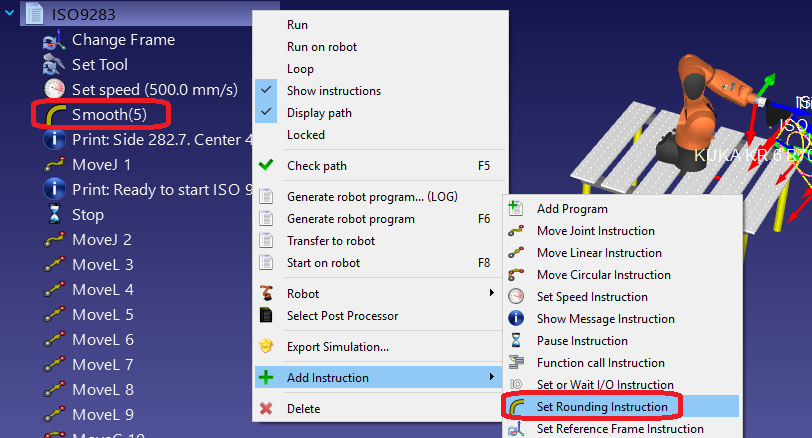
Es ist möglich, den Rundungsparameter sowie die Programmgeschwindigkeit in RoboDK anzugeben. So bearbeiten Sie ein Programm für einen solchen Test:
1.Klicken Sie mit der rechten Maustaste auf das Programm
2.Wählen Sie Anweisungen anzeigen
3.Wählen Sie die erste oder zweite Anweisung
4.Wählen Sie Programm➔Rundungsanweisung einstellen, um eine Rundungsgenauigkeit anzugeben
5.Wählen Sie Programm➔Geschwindigkeitsanweisung einstellen, um die Geschwindigkeit anzugeben