Roboter-Kinematik-Überprüfung
Es muss sichergestellt werden, dass die Roboterabmessungen (z. B. Gliedlängen und Versätze) genau mit denen des tatsächlichen Roboters übereinstimmen, da diese je nach Roboter-Version variieren können. Befolgen Sie diese Schritte, um zu überprüfen, ob die DH-Parameter Ihres RoboDK-Roboters mit Ihrem tatsächlichen FAIRINO-Roboter übereinstimmen.
1.Öffnen Sie in RoboDK das Roboter-Bedienfeld und klicken Sie auf „Parameter“.
2.Überprüfen Sie die DH-Parametertabelle (Gliedlängen a, Versätze d und Gelenkwinkelversätze theta).
3.Vergleichen Sie diese Werte mit den offiziellen mechanischen Zeichnungen und den in den FAIRINO-Steuerungs-Einstellungen angegebenen Parametern, um Positionsungenauigkeiten zwischen der Offline-Simulation und der realen Zelle zu vermeiden.
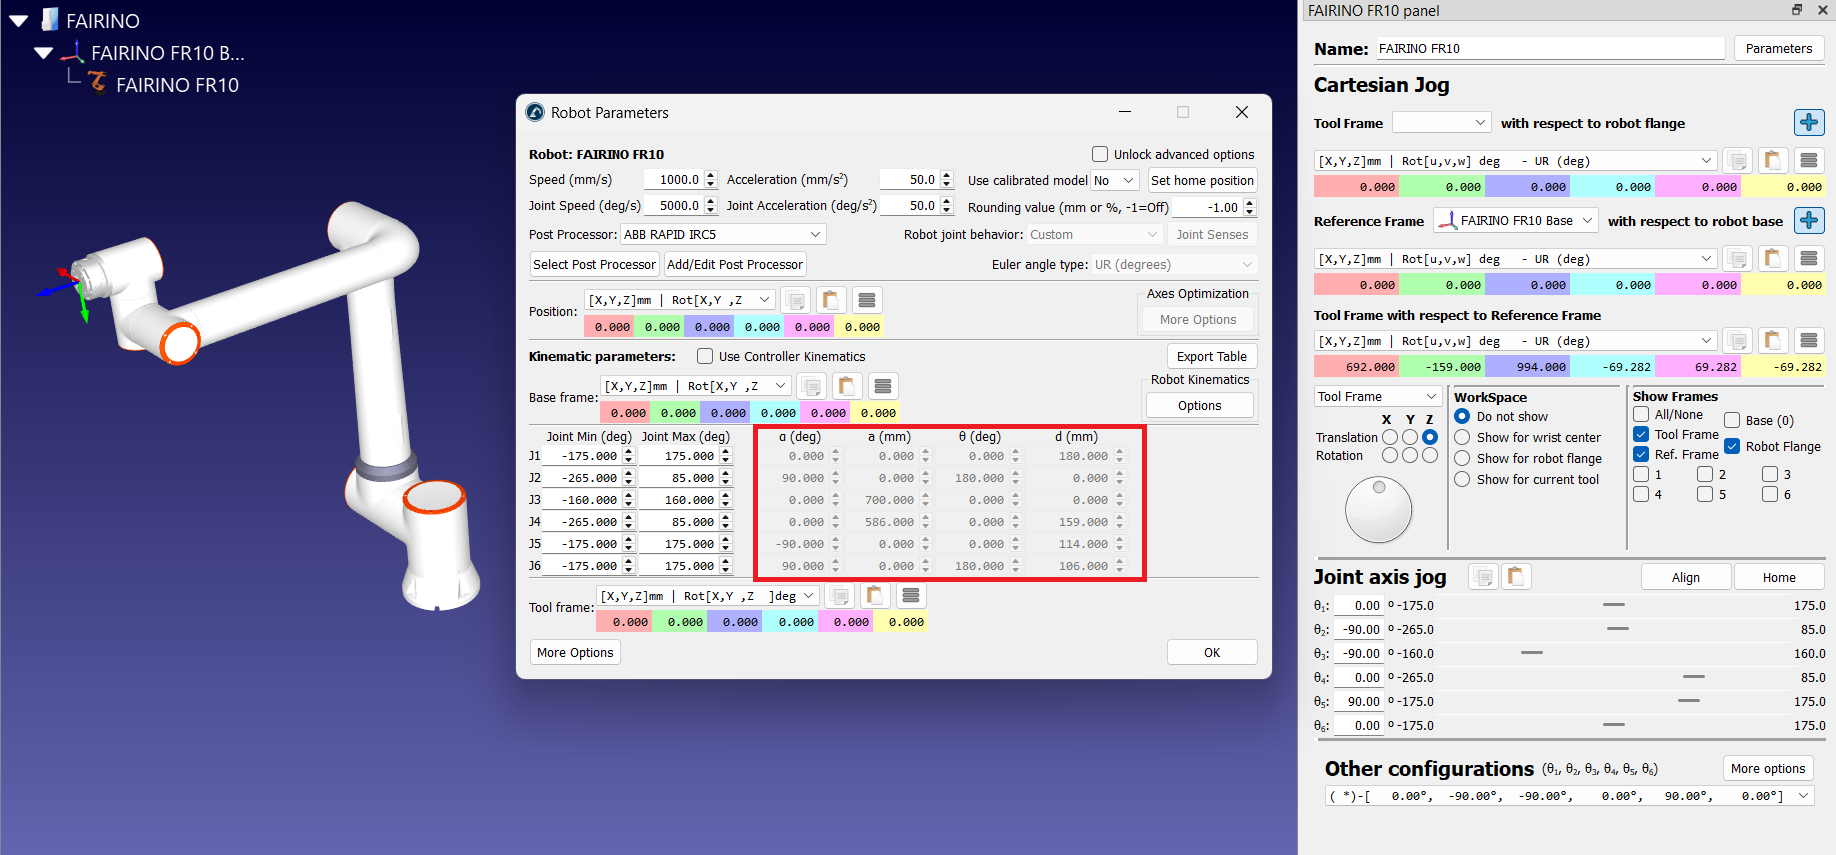
Sie können auch die kartesischen Koordinaten des Flansch-Nullpunkts (auch als „Null-Werkzeug“ bezeichnet) bei ähnlichen Gelenkwerten vergleichen. Dies ist ein guter Ausgangspunkt für den Vergleich.


