Aktualisieren der kinematischen Parameter der Steuerung
Dieser Abschnitt erklärt, wie Sie die kinematischen Parameter (DH-Tabelle) an der Robotersteuerung aktualisieren können, nachdem Sie den Roboter mit dem RoboDK-Paket Calibration and Performance kalibriert haben.
Das Ändern der DH-Parameter an der Steuerung wirkt sich auf alle manuell an der Steuerung erstellten Programme aus. Bewahren Sie eine Kopie der ursprünglichen DH-Parameter auf, falls Sie zu den Werkseinstellungen der Steuerung zurückkehren möchten.
6.Öffnen Sie im Kalibrierungsfenster die Calibration parameters.
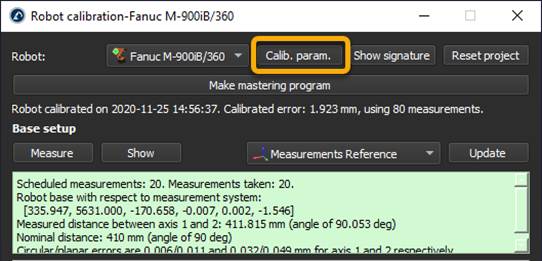
7.Wählen Sie Geometric simplified aus.
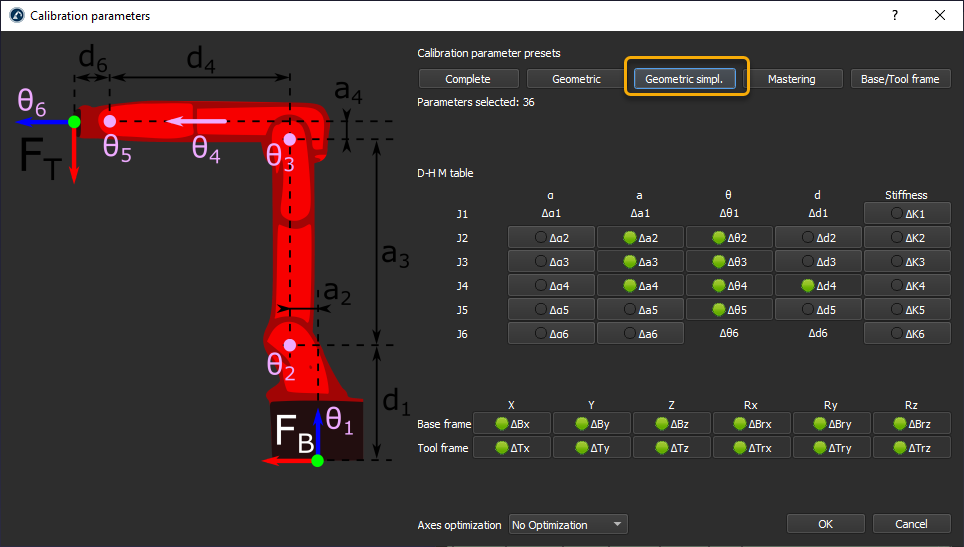
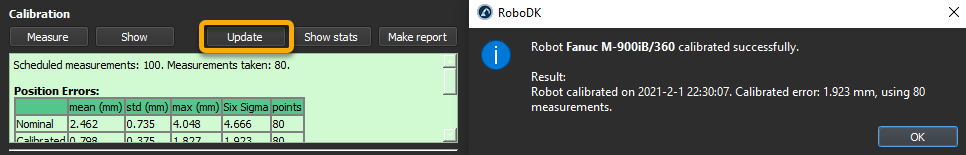
8.Führen Sie eine Kalibrierungssequenz aus, oder aktualisieren Sie eine bestehende.
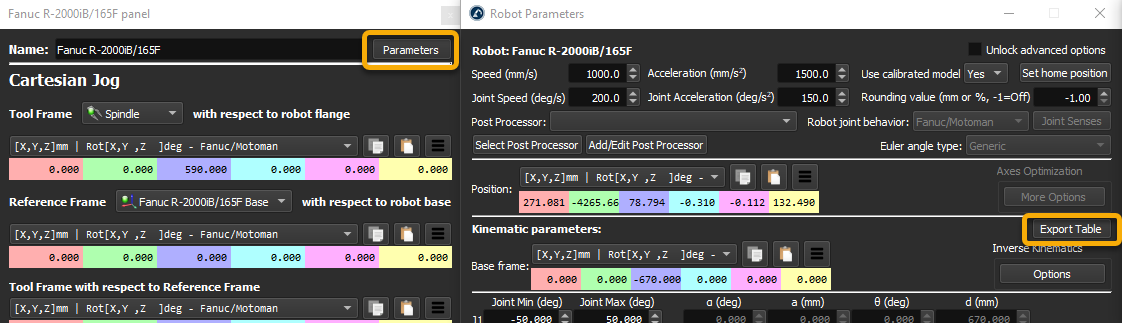
9.Rufen Sie die kalibrierten DH-Parameter des Roboters ab. Wählen Sie im Robot-Panel Parameters aus. Wählen Sie anschließend Export Table.
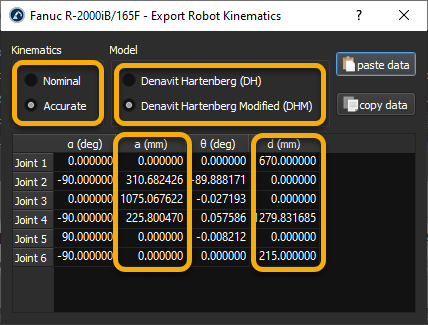
10.Achten Sie darauf, die Accurate-Kinematik zu verwenden. Die Nominal-Kinematik kann zum Vergleich mit den Standard-DH-Parametern der Steuerung verwendet werden.
11.Verwenden Sie das Modell Denavit-Hartenberg Modified, um die Parameter Ihrer Steuerung zu ändern.
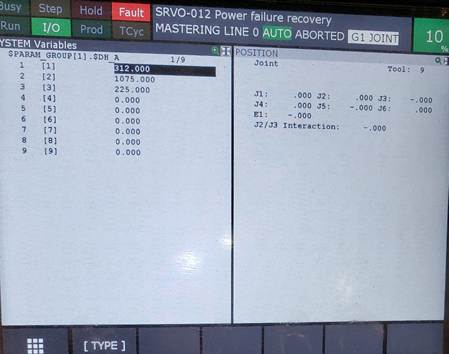
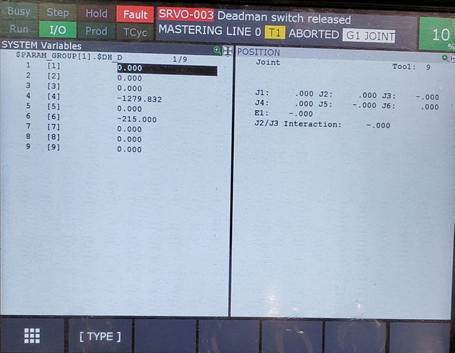
12.Öffnen Sie am Handprogrammiergerät des Roboters System variables -> $PARAM_GROUP[1].
13.Suchen Sie die Parameter $DH_A und $DH_D.
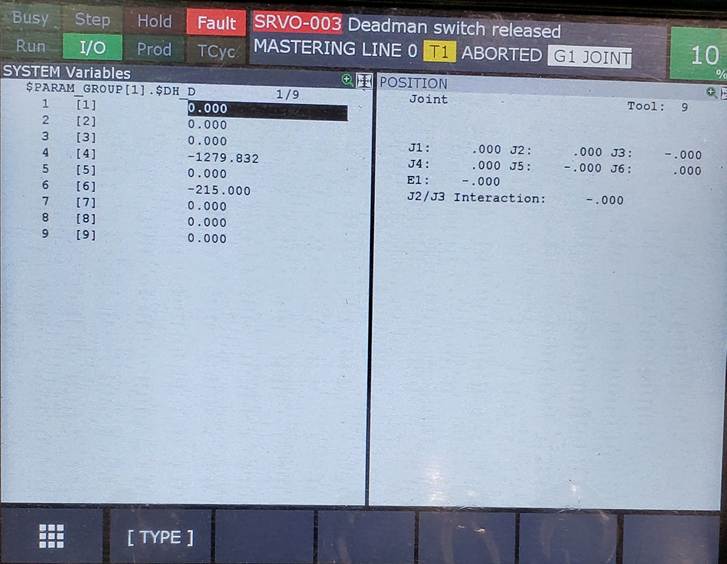
14.Ändern Sie die DH-Werte anhand der a- und d-Werte aus dem Fenster Export Robot Kinematics.