Robotergelenke abrufen
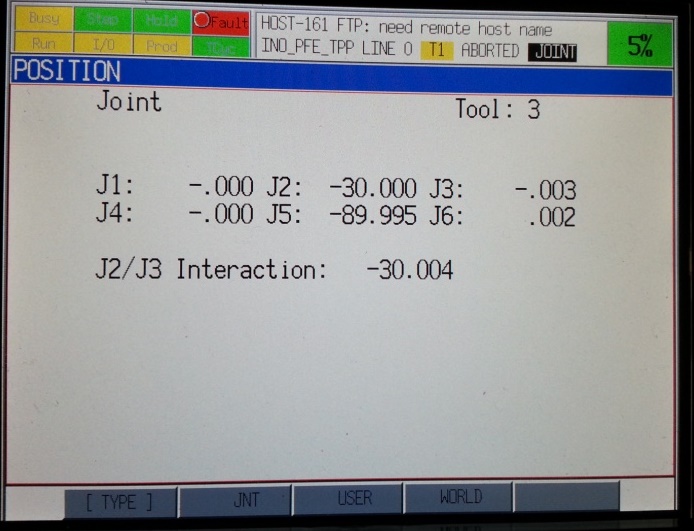
Führen Sie die folgenden Schritte am Fanuc-Handprogrammiergerät aus, um die Gelenkwerte Ihres realen Roboters abzurufen.
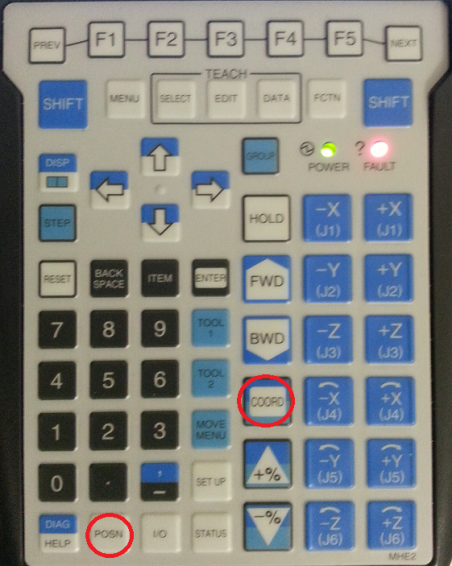
1.Wählen Sie POSN (Taste am Handprogrammiergerät), um die aktuelle Roboterposition anzuzeigen.
2.Wählen Sie JNT auf dem Bildschirm oder wählen Sie COORD (Taste am Handprogrammiergerät), um den Gelenkmodus auszuwählen.