Übertragen eines Roboterprogramms
Sie müssen die folgenden Schritte befolgen, um ein Programm von einem USB-Speicher zu laden:
1.Wählen Sie MENU➔File
2.Wählen Sie Utilities➔Set device➔USB
3.Verzeichnis auswählen
4.Wählen Sie DIR
5.Wählen Sie die TP- oder LS-Programmdatei vom USB-Speicher (z.B. BALLBARTEST.TP)
Dies speichert die Datei automatisch in den FR-Speicher des Controllers
6.Wählen Sie das Programm im FR-Speicher und wählen Sie LOAD (Bildschirmtaste)
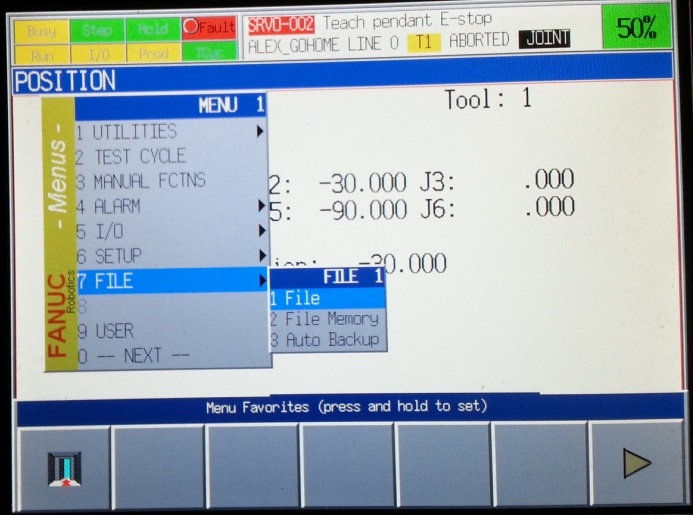
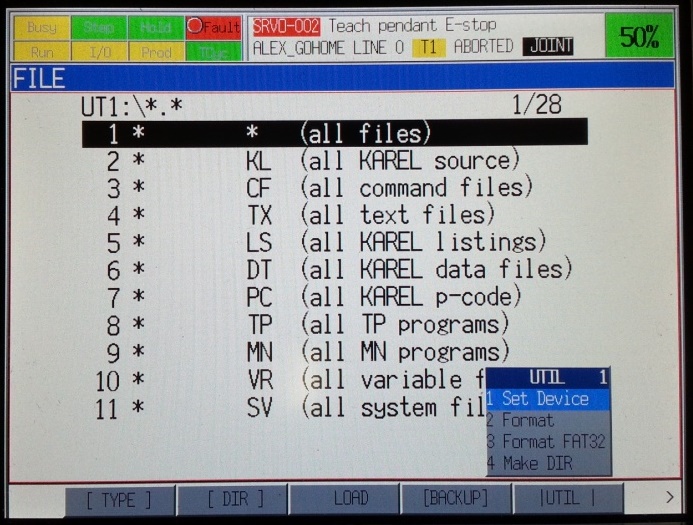
Wichtig: Die Option ASCII Upload wird für die Offline Programmierung benötigt. Diese erlaubt das direkte Laden von LS Dateien auf den Controller. Alternativ können LS Programme (ASCII Dateien) in TP Programme (binäre Dateien) vom PC aus mittels Fanucs WinOLPC Werkzeug (MakeTP) kompiliert werden.
Wichtig: Die Lineargeschwindigkeit eines von RoboDK erstellten Programms wird standardmäßig im Register [R10] definiert. Wenn die Geschwindigkeit nicht im Programm eingestellt wird, muss dies manuell geschehen. In diesem Fall:
Wählen Sie: DATEN➔Typ➔Register, R[10]=50 (entspricht einer Geschwindigkeit von 50 mm/s)
Wählen Sie: DATEN➔Typ➔Register, R[10]=50 (entspricht einer Geschwindigkeit von 50 mm/s)


