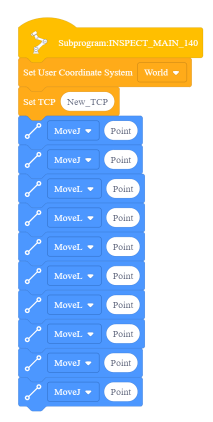
Manuelles Ersetzen des Roboter-Bezugssystems
Die folgenden Schritte zeigen, wie Sie das Roboter-Bezugssystem in der JAKA Zu App manuell konfigurieren.
Zunächst sollten Sie ein benutzerdefiniertes JAKA Zu-Bezugssystem erstellen:
1.Navigieren Sie in JAKA Zu zu Einstellungen➔ Betriebseinstellungen➔ Benutzerkoordinatensystem.
2.Klicken Sie auf die Schaltfläche Bearbeiten, um X-, Y-, Z-, RX-, RY- und RZ-Werte für ein benutzerdefiniertes Bezugssystem festzulegen.
3.Wählen Sie Bestätigen, um das Bezugssystem in JAKA Zu zu speichern.
Dann sollten Sie das importierte Bezugssystem durch das JAKA Zu-Bezugssystem ersetzen:
4.Führen Sie die unter Senden eines Programms an JAKA Zu aufgeführten Schritte aus.
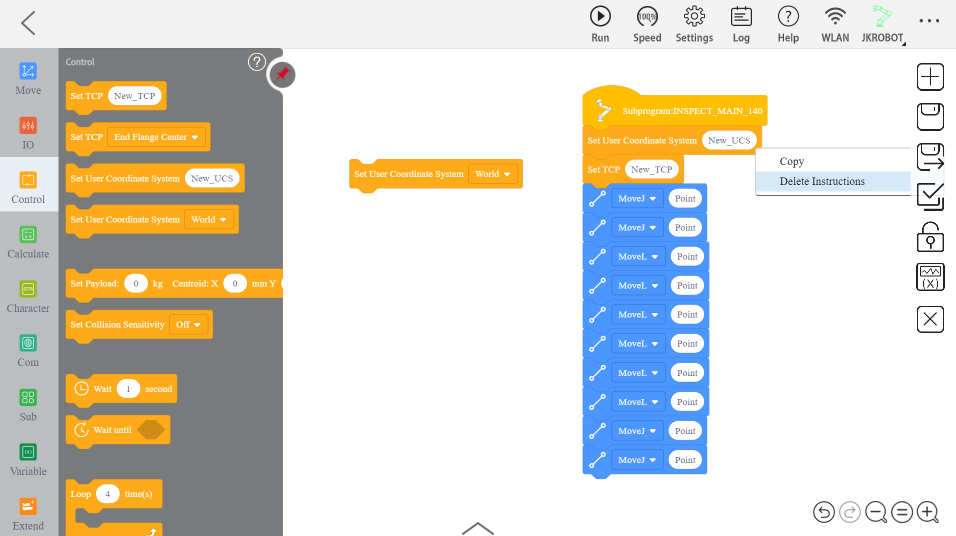
5.Öffnen Sie die Registerkarte Steuerung in der Seitenleiste und suchen Sie die Kachel "Benutzerkoordinatensystem festlegen", die die Dropdown-Box enthält.
6.Entfernen Sie die Kachel "New_UCS", die automatisch importiert wurde, indem Sie mit der rechten Maustaste darauf klicken und Löschen wählen.
7.Ersetzen Sie die entfernte Kachel durch die Kachel "Benutzerkoordinatensystem festlegen" und wählen Sie das benutzerdefinierte Bezugssystem aus dem Dropdown-Menü.