Aktualisieren der Informationen zu Impulsen pro Grad
Befolgen Sie diese Schritte, um zu überprüfen, ob diese Informationen für Ihren Roboter verfügbar sind (oder um sie zu aktualisieren):
Hinweis: Möglicherweise müssen Sie Python 2.7 installieren, damit dieser automatische Vorgang funktioniert. Alternativ können Sie diese Parameter manuell eingeben, indem Sie die folgenden Schritte befolgen.
1.Die Informationen zu Impulsen und Grad werden zusammen mit Ihrer RDK-Projektdatei gespeichert. Sie können den Roboter auch speichern, indem Sie mit der rechten Maustaste darauf klicken und Speichern unter … auswählen. Um diesen Roboter in anderen Projekten zu ersetzen, klicken Sie mit der rechten Maustaste auf einen Roboter und wählen Sie Roboter ersetzen.
2.Übernehmen Sie die Änderungen, und die Informationen zu Impulsen und Grad sollten für Ihren Roboter aktualisiert werden. Möglicherweise wird eine Warnmeldung angezeigt, wenn Sie nicht den richtigen Roboter ausgewählt haben.
3.Ziehen Sie die Datei „ALL.PRM“ per Drag & Drop in RoboDK, um sie zu öffnen.
Sie können die ALL.PRM-Datei von Ihrer Yaskawa Motoman-Steuerung in RoboDK laden, um das Verhältnis von Impulsen zu Grad automatisch zu ermitteln. Die ALL.PRM-Datei sollte verfügbar sein, wenn Sie eine vollständige Sicherung der Steuerung durchführen. Die folgenden Schritte zeigen die Vorgehensweise in diesem Fall:
Bei Yaskawa Motoman-Robotern muss das Verhältnis von Impulsen pro Grad für alle Roboter-Achsen bekannt sein, um Winkelwerte der Gelenke in Impulse umzurechnen und umgekehrt. RoboDK erstellt automatisch Programme mit den korrekten Impulsdaten, sofern das Verhältnis von Impulsen pro Grad in den Roboter-Parametern korrekt angegeben ist.
Motoman-Roboter benötigen die Impulse pro Grad für jedes Gelenk, um die Impulsverbindungswerte in Gelenkwinkelwerte und umgekehrt umzuwandeln. RoboDK führt diese Umwandlung automatisch durch, wenn die nötigen Informationen in den Roboterparametern zur Verfügung gestellt werden. Um die Informationen zur Verfügung zu stellen oder zu aktualisieren, gehen Sie wie folgt vor:
1.Doppelklicken Sie auf Ihren Yaskawa-Motoman-Roboter in RoboDK
2.Wählen Sie Parameter
3.Wählen Sie Erweiterte Optionen freischalten
4.Überprüfen oder aktualisieren Sie die Impulse/Grad-Werte für jedes Gelenk
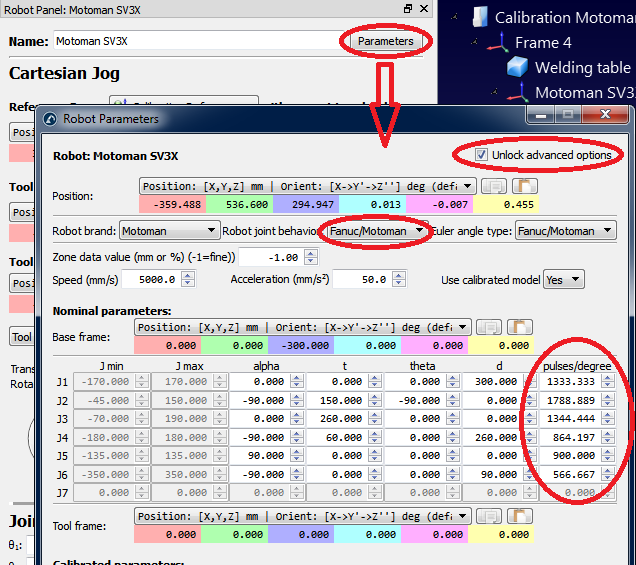
Es ist darüber hinaus wichtig zu beachten, dass einige Motoman-Roboter eine Verbindung zwischen den Achsen 2 und 3 haben. Dies bedeutet, dass sich das Gelenk 3 bewegt, wenn das Gelenk 2 bewegt wird. In diesem Fall muss das Feld Gelenkverhalten des Roboters auf Fanuc/Motoman geändert werden.


