RoboDK-Treiber für Yaskawa Motoman
Robotertreiber bieten eine Alternative zur Offline-Programmierung. Mit den Yaskawa/Motoman-Treibern können Sie einen Roboter direkt aus RoboDK bewegen, während Sie Ihr Programm simulieren (Online-Programmierung). Weitere Informationen finden Sie im Abschnitt Robotertreiber.
Hinweis: Wenn Ihre Yaskawa/Motoman-Steuerung das High-Speed-Ethernet-Server-Protokoll nicht unterstützt (z. B. XRC-Robotersteuerungen), können Sie eine serielle Verbindung wie RS232 verwenden (geben Sie in diesem Fall unbedingt den COM-Port anstelle der IP-Adresse an). Außerdem ist High-Speed-Ethernet nicht mit optionalen PCI-Karten kompatibel. Falls Ihre Steuerung High-Speed-Ethernet unterstützt, diese Funktion jedoch nicht aktiviert ist, wenden Sie sich bitte an Motoman.
1.YR1000
2.NX100
3.FS100
4.DX200
5.DX100
Die folgenden Controller sind mit dem High-Speed-Ethernet-Server-Treiber kompatibel:
Die Konfiguration sollte automatisch erfolgen, und es sind keine besonderen Einstellungen auf Seiten der Steuerung des Roboters erforderlich.
Dies ermöglicht die Nutzung der RoboDK-Option Run on robot für die Online-Programmierung und das Online-Debugging. Die Verbindung kann über eine Standard-Ethernet-Verbindung (TCP/IP – UDP) hergestellt werden.
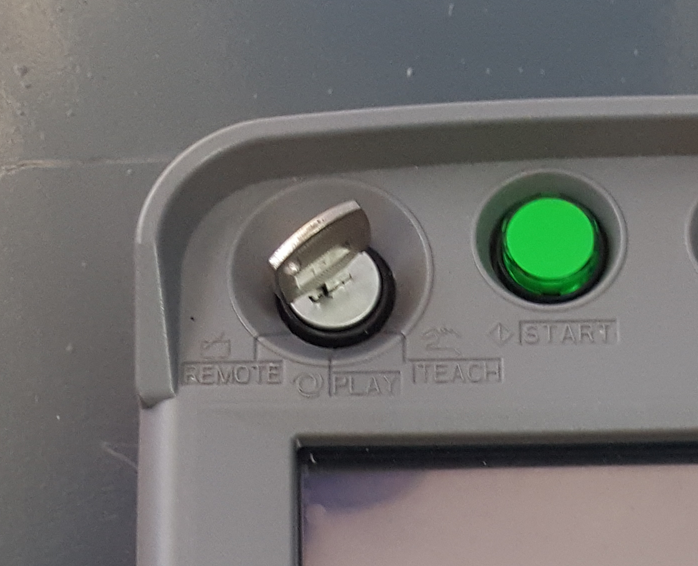
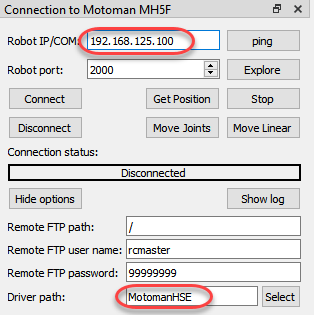
Wählen Sie Verbinden – Mit Roboter verbinden, geben Sie die IP-Adresse des Roboters ein und wählen Sie „Verbinden“ (den Port können Sie ignorieren). Stellen Sie sicher, dass Sie den neuesten Treiber-Pfad verwenden, der das HSE-Protokoll (MotomanHSE) unterstützt.
Seit RoboDK Version 4.2 können Sie sich über den Robotertreiber von RoboDK mit der Robotersteuerung verbinden, indem Sie das High-Speed Ethernet Server (HSE)-Protokoll und den Treiber MotomanHSE verwenden. Für diesen Treiber ist die Softwareoption MotoCom nicht erforderlich. Dieses Kommunikationsprotokoll (auch „Remote“ genannt) ist bei aktuellen Yaskawa-Robotersteuerungen standardmäßig verfügbar. Mit diesem Protokoll können Sie den Roboter von einem Computer aus mit einer Aktualisierungsrate von 70 Hz bewegen und überwachen.
Eine Verbindung zwischen RoboDK und einem beliebigen Motoman-Roboter kann auch hergestellt werden, um den Roboter automatisch von einem angeschlossenen PC aus zu bewegen, indem RoboDK, die Motoman-Softwareoption MotoCom und der Treiber apimotoman verwendet werden.


